
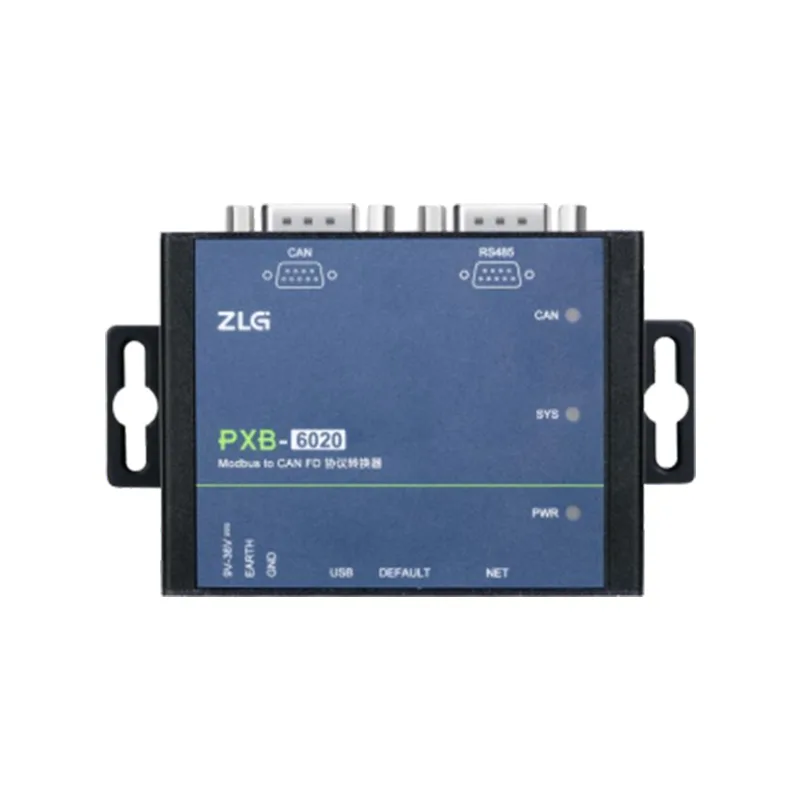
 製品概要PXB-6020はModbus/CAN FDプロトコルコンバータです。このデバイスは、ModbusプロトコルとCAN FDバス間のデータ相互接続を可能にします。
ModbusはRTUとTCPの2つのプロトコルタイプをサポートし、デバイスはマスターとスレーブの2つのモードをサポートしており、他の異なるプロトコル制御デバイスとの接続を大幅に容易にします。
PXB-6020は、128回の周期送信メッセージと128回のホワイトリスト受信メッセージをサポートし、周期送信メッセージの周期精度が高い。同時に、装置はカスタム送信モードをサポートし、カスタム送信モード方式により、CAN FDデータフレームをオンデマンドで送信することを柔軟に実現することができる。
PXB-6020は、-40 ° C ~+85 ° Cの動作温度範囲、9 V ~ 36Vの広い電圧電源入力、CAN FDインタフェースおよびRS 485インタフェースをサポートする産業用グレードのプロトコル変換デバイスで、さまざまな産業用制御アプリケーションに使用できます。製品の特徴PXB-6020製品の特長は以下のとおりです。
ハードウェアの特徴:
816MHz CPUを搭載した32ビット高性能RISC-Vコア。
変換時間は約1ms、高速変換;
Communicationインタフェースは完全に分離され、安定して信頼性が高い。
機器は、EMCや環境試験などの厳しい試験に合格し、真の工業グレードの品質;
·適応型10/100Mイーサネットコネクタ(RJ45コネクタ);
小さくて簡単にインストールできます
広い電圧入力:DC 9~36V、標準動作電流100mA。
·動作温度: -40 ° C ~+85 ° C;
·保管温度: -40 ° C ~+85 ° C
·機能の特徴:
シリアルボーレートは、ユーザー設定9600~2000000bpsをサポートし、最大2M超高ボーレートをサポートします。
シリアルデータビット、ストップビット、検査ビットを設定できます。
IPアドレス、スレーブID、ターゲットIP、ポートを設定できます。
Modbus RTUマスター/スレーブ、Modbus TCPマスター/スレーブの4つの動作モードを提供します。
CAN、CAN FDおよびCAN FDアクセラレーションメッセージの送受信をサポートします。
CAN FDレートは最大5Mの超高ボーレートをサポートします。
標準フレーム、拡張フレーム、リモートフレームをサポートします。
128回の周期送信メッセージと128回のホワイトリスト受信メッセージをサポートします。
CANタイプ、CAN FD規格、CAN FDアクセラレーションなどのパラメータの設定をサポートします。
CANまたはCAN FDメッセージを正確に送信するためのカスタム送信モードをサポートします。
·周期送信待ち時間の設定をサポートします。
·AWPXツール設定ソフトウェア、使いやすく、すぐに始める。
工場出荷時設定のワンクリック復元、複数の保証をサポートします。
リモートファームウェアアップグレードをサポートします。
4.デバイス構成
PXBシリーズのプロトコルコンバータは、AWPX Toolsソフトウェア(以下、AWPX)を使用して設定されます。。
製品の電源投入後、PXB-6020製品とAWPXソフトウェアを実行するPCホストをイーサネットケーブル経由で同じローカルエリアネットワーク(スイッチ経由または直接接続経由)に接続するように設定することができます。
4.1ソフトウェアインストールの構成
AWPXのインストールパッケージをダブルクリックしてAWPXのインストールを開始します。ダブルクリックすると、図4.1のようにインストールが開始されます。
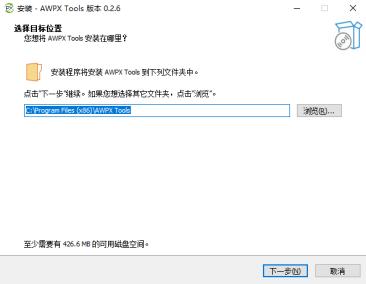
図4.1 AWPXのインストール開始
いくつかの[次へ]をクリックすると、図4.2のようになります。
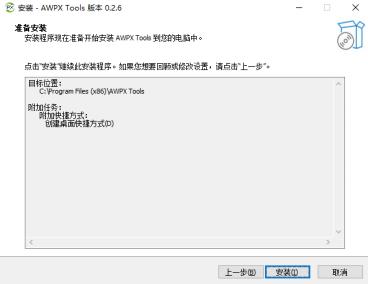
図4.2 AWPXインストールインタフェース
最後に、[インストール]をクリックすると、AWPXが正式にインストールを開始し、インストールが完了するまで待ちます。
4.2ソフトウェア·インタフェースの概要
AWPXソフトウェアを実行し、インターフェースを図4.3に示します。
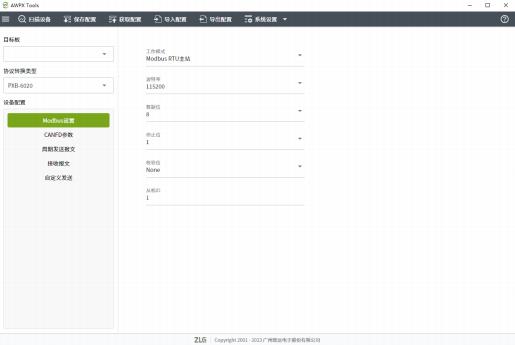
図4.3 AWPXインタフェース
AWPXインターフェースの左側には、PXBシリーズ製品の“ターゲットボード”“プロトコル変換タイプ”“デバイス構成”などのデバイス情報が表示されます。デバイス構成バーの右側には、構成オプションの詳細が表示されます。
インターフェイスの一番上にはメニューバーボタンがあり、“デバイスのスキャン”、“設定の保存”、“設定の取得”などのボタンがあります。図4.4に示します。

図4.4メニューバーボタン
1·スキャン装置
[デバイスのスキャン]ボタンをクリックすると、AWPXソフトウェアは現在のLAN上のすべてのPXB-60シリーズデバイスを検索し、ターゲットボードのIPアドレスとファームウェアのバージョンを“ターゲットボード”ドロップダウンボックスに表示します。[ターゲットボード]ドロップダウンボックスで正しいデバイスを選択すると、PXB-6020の設定が可能になります。
2配置を保存する
任意のパラメータを変更した後、[設定を保存]ボタンをクリックすると、変更した設定がPXB-6020に送信され、変更した設定が有効になります。設定を保存すると、PXB-6020が再起動し、ソフトウェアの一番下に表示される再起動プロンプトが消えるまで待ちます。
3配置の取得
デバイスを選択した後、[Get Configuration]ボタンをクリックすると、PXB-6020の現在の動作構成が表示されます。
4·導入構成
デバイスを選択した後、“インポート構成”ボタンをクリックすると、.awpのサフィックスを持つプロファイルがAWPXソフトウェアにインポートされます。正しい構成をインポートしたら、インポートした構成を変更するか、PXB-6020に直接保存します。
5エクスポート構成。
デバイスを選択した後、“エクスポート構成”ボタンをクリックすると、現在設定されているパラメータを.awpサフィックス付きのプロファイルとしてエクスポートできます。次回AWPXを使用する際に、ローカルに保存されている設定ファイルを[インポート]ボタンですばやくインポートして設定することができます。
6システムの設定。
[システム設定]ボタンには、[ネットワーク設定]、[ファームウェアのアップグレード]、および[情報]の3つのサブオプションがあります。
[ネットワーク構成]:PXB-6020のIPアドレス、サブネットマスク、デフォルトゲートウェイなどのネットワークパラメータを設定します。詳細は“4.3.1”を参照。
ファームウェアのアップグレード:PXB-6020ファームウェアのアップグレードとアップデートに使用され、特定のインターフェイスはセクション4.3.7にあります。[About]: AWPXソフトウェアのバージョン情報。
4.3構成ソフトウェアを使用した構成
AWPX設定ソフトウェアを使用してPXB-6020を設定する手順は以下のとおりです。
最初のステップは、[スキャンデバイス]をクリックし、適切なデバイスを選択します。デバイスをスキャンしてハイライトしないと、PXB-6020の設定はできません。
2番目のステップでは、パラメータを設定し、要件に応じて“デバイス構成”バーのパラメータとネットワークパラメータを設定することができます。
ステップ3では、パラメータ設定が完了したら、[設定を保存]をクリックして設定したパラメータをPXB-6020に保存します。
4.3.1ネットワーク設定
PXB-6020のデフォルトIPアドレスは192.168.1.136”、IPアドレスなどのネットワークパラメータを変更する必要がある場合は、ソフトウェアインターフェイスの最上部にある“システム設定”ボタンをクリックして、ポップアップのメニューで“ネットワーク設定”ボタンをクリックして、ネットワーク設定を行うことができます。図4.5に示すように。
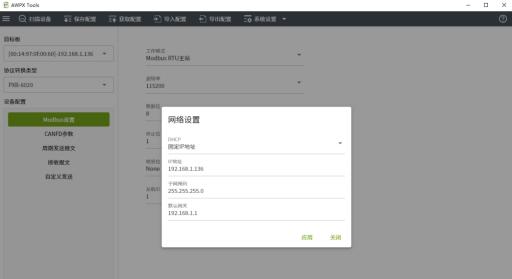
図4.5ネットワークの設定
4.3.2 Modbusパラメータ構成
AWPXソフトウェアの“デバイス構成”バーで“Modbus設定”をクリックすると、動作モード、ボーレート、チェックビットなどのRTU Communicationパラメータを含むModbusパラメータを設定できます。シリアルボーレートは最大2Mに設定できます。構成インタフェースを図4.6に示します。

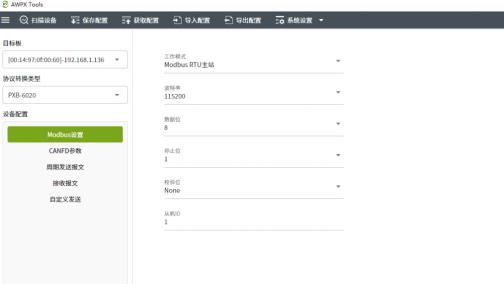
図4.6 Modbusパラメータ設定
PXB-6020は、“作業モード”ドロップダウンリストボックスから選択できる4つの作業モードをサポートします。動作モードには対応するModbusパラメータがあり、これら4つの動作モードの機能記述と対応するパラメータ記述を表4.1に示します。
表 4.1 Modbusパラメータの説明
作業モード | 機能の説明 | 構成項目の構成 | 構成項目の説明 |
Modbus RTUマスター | PXB-6020はModbusで動作する RTUホストモードでは、外部接続のみが可能 1つのModbus | ボーレート | RTU Communicationパラメータ |
データ·ビット | |||
ストップ·ビット | |||
チェックビット | |||
スレーブID。 | 外部固有のスレーブID | ||
Modbus RTUスレーブ | PXB-6020はModbusで動作する RTUスレーブモード、外部 ModbusホストはPXB- 602 0レコード | ボーレート | RTU Communicationパラメータ |
データ·ビット | |||
ストップ·ビット | |||
チェックビット | |||
ネイティブスレーブID | PXB-6020スレーブのIDとして | ||
Modbus TCPマスタ | PXB-6020はModbus TCPホストモードで動作する | スレーブIPアドレス | 一意のTCPスレーブのIPアドレス |
スレーブのポート番号 | 一意のTCPスレーブのポート番号 | ||
エンドスレーブ番号 | 一意のTCPスレーブID | ||
Modbus TCPスレーブ | PXB-6020はModbusで動作する TCPスレーブ·モード、外部 ModbusホストはPXB- 602 0レコード | ネイティブポート番号 | PXB-6020スレーブとしてのポート番号 |
本機から機番号 | PXB-6020スレーブのIDとして |
4.3.3 CAN FDパラメータ構成
PXB-6020はどちらの動作モードでも動作し、CANまたはCAN FDメッセージを送信できます。AWPXの場合
ソフトウェアの“デバイス構成”バーの“CAN FDパラメータ”をクリックすると、図4.7に示すようにCAN FDパラメータを構成できます。
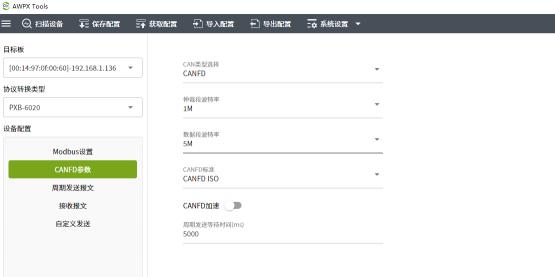
図4.7
CAN FDパラメータの説明を表 4.2に示す。
テーブル4.2
CAN FDパラメータインタフェース
CAN FDパラメータ説明{{CAN FDぱらめーたせつめい}}
パラメータ | パラメータの説明#パラメータノサクセイ# |
CANタイプの選択 | CANまたはCAN FDを選択できます。 |
仲裁セグメントボーレート | CANまたはCAN FDメッセージのアービトレーションボーレートの設定 |
データセグメントボーレート | Type CAN FD有効、CAN FDメッセージのデータセグメントボーレートを設定します。 |
CAN FD規格 | Type CAN FD有効、CAN FDメッセージで使用される規格を設定します。 |
CAN FDアクセラレーション | Type CAN FD有効:送信されるCAN FDメッセージがCAN FDアクセラレーションを有効にするかどうかを設定します。 |
周期送信待ち時間 | PXB-6020が起動初期化後にメッセージを送信するまでの待機時間を設定します。 |
4.3.4周期送信メッセージの配置
PXB-6020は、任意の動作モードで動作し、CANまたはCAN FDメッセージを定期的に送信できます。定期的に送信されるメッセージがCANフレームかCAN FDフレームかは、CAN FDパラメータインターフェイスのCANタイプ選択の設定によって異なります。
AWPXソフトウェアの“デバイス設定”欄で“周期送信メッセージ”をクリックすると周期送信メッセージのパラメータが可能
配置, 周期送信メッセージインタフェースを図4.8に示す.
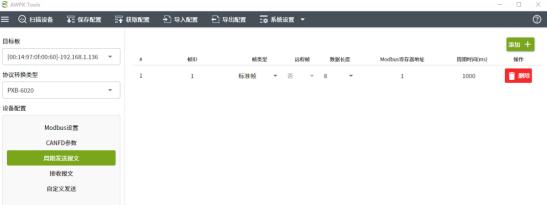
図4.8 周期送信メッセージインタフェース
インターフェイス右上の“+を追加”ボタンで周期送信メッセージを追加し,最大128個の周期送信メッセージを追加する.周期的に送信されたメッセージを削除する場合は,画面右側の“削除”ボタンで削除し, 周期的に送信する.メッセージ送信インタフェースのパラメータ説明を表 4.3に示す.
表 4.3 周期送信メッセージインタフェースパラメータ説明
パラメータ | パラメータの説明#パラメータノサクセイ# |
フレームID | 周期的に送信されるフレームIDを10進数または16進数で設定します0xで始まる必要があります |
フレームの種類 | 標準フレームまたは拡張フレームに設定 |
リモートフレーム | 送信フレームがリモートであるかどうか、CANタイプがCAN FDに選択されている場合、このオプションは無効です |
データ長さ | 送信フレームデータセグメント长、CANフレームのは最大8バイト、CAN FDフレームのは最大64バイト |
Modbusレジスタ·アドレス | 周期的に送信されるメッセージデータのデバイスまたはModbusスレーブの保持レジスタの開始アドレス |
サイクルタイム。 | 周期的にメッセージを送信する時間間隔をms単位で設定する |
周期送信メッセージのデータソースは、Modbusスレーブの保持レジスタにあります。
PXB-6020がModbusマスターモードで動作する場合、定期的に送信されるメッセージデータは外部のModbusスレーブの保持レジスタにソースされます。PXB-6020がModbusスレーブモードで動作する場合、周期送信メッセージデータのソースはPXB-6020内部の保持レジスタにあります。
長さ8のCAN FDフレームを送信する周期を設定し、Modbusレジスタアドレスを1に設定すると、データストレージルールは次のようになります。
Modbusスレーブの保持レジスタデータを1アドレス:0 x 1234 ,2アドレス:0 x 56 78とする.
PXB-6020は、1アドレスからデータを読み取り、CAN FDフレームを周期的に送信します: 34 12 7 8 56 0 0 0 0 0 0 0 0(16進) 。読み出し保持レジスタの数は、設定されたサイクルで送信されるメッセージの長さに依存する。
4.3.5受信メッセージの設定
PXB-6020はどちらの動作モードでも動作し、CANまたはCAN FDメッセージを受信できます。受信するメッセージがCANフレームかCAN FDフレームかは、CAN FDパラメータインターフェイスのCANタイプ選択の設定によって異なります。
AWPXソフトウェアの“デバイス設定”バーの“受信メッセージ”ボタンをクリックすると、受信メッセージのパラメータ設定が可能です。
インターフェースを図4.9に示します。
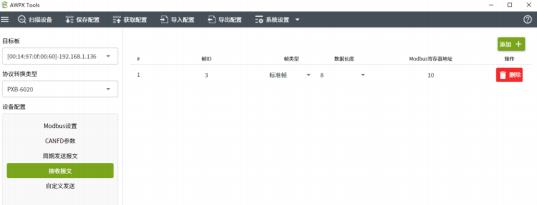
図4.9受信インタフェース
インタフェース右上の“追加+”ボタンで受信する必要のあるメッセージを追加し,最大128件の受信メッセージを追加する.受信したメッセージを削除する場合は,インタフェース右側の“削除”ボタンで削除することができ,受信メッセージインタフェースのパラメータ説明を表 4.4に示す.
表 4.4受信メッセージインタフェースパラメータの説明
パラメータ | パラメータの説明#パラメータノサクセイ# |
フレームID | 受信メッセージのフレームIDを10進数または16進数で設定します0xで始まる必要があります。 |
フレームの種類 | 受信メッセージが標準フレームか拡張フレームかの設定 |
データ長さ | CANフレーム受信時は最大8バイト、CAN FDフレーム受信時は最大64バイト |
Modbusレジスタ·アドレス | 受信したメッセージデータは、ローカルまたはModbusスレーブの保持レジスタの開始アドレスに格納されます。 |
PXB-6020は、受信したメッセージデータをModbusスレーブの保持レジスタに書き込みます。
PXB-6020がModbusホストモードで動作する場合、受信したメッセージデータは外部Modbusスレーブの保持レジスタに書き込まれます。PXB-6020がModbusスレーブモードで動作する場合、受信したメッセージデータはPXB-6020内部の保持レジスタに書き込まれます。
受信長8のCAN FDフレームを設定し、Modbusレジスタアドレスを1に設定すると、データ格納ルールは次のとおりです。
受信したCAN FDフレームを12 34 5 6 7 8 0 0 0 0 0 0 0(16進)と仮定する。
PXB-6020は、Modbusスレーブの1アドレスの保持レジスタに0 x 3412、2アドレスの保持レジスタに0 x 7856を書き込みます。3~4アドレスの保持レジスタはデータ0x0000を書き込む。書き込み保持レジスタの数は、受信するメッセージの長さに依存します。
4.3.6送信設定のカスタマイズ
AWPXソフトウェアの“デバイス構成”バーで“カスタム送信”をクリックすると、送信メッセージのパラメータ設定がカスタマイズされ、CANまたはCAN FDメッセージを送信することができます。CANフレームまたはCAN FDフレームのどちらを送信するかによります。
[CAN FDパラメータ]インターフェイスの[CANタイプ選択]の設定で。カスタム配信インタフェースを図4.10に示す.
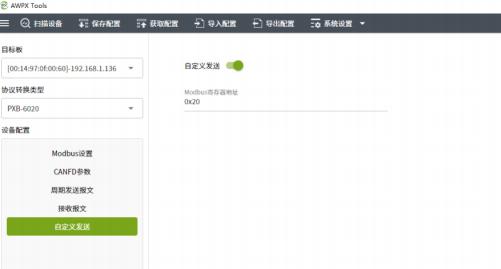
図4.10カスタム送信インタフェース
Modbusレジスタアドレスオプションは、カスタム送信メッセージのデータソースを設定するために使用され、カスタム送信メッセージのデータソースはModbusスレーブの保持レジスタにあります。
PXB-6020がModbusホストモードで動作する場合、カスタム送信メッセージのデータソースは外部にあります。
Modbusスレーブの保持レジスタ中。PXB-6020がModbusスレーブモードで動作する場合、カスタム送信メッセージのデータソースはPXB-6020内部の保持レジスタにあります。
“カスタム送信”ボタンをクリックすると,カスタム送信が可能になり,Modbusスレーブの対応するアドレスの保持レジスタに表 4.5に示すデータ形式を順次入力して送信メッセージのデータと形式をカスタマイズすることができる.
4.5 CAN/CAN FDデータ領域フォーマット
フィールドフィールド | レジスタの数 | 子の項 | 説明する。 |
取引の順序 | 1 | / | 0より大きい値は、以下のデータゾーンが有効であり、更新送信ごとにこのシーケンス番号をインクリメントし、値が655 3 5に達すると1に戻ります。 |
CANID | 2 | / | 0 - 28効果的 |
フレーム情報 | 1 | ロゴマーク | 下位8ビットは以下のように定義する。 B2リモートフレームビット B3拡張フレームビット[B3かくちょうふれーむびっと] その他の予約 |
データ長さ | トップ8。 | ||
CAN/CAN FDデータ | 32または4 | / | CANモードで動作する場合は長さ4、それ以外の場合は32 |
カスタム送信の例:AWPXソフトウェアで“CANタイプ選択”をCANに設定し、カスタム送信をオンにした場合、カスタム送信の“Modbusレジスタアドレス”を30に設定します。
Modbusスレーブでは、アドレス30~37の保持レジスタに0 x 0001、0 x 0000、0 x 0123、0 x 08 00、0 x 112 2、0 x 3344、0 x 556 6、0 x 7788が順次入力され、アドレス30のレジスタ値がインクリメントされるたびに、PXB-6020は0 x 0123のフレームIDを発行する。データは22 11 44 33 66 55 88 77(16进数)のCANフレームです。
4.3.7ファームウェアアップグレード
[システム設定]をクリックし、ポップアップメニューから[ファームウェアアップグレード]をクリックすると、図4.11に示すように、AWPXにアップグレードインターフェイスがポップアップします。
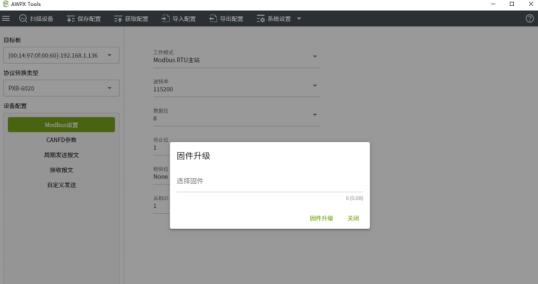
図4.1 1ファームウェアのアップグレード
選択ボックスで[ファームウェアの選択]をクリックし、アップグレードする必要があるファームウェア(binファイル)を選択し、[ファームウェアのアップグレード]をクリックすると、AWPXはファームウェアをデバイスにダウンロードすることをプロンプトし、全体のアップグレードプロセスは約2分続きます。
約1分後、AWPXはファームウェアのダウンロードに成功し、PXB-6020が自動的に再起動します。約1 minお待ちください。再起動中はPXB-6020の電源を切らないでください。ファームウェアのアップグレードが完了したら、[スキャンデバイス]ボタンをもう一度クリックし、デバイスを再スキャンして設定する必要があります。
5.典型的なアプリケーション
PXB-6020は、PLC拡張CAN/CAN FDバス機能を容易に実装し、リチウム電池、太陽光発電、自動車部品生産ラインのテストを可能にします。PXB-6020の代表的なアプリケーションを図5.1に示します。
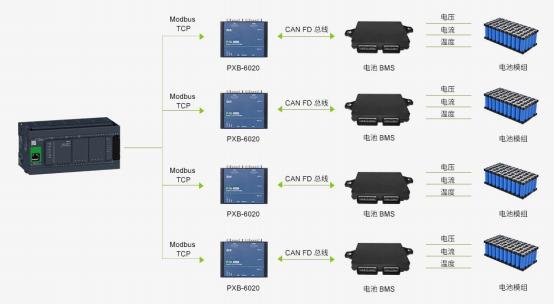
図5.1 PXB-6020の代表的なアプリケーション


这个多少钱