
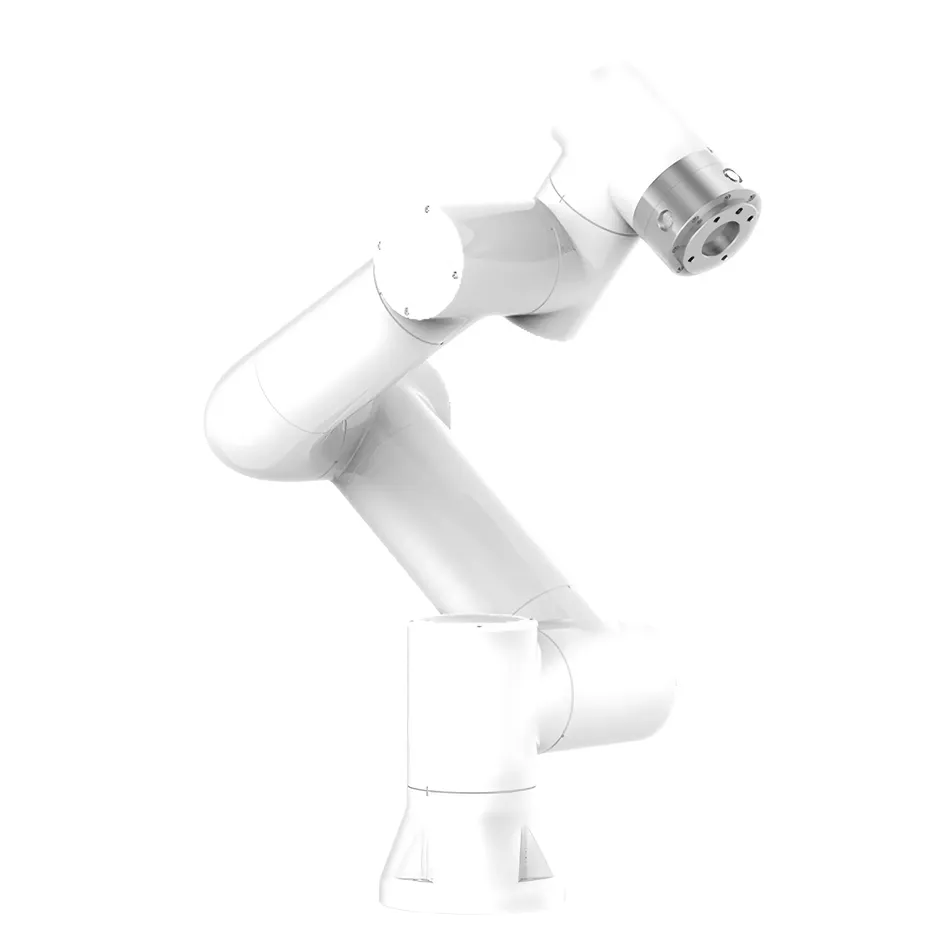
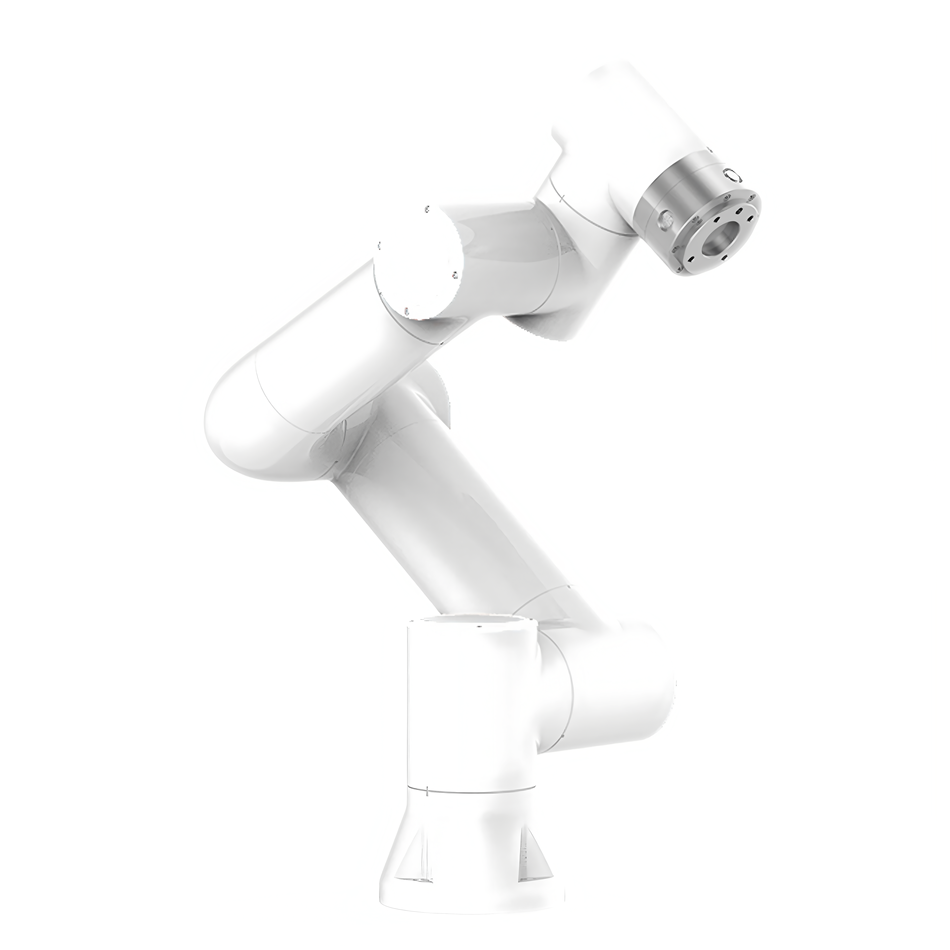
一、제품 개요
협동 로봇은(는)통합了实时控制系统的高性能工业机器人。它融合了柔性、安全性、易用性和灵活性等特性,同时具备산업용精度和稳定性。这款机器人专为满足现代산업 자동화需求而设计,能够广泛적용于多个行业,提供高效、可靠的自动化솔루션。
二、功能特点
(一)实时控制系统
협동 로봇采用先进的实时控制系统,确保了运动的精确性和稳定性。该系统能够快速响应外部指令,实现精准的定位和运动控制。
(二)柔性与安全性
机器人具备卓越的柔性,能够适应不同的工作환경和任务需求。其安全性设计符合国际표준,包括紧急정지、碰撞检测等功能,确保操作人员和设备的安全。
(三)易用性与灵活性
협동 로봇采用图形化编程界面,零力示教和丝滑拖拽功能,使得操作和编程变得简单直观。多轴联动设计进一步增强了机器人的灵活性,能够轻松应对复杂的任务。
(四)산업용精度与稳定性
机器人具备±0.02mm的重复定位精度,符合ISO 9283표준。模块化设计确保了系统的稳定性和可维护性。
三、主要特点
(一)安全稳定可靠
협동 로봇具备고정밀的重复定位能力,重复定位精度达到±0.02mm。模块化设计确保了系统的稳定性和可扩展性。
(二)部署灵活
机器人采用图形化编程,零力示教和丝滑拖拽功能,使得部署变得简单快捷。多轴联动设计进一步增强了机器人的适应性。
(三)高效防护
机器人具备高效的防护机制,能够适应各种复杂的工作환경。防护等级达到IP54(可选IP66),确保设备在恶劣환경下的正常运行。
(四)生态完善
支持ROS二次개발,满足更多样化的需求。支持多种통신 프로토콜방식,为设备商和통합商提供便利。
(五)적용广泛
협동 로봇适用于组装、取放、扭螺丝、点胶、监控、餐饮、艾灸、医疗等多个行业。全国范围内的上门教学服务确保项目顺利落地。
四、적용领域
협동 로봇广泛适用于家庭、办公楼、酒店、银行、医院、学校、机场、博物馆、实验室、工厂、农业等有电动机械臂需求的用户。同时,也适用于设备制造、机器人制造、安防制造等专业人士使用。
五、机械臂基本매개변수
(一)产品매개변수
- 产品유형 :电动机械臂
- 型号 :UD01
- 有效负载 :5kg
- 工作半径 :922mm
- 自由度 :6 个旋转关节
- 人机交互 :10.1 英寸示教器或 webserver
- 防护等级 :IP54(IP66 可选)
- 噪音 :< 65db
- 安装方向 :任何方向
- I/O 포트 :数字입력(DI)2;数字출력(DO)2;模拟입력(AI)2;模拟출력(AO)2;高速脉冲입력 2
- 도구 I/O 电源 :24V/1.5A
- 底座直径 :149mm
- 整机重量 :≈22kg(不含线)
- 工作온도 :0-45℃
- 工作湿度 :90%RH(non-condensing)
- 设备材料 :铝、钢
六、机械臂运动特征
(一)精度
- 重复定位精度 :±0.02mm
- 符合 ISO 9283 的位姿可重复性 :±0.03mm
(二)移动轴
| 移动轴 | 工作范围 | 最大速度 |
|---|---|---|
| 基座 | ±175° | ±180°/s |
| 肩部 | + 85°/- 265° | ±180°/s |
| 肘部 | ±160° | ±180°/s |
| 腕部 1 | + 85°/- 265° | ±180°/s |
| 腕部 2 | ±175° | ±180°/s |
| 腕部 3 | ±175° | ±180°/s |
| 典型 TCP 速度 | 1m/s | - |
七、Mini 控制箱 2kw
(一)设备매개변수
- 设备重量 :2.5kg(不含线)
- 设备材料 :镀锌板
- 크기매개변수 :24518044.5mm(不含凸出物)
- 防护等级 :IP54
- 工作온도 :0-45℃
- 工作湿度 :90%RH(non-condensing)
- I/O 포트 :数字입력(DI)16;数字출력(DO)16;模拟입력(AI)2;模拟출력(AO)2;高速脉冲입력 2
- I/O 电源 :24V/1.5A
- 通讯 :I/O、TCP/IP、Modbus_TCP/RTU
- 개발환경 :C#/C++/Python/java/ROS
八、버튼盒
(一)设备매개변수
- 设备重量 :490g(带线重量)
- 设备材料 :ABS
- 크기매개변수 :1306066mm(不含凸出物)
- 防护等级 :IP54
- 线缆길이 :5m
- 按键次数 :≥20 万次
- 프로토콜유형 :TCP/IP
- 네트워크传输速率 :100M
- 버튼功能 :手动/自动、拖动、点记录、是否配合버튼盒、开始/정지、关机
- 전원 공급 :standard POE
九、示教器(选配)
(一)设备매개변수
- 设备重量 :1.6kg(wire weight)
- 设备材料 :ABS、PP
- 크기매개변수 :26821088mm
- 防护等级 :IP54
- 工作湿度 :90%RH(非冷凝)
- 线缆길이 :5m
- 显示分辨率 :1280*800 pixels
十、通讯매개변수
通讯매개변수为 9600 8 N 1,确保了데이터传输的稳定性和可靠性。
十一、功能레지스터주소
(一)Read Coils(0x)
| 기능 코드 | 레지스터名字 | 读 / 写 | 레지스터주소 10 진법 | 레지스터주소 16 진법 | 值 | 值含义 | 备注 |
|---|---|---|---|---|---|---|---|
| 01 | DI1 | 读 / 写 | 0100 | 0064 | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 |
| DI2 | 读 / 写 | 0101 | 0065 | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| DI3 | 读 / 写 | 0102 | 0066 | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| DI4 | 读 / 写 | 0103 | 0067 | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| DI5 | 读 / 写 | 0104 | 0068 | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| DI6 | 读 / 写 | 0105 | 0069 | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| DI7 | 读 / 写 | 0106 | 006A | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| DI8 | 读 / 写 | 0107 | 006B | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| DI9 | 读 / 写 | 0108 | 006C | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| DI10 | 读 / 写 | 0109 | 006D | 00 00 | 1:开始运动 0:정지运动 | 后台预设运动轨迹 | |
| 暂停 | 写 | 0500 | 01 F4 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该状态 | - | |
| 启动 | 写 | 0501 | 01 F5 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该状态 | - | |
| 恢复 | 写 | 0502 | 01 F6 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该状态 | - | |
| 정지 | 写 | 0503 | 01 F7 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该状态 | - | |
| 移动到原点 | 写 | 0504 | 01 F8 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该状态 | - | |
| 手动自动모드전환 | 写 | 0505 | 01 F9 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该状态 | - | |
| 启动主程序 | 写 | 0506 | 01 FA | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该状态 | - |
(二)Read Discrete Input(1X)
| 기능 코드 | 레지스터名字 | 读 / 写 | 레지스터주소 10 진법 | 레지스터주소 16 진법 | 值 | 值含义 | 备注 |
|---|---|---|---|---|---|---|---|
| 02 | 开始运动 | 读 | 0100 | 0064 | 00 00 | - | - |
| 完成动作 | 读 | 0101 | 0065 | 00 00 | - | - | |
| DO2 | 读 | 0102 | 0066 | 00 00 | - | - | |
| DO3 | 读 | 0103 | 0067 | 00 00 | - | - | |
| DO4 | 读 | 0104 | 0068 | 00 00 | - | - | |
| DO5 | 读 | 0105 | 0069 | 00 00 | - | - | |
| DO6 | 读 | 0106 | 006A | 00 00 | - | - | |
| DO7 | 读 | 0107 | 006B | 00 00 | - | - | |
| DO8 | 读 | 0108 | 006C | 00 00 | - | - | |
| DO9 | 读 | 0109 | 006D | 00 00 | - | - |
(三)Read Input 회원가입s(3X)
| 기능 코드 | 레지스터名字 | 读 / 写 | 레지스터주소 10 진법 | 레지스터주소 16 진법 | 值 | 值含义 | 备注 |
|---|---|---|---|---|---|---|---|
| 04 | 使能状态 | 读 | 0310 | 01 36 | 00 00 | 1:处于使能状态 0:没有处于使能状态 | - |
| 모드 | 读 | 0311 | 01 37 | 00 00 | 1:手动 0:自动 | - | |
| 状态 | 读 | 0312 | 01 38 | 00 00 | 1:정지 2:运行 3:暂停 4:拖动 | - | |
| 工件号 NR | 读 | 0313 | 01 39 | 00 00 | - | - | |
| 工件号 NR | 读 | 0314 | 01 3A | 00 00 | - | - | |
| 急停状态 | 读 | 0315 | 01 3B | 00 00 | 0:运行 1:急停 | 是否处于急停 | |
| 主故障码 | 读 | 0316 | 01 3C | 00 00 | - | - | |
| 子故障码 | 读 | 0317 | 01 3D | 00 00 | - | - | |
| 碰撞状态 | 读 | 0318 | 01 3E | 00 00 | 1:撞碰 0:无碰撞 | - | |
| 运动到位置 | 读 | 0319 | 01 3F | 00 00 | 1:运动到位置 0:没有运动到位置 | - | |
| 安全정지信号 S10 | 读 | 0320 | 01 40 | 00 00 | 1:机械臂处于정지状态 0:没有处于정지状态 | - | |
| 安全정지信号 S11 | 读 | 0321 | 01 41 | 00 00 | - | - |
十二、安装与디버깅
(一)安装환경
협동 로봇应安装在稳定、干燥、无腐蚀性气体的환경中。安装时需确保周围有足够的空间,以便于操作和维护。
(二)电气연결
机器人需연결到稳定的电源,确保电压和频率符合设备要求。所有电气연결应由专业人员进行,避免因연결不当导致设备损坏或安全事故。
(三)디버깅步骤
- 开机检查 :接通电源后,检查机器人各部件是否正常运行,包括关节运动、控制系统响应等。
- 매개변수设置 :根据实际적용需求,设置机器人的工作매개변수,如负载、速度、精度等。
- 示教编程 :使用示教器或编程软件,对机器人进行示教编程,设定工作轨迹和动作시퀀스。
- 安全测试 :在正式运行前,进行安全测试,确保机器人的紧急정지、碰撞检测等功能正常工作。
十三、维护与保养
(一)日常维护
- 清洁 :定期清洁机器人表面,避免灰尘和污垢积累影响设备性能。
- 检查연결 :检查各部件的연결是否牢固,确保电气연결和机械연결的安全性。
- 润滑 :对机器人关节和运动部件进行定期润滑,减少磨损,延长设备使用寿命。
(二)定期保养
- 性能测试 :定期进行性能测试,检查机器人的精度、速度和稳定性是否符合要求。
- 部件更换 :根据设备使用情况,及时更换磨损的部件,如密封件、轴承等。
- 系统更新 :定期更新控制系统的软件,确保设备具备最新的功能和性能优化。
十四、常见문제解答
(一)机器人无法启动
- 可能原因 :电源연결不当、控制系统故障、紧急정지버튼被触发。
- 解决方法 :检查电源연결是否正确,重启控制系统,检查紧急정지버튼是否被触发并复位。
(二)机器人运动精度下降
- 可能原因 :关节磨损、润滑不足、控制系统매개변수漂移。
- 解决方法 :检查关节磨损情况并进行保养,补充润滑剂,重新校准控制系统매개변수。
(三)机器人出现故障报警
- 可能原因 :过载、碰撞、电气故障。
- 解决方法 :检查负载是否超出机器人额定负载,보기碰撞检测记录并排除碰撞因素,检查电气연결和控制系统状态。
十五、附录
(一)기술사양表
| 产品型号 | UD01 |
|---|---|
| 有效负载 | 5kg |
| 工作半径 | 922mm |
| 自由度 | 6 个旋转关节 |
| 重复定位精度 | ±0.02mm |
| 工作온도 | 0-45℃ |
| 工作湿度 | 90%RH(non-condensing) |
| 防护等级 | IP54(IP66 可选) |
| 整机重量 | ≈22kg(不含线) |
(二)통신 프로토콜사양
| 通讯매개변수 | 9600 8 N 1 |
|---|---|
| 프로토콜유형 | TCP/IP、Modbus_TCP/RTU |
(三)故障代码表
| 故障码 | 故障설명 | 解决方法 |
|---|---|---|
| 01 | 过载 | 减少负载,检查机械部件 |
| 02 | 碰撞 | 检查碰撞原因,复位系统 |
| 03 | 电气故障 | 检查电气연결,重启控制系统 |
| 04 | 编程错误 | 检查程序逻辑,重新上传程序 |


답글 작성