
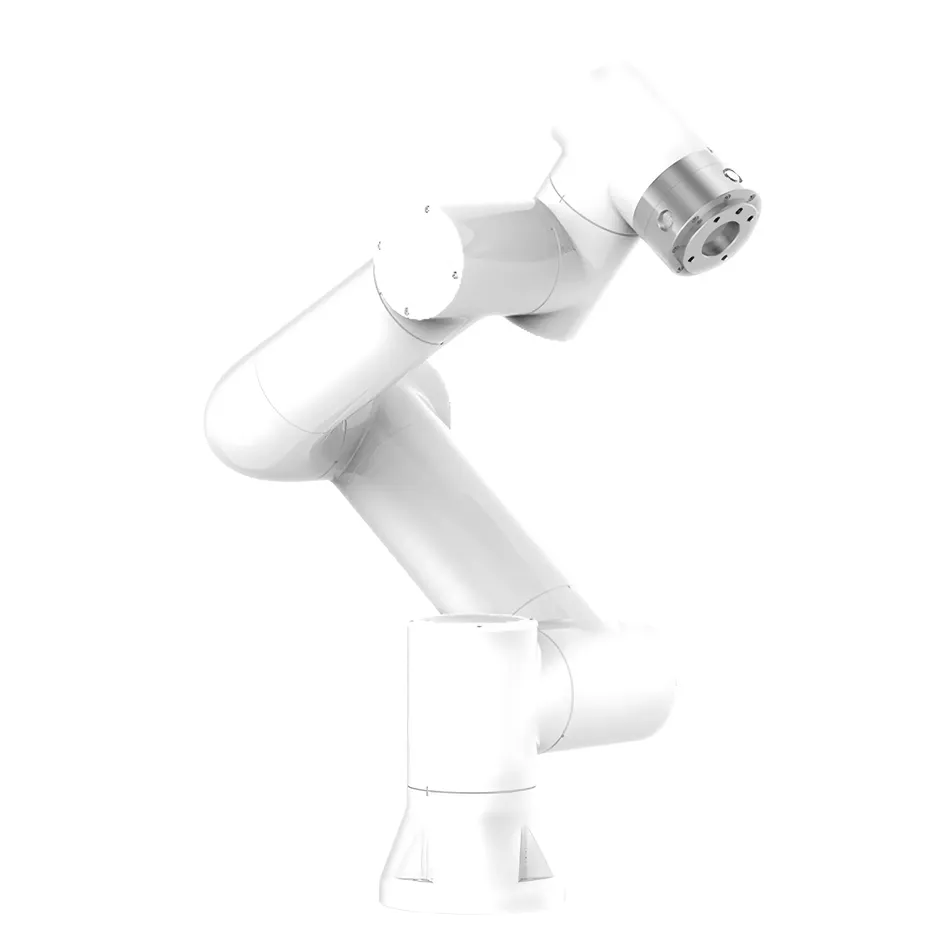
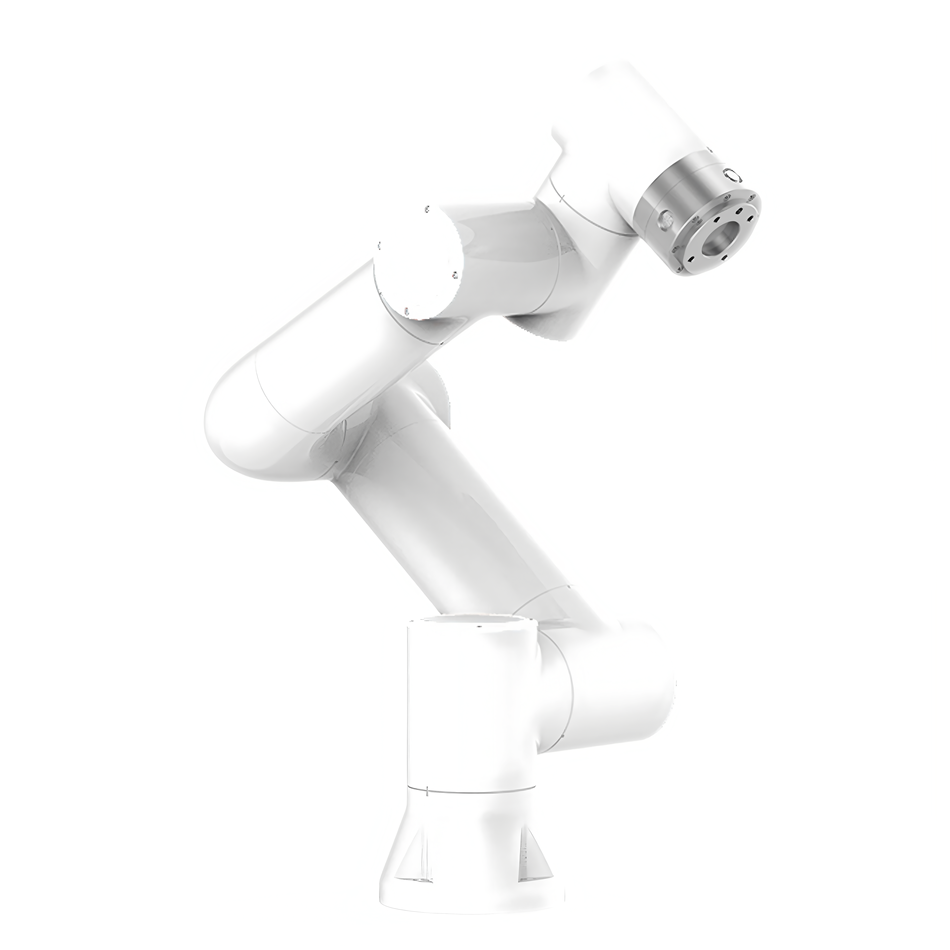
I. Produktübersicht
Der kollaborative Roboter ist ein leistungsstarker Industrieroboter mit integriertem Echtzeitsteuerungssystem. Sie vereint Flexibilität, Sicherheit, Benutzerfreundlichkeit und Flexibilität mit industrieller Präzision und Stabilität. Der Roboter wurde speziell für die Anforderungen der modernen industriellen Automatisierung entwickelt und kann in vielen Branchen eingesetzt werden, um effiziente und zuverlässige Automatisierungslösungen zu bieten.
II. Funktionale Merkmale
(I) Echtzeitsteuerungssystem
Der kooperative Roboter verwendet ein fortgeschrittenes Echtzeitsteuerungssystem, um die Präzision und Stabilität der Bewegung zu gewährleisten. Das System reagiert schnell auf externe Befehle und ermöglicht präzise Positionierung und Bewegungssteuerung.
(b) Flexibilität und Sicherheit
Der Roboter ist sehr flexibel und kann sich an unterschiedliche Arbeitsumgebungen und Aufgaben anpassen. Das Sicherheitsdesign entspricht internationalen Standards und beinhaltet Funktionen wie Notstillstand und Kollisionserkennung, um die Sicherheit von Bedienern und Geräten zu gewährleisten.
c) Benutzerfreundlichkeit und Flexibilität
Der kollaborative Roboter nutzt eine grafische Programmierschnittstelle, Null-Kraft - Lehr - und Seiden-Zeichen - Funktionen, die die Bedienung und Programmierung einfach und intuitiv machen. Das Multi-Achsen - Verknüpfungskonzept erhöht die Flexibilität des Roboters und ermöglicht es, komplexe Aufgaben problemlos zu meistern.
Genauigkeit und Stabilität auf industriellem Niveau
Der Roboter verfügt über eine Wiederholungsgenauigkeit von ± 0,02 mm und entspricht der ISO 9283 - Norm. Das modulare Design sorgt für die Stabilität und Wartbarkeit des Systems.
III. Hauptmerkmale
(a) Sicherheit, Stabilität und Zuverlässigkeit
Der kooperative Roboter hat eine hohe Präzision, die wiederholte Positionierung, die wiederholte Positionierung Genauigkeit von ± 0,02 mm erreicht. Das modulare Design sorgt für die Stabilität und Skalierbarkeit des Systems.
(b) Flexibilität bei der Bereitstellung
Der Roboter verfügt über grafische Programmierung, Null-Kraft - Lehre und seidenförmige Drag-Funktionen, die die Bereitstellung einfach und schnell machen. Das Multi-Achsen - Verknüpfungsdesign verbessert die Anpassungsfähigkeit des Roboters.
c) Wirksamer Schutz
Der Roboter verfügt über einen effizienten Schutzmechanismus und kann sich an eine Vielzahl komplexer Arbeitsumgebungen anpassen. Die Schutzklasse erreicht IP54 (optional IP66), um den normalen Betrieb des Geräts in rauen Umgebungen zu gewährleisten.
d) Ökologische Verbesserung
Unterstützt die sekundäre Entwicklung von ROS, um vielfältigeren Anforderungen gerecht zu werden. Unterstützt eine Vielzahl von Kommunikationsprotokollen, um Gerätehersteller und Integratoren zu erleichtern
5) Breite Anwendung
Kollaborative Roboter eignen sich für die Montage, Entfernen, Drehen von Schrauben, Klebstoffverteilung, Überwachung, Catering, Moxibustion, medizinische Behandlung und viele andere Branchen. Landesweite Unterrichtsdienste sorgen für eine reibungslose Umsetzung des Projekts.
IV. Anwendungsgebiete
Kollaborative Roboter sind weit verbreitet für Benutzer mit elektrischen Roboterarmen wie zu Hause, Bürogebäude, Hotels, Banken, Krankenhäuser, Schulen, Flughäfen, Museen, Labors, Fabriken, Landwirtschaft und andere Bedürfnisse. Gleichzeitig ist es auch für die Ausrüstung, die Roboterherstellung, die Sicherheitsherstellung und andere Fachleute geeignet.
V. Grundparameter des mechanischen Arms
(a) Produktparameter
- Produkttyp: Elektromotor-Roboterarms
- Modellnummer: UD01
- Nutzlast: 5kg
- Arbeitsradius: 922 mm
- Freiheitsgrade: 6 Drehgelenke
- Mensch-Maschine - Interaktion: 10,1 Zoll-Demonstrator oder Webserver
- Schutzgrad: IP54 (IP66 ist optional)
- Geräusch: < 65db
- Installationsrichtung: Jede Richtung
- I / O-Anschluss: Digitale Eingabe (DI) 2; Digitale Ausgabe (DO) 2; Analogeingang (AI) 2; Analoge Ausgabe (AO) 2; Hochgeschwindigkeitspulseingang 2
- Werkzeug-I / O-Stromversorgung: 24V / 1.5A
- Basisdurchmesser: 149mm
- Gesamtgewicht: ≈ 22kg (ohne Leitungen)
- Betriebstemperatur: 0 - 45 °C
- Betriebsfeuchtigkeit: 90% RH (nicht kondensierend)
- Ausrüstung Material: Aluminium, Stahl
VI. Bewegungsmerkmale des Roboterarms
(I) Genauigkeit
- Wiederholungsgenauigkeit: ± 0,02 mm
- Entsprechend ISO 9283 Haltung Wiederholbarkeit: ± 0,03 mm
b) Bewegung der Achse
| Bewegungswelle | Arbeitsbereich | Höchstgeschwindigkeit |
|---|---|---|
| Sockel | ± 175 ° | ± 180 ° / s |
| Schulter | + 85 ° / 265 ° | ± 180 ° / s |
| Ellenbogen | ± 160 ° | ± 180 ° / s |
| Handgelenk 1 | + 85 ° / - 265 ° | ± 180 ° / s |
| Handgelenk 2 | ± 175 ° | ± 180 ° / s |
| Handgelenk 3 | ± 175 ° | ± 180 ° / s |
| Typische TCP-Geschwindigkeit | 1 m / s | - |
7. Mini-Control - Box 2kw
(a) Ausrüstung Parameter
- Ausrüstung Gewicht: 2.5kg (ohne Leitungen)
- Ausrüstung Material: Verzinkung Platte
- Größenparameter: 24518044,5 mm (ohne Ausprügungen)
- Schutzklasse: IP54
- Betriebstemperatur: 0 - 45 ° C
- Betriebsfeuchtigkeit: 90% RH (nicht kondensierend)
- E / A-AnschlüsseDigitale Eingabe (DI) 16, Digitale Ausgabe (DO) 16, Analog-Eingang (AI) 2, Analog-Ausgang (AO) 2, Hochgeschwindigkeitspulseingang 2
- I / A-Stromversorgung: 24V / 1.5A
- Kommunikation: I / A, TCP / IP, Modbus_TCP / RTU
- Entwicklungsumgebung: C # / C + + / Python / java / ROS
VIII. Tastenbox
a) Ausrüstungsparameter
- Ausrüstungsgewicht: 490g (Gebundengewicht)
- Ausrüstungsmaterial: ABS
- Größenparameter: 1306066mm (ohne Vorsteiger)
- Schutzklasse: IP54
- Kabellänge: 5m
- Tastendruck: ≥ 200.000
- Protokolltyp: TCP / IP
- Netzwerkübertragungsrate: 100M
- Tastenfunktion: manuell / automatisch, Ziehen, Punkt-Aufzeichnung, ob mit Tastenbox, Start / Stopp, Schließen
- Stromversorgung: Standard POE
IX, Lehrer (optional)
(a) Gerät Parameter
- Ausrüstung Gewicht: 1.6kg (Drahtgewicht)
- Gerätematerial: ABS, PP
- Größenparameter: 26821088mm
- Schutzgrad: IP54
- Betriebsfeuchtigkeit: 90% RH (nicht kondensierend)
- Kabellänge: 5m
- Anzeigeauflösung: 1280 * 800 pixels
X. Kommunikationsparameter
Der Kommunikationsparameter 9600 8N1 sorgt für die Stabilität und Zuverlässigkeit der Datenübertragung.
11. Funktionsregister-Adresse
(a) Read Coils (0x)
| Funktionscode | Registernamen | Lesen / Schreiben | Registeradresse 10 - Dezimal | Registeradresse 16 - Dezimal | 值 | Wert Bedeutung | Anmerkung |
|---|---|---|---|---|---|---|---|
| 01 | DI1 | Lesen / Schreiben | 0100 | 0064 | 00 00 | 1: Bewegung starten 0: Bewegung beenden | Voreinstellte Bewegungspuren im Hintergrund |
| DI2 | Lesen / Schreiben | 0101 | 0065 | 00 00 | 1: Bewegung starten 0: Bewegung stoppen | Voreinstellte Bewegungspuren im Hintergrund | |
| DI3 | Lesen / Schreiben | 0102 | 0066 | 00 00 | 1: Bewegung starten 0: Bewegung stoppen | Voreinstellte Bewegungsbahnen im Hintergrund | |
| DI4 | Lesen / Schreiben | 0103 | 0067 | 00 00 | 1: Bewegung starten 0: Bewegung beenden | Voreinstellte Bewegungsbahnen im Hintergrund | |
| DI5 | Lesen / Schreiben | 0104 | 0068 | 00 00 | 1: Bewegung starten 0: Bewegung beenden | Voreinstellte Bewegungspuren im Hintergrund | |
| DI6 | Lesen / Schreiben | 0105 | 0069 | 0000 | 1: Bewegung starten 0: Bewegung beenden | Voreinstellte Bewegungspuren im Hintergrund | |
| DI7 | Lesen / Schreiben | 0106 | 006A | 00 00 00 | 1: Bewegung starten 0: Bewegung beenden | Voreinstellte Bewegungspuren im Hintergrund | |
| DI8 | Lesen / Schreiben | 0107 | 006B | 0000 | 1: Bewegung starten 0: Bewegung stoppen | Voreinstellte Bewegungspuren im Hintergrund | |
| DI9 | Lesen / Schreiben | 0108 | 006C | 0000 | 1: Beginn der Bewegung 0: Bewegung stoppen | Voreinstellte Bewegungspur im Hintergrund | |
| DI10 | Lesen / Schreiben | 0109 | 006D | 0000 | 1: Bewegung starten 0: Bewegung beenden | Voreinstellte Bewegungspur im Hintergrund | |
| Pause | 写 | 0500 | 01F4 | 00 00 | Tick-Signal, Erstes 1, Notwendiges erneutes 0 in einer Sekunde, um ihn in diesen Zustand zu bringen | - | |
| Starten | 写 | 0501 | 01F5 | 00 00 | Tick-Signal, Erstes 1, Notwendiges erneutes 0 in einer Sekunde, um ihn in diesen Zustand zu bringen | - | |
| Wiederherstellung | 写 | 0502 | 01F6 | 00 00 | Startsignal, Erster Ausgang 1, muss innerhalb einer Sekunde wieder 0 gesendet werden, um ihn in diesem Zustand zu bringen | - | |
| Stoppen | 写 | 0503 | 01F7 | 00 00 | Startsignal, Erster Ausgang 1, muss innerhalb einer Sekunde wieder 0 gesendet werden, um ihn in diesem Zustand zu bringen | - | |
| Bewegung zum Ursprung | 写 | 0504 | 01F8 | 00 00 | Tick-Signal, Erster Einstieg 1, Er muss innerhalb einer Sekunde 0, um ihn in diesem Zustand zu bringen | - | |
| Manuell Automatischer Moduswechsel | 写 | 0505 | 01F9 | 00 00 | Tick-Signal, Erster Einstieg 1, Er muss innerhalb einer Sekunde 0, erneut gesendet werden Damit er in diesem Zustand ist. | - | |
| Start des Hauptverfahrens | 写 | 0506 | 01FA | 00 00 | Startsignal, zuerst 1 gesendet, muss innerhalb einer Sekunde wieder 0 gesendet werden, um ihn in diesem Zustand zu bringen | - |
(ii) Read Discrete Input (1X)
| Funktionscode | Registername | Lesen / Schreiben | Registeradresse 10 Dezimal | Registeradresse 16 Dezimal | 值 | Wertbedeutung | Bemerkung |
|---|---|---|---|---|---|---|---|
| 02 | Bewegung starten | 读 | 0100 | 0064 | 00 00 | - | - |
| Aktion abschließen | 读 | 0101 | 0065 | 00 00 00 | - | - | |
| DO2 | 读 | 0102 | 0066 | 00 00 | - | - | |
| DO3 | 读 | 0103 | 0067 | 00 00 | - | - | |
| DO4 | 读 | 0104 | 0068 | 00 00 | - | - | |
| DO5 | 读 | 0105 | 0069 | 00 00 | - | - | |
| DO6 | 读 | 0106 | 006a | 00 00 | - | - | |
| DO7 | 读 | 0107 | 006B | 00 00 | - | - | |
| DO8 | 读 | 0108 | 006C | 00 00 | - | - | |
| DO9 | 读 | 0109 | 006D | 00 00 | - | - |
(III) Read Input Registers (3X)
| Funktionscode | Registername | Lesen / Schreiben | Adresse der Registrierung 10 | Registeradresse 16 Dezimal | 值 | Wertbedeutung | Bemerkung |
|---|---|---|---|---|---|---|---|
| 04 | Aktiviert Status | 读 | 0310 | 01 36 | 00 00 | 1: Aktiviert Zustand 0: Nicht Aktiviert Zustand | - |
| Modell | 读 | 0311 | 01 37 | 00 00 | 1: Manuell 0: Automatisch | - | |
| Zustand | 读 | 0312 | 01 38 | 00 00 | 1: Stoppen 2: Ausführen 3: Pausen 4: Ziehen | - | |
| Bauteil Nr. NR | 读 | 0313 | 01 39 | 00 00 | - | - | |
| Bauteil Nr. NR | 读 | 0314 | 01 3A | 00 00 | - | - | |
| Notfallzustand | 读 | 0315 | 01 3B | 00 00 | 0: Lauf 1: Notfall | Ist es ein Notfall | |
| Hauptfehlercode | 读 | 0316 | 01 3C | 00 00 | - | - | |
| Unterfehlercode | 读 | 0317 | 01 3D | 00 00 | - | - | |
| Kollisionszustand | 读 | 0318 | 01 3E | 0000 | 1: Kollision 0: Keine Kollision | - | |
| Bewegung zur Position | 读 | 0319 | 01 3F | 0000 | 1: Bewegung in Position 0: Keine Bewegung in Position | - | |
| Sicherheitsstop-Signal S10 | 读 | 0320 | 01 40 | 00 00 | 1: Roboterarm im Stillstand 0: Kein Stillstand | - | |
| Sicherheitsstop-Signal S11 | 读 | 0321 | 01 41 | 00 00 | - | - |
XII. Installation und Inbetriebnahme
(a) Installationsumgebung
Der kooperative Roboter sollte in einer stabilen, trockenen und nicht korrosiven Gasumgebung installiert werden. Bei der Installation sollte sichergestellt werden, dass genügend Platz für den Betrieb und die Wartung herum vorhanden ist.
(b) Elektrische Verbindung
Der Roboter muss an eine stabile Stromversorgung angeschlossen sein, um sicherzustellen, dass die Spannung und Frequenz den Anforderungen des Geräts entsprechen. Alle elektrischen Anschlüsse sollten von Fachleuten durchgeführt werden, um Ausrüstungsschäden oder Sicherheitsunfälle durch unsachgemäße Anschlüsse zu vermeiden.
(III) Debugging-Schritt
- Start-Inspektion: Nach dem Einschalten der Stromversorgung überprüfen Sie, ob alle Komponenten des Roboters normal funktionieren, einschließlich der Gelenkbewegung, der Reaktion des Steuerungssystems usw.
- Parameter einrichten: Setzen Sie die Arbeitsparameter des Roboters wie Last, Geschwindigkeit, Genauigkeit usw. gemäß den tatsächlichen Anwendungsbedürfnissen.
- Lehrprogramm: Mit dem Lehrer oder Programmierungssoftware wird der Roboter unterrichtet, um die Arbeitsbahn und die Bewegungssequenz zu definieren.
- SicherheitstestVor dem offiziellen Betrieb werden Sicherheitstests durchgeführt, um sicherzustellen, dass die Funktionen wie Notstillstand und Kollisionserkennung des Roboters normal funktionieren.
13. Aufrechterhaltung und Erhaltung
(a) tägliche Wartung
- ReinigungReinigung der Roboteroberfläche regelmäßig, um Staub und Schmutz zu vermeiden, die Ausrüstung zu beeinträchtigen.
- Überprüfen Sie die Verbindung: Überprüfen Sie, ob die Verbindungen der einzelnen Teile fest sind, um die Sicherheit der elektrischen und mechanischen Verbindungen zu gewährleisten.
- SchmierungRegelmäßige Schmierung von Robotegelenken und beweglichen Teilen reduziert den Verschleiß und verlängert die Lebensdauer der Ausrüstung.
a) Regelmäßige Wartung
- Leistungstests: Regelmäßige Leistungstests werden durchgeführt, um zu überprüfen, ob die Genauigkeit, Geschwindigkeit und Stabilität des Roboters den Anforderungen entspricht.
- Austausch von Komponenten: je nach Verwendung der Ausrüstung, zeitnah ersetzen Sie abnutzte Teile, wie Dichtungen, Lager usw.
- System-UpdatesRegelmäßige Aktualisierung der Software des Steuerungssystems, um sicherzustellen, dass das Gerät die neuesten Funktionen und Leistungsoptimierungen hat.
14. Häufig beantworte Fragen
(i) Der Roboter kann nicht gestartet werden
- Mögliche Ursachen: Fehlgeschalteter Stromanschluss, Ausfall des Steuerungssystems, Auslösung des Notstop-Tastfons.
- Lösung: Überprüfen Sie, ob die Stromversorgung korrekt ist, starten Sie das Steuerungssystem neu, überprüfen Sie, ob die Notstillschaltfläche ausgelöst und zurückgesetzt ist.
(II) Rückgang der Bewegungsgenauigkeit des Roboters
- Mögliche Ursachen: Gelenkverschleiß, unzureichende Schmierung und Driftung der Parameter des Steuerungssystems.
- Lösung: Überprüfen Sie den Verschleiß des Gelenks und führen Sie die Wartung durch, Schmiermittel nachfüllen und die Steuerungssystemparameter neu kalibrieren.
(iii) Roboter Ausfall Alarm
- Mögliche Ursachen: Überlastung, Kollision, elektrischer Ausfall.
- LösungÜberprüfen Sie, ob die Belastung die Nennlast des Roboters überschreitet, überprüfen Sie die Aufzeichnungen der Kollisionserkennung und ausschließen Sie Kollisionsfaktoren, überprüfen Sie den Zustand der elektrischen Anschlüsse und Steuerungssysteme.
XV. Anhang
(a) Technische Spezifikationen
| Produktmodellnummer | UD01 |
|---|---|
| Nutzlast | 5 kg |
| Arbeitsradius | 922 mm |
| Freiheitsgrade | 6 Drehgelenke |
| Wiederholungsgenauigkeit | ± 0,02 mm |
| Betriebstemperatur | 0 - 45 ° C |
| Betriebsfeuchtigkeit | 90% RH (nicht kondensierend) |
| Schutzklasse | IP54 (IP66 optional) |
| Maschinengewicht | ≈ 22kg (ohne Kabel) |
(II) Kommunikationsprotokollspezifikation
| Kommunikationsparameter | 9600 8N 1 |
|---|---|
| Protokolltyp | TCP / IP, Modbus_TCP / RTU |
(III) Fehlercode-Tabelle
| Fehlercode | Fehlerbeschreibung | Lösung |
|---|---|---|
| 01 | Überlastung | Belastung reduzieren, Überprüfung mechanischer Bauteile |
| 02 | Kollision | Kollisionsursache überprüfen, System zurücksetzen |
| 03 | Elektrische Ausfälle | Elektrische Verbindungen überprüfen, Steuerung neu starten |
| 04 | Programmierfehler | Prozesslogik überprüfen, Prozess erneut hochladen |


Antwort veröffentlichen