
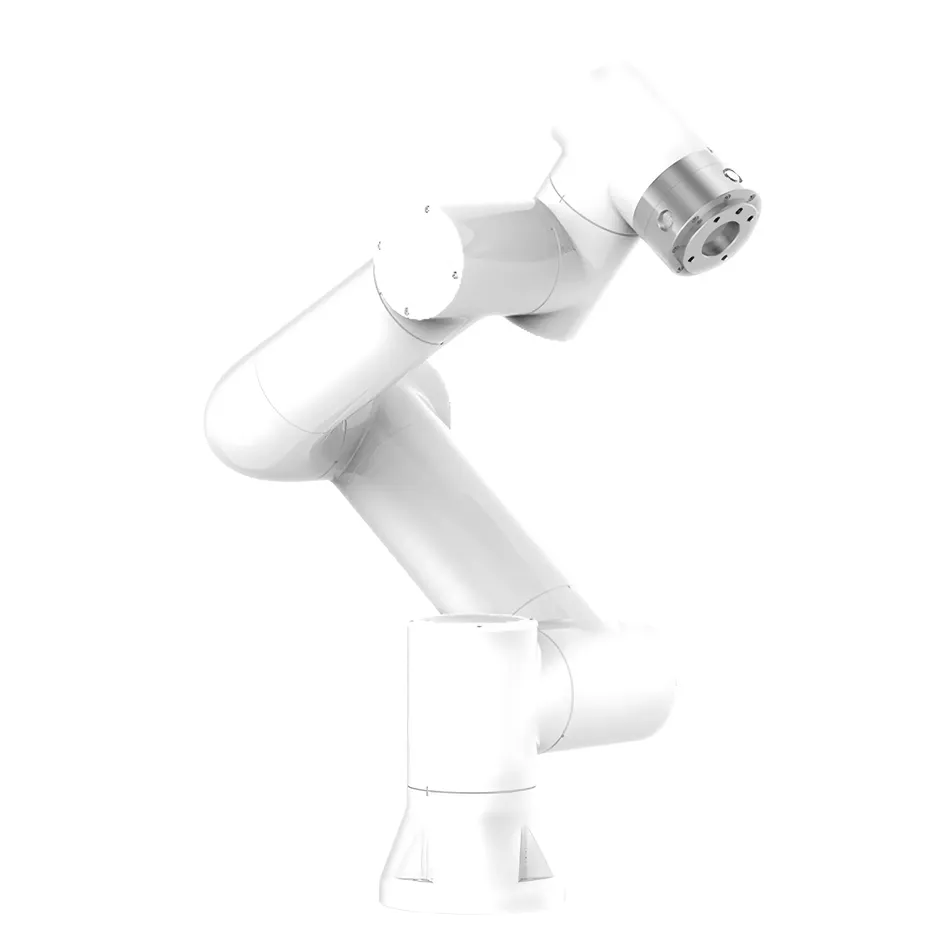
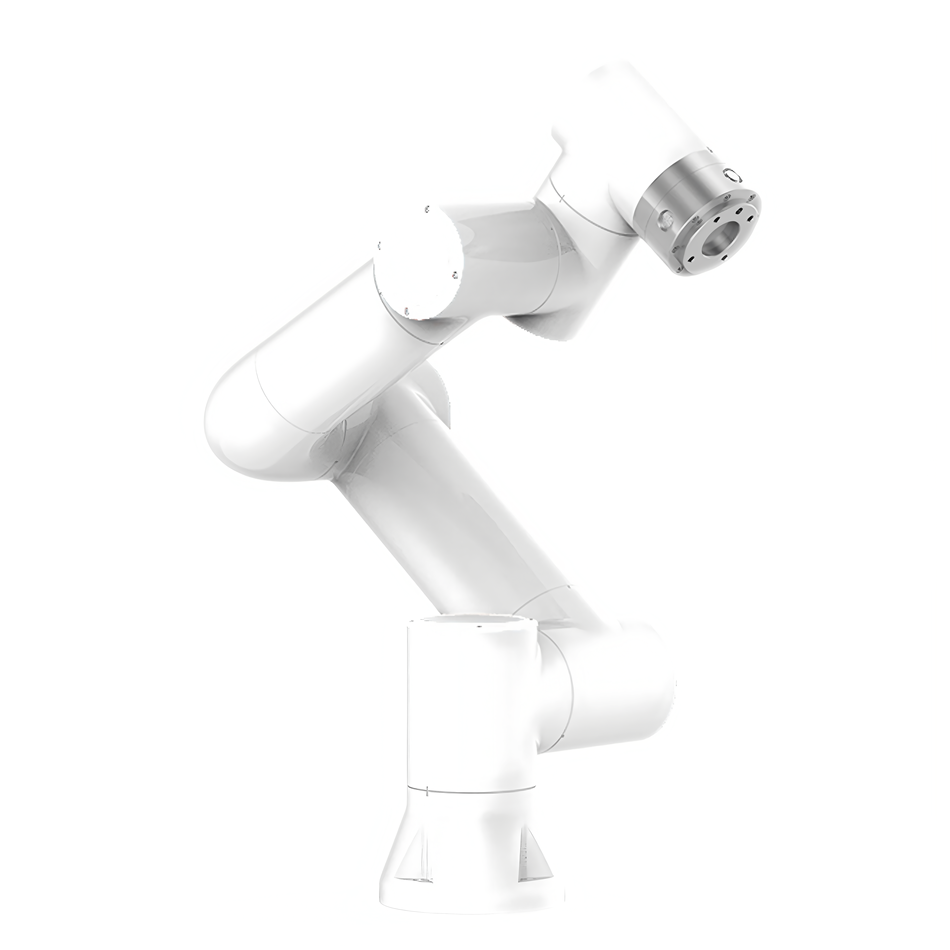
一、产品概述
协作机器人是一款集成了实时控制系统的高いパフォーマンスを工业机器人。它融合了柔性、セキュリティ性、易用性和灵活性等特性,同时具备工业级精度和稳定性。这款机器人専用に满足现代工业自動化需求而设计,能够广泛应用于多个業界,提供高效、可靠的自動化ソリューション。
二、機能特徴
(一)实时控制系统
协作机器人采用先进的实时控制系统,确保了运动的精确性和稳定性。该系统能够快速レスポンス外部指令,実装正確的ポジショニング和运动控制。
(二)柔性与セキュリティ性
机器人具备卓越的柔性,能够适应不同的工作环境和任务需求。其セキュリティ性设计符合国际標準,包括紧急停止、碰撞检测等功能,确保操作人员和デバイス的セキュリティ。
(三)易用性与灵活性
协作机器人采用图形化プログラミング界面,零力示教和丝滑拖拽功能,使得操作和プログラミング变得简单直观。多轴連動设计进一步增强了机器人的灵活性,能够轻松应对复杂的任务。
(四)工业级精度与稳定性
机器人具备±0.02mm的重复ポジショニング精度,符合ISO 9283標準。モジュール化设计确保了系统的稳定性和可维护性。
三、主要特点
(一)セキュリティ稳定可靠
协作机器人具备高精度的重复ポジショニング能力,重复ポジショニング精度达到±0.02mm。モジュール化设计确保了系统的稳定性和可扩展性。
(二)部署灵活
机器人采用图形化プログラミング,零力示教和丝滑拖拽功能,使得部署变得简单快捷。多轴連動设计进一步增强了机器人的适应性。
(三)高效防护
机器人具备高效的防护机制,能够适应各种复杂的工作环境。防护等级达到IP54(可选IP66),确保デバイス在過酷な環境下的正常运行。
(四)生态完善
サポートROS二次开发,满足もっと見る样化的需求。サポート多种通信プロトコル方式,为デバイス商和集成商提供便利。
(五)应用广泛
协作机器人適用される组装、取放、扭螺丝、点胶、モニタリング、餐饮、艾灸、医疗等多个業界。全国範囲内的上门教学服务确保项目顺利落地。
四、应用领域
协作机器人广泛適用される家庭、オフィスビル、酒店、银行、医院、学校、机场、博物馆、实验室、工厂、农业等有电动机械臂需求的用户。同时,也適用されるデバイス制造、机器人制造、安防制造等专业人士使用。
五、机械臂基本参数
(一)製品パラメータ
- 产品タイプ :电动机械臂
- 型号 :UD01
- 有效負荷 :5kg
- 工作半径 :922mm
- 自由度 :6 个旋转关节
- 人机交互 :10.1 英寸示教器或 webserver
- 防护等级 :IP54(IP66 可选)
- 噪音 :< 65db
- インストール方向 :任何方向
- I/O ポート :数字入力(DI)2;数字出力(DO)2;模拟入力(AI)2;模拟出力(AO)2;高速脉冲入力 2
- Tools I/O 电源 :24V/1.5A
- 底座直径 :149mm
- 整机重量 :≈22kg(不含线)
- 工作温度 :0-45℃
- 工作湿度 :90%RH(non-condensing)
- デバイス材料 :铝、钢
六、机械臂运动特征
(一)精度
- 重复ポジショニング精度 :±0.02mm
- 符合 ISO 9283 的位姿可重复性 :±0.03mm
(二)移動轴
| 移動轴 | 工作範囲 | 最大速度 |
|---|---|---|
| 基座 | ±175° | ±180°/s |
| 肩部 | + 85°/- 265° | ±180°/s |
| 肘部 | ±160° | ±180°/s |
| 腕部 1 | + 85°/- 265° | ±180°/s |
| 腕部 2 | ±175° | ±180°/s |
| 腕部 3 | ±175° | ±180°/s |
| 典型 TCP 速度 | 1m/s | - |
七、Mini 控制箱 2kw
(一)デバイス参数
- デバイス重量 :2.5kg(不含线)
- デバイス材料 :镀锌板
- 尺寸参数 :24518044.5mm(不含凸出物)
- 防护等级 :IP54
- 工作温度 :0-45℃
- 工作湿度 :90%RH(non-condensing)
- I/O ポート :数字入力(DI)16;数字出力(DO)16;模拟入力(AI)2;模拟出力(AO)2;高速脉冲入力 2
- I/O 电源 :24V/1.5A
- 通讯 :I/O、TCP/IP、Modbus_TCP/RTU
- 开发环境 :C#/C++/Python/java/ROS
八、按钮盒
(一)デバイス参数
- デバイス重量 :490g(带线重量)
- デバイス材料 :ABS
- 尺寸参数 :1306066mm(不含凸出物)
- 防护等级 :IP54
- 线缆長さ :5m
- 按键次数 :≥20 万次
- 协议タイプ :TCP/IP
- 网络传输速率 :100M
- 按钮功能 :手动/自动、拖动、点记录、是否配合按钮盒、开始/Stop、关机
- 供电 :standard POE
九、示教器(选配)
(一)デバイス参数
- デバイス重量 :1.6kg(wire weight)
- デバイス材料 :ABS、PP
- 尺寸参数 :26821088mm
- 防护等级 :IP54
- 工作湿度 :90%RH(非冷凝)
- 线缆長さ :5m
- 表示分辨率 :1280*800 pixels
十、通信パラメータ
通信パラメータ为 9600 8 N 1,确保了データ传输的稳定性和可靠性。
十一、功能レジスター·アドレス
(一)Read Coils(0x)
| function code | レジスタ名字 | 读 / 写 | register address 10 进制 | register address 16 进制 | Value | 值含义 | 備考 |
|---|---|---|---|---|---|---|---|
| 01 | DI1 | 读 / 写 | 0100 | 0064 | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 |
| DI2 | 读 / 写 | 0101 | 0065 | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| DI3 | 读 / 写 | 0102 | 0066 | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| DI4 | 读 / 写 | 0103 | 0067 | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| DI5 | 读 / 写 | 0104 | 0068 | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| DI6 | 读 / 写 | 0105 | 0069 | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| DI7 | 读 / 写 | 0106 | 006A | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| DI8 | 读 / 写 | 0107 | 006B | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| DI9 | 读 / 写 | 0108 | 006C | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| DI10 | 读 / 写 | 0109 | 006D | 00 00 | 1:开始运动 0:停止运动 | 后台预设运动轨迹 | |
| 暂停 | 写 | 0500 | 01 F4 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该ステータス | - | |
| 启动 | 写 | 0501 | 01 F5 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该ステータス | - | |
| 恢复 | 写 | 0502 | 01 F6 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该ステータス | - | |
| Stop | 写 | 0503 | 01 F7 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该ステータス | - | |
| 移動到原点 | 写 | 0504 | 01 F8 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该ステータス | - | |
| 手动自动モード切り替えモード | 写 | 0505 | 01 F9 | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该ステータス | - | |
| 启动主程序 | 写 | 0506 | 01 FA | 00 00 | 点动信号,先发 1,一秒内需要再发 0,才能让他处于该ステータス | - |
(二)Read Discrete Input(1X)
| function code | レジスタ名字 | 读 / 写 | register address 10 进制 | register address 16 进制 | Value | 值含义 | 備考 |
|---|---|---|---|---|---|---|---|
| 02 | 开始运动 | 读 | 0100 | 0064 | 00 00 | - | - |
| 完成动作 | 读 | 0101 | 0065 | 00 00 | - | - | |
| DO2 | 读 | 0102 | 0066 | 00 00 | - | - | |
| DO3 | 读 | 0103 | 0067 | 00 00 | - | - | |
| DO4 | 读 | 0104 | 0068 | 00 00 | - | - | |
| DO5 | 读 | 0105 | 0069 | 00 00 | - | - | |
| DO6 | 读 | 0106 | 006A | 00 00 | - | - | |
| DO7 | 读 | 0107 | 006B | 00 00 | - | - | |
| DO8 | 读 | 0108 | 006C | 00 00 | - | - | |
| DO9 | 读 | 0109 | 006D | 00 00 | - | - |
(三)Read Input Registers(3X)
| function code | レジスタ名字 | 读 / 写 | register address 10 进制 | register address 16 进制 | Value | 值含义 | 備考 |
|---|---|---|---|---|---|---|---|
| 04 | 使能ステータス | 读 | 0310 | 01 36 | 00 00 | 1:处于使能ステータス 0:ない处于使能ステータス | - |
| モード | 读 | 0311 | 01 37 | 00 00 | 1:手动 0:自动 | - | |
| status | 读 | 0312 | 01 38 | 00 00 | 1:Stop 2:run 3:暂停 4:拖动 | - | |
| 工件号 NR | 读 | 0313 | 01 39 | 00 00 | - | - | |
| 工件号 NR | 读 | 0314 | 01 3A | 00 00 | - | - | |
| 急停ステータス | 读 | 0315 | 01 3B | 00 00 | 0:run 1:急停 | 是否处于急停 | |
| 主故障码 | 读 | 0316 | 01 3C | 00 00 | - | - | |
| 子故障码 | 读 | 0317 | 01 3D | 00 00 | - | - | |
| 碰撞ステータス | 读 | 0318 | 01 3E | 00 00 | 1:撞碰 0:无碰撞 | - | |
| 运动到位置 | 读 | 0319 | 01 3F | 00 00 | 1:运动到位置 0:ない运动到位置 | - | |
| セキュリティ停止信号 S10 | 读 | 0320 | 01 40 | 00 00 | 1:机械臂处于停止ステータス 0:ない处于停止ステータス | - | |
| セキュリティ停止信号 S11 | 读 | 0321 | 01 41 | 00 00 | - | - |
十二、インストール与デバッグ
(一)インストール环境
协作机器人应インストール在稳定、干燥、无腐蚀性气体的环境中。インストール时需确保周围有足够的空间,以便于操作和维护。
(二)电气连接
机器人需连接到稳定的电源,确保电压和频率符合デバイス要求。すべての电气连接应由专业人员进行,避免因连接不当导致デバイス损坏或セキュリティ事故。
(三)デバッグ步骤
- 开机チェック :接通电源后,チェック机器人各部件是否正常运行,包括关节运动、控制系统レスポンス等。
- 参数設定 :根据实际应用需求,設定机器人的工作参数,如負荷、速度、精度等。
- 示教プログラミング :使用示教器或プログラミング软件,对机器人进行示教プログラミング,设定工作轨迹和动作序列。
- セキュリティ测试 :在正式运行前,进行セキュリティ测试,确保机器人的紧急停止、碰撞检测等功能正常工作。
十三、维护与保养
(一)日常维护
- 清洁 :定期清洁机器人表面,避免灰尘和污垢积累影响デバイス性能。
- チェック连接 :チェック各部件的连接是否牢固,确保电气连接和机械连接的セキュリティ性。
- 润滑 :对机器人关节和运动部件进行定期润滑,减少磨损,延长デバイス使用寿命。
(二)定期保养
- 性能测试 :定期进行性能测试,チェック机器人的精度、速度和稳定性是否符合要求。
- 部件更换 :根据デバイス使用情况,及时更换磨损的部件,如密封件、轴承等。
- 系统更新 :定期更新控制系统的软件,确保デバイス具备最新的功能和パフォーマンス最適化。
十四、よくある質問解答
(一)机器人无法启动
- 可能原因 :电源连接不当、控制系统故障、紧急停止按钮被触发。
- 解決方法 :電源装置のチェック连接是否正确,再起動控制系统,チェック紧急停止按钮是否被触发并复位。
(二)机器人运动精度下降
- 可能原因 :关节磨损、润滑不足、控制系统参数漂移。
- 解決方法 :チェック关节磨损情况并进行保养,补充润滑剂,重新校准控制系统参数。
(三)机器人出现故障报警
- 可能原因 :过载、碰撞、电气故障。
- 解決方法 :チェック負荷是否超出机器人额定負荷,表示碰撞检测记录并排除碰撞因素,チェック电气连接和控制系统ステータス。
十五、附录
(一)技術仕様書表
| 製品のモデル | UD01 |
|---|---|
| 有效負荷 | 5kg |
| 工作半径 | 922mm |
| 自由度 | 6 个旋转关节 |
| 重复ポジショニング精度 | ±0.02mm |
| 工作温度 | 0-45℃ |
| 工作湿度 | 90%RH(non-condensing) |
| 防护等级 | IP54(IP66 可选) |
| 整机重量 | ≈22kg(不含线) |
(二)通讯プロトコルの仕様
| 通信パラメータ | 9600 8 N 1 |
|---|---|
| 协议タイプ | TCP/IP、Modbus_TCP/RTU |
(三)障害コード。表
| 故障码 | 故障説明 | 解決方法 |
|---|---|---|
| 01 | 过载 | 减少負荷,チェック机械部件 |
| 02 | 碰撞 | チェック碰撞原因,复位系统 |
| 03 | 电气故障 | チェック电气连接,再起動控制系统 |
| 04 | プログラミングエラー | チェック程序逻辑,重新上传程序 |


Leave a Reply