

I.製品の概要
今回発売したデュアル認証微動検出器は、赤外線検出人体とマイクロ波ドップラー効果検出物体移動技術を組み合わせ、人体検出センサの精度を大幅に向上させました。この製品は、領域内の静止した人体の存在を正確に検出し、人体の微小な動きをキャプチャして人体の存在を判断し、検出結果データをドライ接点またはバスプロトコル経由で出力することができます。
2.機能の概要
このセンサは、領域内の静的な人体の存在を正確に検出することができるデバイスであり、人体の微小な動きをキャプチャして人体の有無を判断し、試験結果データはドライ接点またはバスプロトコルを介して出力することができます。
III.推奨事項の選択
広く家庭、オフィスビル、ホテル、銀行、病院、学校、空港、博物館、実験室、工場、農業などの人体検出ニーズを持つユーザーに適用され、機器製造、ロボット製造、セキュリティ製造などの専門家にも適用されます。
IV.製品パラメータ
- 製品名:製品名微動人体存在センサー
- 製品のモデル:MBS10
- 外観サイズ:75*25mm
- コミュニケーションの方法:パッシブドライ接点とバスRS 485
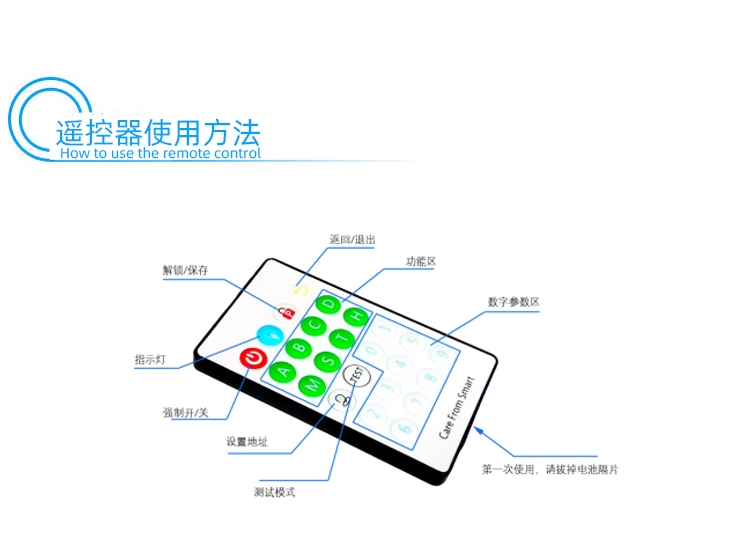
- 赤外線リモコン設定::サポート
- 入力電圧。:DC12-36V
- 動作電流:<90mA
- 検出距離は:動的(身体運動)5 m、静的(胸部位置に合わせた呼吸)2 m
- 検出角度は:80*75 FOV
- 動作温度は:-10-50℃
- 設置方法は:天井取り付け/側壁取り付け/機械設備の側面取り付け
- 出力モードカスタム485命令またはModbusプロトコル
- ボーレート:デフォルト96 00 8 N 1、修正をサポート19200 57 6 00 115200
- 機器の配線電源:赤と黒、ドライ接点出力:黄色と黄色のライン、パッシブドライ接点、バス緑Aと白 B
- 拡張通信(変換モジュールが必要):KNX、CAN、LORA、WIFI、ZIGBEE、BLUETOOTH、4G、CAT1
V.製品の特徴
- 熱電赤外線PIRセンサ、マイクロ波センサ、デュアル認証センサ、高精度、低誤検出率を採用しています。
- さまざまなインテリジェントアクセサリーでシーンのパーソナライズされた制御を実現。
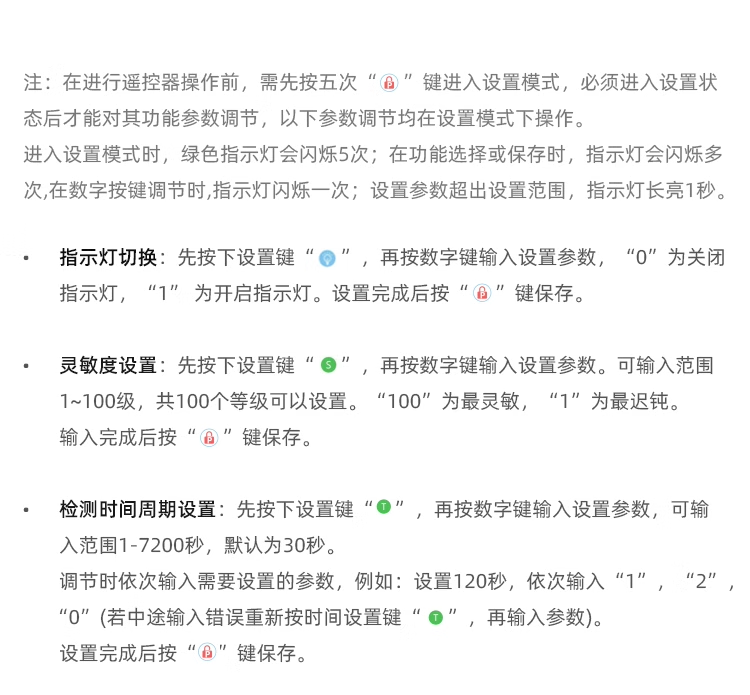
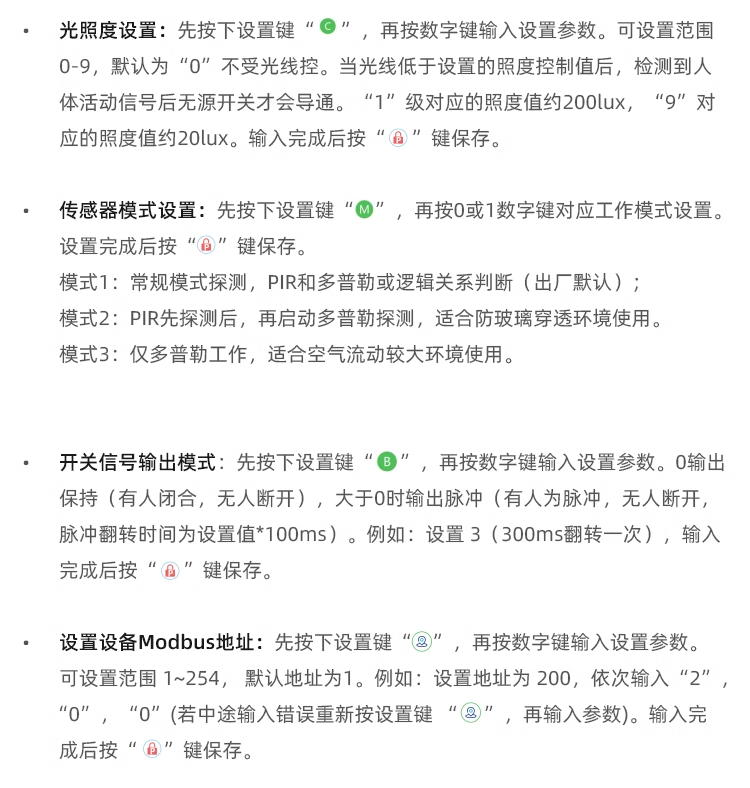
- LEDスイッチ、照明強度、感度、検出時間周期などの設定をサポートします。
- リモート制御、いつでもスイッチ(インテリジェント制御システムで使用する必要があります)。
- 取り外し防止機能、電源オフ送信バスコマンド(電源オフ検出X 166と組み合わせて使用)をサポートします。
- タイミングスイッチ(インテリジェント制御システムで使用する必要があります)をサポート。
- 音声制御をサポートしています(インテリジェント制御システムまたはオフライン音声制御モジュールで使用)。
- ネットワークの切断は、バス範囲内の制御と表示に影響しません。
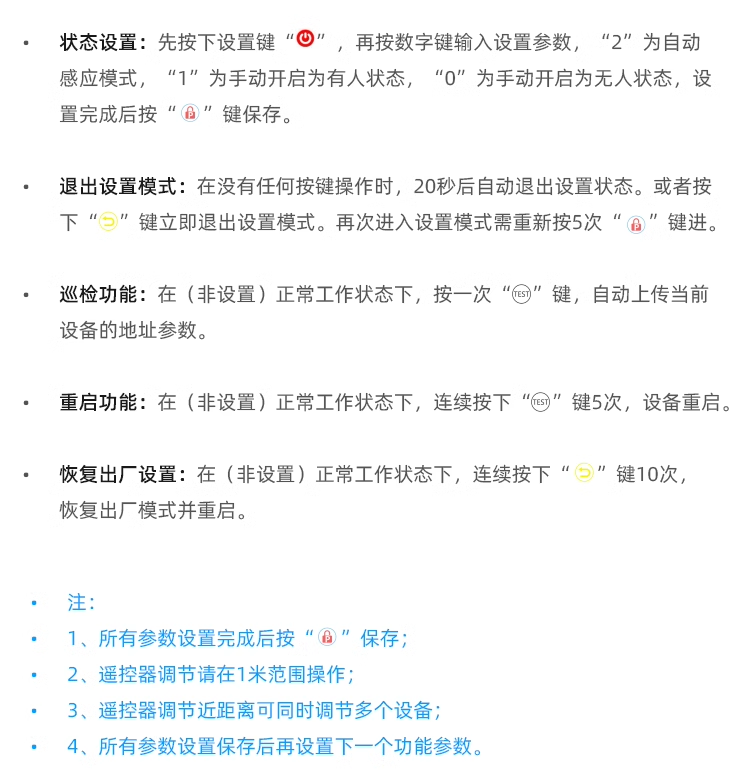
- リモコンおよびバスプロトコル構成をサポート。
- 超広スペクトルレーダー技術とバイオメディカルエンジニアリングを統合したセンサを使用して、領域内の静止した人体の状態を正確に検出します。
- パルス形式のマイクロ波ビームで人体を照射して人体の生命パラメータを検出し、人体の生命活動肢体運動、呼吸、心拍などの存在により、人体に反射された後のコールバックパルスシーケンスの繰り返し周期を変化させる。人体反射後のエコーパルスシーケンスを復調、積分、増幅、フィルタリングなどの処理を行い、マイクロコンピュータシステムに入力してデータ処理と解析を行い、人体の存在に関するデータパラメータを取得します。
- 人体が完全に静止して呼吸するとき、人体の腹部表面は呼吸の動きの変動に追従し、マイクロ波センサは人体の胸部と腹部の位置で呼吸の動きを捉え、この微小な動きを正確に識別することができます。
- 人体が完全に静止しているときのマイクロ波検出の最も感度の高い位置は胸腹部である。静止した人体の微小動作検出では、胸腹部位置を合わせないと検出距離が低下します。
- マイクロ波センサは、人体の胸部位置に合わせて2メートル以内の静止した呼吸の微小な動き、5メートル以内の人体の動きを検出できます。
六、バス制御の使用方法
(1)住所の変更
- 電源投入時に5バイトのアドレスが自動的にフィードバックされます(例えば、アドレス1 A 13 24 5 6 91はXX XX XX XX XXに置き換えられます)。
- 送信:XX XX XX XX XX XX XX XX(旧アドレス)F8E7D6(固定)XX XX XX XX XX XX XX XX(新アドレス)。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例:1 A 13 24 5 6 9 1 F 8 E 7 D6 2 A 33 5 7 2 6 8 1古いアドレス1 A 13 24 5 6 9 1を新しいアドレス2 A 33 5 7 2 6 8 1に変更します。
(2)センサスイッチプロトコル
- 送信:XX XX XX XX XX XXアドレス00 00固定00 00オフ/ 01オン0F。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例XX XX XX XX XX XX 00 00 01 0Fセンサーをオンにします。
(3)ステータス照会命令
- 宛先:XX XX XX XX XX XXアドレス86 86 86 0F。
- フィードバック:XX XX XX XX XX XX XX(アドレス)00(人体信号)00(モード)00 00(カウント回数)0F(终了)。
- 人間の信号:0 0人/0 1人
- 動作モード1、2、3はセンサ動作モードに対応している。
- カウント数:0 0 0 0 FFが人を検出した回数。
- 例XX XX XX XX XX XX 86 86 0Fフィードバックを送信しますXX XX XX XX XX XX XX XX XX XX 01 00 05 0Fは、センサーがオンになって人体の存在を検出したことを示します。動作モード01、検出された5回(電源を切った後、検出回数はゼロにします)。
(c)試験期間
- 送信:XX XX XX XX XX XX(アドレス)9E(固定)0 0 0 8(検出時間)0F(終了)。
- 検出時間期間:0 0 5 - 0 3 E 7は、それぞれ5-9999 秒に対応し、デフォルトは30 秒です。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例:XX XX XX XX XX XX 9E 0 0 8 0F 8 秒以内に人体の存在を検出する。
(5)照明調整プロトコル
- 送信:XX XX XX XX XX XX(アドレス)9 D(固定)0 0 XX(光強度)0F。
- 光強度:0 0光制御なし。
- 0 0 - 0 0 - 0 0 0 0 9それぞれ、最も弱い光-最も強い光に対応します。
- 00 00は約200ルクス、00 09は約20ルクスに対応します。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例:XX XX XX XX XX XX 9 D 0 0 0 0Fは感光しないように調整され、光によって識別されません。
(6)感度調整プロトコル
- 送信:XX XX XX XX XX XX(アドレス)9F(固定)0 0 XX(感度)0F。
- Sensitivity:0 1非感度
- 0 0 1 - 0 0 64は最も敏感に対応します。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例:XX XX XX XX XX XX 9F 0 0 64 0F最高感度を調整します。
(7)パラメータ検索指示
- 宛先:XX XX XX XX XX XXアドレス86 86 87 0F。
- フィードバック:XX XX XX XX XX XX(アドレス)00 12(検出)64(感度)00()0F。
- 検出:00 12は18 秒に対応する.
- 感度:64 非常に敏感
- 光強度:0 0光制御なし。
- 0 1 - 0 9はそれぞれ照度が最も弱い-照度が最も強い。
(8)インジケータスイッチプロトコル
- 送信:XX XX XX XX XX XX(アドレス)9C 0 0(固定)0 0(0 0オフ/0 1オン)0F
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例:XX XX XX XX XX XX 9C 00 0 0FセンサーのLEDを消します。
(9)センサーモードの設定
- 送信:XX XX XX XX XX XX(アドレス)9 A(固定)0 0 0 1(モード)0F。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- モード:01モード1、02モード2、03モード3。
- モード1:通常のモード検出、PIR、ドップラーまたは論理関係判定(工場出荷時デフォルト)。
- モード2:PIR検出後、ドップラー検出を開始し、ガラス透過防止環境に適しています。
- モード3:ドップラーのみ動作、空気の流れが大きい環境に適しています。
- 例:XX XX XX XX XX XX 9 A 0 0 0 1 0Fモード2を有効にします。
(10)カスタムバスデータコマンド
- 送信する:XX XX XX XX XX XXアドレス56 56 56 0F
- 送信する。A1 00(固定)00(00無人/ 01 有人)YY YY YY YY YY YY YY
- 設定を閉じる:XX XX XX XX XX XXアドレス46 46 46 0F
- 構成の削除:XX XX XX XX XX XX EE EE EE 0 F
- フィードバック操作に成功しましたフィードバックBC BC BC
- 例XX XX XX XX XX XX 56 56 56 0Fオン。
- A 1 0 0 0 12 35 0 3 0 1 FC 4 A 0F無人状態を設定カーテン付きバスデータ12 35 0 3 0 1 FC 4 A 0Fカーテンを開けます。
- A 1 00 0 1 12 35 0 3 0 2 BC 4B 0F有人状態送信カーテン付きバスデータ12 35 0 3 0 2 BC 4B 0F、カーテンを閉じます。
- XX XX XX XX XX XX 46 46 46 0Fオフ構成。
(十一)カスタムバスデータ送信回数
- 送信:XX XX XX XX XX XX(アドレス)98 0 0 0 2(バス命令の繰り返し送信回数)0F
- バス命令返し送信回数:范囲00-FD。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例:XX XX XX XX XX XX 98 0 0 0 2 0Fカスタムバスコマンドの送信回数を2回に設定します。
(12)カスタムバスデータ送信間隔構成プロトコル
- 送信:XX XX XX XX XX XX(アドレス)97 0 0 0 4(カスタムバス命令送信間隔単位0.1 S)0F。
- カスタムバス命令送信間隔:単位0.1S範囲01-FD。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例:XX XX XX XX XX XX 97 0 0 0 4 0Fカスタム命令送信間隔を0.4 秒に設定します。
(13)ボーレート設定プロトコル
- 送信:XX XX XX XX XX XX(アドレス)99 0 0 0 9(ボーレート)0F
- ボーレート:0 0 13は19200、0 0 0 9は96 00、0 0 39は576 00、0 0 73は115200である。
- フィードバック:アクション成功フィードバックBC BC BC、即時有効。
- 例:XX XX XX XX XX XX 99 0 0 0 9 0Fデバイスのバスボーレートを96 00に設定します。
(14)工場出荷時の復旧
- 送付:XX XX XX XX XX XX宛先EE EE EE EE固定0F。
- フィードバック操作に成功しましたフィードバックBC BC BC。
- 例XX XX XX XX XX EE EE EE EE 0F出荷時の設定に復元します。
(15)Modbusプロトコルの切り替え
- FF 1 F 0 1(Modbusアドレス)0 9 0 1 FFはModbusプロトコルに切り替えられます。
- FF 1 F 0 1(Modbusアドレス)0 9 0 2 FFはカスタムプロトコルに切り替えられます。
- フィードバック:アドレスの再アップロードに成功しました。
7. Modbusプロトコル
(1)レジスタアドレスと機能説明
- 00 00:読み取り専用、人体信号、0。誰も、1人。
- 00 01:読み書き、動作モード、モード1:従来モード検出、PIRとドップラーまたは論理関係判断(工場出荷時のデフォルト);モード2:PIRが最初に検出された後、ドップラー検出を開始し、ガラス貫通環境に適しています。モード3:ドップラーのみ動作、より大きな空気の流れに適しています。
- 00 02:読み取りと書き込み、遅延時間、1-7200S 人体が離れた後、誰も出力をオフにする時間を判断します。
- 00 03:読み書き、照度レベル、0-9レベル、0は照度機能を起動しません(デフォルト)。
- 00 04:読み取り/書き込み、感度設定、1-100レベルの感度、100ビットの最も感度(デフォルト)、1ビットの最も遅い。
- 00 05:読み書き、ライトスイッチ、ステータスライトオン/オフ、0オフ、1オン。
- 00 06:読み書き、アクティブアップロードモード、0。自動アップロードを停止する;1。信号が変化したときに自動的にアップロードします。2。信号が変化した後に能動的にアップロードする(最大10回アップロード、毎回3 秒間隔、ホストが応答してからアップロードを終了する(最大10回アップロード、毎回3 秒間隔、ホストが戻った内容はセンサーがアップロードした内容で、ホストが戻ったデータを受け取った後、今回の能動的アップロードを停止する);3。信号が変更されると、カスタムデータフォーマットをアップロードします。
- 00 07読み取りと書き込み、スイッチの統計、最大統計は655 3 5まで、0 6関数コードでクリアすることができます。
- 00 08:読み取り/書き込み、強制出力モード、0強制オフ、1強制オン、2自動検出モード。
- 00 09:読み取りと書き込み、動きの振幅、センサーの範囲内の人体の動きの振幅。
- 00 0A:読み取り専用、電源電圧を供給し、デバイスは電源電圧を供給します(単位:mV)。
- 00 FA:読み取り専用、障害信号、0異常なし、1電源異常、2センサー異常。
- 00 FB:書き込み専用、アドレス変更、バス上の既知のデバイスアドレスの新しいアドレス変更。
- 00 FC:書き込み専用、ボーレート変更、バス上の既知のデバイスアドレスのボーレート変更。
- 00 FD:書き込みのみ、デバイスを再起動し、パラメータFF FFを設定してデバイスを再起動します。
- 00 FE:書き込みのみ、復元工場設定、設定パラメータFF FF FF復元工場設定。
(2)Modbus Active Upload Protocolフォーマット
- アドレス:0 1
- 機能コード:46
- 長さ:0 2
- 人間の状態:0 0 1
- チェックコード:6 C 88
(3)Modbusプロトコルの例
- 例1の例:デバイスアドレス0 x 0 1の人体存在信号値を読み取ります。
- 問い合わせフレーム(16進):0 1 0 3 0 0 0 0 0 0 0 1 8 4 0 A
- 応答フレーム(16進):0 1 0 3 0 2 0 0 1 B9 8 4
- 例2の例デバイスアドレス0 x 0 1の遅延時間値を5 秒に設定します。
- 設定フレーム(16進):0 1 0 6 0 0 0 2 0 0 5 E 8 0 9
- 応答フレーム(16進):0 1 0 6 0 0 0 2 0 0 5 E 8 0 9
- 例3の例:デバイスの新しいアドレスとボーレートを設定します。
- 設定フレーム(16進):FF 1 F 0 A 73 0 0 FF
- 書き込みコード:0 xff
- 固定コード:0 x 1 f
- 新しいアドレス:0 x 0 a
- 新しいボーレート:0 x 73
- デフォルト:0 x 0 0
- タグ:0 xff
八、設置上の注意事項
- 屋外では使用できません。
- 通気口や不安定な物には設置しないでください。
- 検出範囲内の移動物体を減らし、人体認識の精度を向上させます。
- 安定した定格電圧を正しく入力します。
- 高温多湿の環境での作業はできません。
- エンクロージャは取り外しできません。


发表回复