
ノブエンコーダは物理ハードウェア制御:回転(A/B 相直交パルス)とプレス(確認/切り替え)で動作し、無段階微調整、クイックパラメータ設定(temperature、周波数、オフセット)を行います。DC40400DB016などの標準製品は、ロータリーエンコーダインタフェースをサポートし、エンコーダモデルEC11をサポートします。
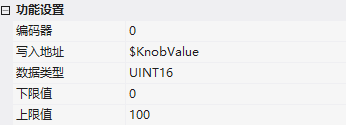
1.プロパティの紹介
| プロパティ | 説明書は |
|---|---|
| エンコーダ | コード番号0~3、現在は0のみサポートしています。 |
| 書き込みアドレス | エンコーダ値はこのアドレスに自動的に累積出力される |
| データ型 | UINT16/INT16/UINT32/INT32 |
| 下限値/上限値 | エンコーダ値の範囲 |
2.主な行動
- 回転アクションシステムは、初期化後、自動的にA/B直交パルスを値に変換します-反時計回りに増加(ステップ1)、時計回りに減少します。上下クランプへ、循環リセットなし(産業安全設計)
- プッシュ·アクションユーザー層のLuaスクリプトによって完全に処理され(システムにはコールバックが組み込まれていません)、GPIOインターフェイスを介して検出されます-DC 40400DB016キーの例低レベルで有効(push =0、Release =1)
3. LUAスクリプト初期化が必要
ノブエンコーダはon_initで初期化する必要があります。
function on_init
  dofile "bspButV2.l"              キーライブラリの読み込み
  b_man = ButManager new
  b_man "key1" Kn.pinKey {
    active_level = Knob.pinKeyActive     0=低レベル有効。
    long_press_time = Knob.pinKeyLongTime--300msロングパスのしきい値
    enable_repeat = true                 - 連続したトリガー。
    _double_           ダブルチェックチェック。
    = false }
  btn_manager get "key1"
    on
    on
    on
    on
    on
    on
    on
  set_ate_decoder 0 Kn.pinA Kn.pinB Kn.ktype--エンコーダ初期化
  start_ate_decoder                  - エンコーダの起動
  set_run_c10                       メインサイクル10ms
End of Endシングル
ピン定義:GPIOの16進上位8ビット=IOグループ、下位8ビット=ピン、PD0= 0 x 03 0 0、PD2= 0 x 0 3 0 2、PD3= 0 x 0 3 0 3。回転動作は、スクリプトポーリングなしでカーネルによって非同期にバインド·レジスタ(LW1000など)を更新し、起動された後に起動されます。押下動作は、on_run内のbtn_manager update_all 10ms毎に検出されます。
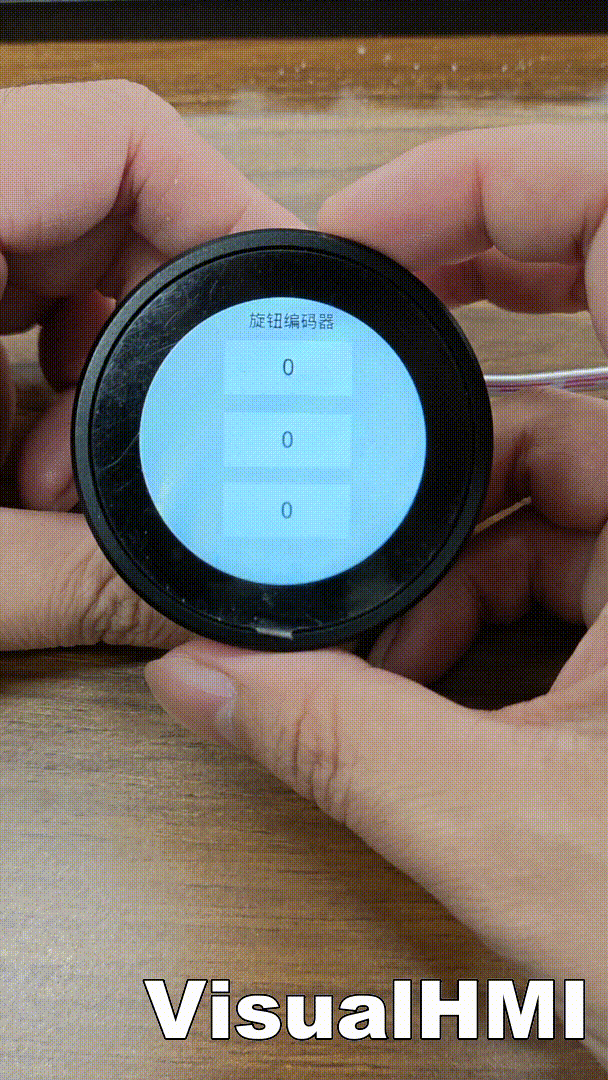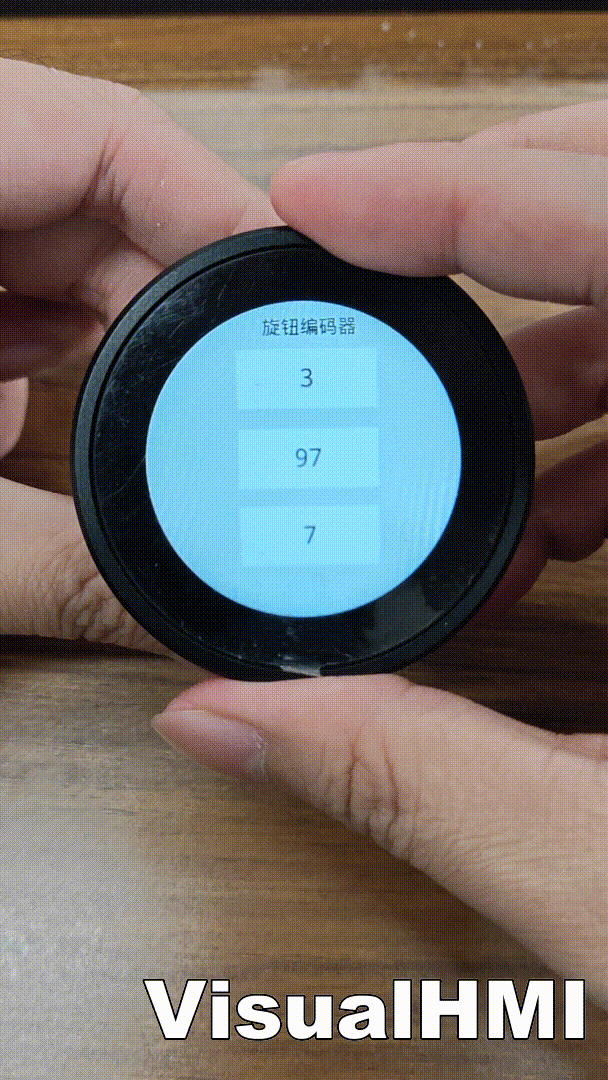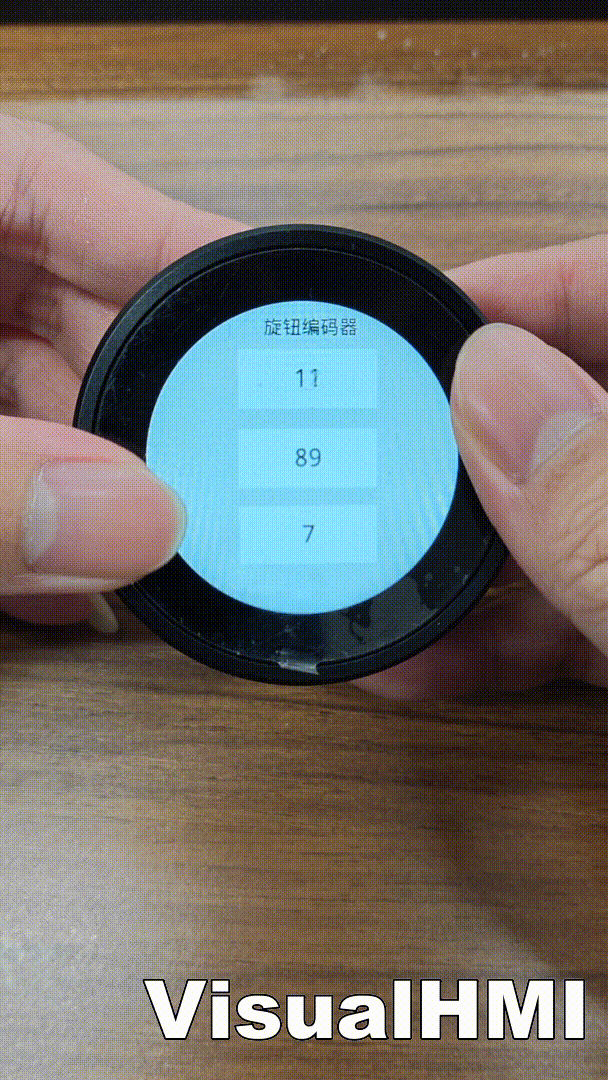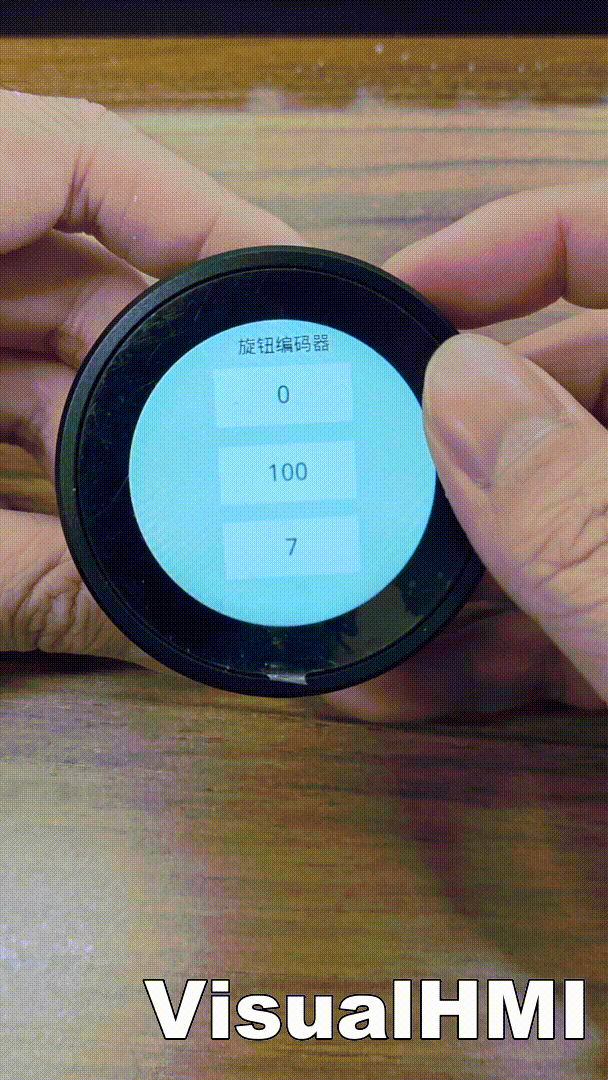
ノブエンコーダ物理テストが必要です。(バーチャルスクリーンには実際のIOはありません。起動時にバインドアドレスを0にするためにシングルタイマを追加することをお勧めします。初期値が0にならないように、エンコーダのジッタを防ぎます。また、ノブを上部と下部に置くとクランプは循環ではない画面内のコントロールの循環調整とは別のものです。
Guangzhou Dai Technology Visual HMI開発ドキュメント(hmi-doc.gz-dc.com)構成制御チュートリアル“ロータリーエンコーダ”、著作権はDai Dai Technologyに帰属します。


Leave a Reply