
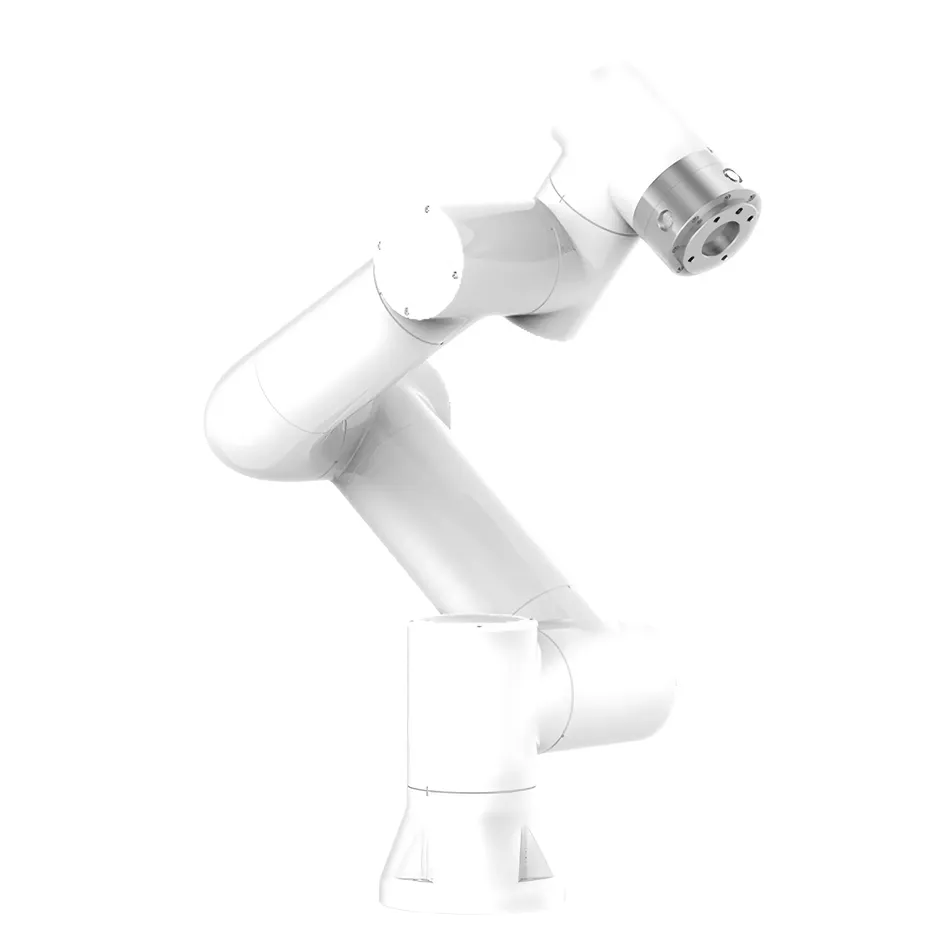
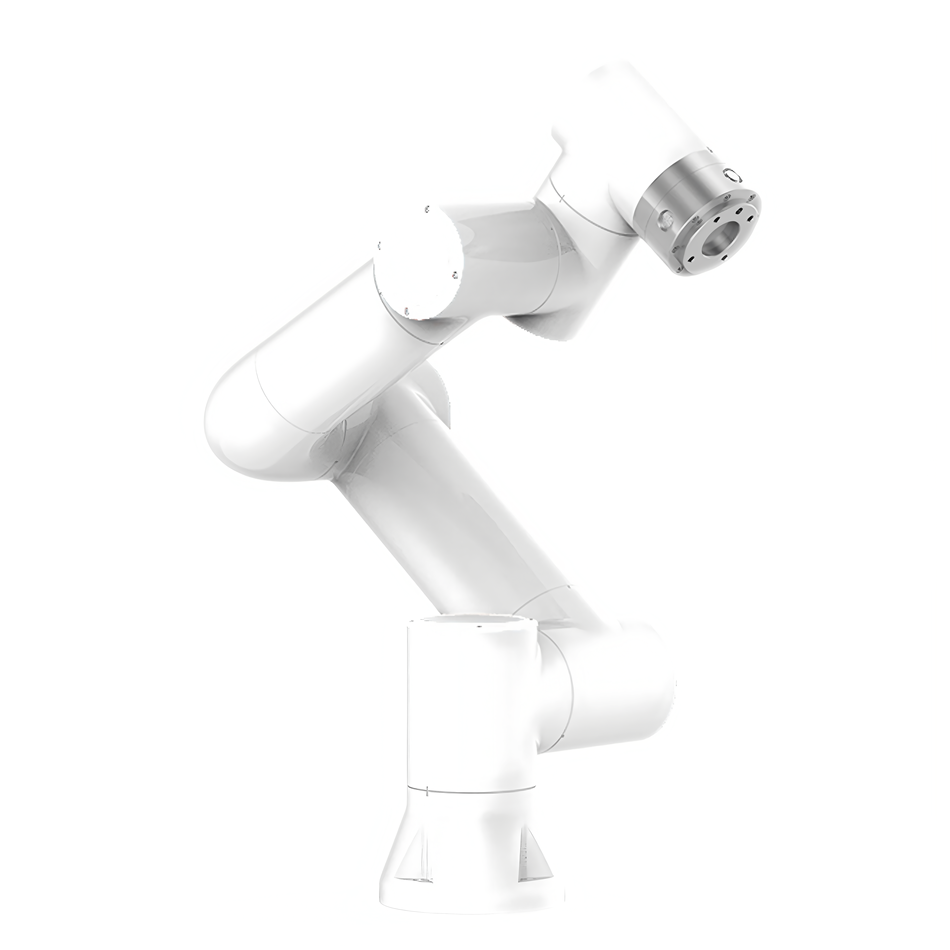
I.製品の概要
協働ロボットは、リアルタイム制御システムを統合した高いパフォーマンスを産業用ロボットです。柔軟性、セキュリティ性、使いやすさ、柔軟性を兼ね備え、工業グレードの精度と安定性を備えています。現代の産業オートメーションのニーズを満たすように設計されたこのロボットは、効率的で信頼性の高いオートメーションソリューションを提供する幅広い産業で使用できます。
2.機能の特徴
(1)リアルタイム制御システム
協働ロボットは高度なリアルタイム制御システムを採用し、動きの精度と安定性を保証します。外部指令に迅速に対応し、正確な位置決めとモーション制御を実現します。
(2)柔軟性とセキュリティ性
ロボットは柔軟性が高く、さまざまな作業環境やタスクに適応できます。セキュリティ設計は国際規格に準拠しており、緊急停止、衝突検知などの機能を備え、オペレータと機器のセキュリティを確保しています。
(3)使いやすさと柔軟性
協調ロボットは、グラフィカルプログラミングインターフェース、ゼロフォース指示、スライドドラッグ機能を備えており、操作とプログラミングが簡単で直感的です。多軸連動設計により、ロボットの柔軟性がさらに向上し、複雑なタスクにも容易に対応できます。
(4)工業グレードの精度と安定性
このロボットは、ISO 9283規格に準拠した± 0.0 2 mmの繰り返し位置決め精度を提供します。モジュラー設計は、システムの安定性と保守性を保証します。
III.主な特徴
(1)セキュリティ性と信頼性
協働ロボットは、± 0.0 2 mmの高精度繰り返し位置決め能力を備えています。モジュラー設計により、システムの安定性と拡張性が保証されます。
2)柔軟な展開
ロボットはグラフィカルプログラミング、ゼロフォーストレーニング、スライドドラッグ機能を備えており、展開が簡単かつ迅速に行えます。多軸リンケージ設計は、ロボットの適応性をさらに高めます。
(c)効果的な保護
ロボットは効率的な保護メカニズムを持ち、複雑な作業環境に適応できます。保護等級IP 54(オプションIP66)に達し、過酷な環境での機器の適切な動作を保証します。
(4)生態系の改善
ROSの二次開発をサポートし、より多様なニーズに対応。複数の通信プロトコルをサポートし、機器ベンダーやインテグレーターを容易にします。
(5)広く適用される
協働ロボットは、組立、出し入れ、ねじねじねじのねじれ、調剤、監視、ケータリング、鍼灸、医療など多くの産業に適しています。全国的な在宅教育サービスにより、プロジェクトの成功を保証します。
IV.応用分野
協働ロボットは、家庭、オフィスビル、ホテル、銀行、病院、学校、空港、博物館、実験室、工場、農業などの電動ロボットアームのニーズを持つユーザーに広く適用されています。同時に、機器製造、ロボット製造、セキュリティ製造などの専門家にも適用されます。
5.ロボットアームの基本パラメータ
(i)製品パラメータ
- 製品の種類::電動ロボットアーム
- モデル番号は:UD01
- ペイロード:5kg
- ワーク半径:922mm
- 自由度は:6回転ジョイント
- ヒューマン·コンピュータ·インタラクション10.1インチモニターまたはWebサーバー
- 保護レベルIP 54(IP66はオプション)
- ノイズの種類:< 65db
- 設置の方向性あらゆる方向に
- I/Oポートデジタル入力
- ツールI/O:24V/1.5A
- ベースの直径:149mm
- 全体の重量。22kg(線を除く)
- 動作温度は:0-45℃
- 作業時の湿度:90%RH(non-condensing)
- 設備の材料::アルミニウム、スチール
6.ロボットアームの動作特性
(1)精度
- 繰り返し位置決め精度:±0.02mm
- ISO 9283に準拠した姿勢再現性:±0.03mm
(2)軸の移動
| 軸の移動 | 作業の範囲 | 最大速度は |
|---|---|---|
| ベースベースは | ±175° | ±180°/s |
| 肩は | + 85°/- 265° | ±180°/s |
| エルボー | ±160° | ±180°/s |
| 手首1。 | + 85°/- 265° | ±180°/s |
| 手首2。 | ±175° | ±180°/s |
| 手首3。 | ±175° | ±180°/s |
| 標準的なTCP 速度 | 1m/s | - |
ミニコントロールボックス2 kW
(1)機器のパラメータ
- 機器の重量2.5 kg(糸を除く)
- 設備の材料:亜鉛めっき板
- 寸法パラメータ:24518044.5mm(突起を除く)
- 保護レベル:IP54
- 動作温度は:0-45℃
- 作業時の湿度:90%RH(non-condensing)
- I/Oポートデジタル入力
- I/Oパワー:24V/1.5A
- コミュニケーション·コミュニケーション:I/O、TCP/IP、Modbus_TCP/RTU
- 開発環境の開発:C#/C++/Python/java/ROS
8.ボタンボックス
(1)機器のパラメータ
- 機器の重量:490g(ライン重量)
- 設備の材料:ABS
- 寸法パラメータ:1306066mm(突起なし)
- 保護レベル:IP54
- ケーブルの長さ:5m
- キーストローク数20 万回以上
- プロトコルの種類:TCP/IP
- ネットワーク転送速度:100M
- ボタンの機能手動/自動、ドラッグ、ドット記録、ボタンボックスにフィットするかどうか、スタート/ストップ、シャットダウン
- 電気の供給:standard POE
9.教育機器(オプション)
(1)機器のパラメータ
- 機器の重量:1.6kg(wire weight)
- 設備の材料:ABS、PP
- 寸法パラメータ:26821088mm
- 保護レベル:IP54
- 作業時の湿度90% RH(結露しない)
- ケーブルの長さ:5m
- 解像度を表示:1280*800 pixels
X.通信パラメータ
通信パラメータは96 00 8 N 1で、データ伝送の安定性と信頼性を確保します。
十一、機能レジスタアドレス
(i)コイルを読む(0 x)
| 関数コードの特徴 | レジスターの名前 | リーディング/ライティング | レジスタアドレス10进 | レジスタアドレス16进 | 価値観は | 価値観の意味 | 備考:コメント |
|---|---|---|---|---|---|---|---|
| 01 | DI1 | リーディング/ライティング | 0100 | 0064 | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 |
| DI2 | リーディング/ライティング | 0101 | 0065 | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| DI3 | リーディング/ライティング | 0102 | 0066 | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| DI4 | リーディング/ライティング | 0103 | 0067 | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| DI5 | リーディング/ライティング | 0104 | 0068 | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| DI6 | リーディング/ライティング | 0105 | 0069 | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| DI7 | リーディング/ライティング | 0106 | 006A | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| DI8 | リーディング/ライティング | 0107 | 006B | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| DI9 | リーディング/ライティング | 0108 | 006C | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| DI10 | リーディング/ライティング | 0109 | 006D | 00 00 | 1:運動開始0:運動停止 | バックグラウンドプリセットモーション軌跡 | |
| サスペンションサスペンション。 | 書くこと。 | 0500 | 01 F4 | 00 00 | 信号をオンにして1を開始し、その状態にするには1秒以内に0を送信する必要があります。 | - | |
| スタートアップ | 書くこと。 | 0501 | 01 F5 | 00 00 | 信号をオンにして1を開始し、その状態にするには1秒以内に0を送信する必要があります。 | - | |
| リカバリ | 書くこと。 | 0502 | 01 F6 | 00 00 | 信号をオンにして1を開始し、その状態にするには1秒以内に0を送信する必要があります。 | - | |
| 停止する。 | 書くこと。 | 0503 | 01 F7 | 00 00 | 信号をオンにして1を開始し、その状態にするには1秒以内に0を送信する必要があります。 | - | |
| 原点に移動する | 書くこと。 | 0504 | 01 F8 | 00 00 | 信号をオンにして1を開始し、その状態にするには1秒以内に0を送信する必要があります。 | - | |
| 手動自動モード切り替え | 書くこと。 | 0505 | 01 F9 | 00 00 | 信号をオンにして1を開始し、その状態にするには1秒以内に0を送信する必要があります。 | - | |
| メインプログラムの起動 | 書くこと。 | 0506 | 01 FA | 00 00 | 信号をオンにして1を開始し、その状態にするには1秒以内に0を送信する必要があります。 | - |
(2)Discrete Inputを読む(1 x)
| 関数コードの特徴 | レジスターの名前 | リーディング/ライティング | レジスタアドレス10进 | レジスタアドレス16进 | 価値観は | 価値観の意味 | 備考:コメント |
|---|---|---|---|---|---|---|---|
| 02 | キャンペーン開始。 | 読書をする。 | 0100 | 0064 | 00 00 | - | - |
| アクションの完了 | 読書をする。 | 0101 | 0065 | 00 00 | - | - | |
| DO2 | 読書をする。 | 0102 | 0066 | 00 00 | - | - | |
| DO3 | 読書をする。 | 0103 | 0067 | 00 00 | - | - | |
| DO4 | 読書をする。 | 0104 | 0068 | 00 00 | - | - | |
| DO5 | 読書をする。 | 0105 | 0069 | 00 00 | - | - | |
| DO6 | 読書をする。 | 0106 | 006A | 00 00 | - | - | |
| DO7 | 読書をする。 | 0107 | 006B | 00 00 | - | - | |
| DO8 | 読書をする。 | 0108 | 006C | 00 00 | - | - | |
| DO9 | 読書をする。 | 0109 | 006D | 00 00 | - | - |
入力レジスタの読み取り(3 x)
| 関数コードの特徴 | レジスターの名前 | リーディング/ライティング | レジスタアドレス10进 | レジスタアドレス16进 | 価値観は | 価値観の意味 | 備考:コメント |
|---|---|---|---|---|---|---|---|
| 04 | Enable Stateたった今 | 読書をする。 | 0310 | 01 36 | 00 00 | 1:イネーブル状態にある0:イネーブル状態にない | - |
| モデルは | 読書をする。 | 0311 | 01 37 | 00 00 | 1:手動0:自動 | - | |
| 状態の状態 | 読書をする。 | 0312 | 01 38 | 00 00 | 1停止 2実行3一時停止4ドラッグ | - | |
| 作品番号NR | 読書をする。 | 0313 | 01 39 | 00 00 | - | - | |
| 作品番号NR | 読書をする。 | 0314 | 01 3A | 00 00 | - | - | |
| 急停止状態。 | 読書をする。 | 0315 | 01 3B | 00 00 | 0:1:緊急停止 | 緊急事態か? | |
| 主な障害コード | 読書をする。 | 0316 | 01 3C | 00 00 | - | - | |
| サブ障害コード | 読書をする。 | 0317 | 01 3D | 00 00 | - | - | |
| 衝突の状態 | 読書をする。 | 0318 | 01 3E | 00 00 | 1:衝突0:衝突なし | - | |
| ポジションへの移動 | 読書をする。 | 0319 | 01 3F | 00 00 | 1:位置への移動0:位置への移動なし | - | |
| セキュリティ停止信号 S10 | 読書をする。 | 0320 | 01 40 | 00 00 | 1ピッカーが停止0停止ではない | - | |
| セキュリティ停止信号 S11 | 読書をする。 | 0321 | 01 41 | 00 00 | - | - |
XII.設置と試運転
(1)設置環境
協働ロボットは、腐食性ガスのない安定した乾燥した環境に設置する必要があります。設置時には、操作とメンテナンスを容易にするために周囲に十分なスペースを確保してください。
(2)電気接続
ロボットは安定した電源に接続し、電圧と周波数が機器の要件を満たすようにする必要があります。すべての電気接続は、機器の損傷や不適切な接続によるセキュリティ事故を避けるために専門家が行うべきです。
(c)デバッグ手順
- 電源オンチェック電源投入後、関節の動きや制御システムの応答など、ロボットの各コンポーネントが正常に動作しているかどうかを確認します。
- パラメータの設定実際のアプリケーションニーズに応じて、負荷、速度、精度などのロボットの動作パラメータを設定します。
- 教育プログラムの紹介:教育装置またはプログラミングソフトウェアを使用して、ロボットを教育プログラムし、作業軌道と動作シーケンスを設定します。
- セキュリティテスト正式稼働前にセキュリティ試験を実施し、ロボットの緊急停止、衝突検知などの機能が正常に動作することを確認します。
13.メンテナンスとメンテナンス
(1)日々のメンテナンス
- 清掃する。:ロボット表面を定期的に清掃し、機器性能に影響を与えるほこりや汚れの蓄積を避ける。
- 接続の確認各コンポーネントの接続がしっかりしているかどうかを確認し、電気接続と機械接続のセキュリティ性を確保します。
- 潤滑剤::ロボット関節や可動部品を定期的に潤滑し、摩耗を低減し、機器の寿命を延ばします。
(2)定期メンテナンス
- パフォーマンステストロボットの精度、速度、安定性が要件を満たしているかどうかを定期的にテストします。
- パーツ交換:機器の使用状況に応じて、シール、ベアリングなどの摩耗部品をタイムリーに交換します。
- システムアップデート制御システムソフトウェアを定期的に更新し、機器が最新の機能と性能最適化を備えていることを確認します。
14.よくある質問
(1)ロボットが起動しない
- 考えられる原因不適切な電源接続、制御システムの障害、非常停止ボタンがトリガーされます。
- 解決策は電源接続が正しいかどうかを確認し、制御システムを再起動し、非常停止ボタンがトリガーされてリセットされているかどうかを確認します。
(2)ロボットの動作精度の低下
- 考えられる原因:関節摩耗、潤滑不足、制御システムパラメータのドリフト。
- 解決策は:関節摩耗のチェックとメンテナンス、潤滑剤の補充、制御システムパラメータの再校正。
(3)ロボットの故障警報
- 考えられる原因:過負荷、衝突、電気的故障。
- 解決策は負荷がロボットの定格負荷を超えていないかどうかの確認、衝突検出記録の確認と衝突要因の除去、電気接続と制御システムの状態の確認。
15.付録
(1)技術仕様書
| 製品のモデル | UD01 |
|---|---|
| ペイロード | 5kg |
| ワーク半径 | 922mm |
| 自由度は | 6回転ジョイント |
| 繰り返し位置決め精度 | ±0.02mm |
| 動作温度は | 0-45℃ |
| 作業時の湿度 | 90%RH(non-condensing) |
| 保護レベル | IP54(IP66はオプション) |
| 全体の重量。 | 22kg(線を除く) |
(2)通信プロトコルの仕様
| 通信パラメータ | 9600 8 N 1 |
|---|---|
| プロトコルの種類 | TCP/IP、Modbus_TCP/RTU |
(3)故障コード表
| 障害コード。 | 障害の説明 | 解決策は |
|---|---|---|
| 01 | 過負荷 | 負荷低減、機械部品の点検 |
| 02 | 衝突する。 | 衝突原因の確認、システムのリセット |
| 03 | 電気的障害。 | 電気接続の確認と制御システムの再起動 |
| 04 | プログラミングエラー | プログラムロジックのチェック、プログラムの再アップロード |


发表回复