
Modbusプロトコルは1つしかない1 - 247の駅があります。このプロトコルは、従来のRS-232、RS-422、RS-485、イーサネットデバイスをサポートしており、PLC、DCS、スマートメーターなどの多くの産業機器でModbusプロトコルが通信規格として使用されている。
コントローラがModbusネットワーク上のRTUモード通信に設定されている場合、メッセージ内の各8ビットバイトは63Hなどの処理なしに送信され、RTUは直接0 110001 1を送信します。この方法の主な利点は、データフレーム伝送間の間隔がなく、同じボーレートで送信されるデータ密度がASCIIよりも高く、伝送速度が速いことです。
II.その他Modbus RTUマスターコマンド
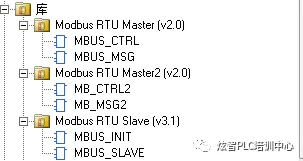
1、Modbusライブラリコマンドは,図1に示すように,Masterがマスタ0ポート,Master2がマスタ1ポート,Slaveがスレーブであり,かつスレーブが0ポートしかない.
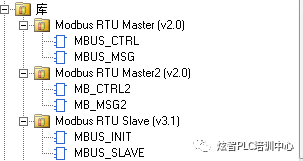
Figure 1より
2.Siemens ModbusマスターMBUS_CTRLのプライマリ局は、図2に示すようにパラメータを定義します。
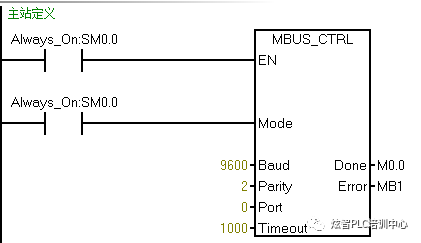
Figure 2より
図2の記号は以下の通りです。
タイトル:Always Enable
MODE:Modbus通信が可能
Baud:通信速度、ボーレート(マスターとスレーブ)、デフォルト96 00
Parityパリティ、0なし、1奇数、2偶数(マスタースレーブ一致)、デフォルト偶数
Port通信ポート、0ポート付き、1ポート拡张CM01信号ボード
Timeout:最大待ち時間の単位:ms
Done:完了する
Error:エラーコード(エラーが発生した場合は、ソフトウェアヘルプに対応するエラーコードを参照できます)
図3に示すように、Siemens ModbusライブラリマスタMBUS_MSGのマスタ情報読み書きパラメータ。
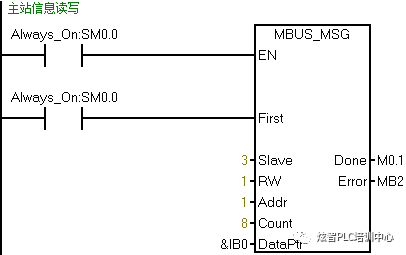
Figure 3より
図3の記号は以下の通りである。
タグ:making
First:初回スキャン用エッジトリガー
スレーブアドレス(1-247マスターはデフォルトで2番、スレーブアドレスは2以外)
RW:読み取り0、書き込み1。
Addr:読み書きアドレス機能コード
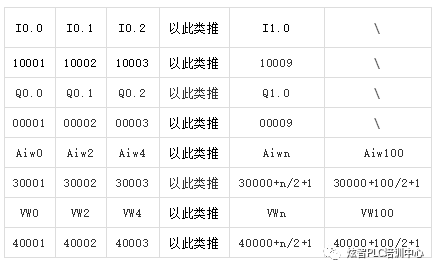
カウント:数量
Dataptr:データポインタ(デフォルトではマスターを参照し、バイト形式で表示されます)
Done:完了する
Error:Errorバイト(エラーが発生した場合は、ソフトウェアヘルプに対応するエラーコードを参照できます)
STEP 7_Micro/WIN SmartとS 7_200 Smart CPUは、2つのModbus RTUマスターをサポートしており、単一のModbus RTUマスターに対しては、コマンドMBUS_CTRLとMBUS_MSGを使用して0ポート通信を行う際に適用されます。2つ目のModbus RTUマスタでは、コマンドMBUS_CTRL 2とMBUS_MSG 2が1ポート通信を行う際に使用されます。プロジェクトで2つのModbusマスターを使用する場合は、MBUS_CTRLとMB_CTRL 2で異なるポート番号を使用していることを確認します。
MBUS_CTRLは、スレーブステーションの数に関係なく、1回だけマスターステーションに書き込まれます。MBUS_MSGは、スレーブ、マスターとスレーブが互いに制御するなど、メインステーションに書き込まれ、2つの命令が必要です。1つは読み取り、1つは書き込み、複数のスレーブステーションがあり、複数の読み書き命令を書き込みます。
III.その他Modbus RTUスレーブコマンド
- Siemens ModbusライブラリスレーブMBUS_CTRLのスレーブは、図4に示すようにパラメータを定義します。
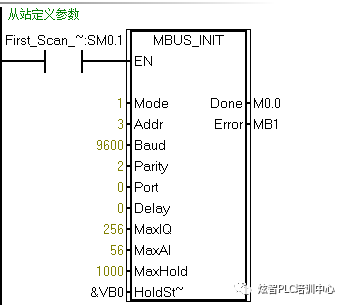
Figure 4より
図4の記号は以下の通りである。
Enはエッジトリガーを使用できます。
Modbus通信の可能性
Addrスレーブアドレス1-147
Baud 通信レートボーレート(マスタースレーブ一貫性)デフォルト96 00
Parityパリティ0なし、1奇数、2偶数(マスター/スレーブ一致)デフォルト偶数
ポート0通信ポート
遅延の遅延
MaxIQ最大入出力ポイント数256
MaxAI最大アナログ入力56
Maxhold最大キャッシュ領域
Holdstart最大キャッシュ開始アドレス
Done完了です。
Errorエラー·バイト
Done完了です。
Errorエラー·バイト
2.Siemens ModbusライブラリスレーブMBUS_SLAVEのスレーブ応答パラメータを図5に示す。
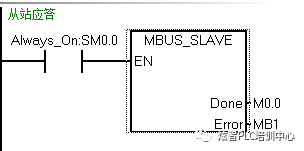
Figure 5より
IV.その他通信プログラムの作成
Modbus RTU 2つのPLCが相互に通信する例
Modbus RTU 2台のPLCはそれぞれI点でQ点を制御し、マスタープログラムを図6に、スレーブプログラムを図7に示します。スレーブプログラムの書き込みスレーブ定義は、システムブロックでスレーブPLCステーションアドレスを変更することを覚えておくために、エッジでトリガーする必要があります。
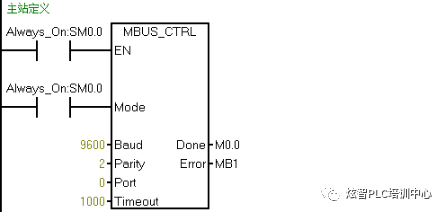
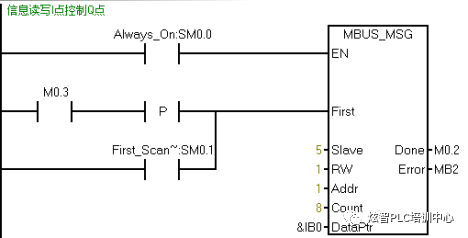
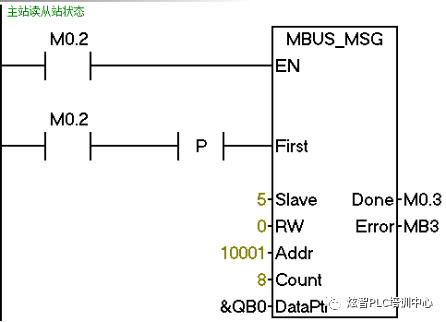
図6に登場。
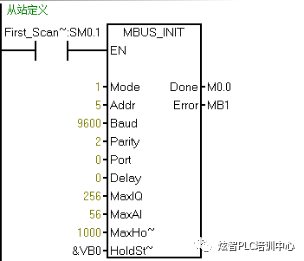
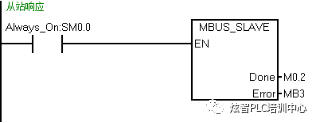
図7に示す
Modbus RTU 2台のPLCスター三角通信の例
2つのPLC、マスター制御ステーションからスター三角スタート停止マスターステーションIW0はスレーブステーションVW0を制御し(I0.0-V0.0が起動し、I0.1-V0.1が停止する)、マスターステーションプログラムを図1-1図1-2に示し、スレーブプログラムを図1-3図1-4図1-5図1-6図1-7図1-8に示す。
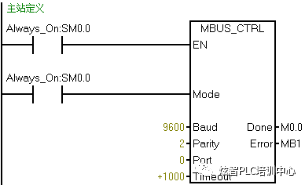
図1-1
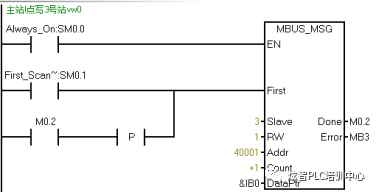
図1-2
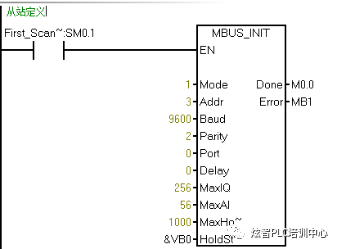
図1-3
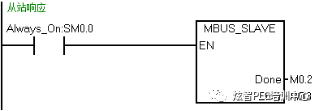
図1-4
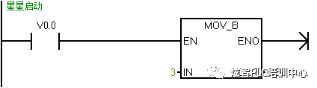
図1-5
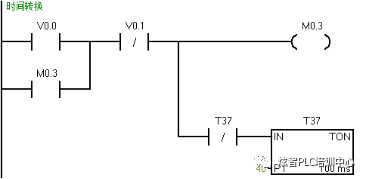
図1-6
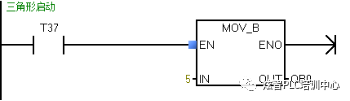
図1-7
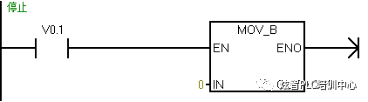
図1-8
Modbus RTU 3つのPLCスター三角通信の例
- 3つのユニットPLC通信マスターステーション、3スレーブステーションと4スレーブステーション、3と4スレーブステーション、図2-1に示すように2つのモータの開始と停止を相互に制御し、図2-2図2-3図2-4図2-5図2-6図2-7に示すように制御プログラム。
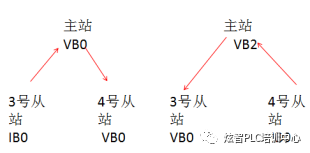
図2-1
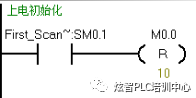
図2-2
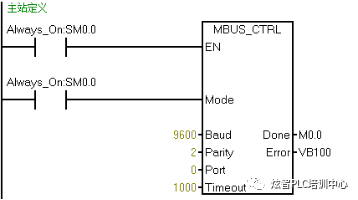
図2-3
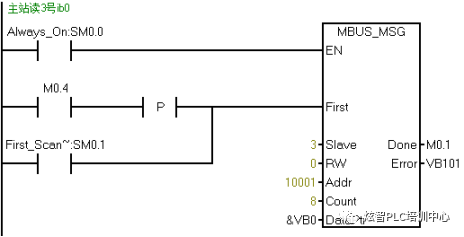
図2-4
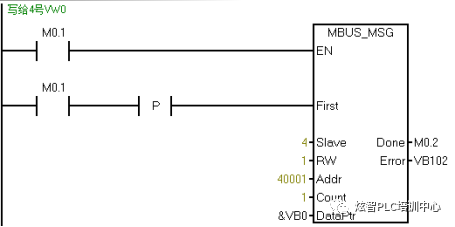
図2-5
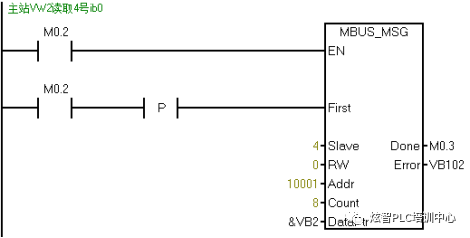
図2-6
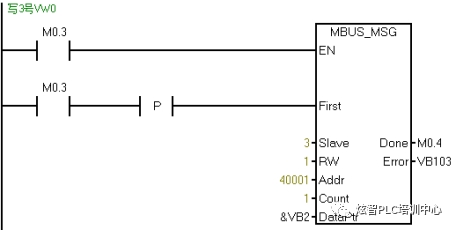
図2-7
2.3つのPLC通信マスター、3スレーブステーションと4スレーブステーション、3と4スレーブステーションの間で2つのモータの開始と停止を制御し、3スレーブステーション制御手順を図2-8図2-9図2-10に示す。
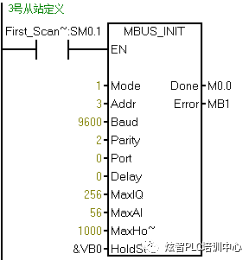
図2-8
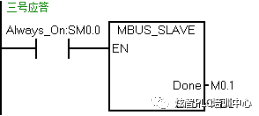
図2-9
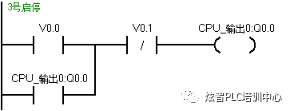
図2-10
3.3つのユニットPLC通信マスター、3スレーブステーションと4スレーブステーション、3と4の間で2つのモータの開始と停止を制御し、4スレーブステーション制御プログラムを図2- 1 1図2- 1 2図2-13に示します。
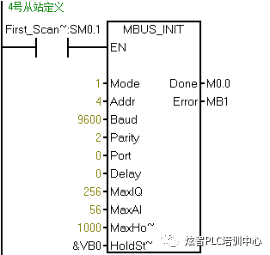
図2- 1 1
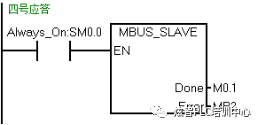
図2- 1 2
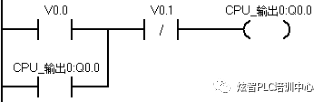
図2- 1 3
システムブロック内のステーション3とステーション4のアドレスを変更し、ステーション定義からエッジをトリガーすることを忘れないでください。最後に、図2-14のようにブロック内のライブラリストアの割り当てを設定します。
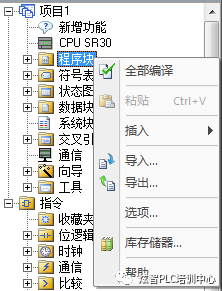
図2- 1 4


发表回复