
Zusammenfassung
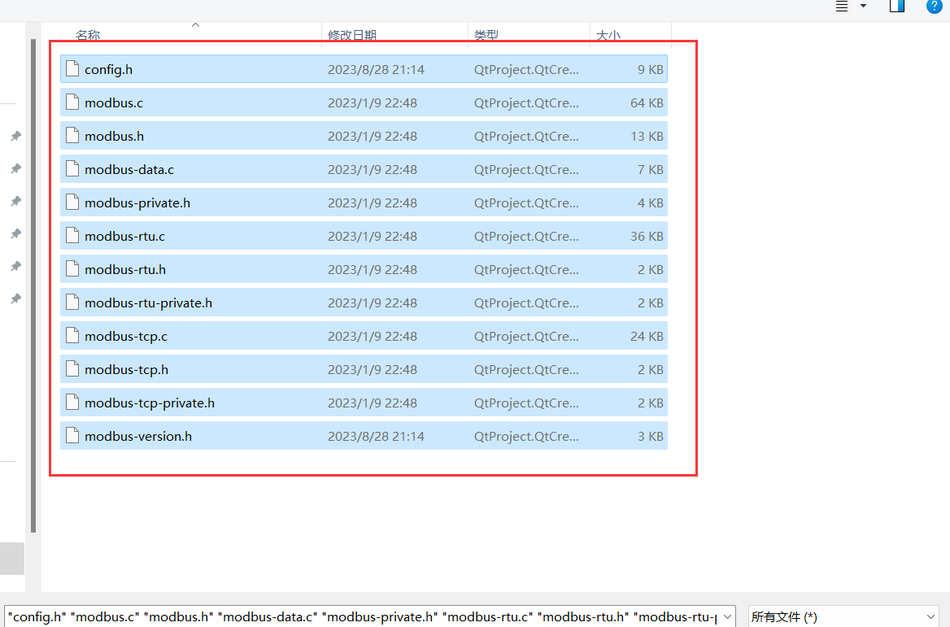
libmodbus ist eine schnelle und portable Modbus-Bibliothek, die herkömmliche RS - 232, RS - 422, RS - 485 und Ethernet-Geräte unterstützt.
Installation
Linux, MacOS, FreeBSD, WIN32 und mehr können direkt über den Paketmanager installiert werdenlibmodbus
Download von libmodbus:https://libmodbus.org/releases/libmodbus-3.1.7.tar.gz
GitHub herunterladen:https://github.com/stephane/libmodbus.git
//进入解压目录
cd libmodbus-3.1.7
//配置编译选项(以ARM为例,--build为系统构架 --host为编译对应系统工具链,--prefix为输出目录,选项均是可选的)
./configure --build=i686 --host=arm-linux --enable-static --prefix=[install path]/
//编译安装
make && make install
Beispiel
RTU master
#include <stdio.h>
#include <stdlib.h>
#include <memory.h>
#include "modbus.h"

int main(void)
{
    int i = 0;
    int regs = 0;
    modbus_t *ctx = NULL;
    uint16_t tab_reg[64] = {0};

    //打开端口: 端口,波特率,校验位,数据位,停止位
    ctx = modbus_new_rtu("/dev/ttyUSB0", 9600, 'N', 8, 1);
    //设置从机地址
    modbus_set_slave(ctx, 1);
    //设置串口模式(可选)
    modbus_rtu_set_serial_mode(ctx, MODBUS_RTU_RS485);
    //设置RTS(可选)
    modbus_rtu_set_rts(ctx, MODBUS_RTU_RTS_UP);
    //建立连接
    if (modbus_connect(ctx) == -1) {
        fprintf(stderr, "Connexion failed: %sn", modbus_strerror(errno));
        modbus_free(ctx);
        return -1;
    }
    //设置应答延时(可选)
    modbus_set_response_timeout(ctx, 0, 1000000);

    while (1)
    {
        memset(tab_reg, 0, sizeof(tab_reg));
        //读寄存器设置:寄存器地址、数量、数据缓冲
        regs = modbus_read_registers(ctx, 0, 20, tab_reg);
        if (rc == -1) {
           fprintf(stderr, "%sn", modbus_strerror(errno));
           continue;
        }
        printf("[%4d][read num = %d]", num++, regs);
        for (i = 0; i < 20; ++i)
        {
            printf("<%#x>", tab_reg[i]);
        }
        printf("n");
        sleep(1);
    }
}- Zusammenfassung des RTU-Master - Prozesses:
- Initialisierung des modbus-Zeigers
- Einstellung Verbindung von der Station-ID
- Herstellung einer Verbindung
- Lesen von Haltregistern / Eingangsregistern / diskreten Eingangs / Spulen-Eingangs
- Schreiben von Einzelregistern / mehreren Registern / mehreren Bit-Daten
- Schließen der Verbindung
RTU slave
#include <stdio.h>
#include <unistd.h>
#include <stdlib.h>
#include <error.h>
#include <memory.h>
#include "modbus.h"

int main(void)
{
    int i = 0;
    int rc = 0;
    modbus_t *ctx = NULL;
    modbus_mapping_t *mb_mapping = NULL;
    uint8_t query[MODBUS_TCP_MAX_ADU_LENGTH];

    //打开端口: 端口,波特率,校验位,数据位,停止位
    ctx = modbus_new_rtu("/dev/ttyUSB0", 9600, 'N', 8, 1);
    //设置从机地址
    modbus_set_slave(ctx, 1);
    //设置串口模式
    //modbus_rtu_set_serial_mode(ctx, MODBUS_RTU_RS485);
    //设置RTS
    //modbus_rtu_set_rts(ctx, MODBUS_RTU_RTS_UP);
    //建立连接
    if (modbus_connect(ctx) == -1) {
        fprintf(stderr, "Connexion failed: %sn", modbus_strerror(errno));
        modbus_free(ctx);
        return -1;
    }
    mb_mapping = modbus_mapping_new(MODBUS_MAX_READ_BITS, 0,
                                    MODBUS_MAX_READ_REGISTERS, 0);
    if (mb_mapping == NULL) {
        fprintf(stderr, "Failed to allocate the mapping: %sn",
                modbus_strerror(errno));
        modbus_free(ctx);
        return -1;
    }

   //初始化几个寄存器
   mb_mapping->tab_registers[0] = 1;
   mb_mapping->tab_registers[1] = 2;
   mb_mapping->tab_registers[2] = 3;
   mb_mapping->tab_registers[3] = 4;
   mb_mapping->tab_registers[4] = 5;
   mb_mapping->tab_registers[5] = 6;

    while (1)
    {
        memset(query, 0, sizeof(query));
        rc = modbus_receive(ctx, query);
        if (rc > 0) {
            modbus_reply(ctx, query, rc, mb_mapping);
        } else if (rc  == -1) {
            //Connection closed by the client or error
            break;
        }
    }

    printf("Quit the loop: %sn", modbus_strerror(errno));

    modbus_mapping_free(mb_mapping);
    if (s != -1) {
        close(s);
    }
    modbus_close(ctx);
    modbus_free(ctx);
}
Zusammenfassung des RTU-Slave - Verfahrens:
- initialisiert den modbus-Zeiger;
- setzt die Slave-Station - ID;
- modbus_mapping_new initialisiert das Register, um einen modbus_mapping_t-Zeiger zurückzugeben;
- stellt eine Verbindung her;
- ruft die modbus_receive-Funktion auf, um die empfangenen Daten des seriellen Portes zu bestimmen, um die Empfangsverarbeitung und die Antwort zu übernehmen.
TCP master
#include <stdio.h>
#include <unistd.h>
#include <stdlib.h>
#include <error.h>
#include <memory.h>
#include <sys/socket.h>
#include "modbus.h"

void main(void)
{
    int i;
    int regs = 0;
    int num = 0;
    modbus_t *ctx = NULL;
    uint16_t tab_reg[64] = {0};

    ctx = modbus_new_tcp("127.0.0.1",8000);
    modbus_set_slave(ctx, 1);
    modbus_connect(ctx);
    modbus_set_response_timeout(ctx, 0, 1000000);

    while (1)
    {
        memset(tab_reg, 0, sizeof(tab_reg));
        regs = modbus_read_registers(ctx, 0, 20, tab_reg);
        printf("[%4d][read num = %d]", num++, regs);
        for (i = 0; i < 20; i++)
        {
            printf("<%#x>", tab_reg[i]);
        }
        printf("n");
        sleep(1);
    }

    modbus_close(ctx);
    modbus_free(ctx);
}
TCP slave
#include <stdio.h>
#include <unistd.h>
#include <stdlib.h>
#include <error.h>
#include <memory.h>
#include <sys/socket.h>
#include "modbus.h"

int main(void)
{
    int i = 0;
    int rc = 0;
    modbus_t *ctx = NULL;
    modbus_mapping_t *mb_mapping = NULL;
    uint8_t query[MODBUS_TCP_MAX_ADU_LENGTH];

    //打开端口: ip, port
    ctx = modbus_new_tcp("127.0.0.1", 8000);
    //设置从机地址
    modbus_set_slave(ctx, 1);
    //建立连接
    if (modbus_connect(ctx) == -1) {
        fprintf(stderr, "Connexion failed: %sn", modbus_strerror(errno));
        modbus_free(ctx);
        return -1;
    }
    mb_mapping = modbus_mapping_new(MODBUS_MAX_READ_BITS, 0,
                                    MODBUS_MAX_READ_REGISTERS, 0);
    if (mb_mapping == NULL) {
        fprintf(stderr, "Failed to allocate the mapping: %sn",
                modbus_strerror(errno));
        modbus_free(ctx);
        return -1;
    }

   //初始化几个寄存器
   mb_mapping->tab_registers[0] = 1;
   mb_mapping->tab_registers[1] = 2;
   mb_mapping->tab_registers[2] = 3;
   mb_mapping->tab_registers[3] = 4;
   mb_mapping->tab_registers[4] = 5;
   mb_mapping->tab_registers[5] = 6;

    while (1)
    {
        memset(query, 0, sizeof(query));
        rc = modbus_receive(ctx, query);
        if (rc > 0) {
            modbus_reply(ctx, query, rc, mb_mapping);
        } else if (rc  == -1) {
            //Connection closed by the client or error
            break;
        }
    }

    printf("Quit the loop: %sn", modbus_strerror(errno));

    modbus_mapping_free(mb_mapping);
    if (s != -1) {
        close(s);
    }
    modbus_close(ctx);
    modbus_free(ctx);
}

第一次接觸,善用資源學習
不知道怎么用的,来学习一下。
试试看,能否正常使用。
值得学习
值得学习参考.
值得学习参考