
Kommunikationsprotokoll (modbus - RTU) Messgerätseinstellung: pst01 - Medium TF = 1, D39 - Serie Befehlsmodus 2
I. Altes Protokoll kompatibel mit Altes Protokoll
1.Host liest Meter-Daten
| Warten auf | Byte0 | 1 | 2 | 3 |
| Vier Byte Zeit | 1 ~ 247 | x03 | Startadresse High8 | Low8 |
| Meteradresse | Funktionscode | Startadresse des zu lesen Registers | ||
| 4 | 5 | 6 | 7 | Warten |
| N / 2 Byte High8 | Low8 | CRC16 niedrig 8 | CRC16 High8 | Drei Byte Zeit |
| Senden-Menge | CRC16 Verifizieren | |||
Daten als ASII übertragen
2. Meter-Rückgabe
Normaler Antwort
| Byte0 | 1 |
| 1 ~ 247 | 0x03 |
| Gerätadresse | Funktionscode |
| 2 | 3 | 3 + n | 3 + n | ||
| N | Daten0 | …… | Daten N (gerade Zahl) | CRC16L | CRC16h |
| Datenlänge | Daten | ||||
1) Lesebefehl für die Wage-Daten
| Funktion | Startadresse des zu lesen Registers (Adresse höchstens 8 Bits) | Startadresse des zu lesen Registers (Adresse unter 8 Bits) | |
| 1 | Lesen Sie Gewicht | 0x00 | 0x01 |
| 2 | Lesen Sie Gewicht | 0x00 | 0x02 |
| 3 | Lesen Sie Nettogewicht | 0x00 | 0x03 |
| 4 | Lesen Sie den Gesamtcode | 0x00 | 0x07 |
| 5 | 0x00 | 0x00 | 0x0A + i (i = 1 ~ 16) |
Senden
| 0 | 1 | 2 | 3 | 4 |
| Meter-Adresse | 0x03 | Adresse hoch 8 - Bit | Adresse niedrig 8 - Bit | 0x00 |
| 5 | 6 | 7 |
| 0x04 | CRC16L | CRC16H |
Gibt
| 0 | 1 | 2 | 3 | 5 | 6 |
| Geräteadresse zurück | 0x03 | 0x08 | Symbol - oder data6 | Data5 | Daten4 |
| 7 | 8 | 9 | 10 | 11 |
| Data3 | Data2 | Data1 | Data0 | Dezimalpunkt (rechts nach links) |
| 12 | 13 |
| CRC16L | CRC16H |
Beispiel:
1. Lesen des aktuellen Bruttogewichts
Senden: 01 03 00 01 00 04 15 C9
Empfangen: Bei aktuellem Bruttogewicht 0
01 03 08 30 30 30 30 30 30 30 F8 2F (letzte zwei Bytes sind CRC16 - Prüfcode)
Wenn das aktuelle Bruttengewicht 1240
01 03 08 30 30 31 32 34 30 85 96
2
Versenden: 01 06 00 01 00 17 98 04
Annahme: 01 06 00 01 00 17 98 04
Häufige Fragen:
1. Wenn das Gerät kontinuierlich sendet (z. B. TF = 0), kann der serielle Computer-Anschluss Daten empfangen, aber es gibt keine Antwort mit Befehlmethode
Grund: 1) Fehler bei den Instrumentenparametern, D2008, D12 - Serie-Gerät TF = 1; D39 - Serie-Gerät ist Befehlmodus 2
2) Serieller Anschluss-Fehler des Gerätes, kann durch test08 Selbstprüfung durchgeführt werden.
3) Computer Serienanschluss Ausfall, wird die Serienanschlüsse 2 und 3 Kurzschluss, und dann Daten über das Serienanschluss-Tool senden, um zu sehen, ob es die gleichen Daten empfangen können, die von sich selbst gesendet.
4) Verkabelungsprobleme, der 3 - Fuß (RXD) des 9 - Kern-Messengerätes ist der Empfangsfuß und muss mit dem 2 - Fuß (TXD) des Computers verbunden werden
5)Obwohl das Gerät Modbus RTU-Protokoll unterstützt, aber Modbus Anweisungen haben Anforderungen, wie das Lesen des Bruttogewichts, seine Registeradresse ist 40001. Zu diesem Zeitpunkt müssen 4 Wörter auf einmal gelesen werden (40001 ~ 40004), sonst gibt es keine Antwort.
2. Wie die Daten interpretiert werden
Die folgenden Inhalte
| Anschrift | Inhalt | Beispiel (Gewicht 1234567) | Beispiel (Gewicht - 23456.7) |
| 40001 | Symbol - oder data6, Data5 | 0x31,0x32 | 0x2d, 0x32 |
| 40002 | Daten4, Daten3 | 0x33,0x34 | 0x33,0x34 |
| 40003 | Data2, Data1 | 0x35,0x36 | 0x35,0x36 |
| 40004 | Data0, Dezimalpunkt + 0x30 | 0x370x30 | 0x370x31 |
Die folgenden Adressen sind das Netto-Lesegewicht
| Anschrift | Inhalt | Beispiel (Gewicht1234567) | Beispiel (Gewicht - 23456.7) |
| 40003 | Symbol - oder data6, Data5 | 0x31,0x32 | 0x2d,0x32 |
| 40004 | Data4,Data3 | 0x33,0x34 | 0x33,0x34 |
| 40005 | Daten2,0x35,0x36 | 0x35,0x36 | 0x35,0x36 |
| 40006 | Daten0, Dezimalpunkt + 0x30 | 0x370x30 | 0x37, 0x31 |
Hier ist ein Beispiel für die Siemens 200 smart:
Lesebruttgewicht:
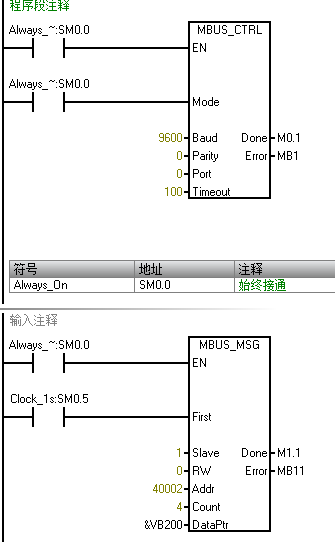
Besonders beachten Sie: 4000 über 2 entspricht 40001 der Geräte.
Schreiben Sie dann noch ein Unterprogramm:
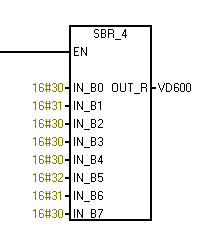
Subprogramm Schnittstelle:
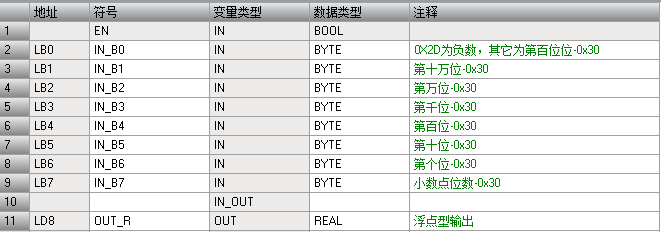
Code: (Teilweise)

II. Neues Abkommen
wird nur in folgenden Versionen unterstützt:
Geräte: Modell D2008 (DF), D12 - YF - - V09 Version D2008 - W - - - - Version V13, KL-MPLC com2 - Protokoll1
| Register-Adresse | |
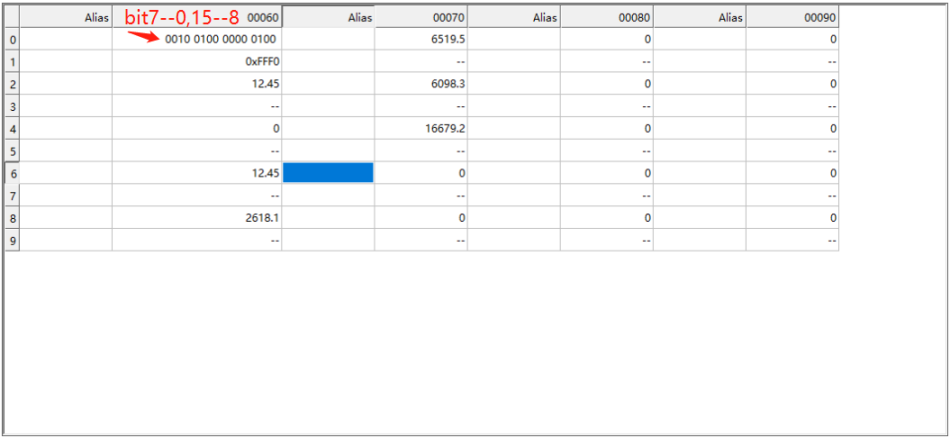
| 40060 | Status Bit0:Start-Null - Bestätigung in Bewegung 0: Bestätigt 1: BestätigungBit1:Überladen 0: normal 1: ÜberlastungBit2:Stabil 0: Instabil 2: StabilBit3:Peeling 0: Kein Peeling 1: Peeling StatusBit4:Nullpunkt 0: Nicht an Null 1: Null-BereichBit5:Die Messdaten sind gültig 0: Ungültig 1: WirksamkeitBit6: Sensorfehler 0: Kommunikation in Ordnung 1: AusnahmeBit7:StandbyBit8 ~ 15: Anzahl der Sensoren |
| 40061 | Sensor-Zustand 0: Normal 1: Ausnahme Bit16: 1 Bit17: 2... Bit31: 16 Nr. |
| 40062-40063 | Bruttogewicht: float |
| 40064-40065 | Pullgewicht: float |
| 40066-40067 | Nettogewicht: float |
| 40068-40069 | 1. Sensor-Code: float |
| 40070-40071 | 2. Sensor-Code: float |
| ... | ... |
| 40098-40099 | 16. Sensor-Code: float |
| 40100 | Sensor-Zustand 0: normal 1: abnormal Bit16: 17 Bit17: 18... Bit31: 32 |
| 40101-40102 | Sensor Nr. 17: Float |
| 40103-40104 | Sensor Nr. 18: Float |
| ... | ... |
| 40131-40132 | Sensor Nr. 32: Float |
vereinbart:
Wenn die Messdaten der Waage ungültig sind: das Nettogewicht des Messgerätes ist -999999, wenn der Dezimalpunkt 3 Stellen ist, ist es -999.999
Null: 0x0017 an die Adresse 40001;
2, Modbus-Host - Konfiguration:
Erster Punkt: Wählen Sie als RTU
Zweiter Punkt:
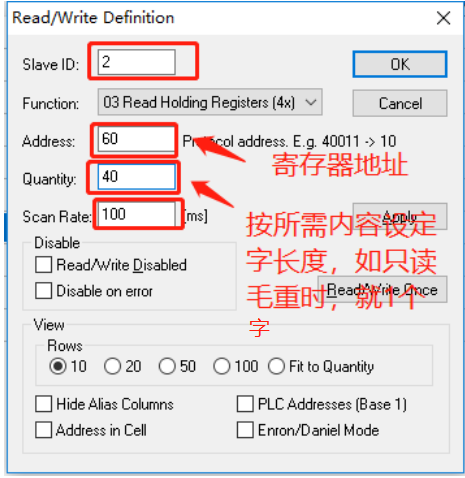
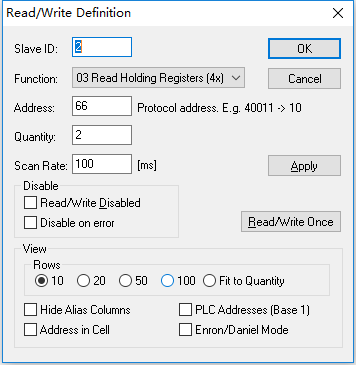
Beispiel:
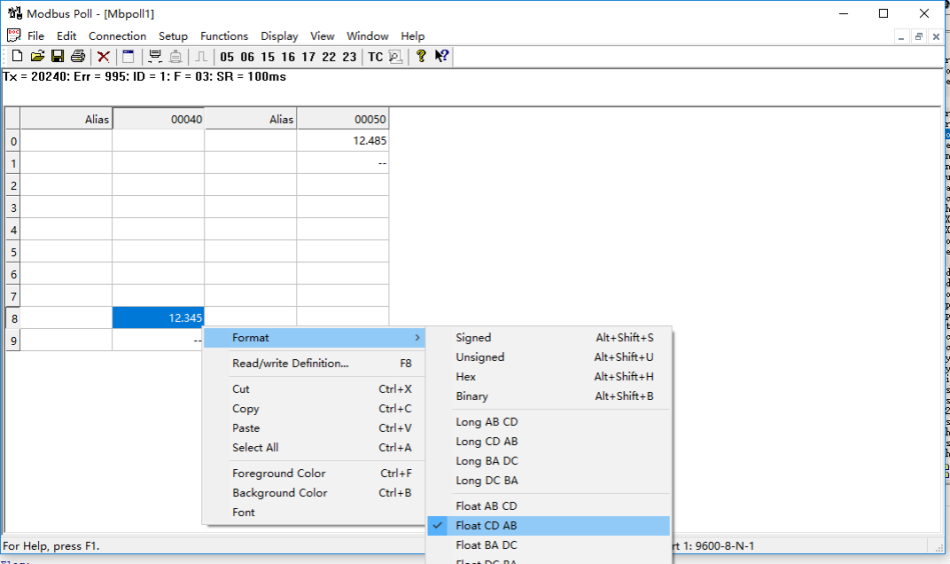
Dritter Punkt: Float-Anzeigeformate Einstellung:
3. Punkt: Alle Anzeigen Beispiel:
3. Relevante Decodierung Code: Empfang Bytes in Gleitkomma-Typ konvertieren
Definition der Datenstruktur:
typedef union noneTYPE32DATABYTE
{
  struct{
     INT32U onebyte0:8;
	 INT32U onebyte1:8;
	 INT32U onebyte2:8;
	 INT32U onebyte3:8;
     }onebyte;
    INT32U One32data;
	FP32   FP32data;
  }TYPE32DATABYTE;
代码:
原如接收4个字节 (按接收顺序)--Rdata[0],Rdata[1],Rdata[2]和Rdata[3]
float   FP32data;
TYPE32DATABYTE P_temp;
P_temp.onebyte.onebyte1 = Rdata[0];
P_temp.onebyte.onebyte0 = Rdata[1];
P_temp.onebyte.onebyte3 = Rdata[2];
P_temp.onebyte.onebyte2 = Rdata[3];
F_temp = P_temp.FP32data;//F_temp就是结果
Die Bytes in Gleitkomma-Typ in Siemens 200smart Operationen wie folgt:
Beispiel: Gleitkomma-Zahl 123,456 entspricht [0] = 0x79 0xe9, 0xf6, [3] = 0x42
PLC Trapper-Diagramm Konvertierung:
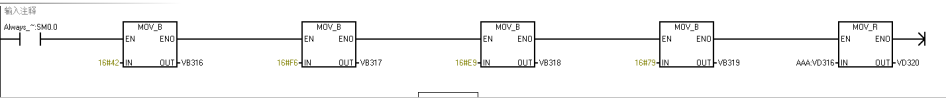
Effekt:
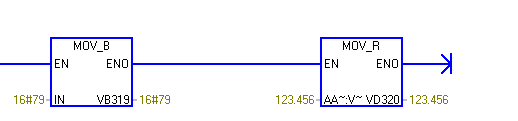
Häufiges Beispiel 1: Lesen des Bruttogewichts
Messgerät zeigt Bruttogewicht 68, Hauptewicht 0
Senden: 01 03 00 42 00 02 64 1F
Empfangen: 01 03 04 00 42 88 CA F5
Häufiges Beispiel 2: Remote-Nullsetzen
Senden: 01:
Annahme: 01 06 00 01 00 17 98 04
CRC16 - Prüfcode-Algorithmus:
/* CRC 高位字节值表 */
const unsigned char auchCRCHi[] = {
0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x01, 0xC0,
0x80, 0x41, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41,
0x00, 0xC1, 0x81, 0x40, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0,
0x80, 0x41, 0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1, 0x81, 0x40,
0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1,
0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x01, 0xC0, 0x80, 0x41,
0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1,
0x81, 0x40, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41,
0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x01, 0xC0,
0x80, 0x41, 0x00, 0xC1, 0x81, 0x40, 0x00, 0xC1, 0x81, 0x40,
0x01, 0xC0, 0x80, 0x41, 0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1,
0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1, 0x81, 0x40,
0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x01, 0xC0,
0x80, 0x41, 0x00, 0xC1, 0x81, 0x40, 0x00, 0xC1, 0x81, 0x40,
0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0,
0x80, 0x41, 0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1, 0x81, 0x40,
0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x01, 0xC0,
0x80, 0x41, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41,
0x00, 0xC1, 0x81, 0x40, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0,
0x80, 0x41, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41,
0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0,
0x80, 0x41, 0x00, 0xC1, 0x81, 0x40, 0x00, 0xC1, 0x81, 0x40,
0x01, 0xC0, 0x80, 0x41, 0x01, 0xC0, 0x80, 0x41, 0x00, 0xC1,
0x81, 0x40, 0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41,
0x00, 0xC1, 0x81, 0x40, 0x01, 0xC0, 0x80, 0x41, 0x01, 0xC0,
0x80, 0x41, 0x00, 0xC1, 0x81, 0x40
} ;
/* CRC低位字节值表*/
const unsigned char auchCRCLo[] = {
0x00, 0xC0, 0xC1, 0x01, 0xC3, 0x03, 0x02, 0xC2, 0xC6, 0x06,
0x07, 0xC7, 0x05, 0xC5, 0xC4, 0x04, 0xCC, 0x0C, 0x0D, 0xCD,
0x0F, 0xCF, 0xCE, 0x0E, 0x0A, 0xCA, 0xCB, 0x0B, 0xC9, 0x09,
0x08, 0xC8, 0xD8, 0x18, 0x19, 0xD9, 0x1B, 0xDB, 0xDA, 0x1A,
0x1E, 0xDE, 0xDF, 0x1F, 0xDD, 0x1D, 0x1C, 0xDC, 0x14, 0xD4,
0xD5, 0x15, 0xD7, 0x17, 0x16, 0xD6, 0xD2, 0x12, 0x13, 0xD3,
0x11, 0xD1, 0xD0, 0x10, 0xF0, 0x30, 0x31, 0xF1, 0x33, 0xF3,
0xF2, 0x32, 0x36, 0xF6, 0xF7, 0x37, 0xF5, 0x35, 0x34, 0xF4,
0x3C, 0xFC, 0xFD, 0x3D, 0xFF, 0x3F, 0x3E, 0xFE, 0xFA, 0x3A,
0x3B, 0xFB, 0x39, 0xF9, 0xF8, 0x38, 0x28, 0xE8, 0xE9, 0x29,
0xEB, 0x2B, 0x2A, 0xEA, 0xEE, 0x2E, 0x2F, 0xEF, 0x2D, 0xED,
0xEC, 0x2C, 0xE4, 0x24, 0x25, 0xE5, 0x27, 0xE7, 0xE6, 0x26,
0x22, 0xE2, 0xE3, 0x23, 0xE1, 0x21, 0x20, 0xE0, 0xA0, 0x60,
0x61, 0xA1, 0x63, 0xA3, 0xA2, 0x62, 0x66, 0xA6, 0xA7, 0x67,
0xA5, 0x65, 0x64, 0xA4, 0x6C, 0xAC, 0xAD, 0x6D, 0xAF, 0x6F,
0x6E, 0xAE, 0xAA, 0x6A, 0x6B, 0xAB, 0x69, 0xA9, 0xA8, 0x68,
0x78, 0xB8, 0xB9, 0x79, 0xBB, 0x7B, 0x7A, 0xBA, 0xBE, 0x7E,
0x7F, 0xBF, 0x7D, 0xBD, 0xBC, 0x7C, 0xB4, 0x74, 0x75, 0xB5,
0x77, 0xB7, 0xB6, 0x76, 0x72, 0xB2, 0xB3, 0x73, 0xB1, 0x71,
0x70, 0xB0, 0x50, 0x90, 0x91, 0x51, 0x93, 0x53, 0x52, 0x92,
0x96, 0x56, 0x57, 0x97, 0x55, 0x95, 0x94, 0x54, 0x9C, 0x5C,
0x5D, 0x9D, 0x5F, 0x9F, 0x9E, 0x5E, 0x5A, 0x9A, 0x9B, 0x5B,
0x99, 0x59, 0x58, 0x98, 0x88, 0x48, 0x49, 0x89, 0x4B, 0x8B,
0x8A, 0x4A, 0x4E, 0x8E, 0x8F, 0x4F, 0x8D, 0x4D, 0x4C, 0x8C,
0x44, 0x84, 0x85, 0x45, 0x87, 0x47, 0x46, 0x86, 0x82, 0x42,
0x43, 0x83, 0x41, 0x81, 0x80, 0x40
} ;
/******************************************************
函数名: INT16U crc16(unsigned char  *puchMsg, INT16U usDataLen)
功能:  根据字符串puchMsg 及长度产生一个CRC16
输入:unsigned char *puchMsg 字符串   usDataLen 长度
输出:INT16U CRC16
*******************************************************/
INT16U crc16(unsigned char  *puchMsg, INT16U usDataLen) //根据字符串puchMsg 及长度产生一个CRC16
{
 unsigned char  uchCRCHi = 0xFF ; /* 高CRC字节初始化 */
 unsigned char  uchCRCLo = 0xFF ; /* 低CRC 字节初始化 */
 unsigned long uIndex ; /* CRC循环中的索引 */
 while (usDataLen--) /* 传输消息缓冲区 */
 {
  uIndex = uchCRCHi ^ *puchMsg++ ; /* 计算CRC */
  uchCRCHi = uchCRCLo ^ auchCRCHi[uIndex] ;
  uchCRCLo = auchCRCLo[uIndex] ;
 }
 return (uchCRCHi << 8 | uchCRCLo) ;
}
//=======================================================
Anwendung: Angenommen, dass Sie den Bruttogewicht-Befehl lesen möchten (16 - Dezimal)
0
Methoden zur Erstellung von Prüfcodes
/ / TXD_C_temps[] Speichert 01 03 00 01 00 04 (6 Byte)
INT16U crcData;
ByteCount = 6; // Daten sind 6 Bytes
crcData = crc16 (TXD_C_temps, ByteCount);
TXD _ C _ temps[byteCount] = crcData >> 8;
byteCount ++;
TXD _ C _ temps[byteCount] = crcData & 0xff;
// Zeichentrickfolge
01 03 00 01 00 04 15 C9
putchars2_8th (TXD_C_temps, byteCount+1); // Über den seriellen Anschluss gesendet
Antwort veröffentlichen