
1つは、設備の概要と原理
全自動堆積物オンライン監視システムは、主に堆積物センサ、データ収集および伝送システム(RTUを含む)、電源システム、データ管理ソフトウェア、およびインストールブラケットで構成されています。
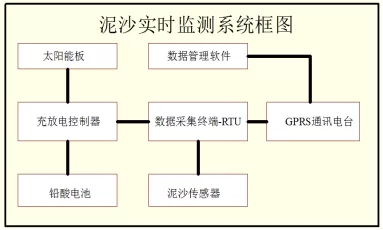
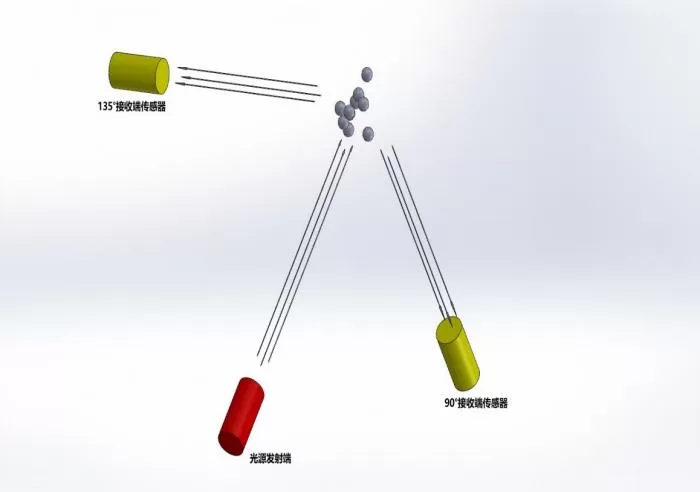
砂測定センサは、ISO7027法を適用して懸濁物濃度を連続的に正確に測定する組み合わせ赤外線吸収散乱法に基づく。ISO7027赤外線二重散乱光技術によると、色の影響を受けずに懸濁物濃度値を測定し、懸濁物濃度値と堆積物含有量との相関関係を確立することにより、堆積物含有量データを直接出力し、リアルタイムのオンラインモニタリングを実現することができます。使用環境に応じて、セルフクリーニング機能と保護装置を選択できます。
2.その2·設備の設置
1.設置場所
全自動堆積物オンライン監視システムを設置する前に、測定ステーションの水と砂の特性分析を実施し、断面のスラッジcharacteristic、河川ポテンシャルの変化特性、洪水浮遊物の状況を理解し、システムの設置場所と設置方法を最適化する必要があります。堆積物の代表性が良い垂直を優先する必要があります。垂直線が確定したら、堆積物含有量の代表的な測定点を優先する必要があります。
- インストールの考慮事項
- センサは少なくとも50cmの水中に置かなければならず、長時間空気中に置かないでください。
- センサの配置位置は、大きな乱流や大きな外乱のない安定した流れを確保する必要があります。
- センサは一般的に側面視で測定され、設置時には機器を横式に固定し、センサ収集を下流に向ける必要があります。
- センサの配置位置は、試験河川断面の代表的な点以上に仕様に従って配置する必要があります。
- センサの取り付け時には、浮遊物などによるセンサの損傷を極力避ける。
- 設置方法は
全自動堆積物オンラインモニタリングシステムの測定原理は、単一点の堆積物と破壊速度の関係に基づいて断面平均堆積物を計算することであり、試験河川断面の代表的な点または代表的な垂直線の複数点に標準的に配置する必要があります。砂センサは側面測定であり、設置時に機器を垂直に固定する必要があります(センサは下流側)。低水位でもリアルタイムに測定できるように、設置深さは最低水位以下でなければなりません。装置は固定位置で河川の堆積物を測定し、設置時には浮遊物が装置に与える影響を考慮する必要があります。
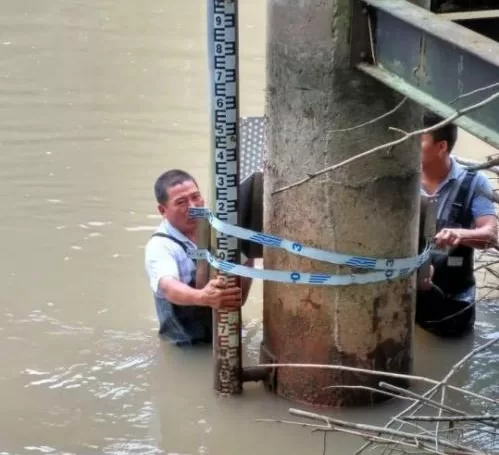
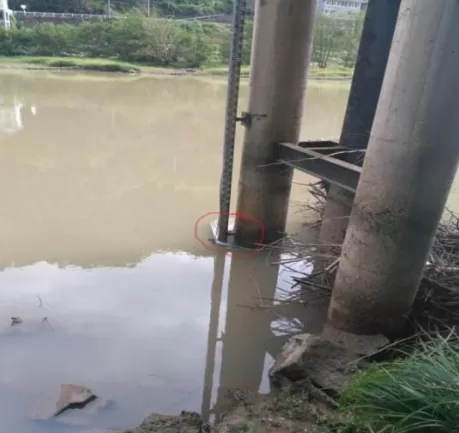
自動堆積物オンライン監視システムの設置方法は次のとおりです。自己記録的な壁、橋脚、桟橋、桟橋、ボートの設置、固定キャリアなしの現場では、灌流杭の設置、フレーム循環ロープ吊り下げフロートの設置、海岸ガイドレールブラケットの設置などの方法を構築することができます。
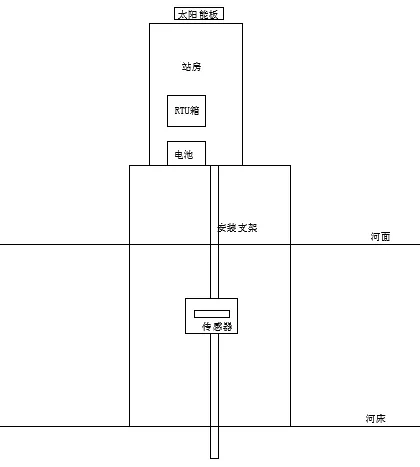
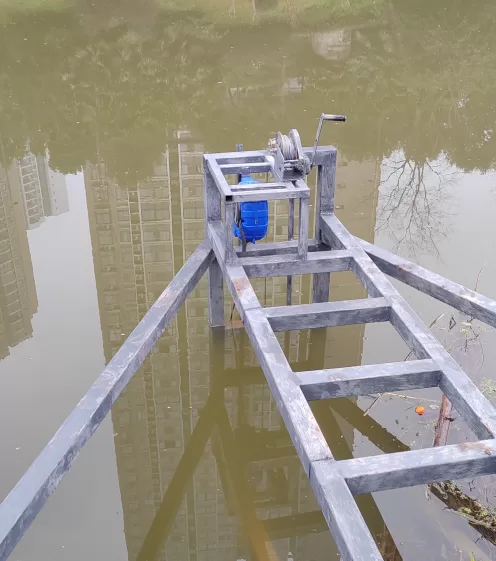
タイプ1:固定ブラケット取り付け
この設置は、一般的に浅く狭い水路で使用され、川沿いに固定ブラケットを取り付け、ブラケットに堆積センサーを取り付けます。
タイプ2:浮体式設置
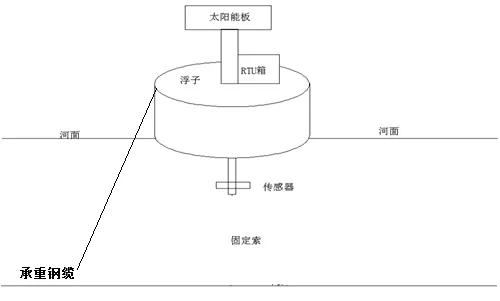
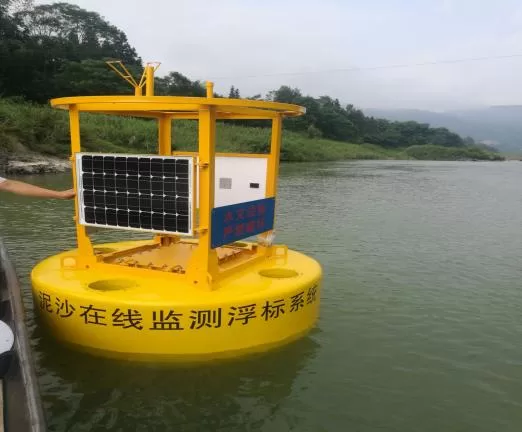
一般的に広く深い水路で使用され、砂センサは水路の中央に設置され、フロートの下にブラケットが取り付けられています。センサーはブラケットに固定され、フロートはケーブルで川床に固定されます。比較的複雑で、一定の深さで堆積物含有量を測定できます。
スタンドの設計と盗難防止対策
現場の状況に応じて、設置に適したブラケットをカスタマイズします。
一般的なのスタント
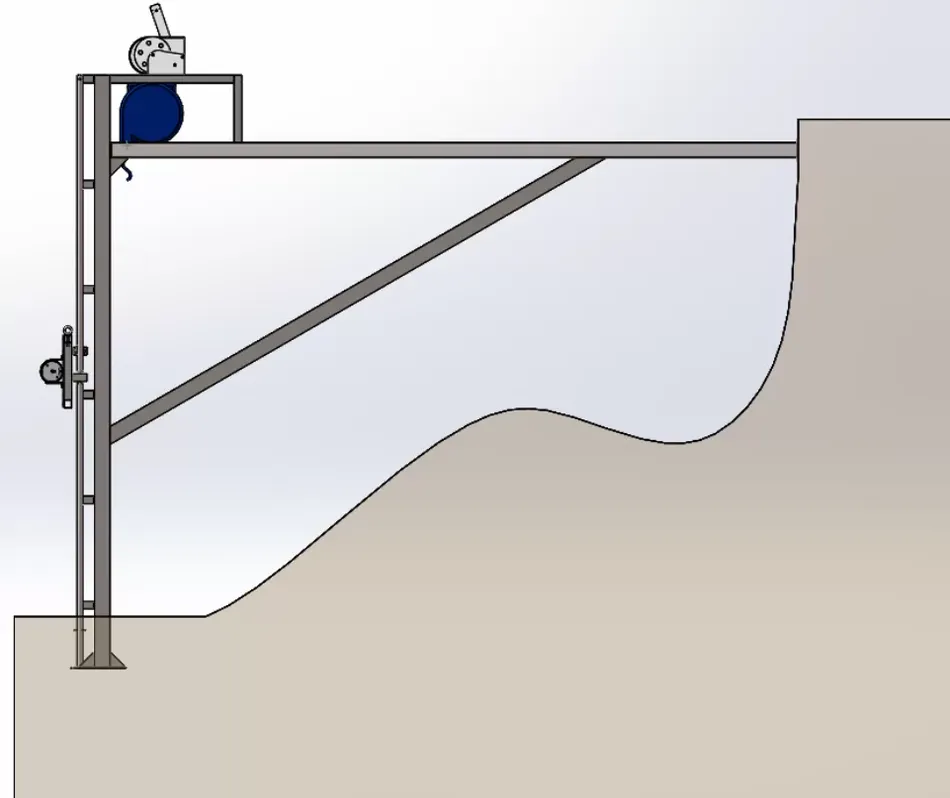
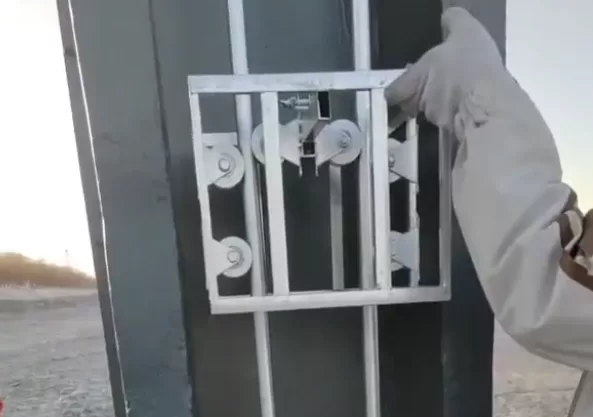
全体のブラケットガイドレールは316ステンレス材料を採用し、スライド部分は316ステンレス材料を採用し、伝動プーリはガイドレールと密接に密着する;ガイドレールの下端はリミット上端を採用してリミットを採用し、かつ盗難防止ロックを設計し、下はスライドブラケットがセンサーと底部スラッジと接触することを防止し、上方は人員が直接スライドブラケットをセンサーと取り出したり、盗難行為を破壊することができる;スライドブラケット全体がウインチに接続する;ボールマシンがある場合は、ボールマシンをシステムに接続し、いつでも機器を確認できます。機器の破壊や盗難の防止。
プローブの固定
堆積物センサは簡単な取り付けブラケットを備えており、現場のニーズに応じて固定ベースまたは機器取り付けブラケットを再注入し、機器取り付けブラケットは直径32亜鉛めっきチューブを使用し、平らな鉄曲げを使用することができ、曲げられた平らな鉄は亜鉛めっきチューブに溶接され、一方は膨張ネジを使用して自己計算井戸または橋脚またはベース注入に固定され、センサは適応チューブを使用して簡単なブラケットに固定したいと考えています。その後、センサホルダーを現場スライドホルダーに固定し、この部分が固定された後、スライドホルダーを亜鉛メッキ円管に取り付け、固定円管はスライドホルダーのガイドとして、スライドホルダーが固定された後、そして現場で正常にスライドできるかどうかを試した後、接続通路をウインチの上に固定し、後期にウインチによるセンサー全体の昇降操作を便利にし、設備箱は膨張ネジを使用して指定位置に固定する。
スライド式ブラケット
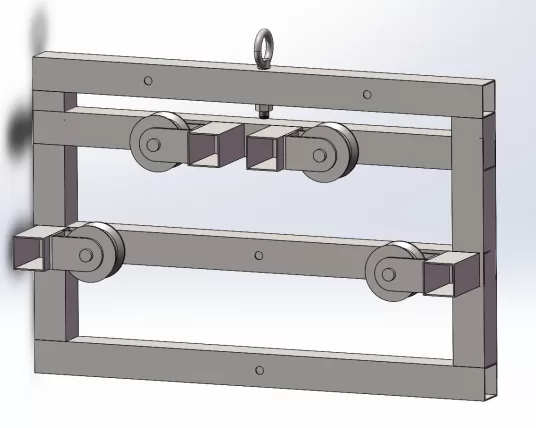
ステントの構成
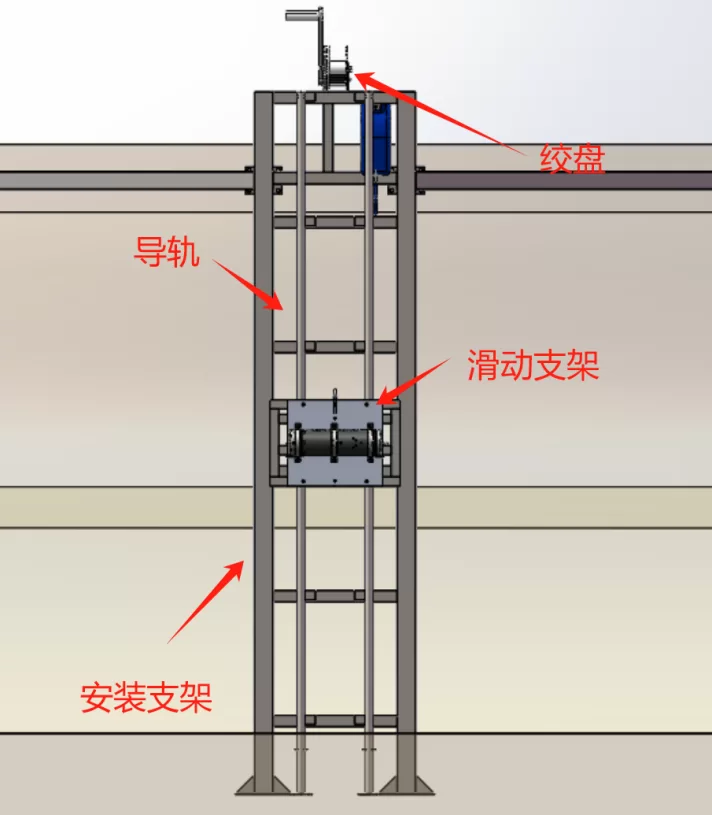
現場設置の概略図
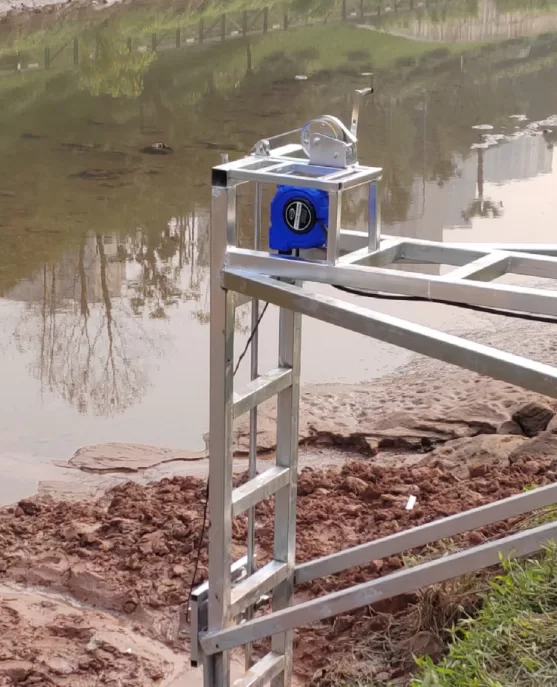
3つの設備の調整。
電源システム接続
1.ソーラーパネルは、2つの電源ケーブルで接続されます。電源コードを取り付けバレルの穴から出し、ソーラーパネルの下の黒いプラスチックボックスを開きます。その中には2つのジャンクションポストがあります。右側のジャンクションポストは+極と二重芯線の赤いケーブル接続です。左側のジャンクションポストは-極と二重芯線の白いケーブル接続です。結線する時に両芯ケーブルはそれぞれ長さ20mmを剥き、半分にし、撚りで股にし、結線中座に常用発信部品の両結線穴に詰め込み、ネジで締め、最後にネジで黒プラスチック密封箱をしっかり固定し、密封剤で密封処理をする。
2.ソーラーパネル固定ブラケットをM 6ボルトでソーラーパネルに固定します。
3.線と固定ブラケットを取り付けた太陽電池パネルを立棒に固定する(太陽電池パネルが駅舎の位置に取り付けられている場合はネジで固定)
4.コントローラーを取り付け基板に固定し、
5.バッテリーを充電コントローラに接続し、赤い線が正極に接続し、黒い線が負極に接続し、接続固定した後、バッテリーを機器ケースに入れる。
RTU機器ボックス回線接続
1. RTU電源ケーブルをソーラーコントローラの出力端子に接続します。
2.土砂センサ信号ラインと現場水位計をRTUに接続し、固定接続します。
3.各種ケーブルが正しく接続されていることを確認した後、機器ボックスの電源スイッチをオンにし、機器に電源を入れます。
4.機器の電源投入後、RTUの動作パラメータを設定します。
5.パラメータの設定が完了すると、テスト作業ができます。
ソフトウェアの構成
主にサイト関連情報と一部の運用パラメータとチャネルパラメータを構成します。このソフトウェアを使用すると、RS 232ラインとGPRSモジュールインタフェースを接続する必要があります。この時点では、GPRSは接続されていません。
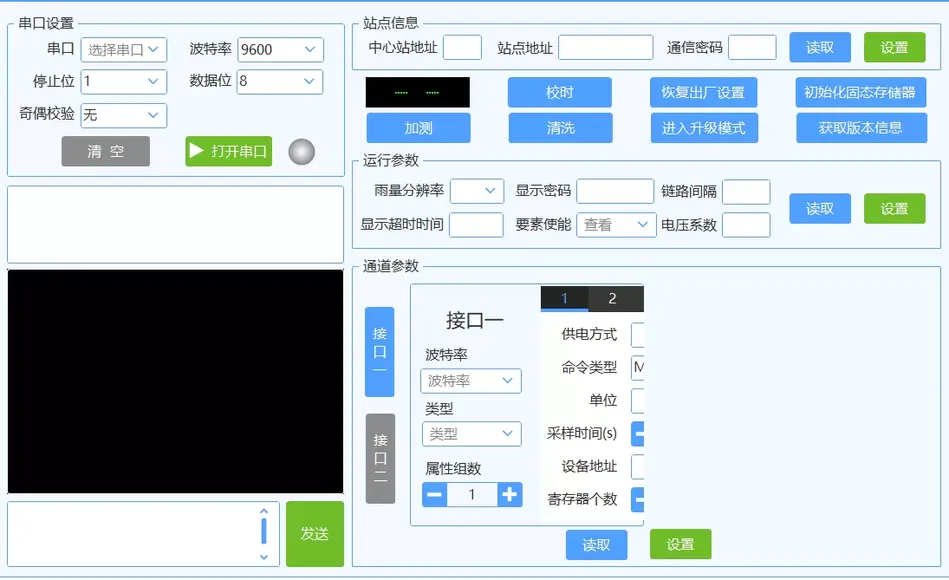
(1)サイト情報
この欄はサイト関連の内容を配置することができ、クリックして読むと現在のサイト情報を取得でき、編集後にクリックして設定が成功するのを待つことができます。
(2)運用パラメータ
主に機械の動作時のいくつかのパラメータを設定するために使用され、表示パスワードは画面パスワードで、リンク間隔はハートビート間隔で、表示タイムアウト時間は画面がどのくらいOperationされていない後に自動的に画面を閉じ、電圧係数は電圧補正値で、電圧の補正に使用される。
(3)チャネルパラメータ
このパラメータは、主にセンサ機器の構成に使用され、インタフェース1とインタフェース2の位置は配線図に表示されます。
ボーレートは機器のCommunicationボーレートで、堆積センサのデフォルトは9600です。
インタフェースの種類はCommunicationモードを使用し、堆積センサはデフォルトでRS 485を使用します。
属性グループ数は2で,土砂含有量と深さ情報を採取した。
左上隅1をクリックし、グループ番号1を設定します。
これは砂設備の構成です:
電源供給方式:デフォルトの断続電源供給が可能です。
绑定电源名称:设置为接口二的电源 4;
コマンドタイプ:砂センサーコマンドタイプはMODBUSです。
周辺機器の種類:堆積物;
単位:堆積物
周辺動作モード:マスター/スレーブモード;
サンプリング時間:実際の状況に応じて、5秒以上;
周辺プロトコル:modbus;
デバイスアドレス:0 1
デバイスアドレス関数コード:0 x 0 3;
登録番号:2。
登録アドレス00 02;
RTUローカルスクリーン制御
インターフェイスは、サイト情報、測定情報、システムステータスなどを含むシャーシ画面のデフォルトのメインインターフェイスです。緑は正常または有効を示し、赤は機器が正常に動作していないことを示します。
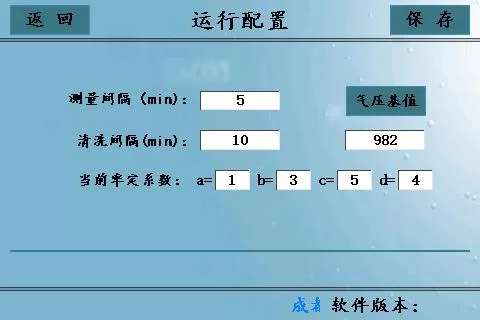
このインタフェースは主にいくつかの運行パラメータを配置し、もし異なる水位間隔を設置して同じでなければ、このインタフェースが設置したのは現在の水位下の運行パラメータであり、気圧の基値は水深設備専用であり、装備していなければ修正すべきではなく、装備していれば修正でき、2種類の修正方式:1直接テキストボックスをクリックして、ベース値を入力すればよく、気圧の基値をクリックする;2この時土砂設備は空気中に置くべきであり、パラメータを修正してからクリックして保存する。
オンサイト設定に加えて、バックグラウンドソフトウェアを介した堆積物機器のリモート設定、リモートテレメトリとデータ管理、リモートアップグレードも可能です。ソフトウェアプラットフォームは、Hydrologyモニタリングと統合の要件を満たす仕様要件を満たす各種レポートを構成します。
ソフトウェア·ログイン·インタフェース
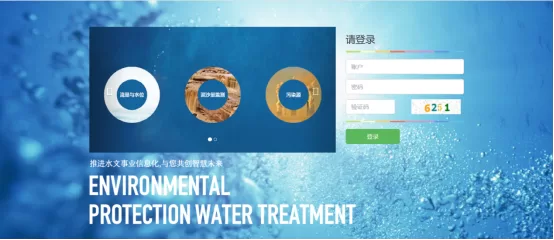
土砂設備パラメータ設定インタフェース
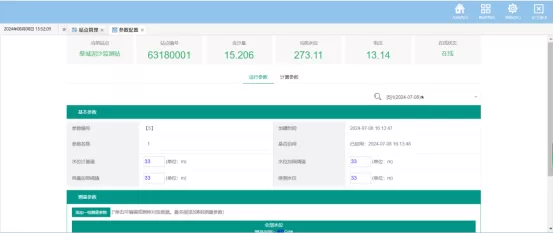
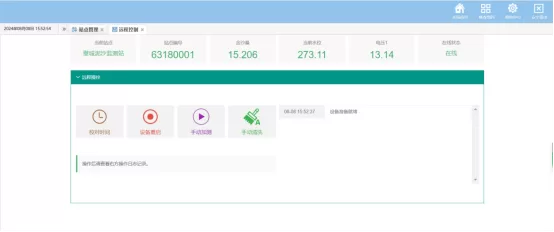
シルト遠隔制御インタフェース
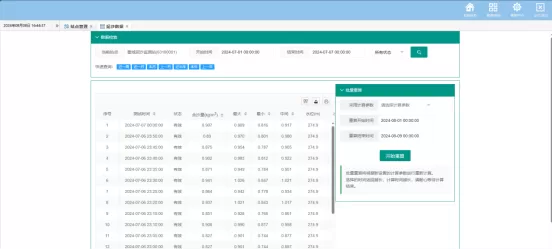
シルトデータ(センサの最大値、最小値、中央値、平均値のデータを表示)
堆積過程線
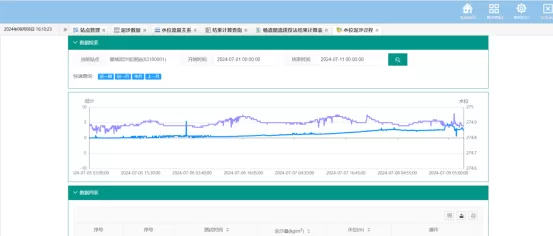
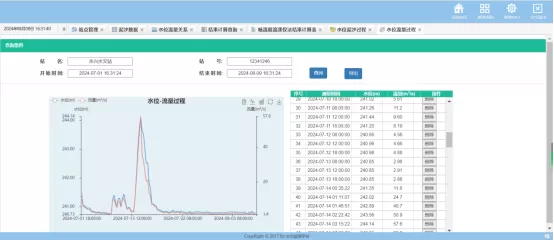
水位流量プロセスライン
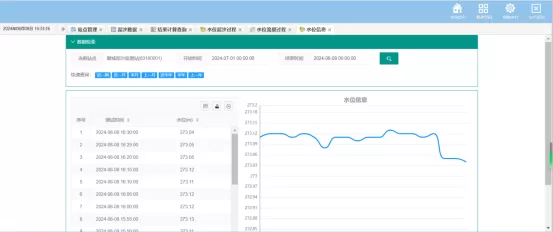
水位過程ライン
1日平均降水量表
1日平均浮遊性砂輸送率表
システム検収
機能の承認。全自動堆積物オンライン監視システムが本プロジェクトの設備技術性能指標のすべての要求を満たすことを確認する。
パフォーマンスの承認。測定精度、安定性、信頼性を含む全自動堆積物オンラインモニタリングシステムの性能を評価します。
定期的なメンテナンス
最良の測定結果を得るためには、定期的なメンテナンスが必要です。メンテナンスとメンテナンスには、主にシルトモニターの洗浄、シルトモニターの損傷のチェックが含まれます。メンテナンスや試験中に堆積物モニターの関連状態を確認することもできます。
一般的には、少なくとも3 ヶ月に1回メンテナンスすることをお勧めします(水質条件に応じて、頻度を適切に増やすことができます)。
(1)土砂モニターを点検し、土砂モニター等を点検し、衝突跡、破損、土砂モニターの表面付着などを点検し、清掃します。
(2)取り付けブラケットの安定性、腐食性、ネジの締め付けなどを確認してください。
(3)電源システムが正常に動作しているか確認してください。
(4)機器通信が正常か確認する。
(5)ケーブルインタフェースの状態、インタフェースシールなどを含むケーブルインタフェースを確認してください。
全自動堆積物オンライン監視システムのトレーニング概要
| コースのテーマ | カリキュラム概要 | 授業時間(時間) |
| 全自動堆積物オンライン監視システム | (1)全自動堆積物オンライン監視システムの基礎:機器のcharacteristic、原理、アプリケーションシナリオなどを紹介します。 | 1.5 |
| (2)全自動堆積物オンライン監視システムの現場でのBasic Operations。 | 2 | |
| (3)全自動堆積物オンライン監視システムシステムシステム全体の基本機能、異常処理など。 | 2 | |
| (4)システムのメンテナンスとメンテナンス:定期点検、ほこりの除去、部品の交換など、自動堆積物オンライン監視システムの適切なメンテナンスとメンテナンスの方法を紹介します。 | 4 | |
| (5)コースのまとめと質疑応答:コースの内容をまとめ、受講者の質問に答え、対応する操作指導とアドバイスを提供します。 | 2 |
デバッグ·レコードのインストール
| プロジェクトの検証 | 検査内容は | 試験結果の確認 |
| 電圧の変動 | 电圧変动DC 12V、电圧许容変动范囲:-15%~ 20% | |
| シルトセンサー | 浸透水試験 | |
| データの読み取り | ||
| マスター·ユニット | 上位コンピュータとのCommunication | |
| デバイスの昇圧状態 | ||
| パラメータ設定の実行 | ||
| デバイスパラメータの設定 | ||
| 水深データの取得 | ||
| 堆積物データ収集 | ||
| 電源供給ユニット | バッテリーの充電と放電 | |
| 太陽光発電(充電器)/市電充電 | ||
| 外観は | 各コンポーネントの表面は滑らかで、コーティングは均一で、錆や剥離がない必要があります。溶接部品の溶接は、均一で滑らかで、気孔や漏れがない必要があります。機器の変形、取り付け固定なし。4. 各接続が安定しているか、ネジが欠落しているか。 | |
| 最終的な判定結果 | ||
| 注意事項を参照。 | ||


Leave a Reply