
作業モード
Modbusはマスタースレーブモードで動作する。ネットワーク内では、Modbusプロトコルはマスタ(クライアント)とスレーブ(サーバ)間のリクエスト-レスポンスメカニズムを介して情報を交換します。
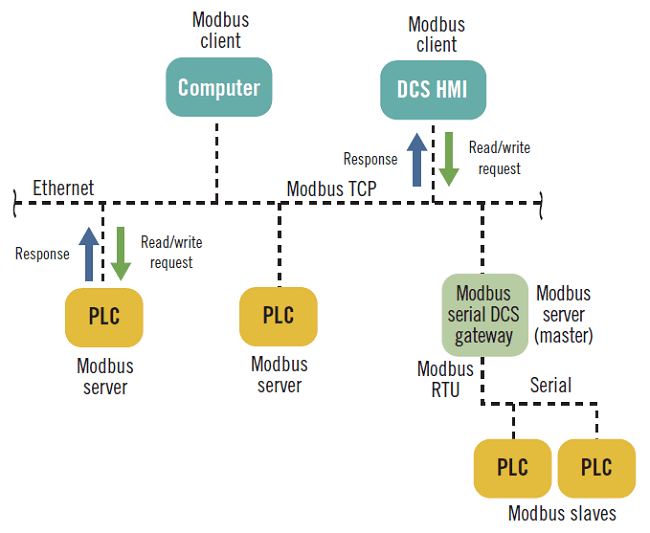
次の図は典型的なModbusネットワークを示しており、1つのマスターデバイス(クライアント)が1つまたは複数のスレーブデバイス(server)を制御している。
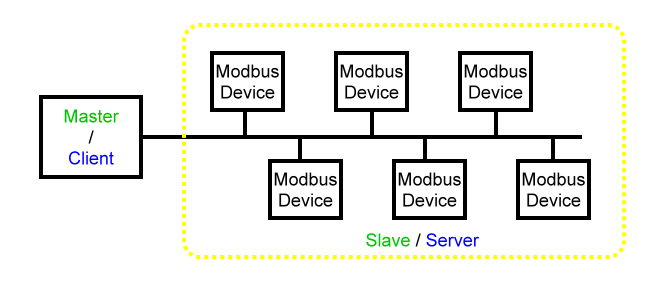
標準的なModbusネットワークでは、1つのマスターと最大31のスレーブがあります。
コミュニケーションの特徴
マスター-スレーブの動作原理には次のような特徴があります。
- 同時にネットワークに接続できるプライマリデバイスは1つだけです。
- マスターのみがCommunicationを開始し、スレーブにリクエストを送信できます。
- マスターデバイスは専用のアドレスを使用して各スレーブデバイスに個別にアクセスでき、アドレス0を使用してすべてのスレーブデバイスに同時にアクセスできます。
- スレーブはマスタにのみ応答を送信できます。
- スレーブはマスターまたは他のスレーブとCommunicationできません。
Communicationモデル
Modbusプロトコルは2つのCommunicationモードで情報交換をサポートする。
- ユニキャストモード-マスターは専用のアドレスを介してスレーブにアクセスし、スレーブはリクエストを処理してからマスターに応答を送信します。
- ブロードキャストモード-マスターはアドレス0を介してすべてのスレーブにアクセスし、このモードではスレーブはブロードキャストメッセージに応答しません。(したがって、ブロードキャストモードのリクエストCommandはModbus標準機能の書き込みCommandでなければなりません。
応答時間。
応答時間とは、スレーブがマスタからの要求に応答するのにかかる時間です。Modbusプロトコルの数:
- 標準10 ms (情報交換の90%)
- 最大値は約700 msですので、Modbusリクエストを送信した後に1秒間一時停止して続行することをお勧めします。
データの交換
Modbusプロトコルは2種類のデータ型をサポートする。
- シングル·ビット
- レジスタ(16 bit)
具体的なビットとレジスタの定義はスレーブデバイスによって決定されます。
アドレス:address
Modbusプロトコルを使用して交換されるメッセージには、処理するデータのアドレスが含まれる。各レジスタにはレジスタ番号があり、各クラスのデータ(ビットまたはレジスタ)には16ビットのアドレスが割り当てられています。
Modbusプロトコルで規定されたPDUでは、全てのコイルまたはレジスタアドレスが0から計算されるように規定されている。したがって、n番目のレジスタのアドレスはn-1である。例えば、レジスタ番号12000のアドレスは0 x 2EDF(11999)です。
Frameフレーム
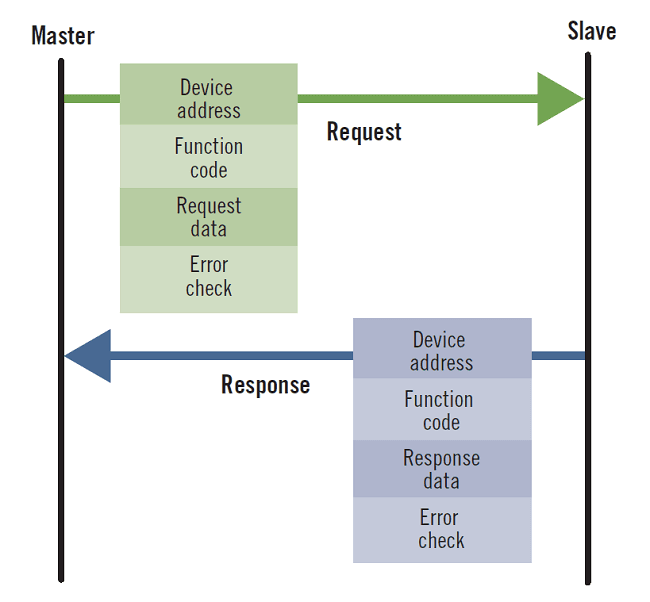
Modbusプロトコルを使用して交換されるすべてのフレームADUは、最大256バイトASCIIフォーマットで2倍で、以下の4つのドメインが含まれます。
| ドメイン名:Domain | Definitionより | サイズ(RTU形式) | 説明する。 |
|---|---|---|---|
| 1 | スレーブユニット番号(アドレス) | 1 byteより | リクエストの宛先アドレス - 0 :ブロードキャスト(すべてのスレーブ機器を含む) - 1-247 :ユニキャスト、デバイスの一意のアドレスから |
| 2 | 関数コードの機能 | 1 byteより | 参照してください Modbus関数コード |
| 3 | データは | 0から25 2バイト | リクエストデータ(またはレスポンスデータ) |
| 4 | チェックサム | 2 bytes | CRCチェックサムASCIIからLRC |
次の図は、マスター-スレーブ作業モデルでのフレームスワッププロセスを示しています。
ネットワークトポロジ
Modbus RTU
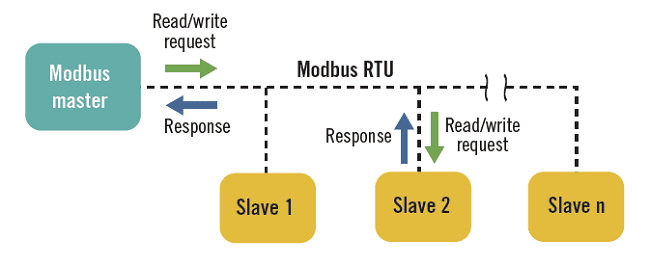
Modbus RTUは通常、RS-485シリアルCommunicationリンクに基づいており、RS-485バス配線仕様ではバストポロジでなければならない。実際の配線では、通常、手をつないでデイジーチェーン配線が使用されます。例えば、Slave 1/2/3の3つのRS-485デバイス、Slave1の485+はSlave2の485+ポートに接続され、Slave2の485+はSlave3の485+ポートに接続されます。
Modbus TCP
シリアルリンクを使用するModbus RTUとは対照的に、Modbus TCPはイーサネットCommunicationに基づいているため、ネットワークトポロジはより柔軟です。シリアルリンク上の1つのマスターマルチスレーブの構築から、マルチクライアント/マルチサーバーの構築モデルへと進化しました。
Modbus TCPを使用すると、マスターデバイス(クライアント)はIPアドレスを介してModbusスレーブデバイス(サーバ)を見つけ、Modbusゲートウェイを介して別のModbus RTUネットワークに接続できます。


Leave a Reply