
フリーシリアルポートプロトコル(アクティブ)は、最後の“パッシブ”の進歩です。HMIは、デバイスからアクティブに送信されたデータを受信するだけでなく、クエリフレーム、読み取り応答をデバイスにアクティブに送信HMIはバスの運転手です。コアAPIはuart_recvであり、コルーチン+メタテーブルと非ブロッキングCommunicationフレームワークを備え、XGUSプライベートプロトコルに接続する。HMI MシリーズDxシリーズ対応。
1.新しいAPI(相対パッシブモード)
| 関数の機能 | パラメータ | 説明書は |
|---|---|---|
uart_rxsize(ch) | シリアル番号、通常は0 | クエリ受信バッファの読取り待ちバイト数。NはNバイト、0は新しいデータなしを意味します。 |
uart_recv(ch, size) | size読み取りバイト数は1以上でなければなりません。 | 受信バッファから指定したバイト数をアクティブに読み込みます。{0xAA 0x55,0x01,0x02}のように、1からの添字を持つバイトテーブルを返します。 |
uart_rxclear(ch) | chシリアル番号 | 受信バッファを空にする。通信初期化/エラー復旧/プロトコル同期時の残存 |
calc_crc16(data) | dataバイトテーブル、添字は1から | Modbus CRC-16検証計算は0~ 655 3 5を返します。前の低文字(Modbusリトルエンディアン準拠) |
さらにuart_send ch packetはパッシブモードと同じです。指定されたシリアルチャネルにバイト配列を送信し、packetの添字は1から始まり、要素あたり0~255です。ch=0メインシリアルポート、1/2セカンダリシリアルポート(ハードウェアモデルによる)。チャネルはフリープロトコルモードでなければならない(Modbus/XGUSなどのシステムプロトコルによって占有されていない)。
2.前の記事:受信を無効にする️
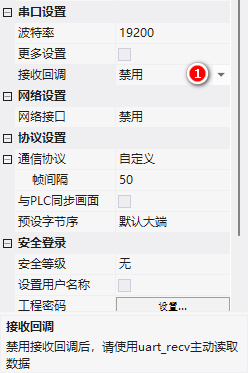
アクティブなシリアル読み取りは、まずエンジニアリングプロパティで行う必要があります。シリアルポート設定→受信コールバック→無効(新しいソフトウェアにはこのオプションがあります。この場合、uart_recvとon_uart_recvコールバックはデータを奪い、フレームが乱れます。
3.ケース:XGUSプロトコルをシステムレジスタにマッピング
目標:XGUSプロトコル内のアドレス≥ 0 x 1000の読み書きをHMIシステムレジスタLW1000~LWFFFFにマッピングする。外部デバイスはXGUSフレームを使用してHMI 内部変数を読み書きし、HMIはデバイスに読み書き要求を送信します。
3.1 XGUSフレーム形式
| フィールドフィールド | 長さは | 説明書は |
|---|---|---|
| フレームヘッド | 2バイト。 | 0x5AA5 |
| 長さは | 1バイト目 | Command+データ+検証されたバイト数 |
| Commandは | 1バイト目 | 0 x 82書き込み/0 x 83読み取り(0 x 80/0 x 81も使用) |
| データは | 最大249バイト | アドレス(2バイト)+データ内容(nバイト)、長さ= n+2 |
| CRC | 2バイト(オプション) | CRC-16 (x16+x15+x2+1) |
例:変数アドレス0 x 1000に値2を書き込む(CRCを有効にしない):5A A5 05 82 10 00 00 02※ 05は长さ(Command1+アドレス2+データ2)で、ワードごとに书き込まれる。
3.2初期化XGUS.luaのロード
公式にはコルーチン+メタテーブルに基づいたXGUS.luaフレームワークが提供されている。main.luaでインスタンスを作成する:
function on_init
  dofile "X.l"
  xgus = XGUS new 0 0x55AA true true
  --パラメータ:シリアルポート番号、フレームヘッダ、オープンCRC、オープン書き込み応答
End of Endシングル

--on_runでコルーチンを実行、ノンブロッキングポーリング
_EN_SET_DATA_ = false
function on_run screen
  _EN_SET_DATA_ = true
  xgus run
  _EN_SET_DATA_ = false
End of Endシングル
XGUS runはコルーチンで実装されています。シリアルデータのチェック→“フレームヘッダ+Command+長さ+アドレス”6バイトを満たす→ Parse →長さで残りのデータを集める→ CRCチェック→処理。コルーチンは、on_runメインループをブロックせずにタスクを中断/再開でき、時間のかかるプロセスに適しています。
3.3命令解決:アドレスの分割
function XGUS processMsg
  ローカルfunc = self.func
  if func == XGUSFunction.write then
    - 命令書を書く。
    もしself.addr = 0 x 1000 then
      ユーザレジスタ領域:LWへのデータ書き込みをParseする
      ローカルデータ= {}
      for i = 1_count do
        datas[i] = self.req[5+i*2] 8 self.head 0xFF 0x03 0x82 0x4F 0x4B}
    End of Endシングル
  elseif c == XGUSFunction.read then
    - 指示を読む。
    もしself.addr = 0 x 1000 then
      グループ応答フレーム:LW値を読み取ります。
      local datas = {self.head 8 self.head 0xFF 4+self.req[8]*2
                     0x83 self.addr 8 self.addr 0xFF self.req[7]*2 0xFF}
      for i = 1 self.req[7] do
        local num = get_uint16 VT_LW self.addr+ i-1
        datas[6+i*2] = 8 0xFF
        datas[7+i*2] = num 0 xFF
      End of Endシングル
      self sendg datas
    elseさん
      on__resp_xgus self. self.req[8] c {}
    End of Endシングル
  End of Endシングル
End of Endシングル

システムレジスタ領域の読み書きコールバック(main.luaで定義)
function on__resp_xgus count wr data
  WR === 0 x 82の場合
    print ""... count
  elseif wr === 0 x 83 then
    print "read addr num".. count
  End of Endシングル
End of Endシングル
3.4アクティブ送信XGUS dataSend addr data
デバイスにアクティブに書き込み、データは数値またはテーブルです。
個々の値を書く。
xgus data0x1000 1234
--値のセットを書くtable
xgus dataSend 0x2000 {0x12 0x34 0x56}

--内部 send:CRCをオンにすると、uart_sendを自動的に補正する
function Xsend resp
  if self.crc ==真ならば
    resp[3] = resp[3] 2   長さとCRC 2バイト
    local crc_buff = {}
    for i = 4 #resp do crc_buff [i-3] = resp[i] end
    local crc_check = calc_crc16 crc_buff
    resp[#resp+1] = crc_check 0 0xFF
    resp[#resp+1] = crc_check8 0xFF
  End of Endシングル
  uart_send self.port resp
End of Endシングル広州大彩科技Visual HMI開発ドキュメント(hmi-doc.gz-dc.com)から整理されたLUAチュートリアル“Free Serial Protocol(Active)”、著作権は大彩科技に帰属します。


Leave a Reply