
1、设计原则与目标
该系统设计完全遵照中国水利电力出版社《水文测验使用マニュアル》(2013版)和SL337-2006《声学多普勒トラフィック测验规范》开发研制,是集测、报、整、算为一体的全自动远程测流系统。実装了无入值守水文缆道远程测流的目标,降低了职工劳动强度,排除了职工劳动不セキュリティ隐患,提高了工作效率。测量精度达到水文業界部颁標準和规范要求,各项技术指标符合有关水文测验规范、技术標準的要求。该系统性能稳定、可靠,操作简便,并能経由网络実装远程集中测フロー制御制,具有良好的推广使用价值。
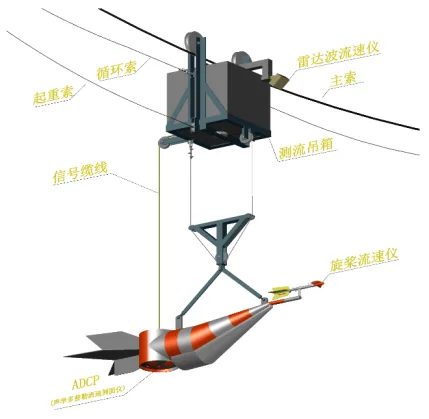
该套系统使用缆道作为デバイス运行载体,伝統とは的缆道式走航ADCP相比,最大的特点是使用ADCP对单点垂线进行测流,该系统耦合了ADCP(声学多普勒流速剖面仪)、雷达波流速仪及旋桨流速仪三种测流功能。
本套系统既可以同使用するとき三套测流デバイス测流,也可以任意两套测流デバイス组合测流(ADCP耦合雷达波流速仪测流、ADCP耦合旋桨流速仪测流及旋桨流速仪耦合雷达波流速仪测流),在低水位、水流情况较稳定的情况下,デフォルト使用ADCP(或旋桨流速仪)和雷达流速仪同时对测流垂线上的测点进行测流,方便对两套测流系统进行比测;在遇到大水、洪水等突发性或灾害性天气,ADCP(或旋桨流速仪)无法测流时,可使单独用雷达流速仪进行测流。
测流时缆道绞车配合控制系统及全自动测流软件,由循环索牵引行车架带动测流吊箱、铅鱼及测流デバイス在主索上的运行,由起重索带动铅鱼和测流デバイス垂直方向移動。
系统组成
系统从功能構造上分为五个部分:机械部分、测流部分、控制部分、网络建设部分和测控软件部分,各部分介绍如下:
2.1、机械部分由缆道、副拉索、电动绞车、行车架及吊箱等组成;
2.2、测流部分由铅鱼、ADCP、旋桨流速仪耦合雷达流速仪组成。
2.3、控制部分的核心控制デバイス由計算机、交流周波数変換器和两台シーメンスPLC构成,协同完成整个测流系统的信号采集、识别、データ計算等工作;
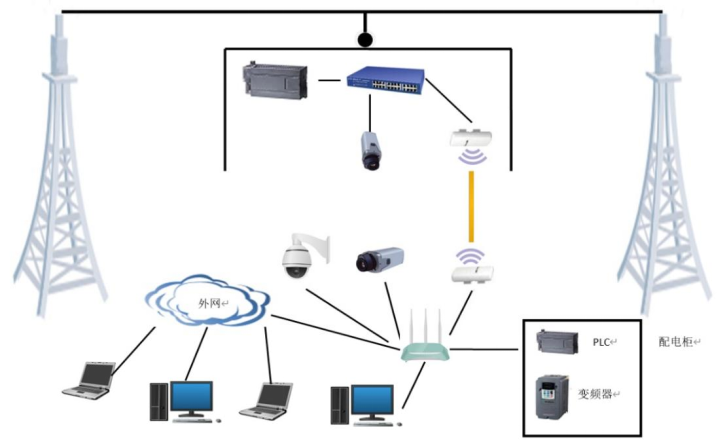
2.4、网络部分,测流系统内部为—个小型局域网,网络内データ传输由微波通信完成,与外部データ的联接経由ルータの設置実装,远程計算机経由ルータの設置実装对本地デバイス的远程操作及リアルタイムモニタリング,从而実装远程自动测流功能。
計算机与吊箱之间データ传输为微波通讯,传输距离达到5KM以上,信号传输抗干渉能力强,Building control,为视频モニタリング等大データの量的信号传输提供了セキュリティ可靠的保障。
データ传输可使用卫星和互联网双路传输,确保在自然灾情下,互联网无法传输データ时,运用卫星データ传输,実装水文站正常工作モニタリング的目的。
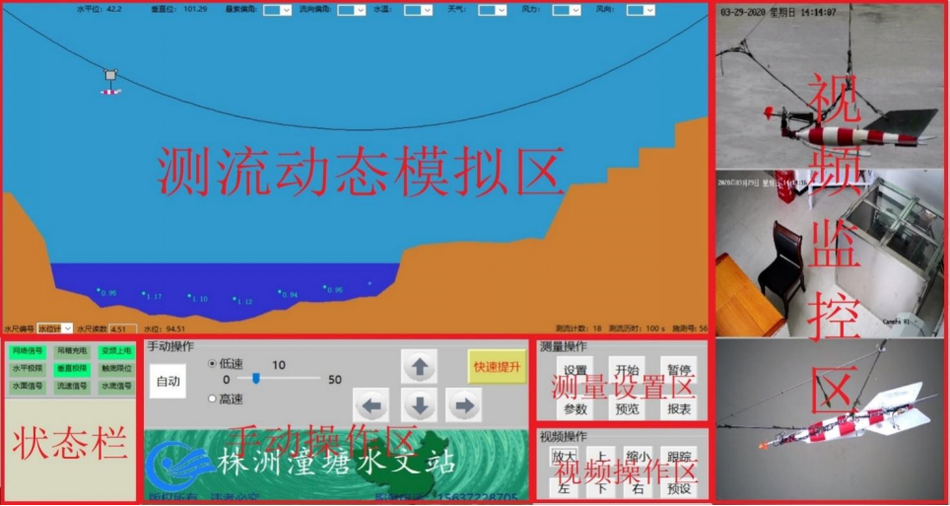
2.5、测控软件,操作界面简洁明了、操作简单、功能齐全。界面分为测流动态模拟区、视频监视区、视频操作区、手动操作区、测量設定区及ステータス栏六个エリア。
测控软件具有语音提示、参数設定、实時に表示测点流速、トラブルシューティングトラブルシューティング等功能,操作界面集测流实時に表示、视频モニタリング、降雨量、Evaporation、含沙量等表示于一体,测控软件能自動生成される实测トラフィック报表,データ准确、记录规范,报表格式应完全符合GB50179河流トラフィック测验规范要求,可直接使用する。于整编。
ADCP垂线布置:
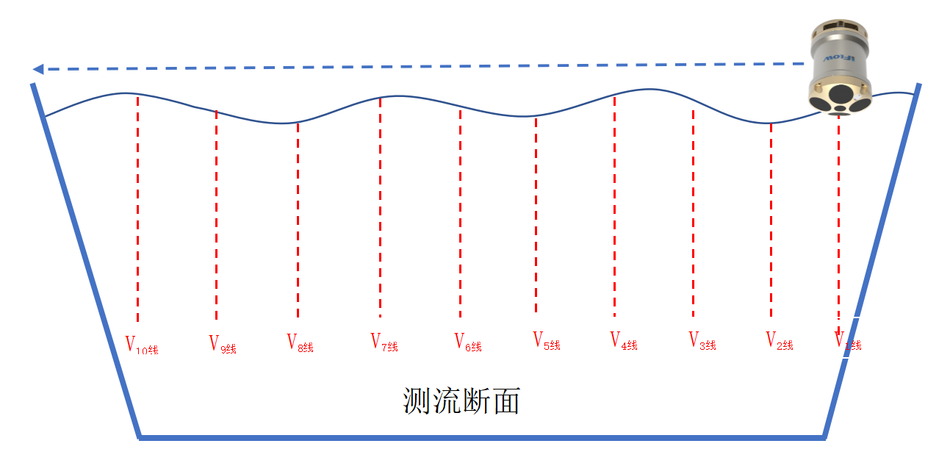
测流垂线按照《GB 50179-2015 河流トラフィック测验规范》要求进行布置,当测流开始后,铅鱼和ADCP降到水面以下,开始对垂线进行测流,每条垂线测流时间为10s-100s之间設定。
如图所示,红色线条为测流断面布置的垂线,垂线数量可根据河道断面宽度及实际情况进行設定。相邻两条垂线平均流速的均值即为部分平均流速,相邻两条测垂线间过水面积即为部分面积,部分平均流速乘以部分过水面积就等于部分トラフィック,部分トラフィック之和即为断面トラフィック。每条垂线上的垂线平均流速Vn线为该条垂线上ADCP所测得的流速。
系统特点:
1.系统具有很好的可扩展性,同时兼容旋桨流速仪、雷达流速仪、ADCP 测速、电磁流速仪、无人机测流、含沙量、降雨及蒸发量,根据现场情况及客户需求可集成多种功能。
2.本套系统標準設定为ADCP耦合雷达流速仪,在低水位、水流情况较稳定的情况下,デフォルト使用ADCP和雷达流速仪同时对测流垂线上的测点进行测流,方便对两套测流系统进行比测;在遇到大水、 洪水等突发性或灾害性天气,ADCP无法测流时,可使单独用雷达流速仪进行测流。
3.系统充分利用了现代互联网技术,配有嵌 入式サーバー·サーバー,可自行组建局域网実装联网测流, 也可経由互联网进行远程测流、远程デバッグ、remote 协助、自动更新等功能,可以连接平板电脑,支 持 5G Technology。
4.サポート全自动无人值守智能测流,无人值守全自动测流分为定时测流和按水位变化测流。
5.全自动智能测流,测流之前設定好参数,点 击自动测流开始,系统将会自动完成整个测流过 程并自動生成される测量报表。
6.自動化测流系统能把三个モニタリング摄像头 融入到系统界面当中,三个图像能够相互转换,使测流过程全方位リアルタイムモニタリング,包括 20 倍球机 1 台,枪机 2 台,全方位リアルタイムモニタリング整个测流过程以 及铅鱼工作情况、水面情况和绞车工作情况。
7.系统根据水文缆道特性,建立了钢丝绳垂 度模型,水平、垂直运动模型等多个模型。针对 钢丝绳垂度受环境、温度等多种因素影响的客观 事实,系统建立垂度修正模型,并可根据情况随 时修正。
8.系统采用交流变频调速、光电编码测距定 位来実装测流过程中的正確ポジショニング。
9.测流吊箱到缆道房的データ传输为双频段、 双回路无线传输,传输距离达到 5KM 以上,信号传输抗干渉能力强,更加セキュリティ、可靠,保证データ的实时 和可靠性。
10.远程データ传输兼容互联网和卫星(选配)双回路传输モード,确保在自然灾情时互联网中断,能够运 用卫星データ传输,実装水文站正常工作モニタリング的目的。
11.针对旋桨流速仪,测流系统有消颤功能,防止多记信号情况的发生,保证测流信号的准确性。
12.根据自动水位計は,自動生成される水位过程线,并把实测トラフィック,点绘在水位过程线上。
13.系统报表自動生成される,且准确可靠。系统在测流结束后均会自動生成されるデータ报表,报表格式完全符合水文规范要求,可直接使用する。于整编。报表生成之前,もし对测点有异议,可随时对任意测点重新测量,报表一旦生成,データ将无法修改,防止人为篡改生データ,保证データ测量的真实性和可靠性。
技術パラメータ:
1、控制部分
1.1供电电源:220VAC、380VAC±10%,50Hz;
1.2驱动电机:根据现场选配电机及周波数変換器
1.3水平运行速度1.0m/S;
1.4垂直运行速度0.5m/S;
1.5具有限位控制設定;
1.6起点距测量:测量範囲:-999.9~9999.9m; 测量精度:0.1m (符合水文规范要求);光电编码センサーは信号系数:0.001~9.999;文字和图形表示起点距。
1.7水深测量:测深範囲:-99.99~999.99m;精度:0.01m(符合水文规范要求);光电编码センサーは信号系数:0.001~9.999;文字和图形表示水深。
2、流速测量
2.1适应範囲:20转、5转、1转、1/2转为一个信号的流速仪(流速仪信号转速值可在トップマシン任意设定);
2.2流速仪公式:V=K*N/T + C,公式中K、C值可修改、保存;
2.3测速历时:100S、60S、30S......可视河道洪水变化,按照测验规范設定、保存;
2.4精度:0.1秒;计数:无误差;
2.5文字和图形表示:流速、计数、计时值。
3、图像监视デバイス
3.1像素:200万以上红外网络高清智能球机、枪机;
3.2视频压缩標準:H.264/MJPEG;
3.3压缩出力码率:32Kbps~8Mbps;
3.4自动增益、CCD光圈控制、背光补偿:ON/OFF可選択;
3.5通讯接口:RJ4510M/100M自适应イーサネット(イーサネット)口;
3.6工作温度和湿度:-30°C ~ +60°C,湿度小于95%(无凝结);
3.7所需电源、功率消耗:AC220V ±10%,50Hz、7.5W max;
3.8尺寸:195mm x 95mm x 90mm。
3.9通用功能:一键恢复、防闪烁、镜像、双码流、心跳、パスワード保护等
4、雷达流速仪
4.1波段:24.000~24.250 GHz
4.2测速範囲:0.15~15m/s
4.3作用距离:0.5~30m
4.4工作电压:+7~28V DC
4.5分辨率:0.01 m/s
4.6测速精度:±0.02 m/s
4.7启动时间:<3s
4.8测量时间:3~240 s
4.9天线样式:平面微带阵列天线,32°X14°
4.10发射功率:26dBm
4.11通信讯接口:RS232(デフォルト)/ RS485/SDI-12/4-20mA电流环
4.12Data format:9600(デフォルト),8,n,1;ボーレート可调
4.13测试角度:内置自动测角功能,俯仰角30~60度自动校准流速
4.14探测方式:非接触式探测
5、ADCPparameter:
5.1频率:1200kHz
5.2最大测流距离:≥35m
5.3测速範囲:±10m/s
5.4精度:±0.25%±2mm/s
5.5分辨率:1mm/s
5.6层厚:0.06~2m
5.7层数:1~260
5.8中央测深频率:600kHz
5.9底跟踪範囲:≥45m
5.10底跟踪精度:±0.25%±2mm/s
5.11换能器設定:5波束


Leave a Reply