
출 처 : Mod bus 중국 어 네트워크 (mod bus . cn) - 국내 선 도 적 인 Mod bus 통신 프로토 콜 기술 커뮤니티
이 문서 : 직 렬 통신 문제 해결 : 레벨 에서 프로토 콜 까지 의 전체 매 뉴 얼 · 작성 자 : mod bus 기술 팀 · 게시 일 : 20 26 - 07 - 01
요 약 : 직 렬 포 트 통신 이 통 하지 않 거나 , 혼란 스럽 고 , 간 헐 적 인 경우 ?이 문 서는 RS - 23 2 / RS - 48 5 / RS - 42 2 의 세 가지 물리적 계 층 의 배 선 검사 , 전기 계 층 진단 , 매 개 변 수 매 칭 및 일반적인 장애 시 나 리오 를 다루는 실제 파 형 분석 및 도구 사용 방법을 다루는 직 렬 포 트 문제 해결 매 뉴 얼 입니다 .키 워 드 : 직 렬 포 트 통신 장애 , RS - 48 5 장애 해결 , 바 트 속도 불 일 치 , 공동 지 점 문제 , USB 에서 T TL 디 버 깅 .
산업 현 장에서 직 렬 포 트 통신 을 디 버 깅 하는 것은 모든 엔지니 어가 이해하는 경험이 있습니다 : 배 선이 문제가 없으며 매 개 변 수가 잘못 설정 되지 않으며 장비 는 데이터를 반환 하지 않습니다 .한 참 동안 확인 , 마침내 G ND 가 연결 되지 않았 다는 것을 발견했습니다 - 또는 연결 했지만 , 옆 집 주 파 수 변환 기의 G ND 와 의 공 모 드 간 섭 이 너무 커 서 신호 를 익 사 시켰 습니다 .
직 렬 포 트 통신 의 문제는 모 드 버스 보다 더 분 산 되어 있습니다 .왜냐하면 그것은 협 의 내용 에 관심이 없고 자리를 전달 하는 것 만을 담당 하기 때문이다 .따라서 " 전 달 되지 않는 " 원 인은 물리적 계 층 에서 호스트 드라이 버 로 확 산 될 수 있습니다 .
이 문 서는 물리적 배 선 → 전기 계 층 → 매 개 변 수 일치 → 도구 체 인 → 일반적인 장애 시 나 리오 순 서 로 진행 됩니다 .당신은 처음부터 끝까지 한번 확인 하고 , 오후 는 대부분의 직 렬 포 트 통신 고 장을 찾 기에 충분 합니다 .
직 렬 포 트 통신 의 기초 : 3 개의 물리적 계 층 , 1 개의 논 리 계 층
직 렬 포 트 통신 의 개념 은 엔지니어 링 현 장에서 실제로 세 개의 완전히 다른 물리적 계 층 을 포함 합니다 .많은 사람들이 " 직 렬 포 트가 작동 하지 않습니다 " 라고 말할 때 RS - 23 2, RS - 48 5, RS - 42 2 를 구별 하지 않지만 장애 성 능 및 해결 방법은 매우 다릅니다 .
RS-232포인트 투 포인트 통신 , 전체 이 중 .레벨 은 ± 3 V ~ ± 15 V 이며 , 유 휴 시 T X 및 R X 는 모두 음 의 전 압 으로 유지 됩니다 (로 직 1).가장 중요한 제 약 조건 은 거리 입니다 - 드라이브 가 없는 경우 15 미 터 이 내 입니다 .이 거 리를 초 과 하면 파 형 이 가 파 르 다 .
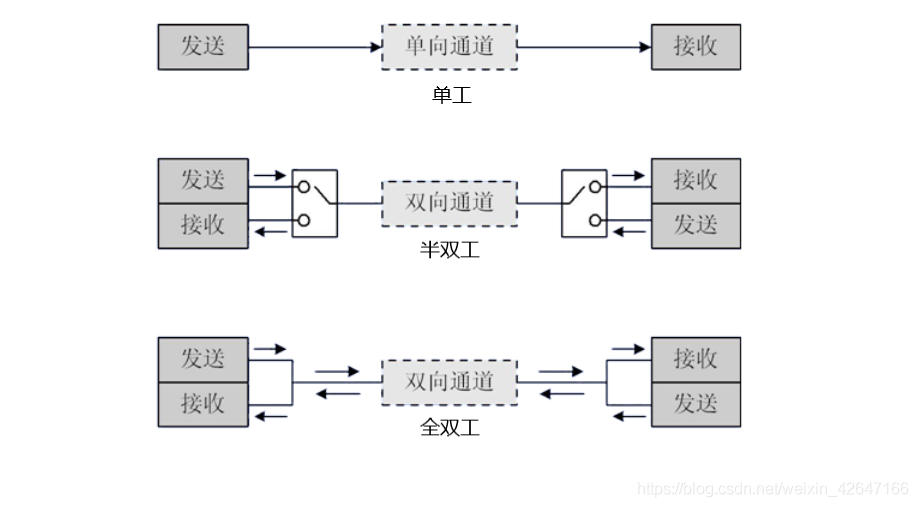
RS-485차 동 신호 , 반 이 중 .버스 에는 최대 32 개의 노 드가 매달 릴 수 있습니다 (중 계 기로 최대 256 개).가장 긴 거 리는 약 1200 미 터 이지만 , 포 트 속 도가 높 을 수록 거 리가 짧 아 집니다 - 11 5, 200 b ps 에서 실제로 사용할 수 있는 것은 약 100 미 터 입니다 .이 제 약 은 현 장에서 종종 무시 됩니다 .
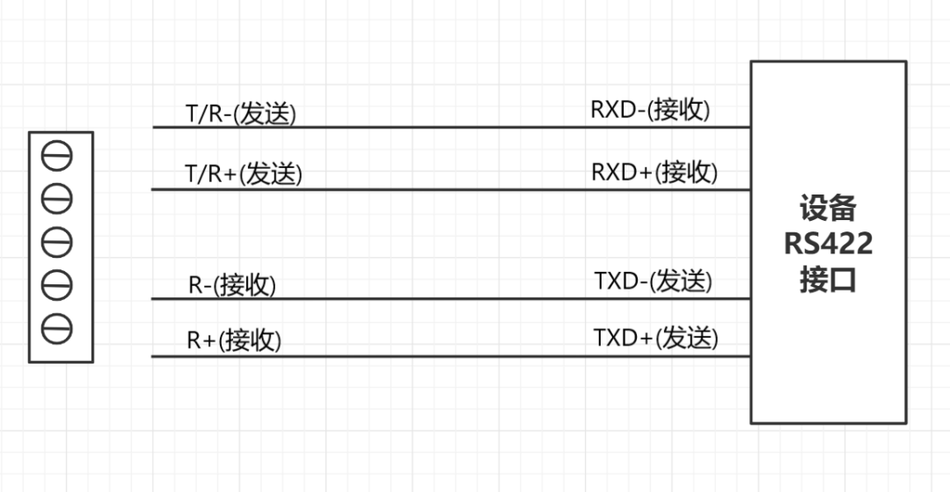
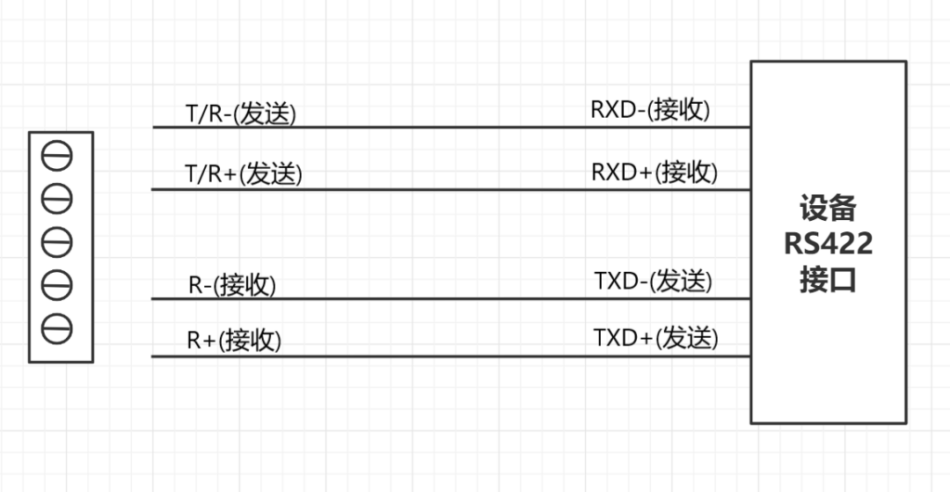
RS-422전체 이 중 차 분 (full dup lex differenti al) 은 실제로 RS - 48 5 의 " 수 령 및 송 신 쌍 " 입니다 .일반적으로 48 5 - 4 (4 85 - 2 는 2 선 RS - 48 5) 로 표시 됩니다 . RS - 48 5 와 의 가장 큰 차이 점은 RS - 42 2 는 하나의 송 신 기 만 여러 수신 기에 연결 할 수 있으며 여러 송 신 기를 지원 하지 않습니다 .
이 세 물리적 계 층 의 장애 모 드는 다음 섹션 에서 각각 참조 하십시오 .
디 버 그 전 자체 검사 : 도구 자체 에 문제가 있습니까 ?
직 렬 포 트 에서 가장 쉽게 간 과 되는 것은 디 버 깅 하는 데 사용하는 도구 자체가 나쁜 것일 수 있습니다 .
2. 1 USB - T TL 모듈 자체 테스트
듀 폰 케이블 을 사용하여 T X 및 R X 모듈 에 대한 USB 를 T TL 로 직접 단 축 합니다 .직 렬 포 트 어 시 스턴 트 (SS COM 또는 Access Port 권장) 를 열 고 통신 하려는 장치 와 동일한 매 개 변 수를 설정 합니다 - 96 00 보 트 속도 , 8 데이터 비트 , 1 정 지 비트 , 검 증 없음 . 随便发一串データ(推奨される。十六进制发
注意ASCII モード表示时,
단 축 후 송 수 신 이 일 관 되지 않으면 USB 데이터 케이블 을 교체 하여 다시 시도 하십시오 - 일부 충 전 케이블 은 데이터 채널 이 없으며 조 명이 켜 지 지만 번호 를 전송 하지 않습니다 .웃 지 마 , 그건 진짜 야 .
2. 2 직 렬 포 트 어 시 스턴 트 확인 매 개 변 수가 실제로 유효 합니다 .
많은 사람들은 직 렬 어 시 스턴 트 인터페 이스 에서 " 96 00, 8, N 1" 을 선택 하면 실제로 96 00 이라고 생각합니다 .실제로 발생 했습니다 : 직 렬 도우 미 인터페 이 스는 96 00 을 표시 하지만 기본 Windows 드라이 버 는 실제로 115 200 을 켜 고 있습니다 - USB 를 연결 할 때 직 렬 포 트 번호 가 변경 되고 소프트웨 어는 이전 구 성을 사용 했기 때문입니다 .가장 안전한 방법은 로 직 분석 기를 사용하여 첫 번째 바 이트 를 잡고 비트 폭 이 1 / 96 00 ≈ 104 μ s 인지 확인 하는 것입니다 .
논 리 분석 기가 없는 경우 적어도 정상적인 통신 을 확인 하는 다른 장치를 사용하여 현재 직 렬 포 트 매 개 변 수가 실제로 유효 한 지 확인 합니다 .
물리적 배 선 검사 : 90% 의 문제는 이 층 에서 발생합니다 .
3. 1 공유 - 가장 잊 혀 지기 쉬운 세 번째 라 인
RS - 23 2 통신 은 공 지 되어야 합니다 . G ND 는 0 레벨 참조 기준 을 제공합니다 .두 장치 의 G ND 가 연결되어 있지 않으면 T X 의 ± 12 V 신호 가 반대 편 끝 에서 떠 다니 는 것은 의미가 없습니다 - 레벨 을 판단 할 수있는 기준 점이 없습니다 .
실제 검사 방법 : 멀 티 미 터는 비 핑 파 일에 도달 하고 , A 장비 의 G ND 발 , B 장비 의 G ND 발 에 도달 하여 켜 져 있음을 확인 합니다 .동시에 DC 전 압 범 위에 도달 하여 양 쪽 끝 G ND 사이의 전 압 차이를 측정 합니다 .± 3 V 를 초 과 하면 시스템에 심각한 접 지 문제가 있음을 나타 냅니다 - 이 경우 G ND 가 연결되어 있 더라도 통신 이 흔들 립니다 .
RS - 48 5 는 이상 적으로 공동 접 지 선이 필요하지 않습니다 .차 동 신호 는 A / B 사이의 전 압 차이 만 보고 G ND 를 참조 할 필요가 없습니다 .그러나 실제로 - 두 장치 의 G ND 사이의 공통 모 드 전 압 이 RS - 48 5 트 랜 시 버 의 공통 모 드 입력 범위 (일 반 적으로 - 7 V ~ + 12 V) 를 초 과 하면 통신 이 불안 정 합니다 .따라서 산업 사이트 의 RS - 48 5 버 스는 약한 G ND 참조 라 인 (한 쪽 끝 은 접 지 되고 다른 쪽 끝 은 100 Ω 저항 + 0. 1 μ F 용 량 및 G ND 에 연결 됨) 을 사용하여 공통 모 드 전 압 을 제한 하고 접 지 루 프를 형성 하지 않는 것이 좋습니다 .
3. 2 R X / T X 크 로 스 오 버 - 맞 습니까 ?
RS - 23 2 의 규칙 은 간단 하지만 항상 누군가가 잘못 연결 합니다 : 장치 A 의 T X 는 장치 B 의 R X 에 연결 되고 장치 A 의 R X 는 장치 B 의 T X 에 연결 됩니다 .
확인 방법 : 멀 티 미 터 다이 오 드 파일 로 USB - T TL 모듈 의 T X 핀 을 측정 합니다 - 유 휴 상태 에서 T X 는 음 의 전 압 (약 - 5 V ~ - 12 V 범위) 을 출 력 해야 하며 R X 는 유 휴 상태 에서 높은 저항 (전 압 불확실 성) 입니다 . R X 에 안정 적인 음 의 전 압 이 측정 되면 R X 와 T X 를 반 전 시킵니다 .
3. 3 RS - 48 5 의 A / B 라 인 - 다른 제조 업 체의 혼란 스러운 표시
RS - 48 5 의 A / B 라 인 태 그는 다른 제조 업 체의 장비 에 대해 표준 이 없습니다 .당신은 만날 수 있습니다 :
| デバイス标注 | 高电平(逻辑1)对应的极性 | 实际做法 |
|---|
따라서 가장 신뢰할 수있는 방법은 마 커 를 보는 것이 아니라 칩 매 뉴 얼 을 확인 하는 것입니다 . 장치 의 RS - 48 5 트 랜 시 버 칩 의 모델 번호 (일 반 적으로 MAX 48 5, SP 34 8 5, SN 65 H VD 08 등) 를 찾고 데이터 시 트 - DI 는 입 력을 전송 하고 RO 는 출 력을 수신 하며 DE / RE 는 트 랜 시 버 활성화 입니다 . A 핀 은 수신 기의 동 상 입력 (Non - inver ting) 이며 , B 핀 은 반 상 입력 (In ver ting) 입니다 .동 상 과 동 상 , 역 상 과 역 상 - 연결 되지 않으면 A 와 B 를 교환 하십시오 .이것은 농담 이 아니라 현 장에서 가장 일반적으로 사용되는 장애 물 제거 수단 입니다 .
4. 4 RS - 42 2 의 4 선 배 선
RS - 42 2 는 RS - 23 2 의 R X 를 R X + 와 R X - 로 분 할 하고 T X 를 T X + 와 T X - 로 분 할 합니다 .배 선 규칙 : 송 신 자의 T X + 수신 자의 R X + , 송 신 자의 T X - 수신 자의 R X -
跨协议应急连接
- 422 デバイス的 TX+ 接 232 デバイス的 RX
원 리는 42 2 의 차 분 신호 가 단 거리 내에서 G ND 에 대한 단 단 단 스 윙 이 23 2 를 식별 하기에 충분 하다는 것이다 .그러나 이것은 완전히 규 범 에 부 합 하지 않는 용 법 으로서 사용하지 않으면 사용하지 않는다 .생산 라 인이 장기 적으로 사용 해야 하는 경우 RS - 23 2 에서 RS - 42 2 변환 기를 구입 하십시오 .
4, 전기 층 진단 : 멀 티 미 터가 충분하지 않을 때
물리적 배 선 조 사가 완료 되었습니다 . 선 이 연결되어 있지만 여전히 데이터가 없습니다 . 이 때 전기 층 을 봐야 합니다 .
4. 1 오 실로 스코 프 로 RS - 23 2 파 형 보기
오 실로 스코 프 프로 브 클 립 G ND , 프로 브 T X 발 . RS - 23 2 는 유 휴 상태 에서 음 의 전 압 (-5 V ~ - 12 V) 입니다 .데이터 전송 이 시작 되면 시작 비 트는 양 수 전 압 (+ 5 V ~ + 12 V , 논 리 0 에 해당), 8 개의 데이터 비트 (낮 은 비트 먼저), 체크 비트 (있는 경우) 가 뒤를 이 고 마지막으로 중지 비 트는 음 수 전 압 (논 리 1) 으로 돌아 갑니다 .
정상적인 파 형 은 정 사 각형 이 어야 합니다 - 상승 및 하 강 가장 자 리 모두 깨끗 합니다 .사 각형 웨 이 브 의 모 서 리가 둥 글 거나 수준 진 폭 이 심각 하게 부족 하다는 것을 볼 수 있다면 (약 ± 8 V , 실제로 는 ± 2 V) 드라이 버 칩 이 노 화 되거나 USB 에서 23 2 모듈 의 전 력 공급 이 부족 합니다 .
公式96 00 b ps 에서 비트 당 약 104 μ s ; 115 200 b ps 에서 약 8. 68 μ s .오 실로 스코 프 커 서를 사용하여 시작 비트 의 폭 을 측정 합니다 . 예상 값 에서 크게 벗어 난 경우 보 트 속도 설정 이 잘못 되었습니다 .
4. 2 차 동 프로 브 를 사용하여 RS - 48 5 의 A / B 파 형을 보는 방법
RS - 48 5 의 차 분 전 압 = V _ A - V _ B .送信逻辑 1 时,V_A
但真正有用的诊断在RS - 48 5 버 스의 모든 송 신 기가 꺼 져 있을 때 , A / B 사이의 차 동 전 압 은 장애 안전 바이 어 스 저항 (Fa il - Safe Bi as) 에 의해 고정 된 유 휴 수준 (일 반 적으로 ≥ + 200 m V , 수신 기가 0 V 근처 에서 진 동 하지 않도록) 으로 유지 되어야 합니다 .멀 티 미 터 DC 파일 로 A / B 사이의 전 압 을 측정 하고 유 휴 상태 에서 0 V 에 가까운 판 독 값 을 측정 하면 수신 기 출 력은 불확실 합니다 - 통신 은 간 헐 적이 거나 0 x FF 입니다 .
바이 어 스 저항 의 설계 값 은 노 드 수 및 터 미 널 저항 에 따라 달라 집니다 .
- 터 미 널 저항 R t 는 일반적으로 120 Ω , 양 쪽 끝 에서 하나 씩 , 동등 한 병 렬 후 R t _ eq = 60 Ω 는 풀 업 저항 (B 에서 V CC) 과 풀 다운 저항 (A 에서 G ND) 이 필요 하며 , 유 휴 시 V _ AB ≥ 200 m V 를 보장 합니다 . 예를 들어 V CC = 5 V , 필요한 풀 업 / 풀 다운 저항 ≈ (V CC - 0. 2 V) * R t _ eq / (2 * 0. 2 V) ≈ 720 Ω .
- 6 80 Ω 또는 5 60 Ω 을 선택 합니다 .
바이 어 스 저항 은 버 스에 한 그룹 (한 위치) 만 있으면 충분 하며 모든 노 드가 용 접 될 필요가 없습니다 .
4. 3 터 미 널 저항 - 언제 , 어디에 연결 합니까 ?
終端抵抗 120Ω 必须接在バス的모든 슬 레이 브 스테 이션 이 연결 되는 것은 아닙니다 - 5 개의 슬 레이 브 스테 이션 이 각각 120 Ω 을 용 접 하면 동등 한 병 렬 연결 후 24 Ω 만 이며 RS - 48 5 드라이 버 칩 을 직접 죽일 수 있습니다 .
시 나 리오 판단 을 사용하여 다음 을 수행 합니다 .
- ボーレート低于 19200 且バスの長さ短于 50 米的,終端抵抗なし通常也能用
V . 매 개 변 수 매 칭 : 보 트 속도 , 데이터 비트 , 중지 비트 , 체크 비트
직 렬 통신 의 다섯 가지 매 개 변 수 (보 트 속도 , 데이터 비트 , 정 지 비트 , 체크 비트 , 흐름 제어) 는 양 쪽 끝 에서 동일 해야 합니다 .이것은 상 식 이지만 오류 가 가장 높은 부분 입니다 .
5. 1 바 트 율 이 일치 하지 않을 때의 파 형 특성
통신 하는 동안 양 측 은 시작 비트 - 유 휴 (높 은 수준) 에서 낮은 수준 으로 점 프 하는 하 강 가장 자 리를 식별 해야합니다 . 보 트 속 도가 일 관 되지 않으면 수신 자가 잘못된 순간에 샘플 링 하여 읽 은 것은 혼란 입니다 .
예를 들어 , 장치 A 는 96 00 b ps , 장치 B 는 92 16 00 b ps 입니다 . B 는 A 에 1 바 이트 (1 시작 비트 + 8 데이터 비트 + 1 정 지 비트 = 10 비트) 를 보내고 B 측 의 시간 소요 = 10 / 92 16 00 ≈ 10. 8 μ s 입니다 . A 측 이 1 바 이트 를 수신 하는 시간 = 10 / 96 00 ≈ 1. 04 ms . A 는 1. 04 ms 의 시간 창 에서 10. 8 μ s 의 낮은 펄 스를 볼 수 있으며 , 이는 노 이 즈 로 무시 되며 , A 는 " 프 레 임 이 전송 되기 시작했다 " 고 생각하지 않습니다 .
반대로 , 낮은 바 이트 레이 트는 높은 바 이트 레이 트로 전송 됩니다 : A (9 600 b ps) 는 프레 임을 전송 하는 데 1. 04 ms 가 걸 리고 B (9 21 600 b ps) 는 10. 8 μ s 창 에서 첫 번째 비트 의 시작 가장 자 리 만 취 하고 후 속 9 비트 의 샘플 링 포인 트는 모두 잘못 되었습니다 - 결과는 랜 덤 입니다 .
따라서 " 바 트 속도 불 일 치 " 의 고 장 현 상은 " 전 체 통신 이 없습니다 " 가 아니라 " 통 신 되었지만 데이터가 모두 혼란 스럽 습니다 . " 그렇기 때문에 많은 사람들이 올바른 배 선 으로 문제가 없 어야 한다고 생각하고 매 개 변 수를 무시 하는 이유입니다 .
5. 2 정 지 비트 및 체크 비트
정 지 비트 의 수는 프레 임 사이의 최소 간 격을 결정 합니다 .대부분의 장 치는 1 개의 정 지 비트 로 사용됩니다 .그러나 일부 오래된 장치 (특 히 80 년 대 산업 제어 장치) 는 프로세 서가 하나의 중지 비트 시간 내에 다음 프레 임을 수신 할 준비가 되어 있지 않기 때문에 2 개의 중지 비 트를 필요로 합니다 . 2 개의 중지 비트 장치 와 통신 하기 위해 1 개의 중지 비 트를 사용하면 많은 양의 데이터를 전송 할 때 프레 임 이 손실 됩니다 - 중간 데이터가 손실 되지 않고 다음 프레 임 이 준비 되기 전에 수신 자가 도착 합니다 .
체크 비 트 (N one / Odd / Even) 도 쉽게 잘못 설정 할 수 있습니다 .더 나쁜 것은 일부 직 렬 어 시 스턴 트 소프트웨어 의 패 리티 설정 이 작동 하지 않는다는 것입니다 - 인터페 이스 에서 Even Par ity 를 선택 했지만 기본 층 은 실제로 열 리지 않았습니다 .그렇기 때문에 소프트웨어 의 인터페 이스 디 스 플레이 만 신뢰할 수 없으며 프레 임 의 비트 구조 를 측정 하기 위해 논 리 분석 기를 사용 해야합니다 .
실제 고 장 시 나 리오 및 해결
시 나 리오 1: 컴퓨터 USB 에서 직 렬 포 트가 장치 와 통신 할 수 있으며 H MI 화 면을 변경 하면 작동 하지 않습니다 .
이것은 매우 일반 적이며 그 이유는 다음과 같습니다 .
- ** 컴퓨터 의 USB - to - S erial 모듈 이 유 동 핀 을 위로 당 길 수 있습니다 . **많은 USB - T TL 모듈 에는 자동 R TS / D TR 신호 관 리가 내 장 되어 있습니다 .장치 가 직 렬 통신 외에도 R TS / D TR 및 기타 유 동 제어 신호 에 의존 하는 경우 컴퓨터 에 연결 하면 문제가 없으며 화 면 (R X / T X / G ND 만) 을 연결 하면 중단 됩니다 .장치 매 뉴 얼 의 직 렬 핀 정의 를 확인하십시오 - R X / T X / G ND 외에도 단 축 이 필요한 R TS / C TS / D TR / D SR 와 같은 핀 이 있는 경우 화 면의 이 쪽 에서 처리 해야합니다 .
- ** 화 면 끝 의 직 렬 포 트 매 개 변 수가 실제 와 일치 하지 않습니다 . **일부 H MI 구성 소프트웨어 의 직 렬 포 트 설정 항목 은 매우 깊은 (시 스템 매 개 변 수 - 통신 - 포 트 구성 에 있을 수 있음) 이며 엔지니어 링 메 인 인터페 이스 에는 반드시 없습니다 .
- ** 컴퓨터 의 직 렬 포 트 어 시 스턴 트는 적응 형 바 트 속도 에서 작동 할 수 있습니다 . **일부 호스트 소프트웨 어는 기본 매 개 변 수를 사용하여 프레 임을 전송 하고 장치 가 응답 하지 않으면 자동 으로 다른 보 트 속도로 다시 전송 합니다 - 사용자는 " 자 동 적으로 연결 되었습니다 " 라고 느 낍 니다 .그러나 화 면 끝 은 이러한 적응 을 하지 않으며 매 개 변 수를 수 동 으로 페 어 링 해야합니다 .
시 나 리오 2: RS - 48 5 버스 에서 때때로 데이터를 읽을 수 있으며 때때로 CR C 오류 가 발생합니다 .
몇 가지 가능 :
- ** 바이 어 스 저항 이 누 락 되었 거나 잘못된 값 선택 입니다 . **버스 유 휴 상태 에서 전 압 이 0 V 근처 에 떠 있으며 수신 기 출 력 진 동 으로 생성 된 첫 번째 바 이트 는 시작 비트 로 잘못 인식 됩니다 .マルチメータで測定バス暇なとき的 A/B 电压差,00 m V 는 바이 어 스가 필요 하다는 것을 나타 냅니다 .
- ** 버 스의 한 쪽 끝 에는 터 미 널 저항 기가 연결되어 있으며 다른 쪽 끝 에는 연결되어 있지 않습니다 . **신호 는 연결 되지 않은 끝 에서 반 사 되어 특정 비트 위치 에서 충돌 합니다 .尤其容易出在「Baud rate 19200/バス
- ** 스타 토 폴 로지 ** RS - 48 5 의 분 기 라 인 길 이는 엄격 한 요구 사항 이 있습니다 - 반 사 임 계 길이 ≈ t _ rise * 케이블 의 빛 속 도의 속도 / 2. t _ rise 가 약 10 ns 인 경우 임 계 길 이는 약 1 m 입니다 . 1 미 터 이상의 지 선은 반 사 됩니다 .별 모양 을 다이 제 스 체 인으로 바꾸 거나 RS - 48 5 허 브 를 추가 하십시오 .
시 나 리오 3: 포 트 율 을 낮추 면 통 할 수 있고 , 높 으면 통 하지 않는다 .
这个现象的原因通常是RS - 48 5 의 거 리와 보 드 속 도는 반 비 례 합니다 - 표준 96 00 b ps 는 1200 미 터 까지 , 19 200 은 600 미 터 까지 , 115 200 은 100 미 터 이내에 있습니다 .
그러나 거리 만 있는 것은 아니다 .다음 요소 는 또한 고속 속도를 죽일 수 있습니다 :
- 电缆特征阻抗不マッチング(RS-485 要求 120Ω 特征阻抗的电缆,你用 100Ω 阻抗的电线就会在高速率时产生反射)
诊断方法115 200 b ps 에서 사 각형 파 가장 자 리가 눈에 띄 게 오 프 로드 되거나 계 단 모양 이 나타나 면 (높 은 곳에서 낮은 곳으로 깨끗 하게 점 프 하지 않 음), 신호 무 결 성 문제가 있습니다 .
시 나 리오 4: USB 에서 T TL 모듈 T X / R X 단 락 자체 테스트 가 정상 이지만 장치 가 응답 하지 않습니다 .
세 가지를 확인 합니다 :
- ** G ND . **단 락 자기 테스트 시 G ND 는 필요하지 않지만 장치 와 통신 하려면 G ND 가 있어야합니다 .
- ** 양 측 의 수준 기준 . ** USB - T TL 출 력은 T TL 레벨 (0 V / 3. 3 V 또는 0 V / 5 V) 이며 , RS - 23 2 인터페 이스 장치 (± 12 V) 를 연결 하면 신호 가 절 단 될 수 있습니다 .장치 가 T TL , RS - 23 2 또는 RS - 48 5 레벨 인지 확인 합니다 .
- ** 장치 가 투 과 모 드 인지 여 부 **일부 4 G D TU 또는 WiFi 모듈 은 전 원이 켜 진 후 기본적으로 AT 명령 모 드로 들어가 며 먼저 ` ++ + ` 를 보내 전송 을 종료 하거나 특정 명령을 보내 데이터 투 명 전송 모 드로 들어가 야합니다 .이 상태를 확인 하지 않으면 데이터를 직접 보내 면 모듈 은 물론 당신을 무시 합니다 .
시 나 리오 5: RS - 48 5 는 두 개의 메 인 스테 이션 을 가질 수 있습니까 ?
할 수 없다 . RS - 48 5 는 버 스에 동시에 하나의 송 신 기 만 있을 수 있는 하 프 이 중 통신 이다 .만약 두 개의 메 인 스테 이션 이 동시에 데이터를 보내 면 전 류 충돌 - 두 개의 구 동 칩 의 보호 저항 의 양 단 에는 순간 적으로 전 류 가 너무 커 서 행운 은 단 락 보호를 트 리 거 하고 행운 은 칩 을 태 우 지 못한다 .
여러 마스터 스테 이션 이 필요한 경우 - CAN 버 스를 변경 하거나 Mod bus TCP 를 실행 하여 이 더 넷 으로 이동 하십시오 .
7. 검사 도구 체 인
7. 1 멀 티 미 터
직 렬 포 트 장애 해결 을위한 첫 번째 도구 .할 수 있는 것 : 연결 켜 기 및 끊 기 확인 (비 핑 파일), G ND 사이의 전 위 차이 확인 (DC 전 압 파일), RS - 48 5 버스 유 휴 레벨 확인 (DC 파일 측정 A - B 전 압).
7. 2 USB - to - S erial 모듈 자체 테스트
T X 및 R X 단 락 자체 테스트 는 기본 작업 입니다 . 但要注意用
7. 3 논 리 분석 기
논 리 분석 기는 직 렬 포 트 통신 디 버 깅 을위한 궁극 적 인 무기 입니다 .현재 국내 로 직 분석 기 (Sa lea e 의 클 론 , King st LA 10 10) 는 이미 매우 저렴 합니다 - U ART / SP I / I 2 C 프로토 콜 을 자동 으로 분석 할 수있는 모델 은 200 블록 미 만으로 구입 할 수 있습니다 .
사용 방법 : 논 리 분석 기의 CH 0 을 T X 에 연결 하고 , CH 1 을 R X 에 연결 하고 , G ND 를 장치 G ND 에 연결 합니다 .프로토 콜 을 U ART 로 해석 하고 바 트 속도 와 같은 매 개 변 수를 쌍 으로 설정 한 다음 전송 및 수신 데이터가 예상 대로 일치 하는지 직접 확인 합니다 .
关键分析技巧16 진 수 모 드로 절 단 확인 .
7. 4 오 실로 스코 피 스
로 직 분석 기가 " 데이 터가 잘못 되었습니다 " 라고 말할 수 있지만 " 왜 잘못 되었 는지 " 알 수 없을 때 오 실로 스코 프 가 나타 납니다 .신호 의 상승 / 하 강 시간 , 오 버 설 치 , 벨 링 , 진 폭 감 쇠 를 보십시오 - 이것들은 통신 품질 에 영향을 미치는 전기 적 지 표 입니다 .
8. 조사 명 세 서 신속 조 사 표
| 검사 단계 검사 내용 도구 로 그 1 USB 에서 직 렬 포 트 모듈 로 자체 테스트 듀 폰 선 + 직 렬 포 트 어 시 스턴 트 T X / R X 단 락 후 16 진 수 루 프 일치 2 공통 접 지 멀 티 미 터 버 핑 양 쪽 끝 G ND 켜 기 3 G ND 전 압 차이 멀 티 미 터 DC 양 쪽 끝 G ND 전 압 차이 2 V 4 R X / T X 배 선 방향 멀 티 미 터 DC T X 음 전 압 (RS - 23 2), R X 고 저 항 상태 5 RS - 48 5 A / B 극 성 칩 매 뉴 얼 비교 동 상 터 미 널 동 상 터 미 널 6 버스 유 휴 레벨 멀 티 미 터 DC RS - 48 5 A - B 유 휴 전 력 | |||
|---|---|---|---|
| < | |||
| 압 력 ≥ 200 m V 7 터 미 널 저항 멀 티 미 터 저항 파일 버스 양 쪽 끝 120 Ω , 중간 노 드 에서 나타나 지 않는 8 보 트 속도 / 데이터 비트 / 중지 비트 / 체크 비트 로 직 분석 기 측정 비트 폭 = 1 / 보 트 속도 , 프레 임 구조 일 관 성 9 파 형 품질 오 실로 스코 프 사 방 파 가장 자 리 깨끗 하고 , 충분한 진 폭 , 오 버 스 프 레이 진 동 없음 10 장치 모 드 장치 매 뉴 얼 투 과 / AT / 휴 면 및 기타 특수 모 드 없음 | |||
이 표 를 누 르 면 위에서 아래 로 확인 하고 마지막 단계 가 되지 않으면 점 프 하지 마라 .직 렬 포 트 문제 해결 의 가장 큰 금 기는 " 배 선 연결 이 괜찮 다고 생각합니다 . " 그리고 5 단계 로 건너 뛰 는 것입니다 - 99 % 의 경우 첫 번째 단계 에 갇 혀 있습니다 .
문제가 있으면 다시 이야기 하다 .직 렬 포 트 이 물건 , 마지막 에 확인 하면 기본적으로 두 가지 결론 에 있습니다 : 또는 줄 이 거나 , 또는 더 많은 연결 .


Leave a Reply