
説明
🌐 このページはまだ日本語に対応していません。中国語版を表示しています。中国語ページに戻る。
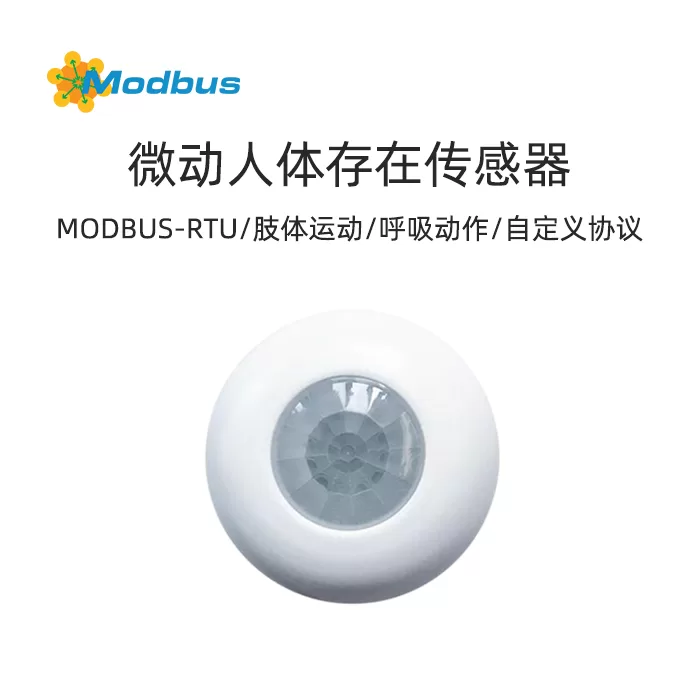
本センサーは是一款能正確探测エリア内静态人体存在的デバイス,経由捕捉人体微小动作,判断人体存在与否,检测结果データ可経由干接点或バス协议出力。
三、选型建议
广泛適用される家庭、オフィスビル、酒店、银行、医院、学校、机场、博物馆、实验室、工厂、农业等有人体存在探测需求的用户,也適用されるデバイス制造、机器人制造、安防制造等专业人士使用。
四、製品パラメータ
- 产品名称 :微动人体存在センサーは
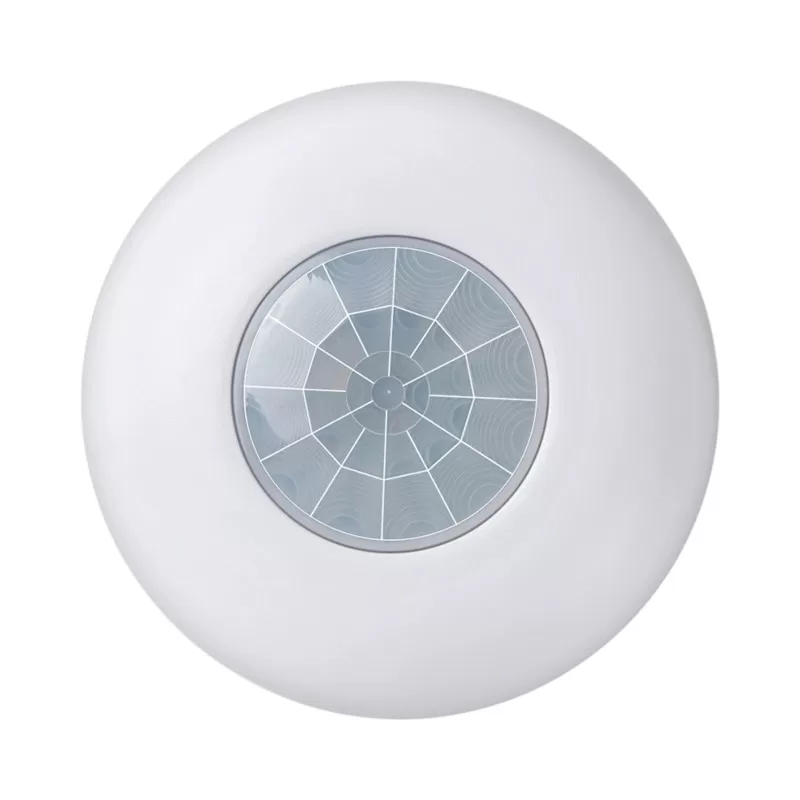
- 製品のモデル :MBS10
- 外观尺寸 :75*25mm
- 通讯方式 :无源干接点和バス RS485
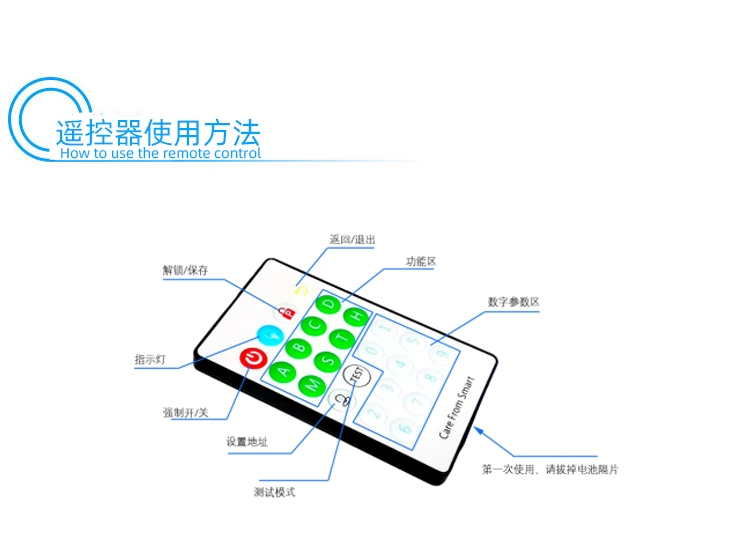
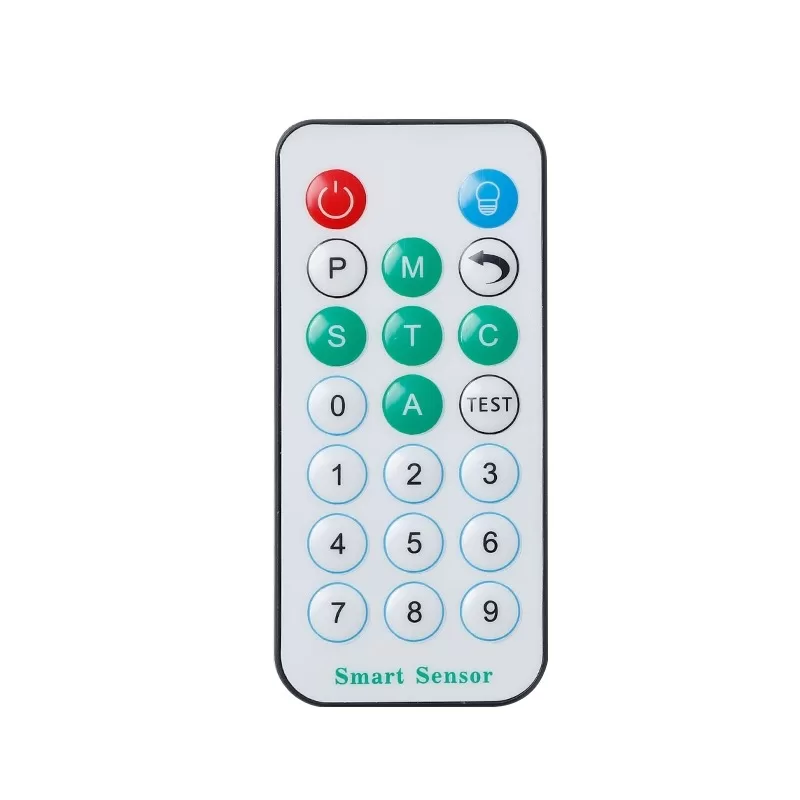
- 红外遥控設定 :サポート
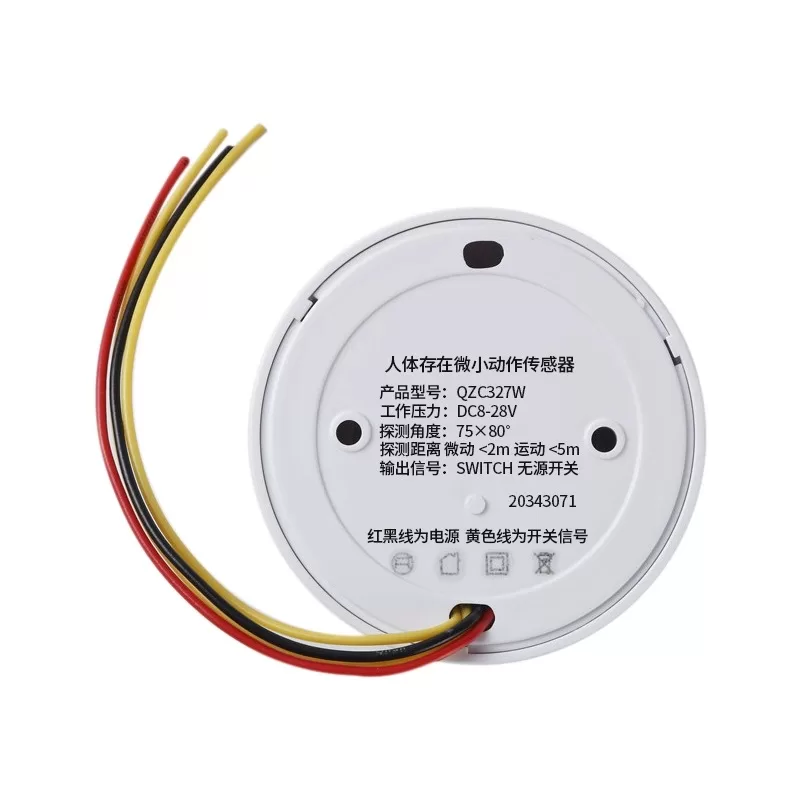
- 入力电压 :DC12-36V
- 工作电流 :<90mA
- 探测距离 :动态(肢体运动)<5 米,静态(デバイス对准人体胸部位置呼吸动作)<2 米
- 探测角度 :80*75 FOV
- 工作温度 :-10-50℃
- 設置方法は :吸顶インストール/侧墙インストール/机器デバイス侧面インストール
- 出力モード :自定义 485 命令または Modbus 协议
- ボーレート :デフォルト 9600 8N1,サポート修改 19200 57600 115200
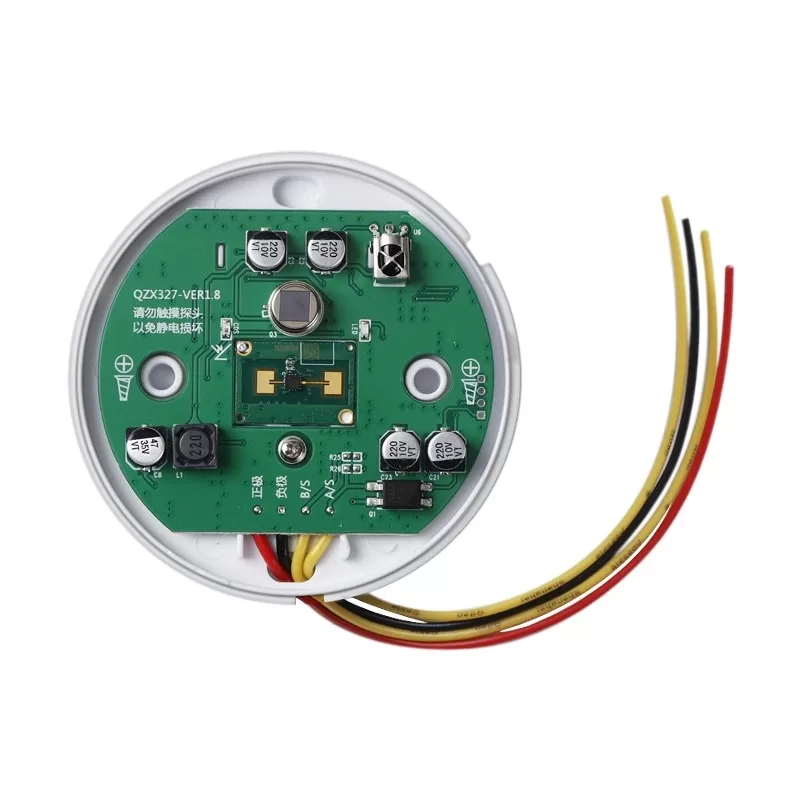
- デバイス配線 :供电:红黑线;干接点出力:黄黄线,无源干接点;バス绿 A 白 B
- 拓展通讯(需搭配转换モジュール) :KNX、CAN、LORA、WIFI、ZIGBEE、BLUETOOTH、4G、CAT1
五、製品特徴
- 采用热释电红外 PIR センサーは、微波センサーは双鉴センサーは,识别精度高,误判率低。
- 搭配多款智能配件,実装场景个性化控制。
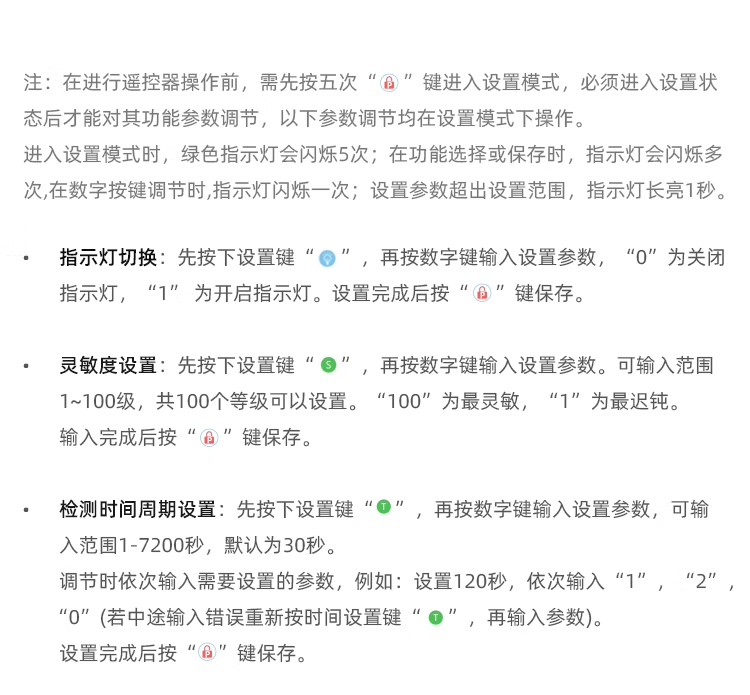
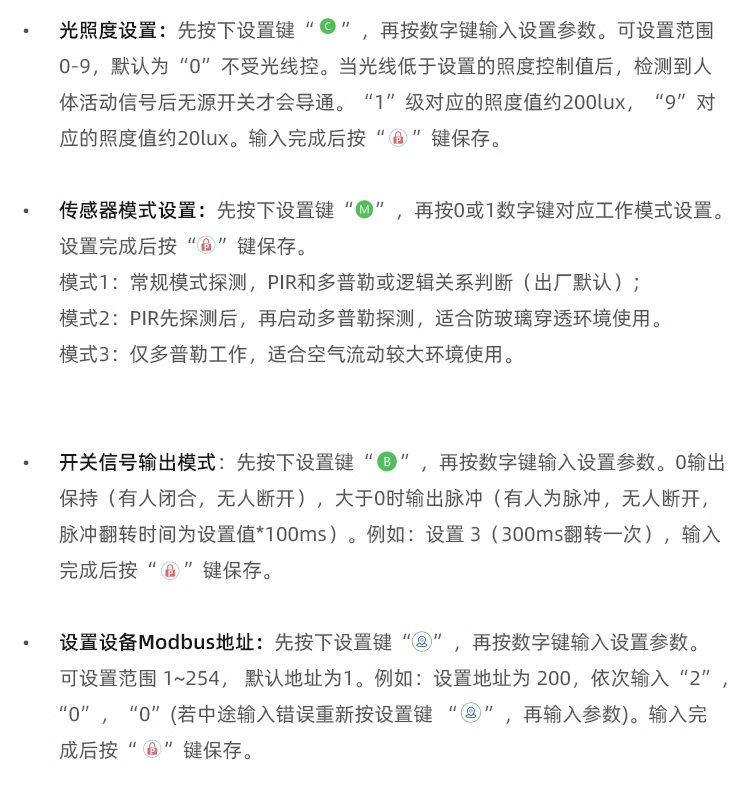
- サポート設定指示灯开关、光照强度、灵敏度、检测时间周期等。
- リモートコントロール。,随时开关(需搭配スマートコントロール系统使用)。
- サポート防拆功能,停電送信バス指令(需搭配通停電检测 X166 使用)。
- サポート定时スイッチマシン(需搭配スマートコントロール系统使用)。
- サポートボイスコントロール。(需搭配スマートコントロール系统,或者オフラインボイスコントロール。モジュール使用)。
- 断网不影响バス範囲内的控制及表示。
- サポート遥控器和バスプロトコル構成。
- 采用超宽谱雷达技术、生物医学工程于一体的センサーは,正確探测エリア内静态人体的ステータス。
- 以脉冲形式微波束照射人体检测人体生命参数,由于人体生命活动肢体运动、呼吸、心跳等的存在,使的被人体反射后的回拨脉冲序列的重复周期发生变化。经对人体反射后的回波脉冲序列进行解调、积分、放大、滤波等処理并入力微电脑系统进行データの処理分析,得到被测人体存在的データ参数。
- 当人体完全静止呼吸时,人体腹部表面会跟随呼吸的动作起伏变化,微波センサーは可捕捉到人体胸部及腹部的位置呼吸的动作,精确识别出该微小动作。
- 人体完全静止时微波探测最灵敏度的位置为胸腹部。对静止的人体进行微小动作探测时若未对准胸腹部位置会降低探测距离。
- 微波センサーは对准人体胸部位置可探测 2 米内静止人体呼吸的微小动作,5 米内人体肢体运动的动作。
六、バス控制使用方法
(一)アドレス修改
- デバイス上电后会自动反馈 5 バイトアドレス(例如アドレス为 1A 13 24 56 91 后文用 XX XX XX XX XX 替代)。
- 送信:XX XX XX XX XX(旧アドレス)F8 E7 D6(固定)XX XX XX XX XX(新アドレス)。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:1A 13 24 56 91 F8 E7 D6 2A 33 57 26 81 将旧アドレス 1A 13 24 56 91 改为新アドレス 2A 33 57 26 81。
(二)センサーは开关协议
- 送信:XX XX XX XX XX(アドレス)00 00(固定)00(00 关闭 / 01 开启)0F。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:XX XX XX XX XX 00 00 01 0F 打开センサーは。
(三)ステータス·クエリー指令
- 送信:XX XX XX XX XX(アドレス)86 86 86 0F。
- 反馈:XX XX XX XX XX(アドレス)00(人体信号)00(工作モード)00 00(计数次数)0F(结束)。
- 人体信号:00 无人 / 01 有人。
- 工作モード:1,2,3 对应センサーは工作モード。
- 计数次数:00 00-FF FF 探测到人的次数。
- サンプル:送信 XX XX XX XX XX 86 86 86 0F 反馈:XX XX XX XX XX 01 01 00 05 0F 表示センサーはオープンしました并检测到人体存在,工作モード 01,已经检测到 5 次(停電后检测次数清零)。
(四)检测时间周期
- 送信:XX XX XX XX XX(アドレス)9E(固定)00 08(检测时间)0F(结束)。
- 检测时间周期:00 05-03 E7 分别对应 5-9999 秒,デフォルト为 30 秒。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:XX XX XX XX XX 9E 00 08 0F 检测 8 秒时间範囲内ありますか?人体存在。
(五)光照度调节协议
- 送信:XX XX XX XX XX(アドレス)9D(固定)00 XX(感光强度)0F。
- 感光强度:00 不受光线控制。
- 00-00-00 09 分别对应 光照度最弱 – 光照度最强。
- 00 00 对应的照度值约 200lux,00 09 对应的照度值约 20lux。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:XX XX XX XX XX 9D 00 00 0F 调节为不感光,识别不受光线控制。
(六)灵敏度调节协议
- 送信:XX XX XX XX XX(アドレス)9F(固定)00 XX(灵敏度)0F。
- 灵敏度:01 不灵敏。
- 00 01-00 64 分别对应 不灵敏到最灵敏。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:XX XX XX XX XX 9F 00 64 0F 调节センサーは灵敏度最高。
(七)参数查询指令
- 送信:XX XX XX XX XX(アドレス)86 86 87 0F。
- 反馈:XX XX XX XX XX(アドレス)00 12(检测时间区间)64(灵敏度)00(感光强度)0F。
- 检测时间区间:00 12 对应 18 秒。
- 灵敏度:64 非常灵敏。
- 感光强度:00 不受光线控制。
- 01-09 分别对应 光照度最弱 – 光照度最强。
(八)指示灯开关协议
- 送信:XX XX XX XX XX(アドレス)9C 00(固定)00(00 关闭 / 01 开启)0F。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:XX XX XX XX XX 9C 00 00 0F 关闭センサーは上的指示灯。
(九)センサーはモード設定
- 送信:XX XX XX XX XX(アドレス)9A(固定)00 01(モード)0F。
- 反馈:操作に成功しました反馈 BC BC。
- モード:01 モード 1;02 モード 2;03 モード 3。
- モード 1:常规モード探测,PIR 和多普勒或逻辑关系判断(出厂デフォルト)。
- モード 2:PIR 先探测后,再启动多普勒探测,适合防玻璃穿透环境使用。
- モード 3:仅多普勒工作,适合空气流动较大环境使用。
- サンプル:XX XX XX XX XX 9A 00 01 0F 有効モード二。
(十)自定义バスデータ指令
- 送信:XX XX XX XX XX(アドレス)56 56 56 0F
- 送信 A1 00(固定)00(00 无人 / 01 有人)YY YY YY YY YY YY YY YY YY YY YY YY(自定义バスデータ)0F
- 关闭設定:XX XX XX XX XX(アドレス)46 46 46 0F
- クリア設定:XX XX XX XX XX(アドレス)EE EE EE 0F
- 反馈:操作に成功しました反馈 BC BC
- サンプル:XX XX XX XX XX 56 56 56 0F 开启設定。
- A1 00 00 12 35 03 01 FC 4A 0F 設定无人ステータス送信窗帘带バスデータ 12 35 03 01 FC 4A 0F,打开窗帘。
- A1 00 01 12 35 03 02 BC 4B 0F 設定有人ステータス送信窗帘带バスデータ 12 35 03 02 BC 4B 0F,关闭窗帘。
- XX XX XX XX XX 46 46 46 0F 关闭設定。
(十一)自定义バスデータ送信次数
- 送信:XX XX XX XX XX(アドレス)98 00 02(バス指令重复送信次数)0F。
- バス指令重复送信次数:範囲 00-FD。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:XX XX XX XX XX 98 00 02 0F 設定自定义バス命令を送る。次数为 2 次。
(十二)自定义バスデータ送信時間の間隔設定协议
- 送信:XX XX XX XX XX(アドレス)97 00 04(自定义バス命令を送る。時間の間隔単位 0.1S)0F。
- 自定义バス命令を送る。時間の間隔:単位 0.1S 範囲 01-FD。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:XX XX XX XX XX 97 00 04 0F 設定自定义命令を送る。時間の間隔为 0.4 秒。
(十三)ボーレート設定协议
- 送信:XX XX XX XX XX(アドレス)99 00 09(ボーレート)0F。
- ボーレート:00 13 对应 19200;00 09 对应 9600;00 39 对应 57600;00 73 对应 115200。
- 反馈:操作に成功しました反馈 BC BC,立即生效。
- サンプル:XX XX XX XX XX 99 00 09 0F 設定デバイス的バスボーレート为 9600。
(十四)恢复出厂設定
- 送信:XX XX XX XX XX(アドレス)EE EE EE(固定)0F。
- 反馈:操作に成功しました反馈 BC BC。
- サンプル:XX XX XX XX XX EE EE EE 0F 恢复出厂設定。
(十五)Modbus 协议切换
- FF 1F 01(Modbus アドレス)09 01 FF 切换为 Modbus 协议。
- FF 1F 01(Modbus アドレス)09 02 FF 切换为自定义协议。
- 反馈:操作に成功しました重新上传アドレス。
七、Modbus 协议
(一)レジスター·アドレス及功能説明
- 00 00 :読み取り専用,人体信号,0. 无人,1 有人。
- 00 01 :読み書き,工作モード,モード 1:常规モード探测,PIR 和多普勒或逻辑关系判断(出厂デフォルト);モード 2:PIR 先探测后,再启动多普勒探测,适合防玻璃穿透环境使用;モード 3:仅多普勒工作,适合空气流动较大环境使用。
- 00 02 :読み書き,延时时间,1-7200S 人体离开后判断为无人关闭輸出した。时间。
- 00 03 :読み書き,光照度等级,0-9 级,0 为不启动光照度功能(デフォルト)。
- 00 04 :読み書き,灵敏度設定,1-100 级灵敏度,100 位最灵敏(デフォルト),1 位最迟钝。
- 00 05 :読み書き,指示灯开关,ステータス指示灯开 / 关,0 关闭,1 开启。
- 00 06 :読み書き,主动上传モード,0. 关闭自动上传;1. 信号发生变化的时候主动上传一次;2. 信号发生变化后主动上传(最大上传 10 次,每次間隔 3 秒,マスター应答之后结束上传(最大上传 10 次,每次間隔 3 秒,マスター戻る的内容为センサーは上传的内容,收到マスター戻る的データ后停止本次主动上传);3. 信号发生变化的时候主动上传自定义データ格式。
- 00 07 :読み書き,开关次数统计,最大统计到 65535,可経由 06 機能コード清零。
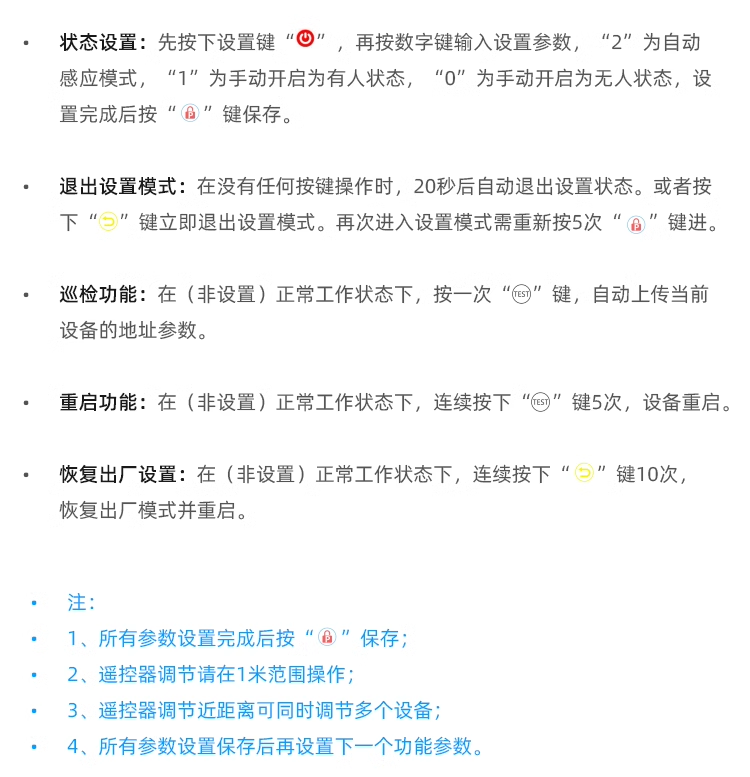
- 00 08 :読み書き,强制出力モード,0 强制关闭,1 强制开启,2 自动感应モード。
- 00 09 :読み書き,运动幅度,人体在センサーは範囲内运动幅度。
- 00 0A :読み取り専用,供给电源电压,デバイス供给电源电压(単位:mV)。
- 00 FA :読み取り専用,故障信号,0 无異常,1 电源異常,2 センサーは異常。
- 00 FB :只写,修改アドレス,在バス上修改已知デバイスアドレス的新アドレス。
- 00 FC :只写,修改ボーレート,在バス上修改已知デバイスアドレス的ボーレート。
- 00 FD :只写,再起動デバイス,設定参数 FF FF 再起動デバイス。
- 00 FE :只写,恢复出厂設定,設定参数 FF FF 恢复出厂設定。
(二)Modbus 主动上传协议格式
- アドレス:01
- 機能コード:46
- 長さ:02
- 人体ステータス:00 01
- チェックコード:6C 88
(三)Modbus 协议サンプル
- サンプル 1 :読み取りデバイスアドレス 0x01 的人体存在信号值。
- 问询フレーム(16 进制):01 03 00 00 00 01 84 0A
- 应答フレーム(16 进制):01 03 02 00 01 B9 84
- サンプル 2 :設定デバイスアドレス 0x01 的延时时间值为 5 秒。
- 設定フレーム(16 进制):01 06 00 02 00 05 E8 09
- 应答フレーム(16 进制):01 06 00 02 00 05 E8 09
- サンプル 3 :設定デバイス的新アドレス及ボーレート。
- 設定フレーム(16 进制):FF 1F 0A 73 00 FF
- 写入码:0xff
- 固定码:0x1f
- 新的アドレス:0x0a
- 新的ボーレート:0x73
- 缺省:0x00
- 固定:0xff
八、インストール注意事項について
- 不能在室外使用。
- 请勿インストール在通风口及动荡不稳定的物体上。
- 减少检测範囲内的移動物体,提高人体识别的准确度。
- 正确入力稳定的额定电压。
- 不能工作在潮湿、高温的环境下。
- 不能拆开外壳触摸探头。