
ネットワーク方式
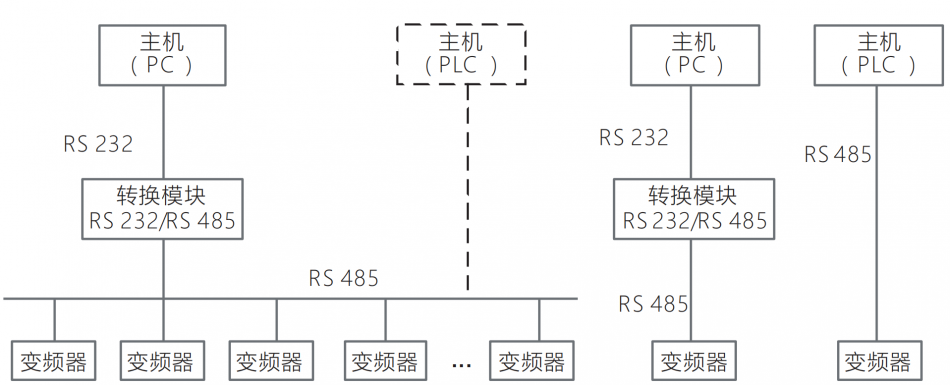
周波数コンバータはRS 485通信インタフェースを提供し、国際標準Modbus通信プロトコルを使用したマスター/スレーブ通信を提供します。ユーザーは、PC/PLC、上位コンピュータ監視ソフトウェアなどを介して集中制御(インバータ制御コマンドの設定、動作周波数、関連機能コードパラメータの変更、インバータの動作状態と障害情報の監視など)を実現し、特定のアプリケーション要件を満たすことができます。
以下の図に示すように、インバータ(スレーブとして)のネットワークには、シングルマスター/マルチスレーブモードとシングルマスター/シングルスレーブモードの2種類があります。
インターフェイス方式
RS 485インターフェイス:非同期、半二重。デフォルト:1- 8-N-2(開始ビット1ビット、データビット8ビット、チェックなし、停止ビット2ビット)、
19200bps、RTU、アドレス0 x 0 Aから。パラメータ設定はFbグループ関数コードで説明します。
コミュニケーションの方法
1)インバータ通信プロトコルはModbusプロトコルで、RTUおよびASCIIプロトコルモードをサポートしています。
2)スレーブ用の周波数コンバータ、マスター-スレーブ型ポイントツーポイント通信。ホストがブロードキャストアドレスを使用してコマンドを送信する場合、スレーブは応答しない。
(3)マルチマシン通信や長距離の場合、マスタ通信の信号線の正端と負端の同時接続(100~120)Ω抵抗は、通信の耐障害性を向上させることができます。
4)インバータはRS 485インタフェースのみを提供し、外部機器の通信ポートがRS 232の場合は、RS 232/RS 485を追加する必要があります。
機器の変換。
プロトコル形式
ModbusプロトコルはRTU方式とASCII方式の両方をサポートしており、対応するフレームフォーマットは下図の通りである。
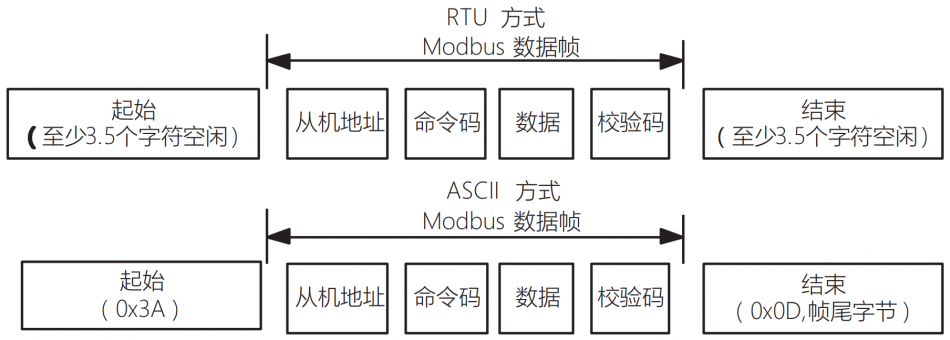
Modbusプロトコル形式
RTU方式
RTU方式では,フレーム間のアイドル時間は関数コード設定とModbusの内部規約値のうち大きな値をとる. Modbusの内部合意の最小フレーム間空き時間は以下の通りである:フレームヘッダとフレームテールはバスの空き時間が3.5バイト以上である。データチェックはCRC-16を採用し、情報全体がチェックに参加し、チェックサムの高低バイトを交換して送信する必要があります。具体的なCRCチェックについては、プロトコルの後述の例を参照してください。フレーム間に少なくとも3.5文字のバスアイドルを維持すればよく、フレーム間のバスアイドルは開始と終了アイドルを累積する必要はないことに注意すべきである。
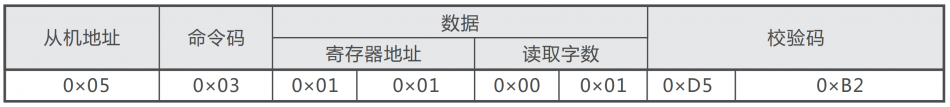
以下の例は、RTUモードでスレーブ5の内部レジスタ0 x 0 1 01(F 1.0 1)のパラメータを読み取るために使用されます。
リクエストフレーム:
応答フレーム:
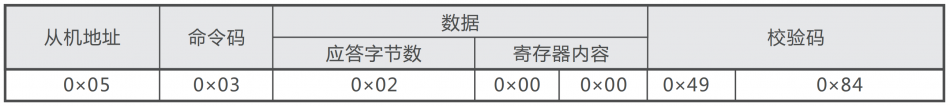
ここで、チェックコードはCRCチェック値です。
ASCII方式
ASCIIでは、フレームヘッダは“0 x 3 A”であり、デフォルトのフレーム末尾は“0 x 0D,0 x 0 A”であり、フレーム末尾はユーザ設定によって設定することもできる。そこには
この方法では、フレームヘッダとフレーム末尾を除き、残りのデータバイトはすべてASCIIコードで送信され、上位4ビットが最初に送信されます。
下位4ビットが送信されます。ASCIIでは、データは7ビット長です。“A”~“F”の場合は、大文字のASCIIコードを使用します。
この時点で、データはLRC検証を使用し、検証はスレーブをカバーします。チェックサムは、検証データに参加するすべてのものに等しい
文字の和(桁上げビットを舍てる)の补数。
次の例は、スレーブ5の内部レジスタ0201(F 2.0 1)にASCIIで4000(0 x FA 0)を書き込むためのものです。
リクエストフレーム:
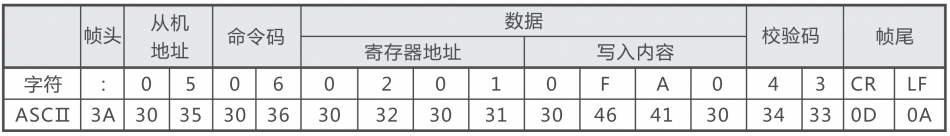
ここで、チェックコードはLRCチェックサムで、値は(0 5 + 0 6 + 0 2 + 0 1 + 0 x 0F+0 x A 0)の补数に等しい。
応答フレーム:
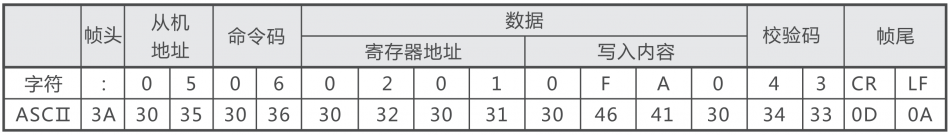
周波数コンバータは、関数コードを介してさまざまなマスターステーションの特定のアプリケーションニーズを満たすために異なる応答遅延を設定することができ、RTUモードの実際の応答遅延は3.5文字間隔以上、ASCIIモードの実際の応答遅延は1ms以上です。
プロトコルの適用
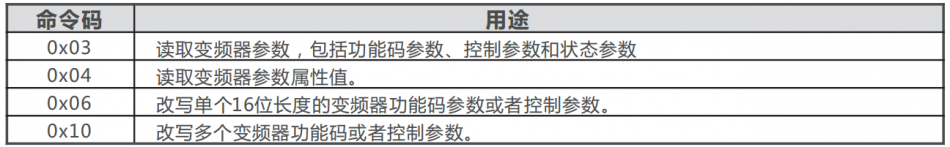
Modbusコマンドコード
Modbusの主な機能は、読み書き周波数コンバータの機能パラメータであり、異なるコマンドコードによって異なる動作要求が決定されます。周波数コンバータModbusプロトコルは、以下の表の動作をサポートします。
インバータ機能パラメータアドレスマッピング規則
インバータ機能パラメータのグループ番号は、modbusレジスタアドレスの上位バイト(0~Fは値0 x 0 0 ~ 0 x 0Fに対応)にマップされ、グループ内のインデックス(すなわち、グループ内のパラメータのシリアル番号)はModbusレジスタアドレスの下位バイト(0 ~99は0 x 0 0 ~ 0 x 63に対応)にマップされ、データがRAMにのみ保存される(つまり、パワーダウンしてデータを保存しない)場合、アドレスの最高位置は“1”になります。例えば、通信の周波数変更は、機能パラメータF 0.0 5を変更することで実現できます。
機能パラメータ“F 0.0 5”(数値設定周波数値)に対応するレジスタアドレスは“0 x 00 05”です。
1)RAMのみにデータを保存する場合、対応するアドレスは“0 x 80 0 5”です。
2)EEPROMパワーダウンセーブデータにデータを保存する必要がある場合は、対応するアドレスは“0 x 00 05”です。
コメント:
設定周波数を頻繁に変更する必要があり、パワーダウンしてパラメータを保存する必要がない場合は、EEPROMの寿命を延ばすことができるRAMにのみ保存する最初の方法を推奨します。
周波数コンバータ機能コードのパラメータプロパティの取得
周波数コンバータの機能コードパラメータに対応するパラメータ属性は、0 x 0 4コマンドコードで取得できます。
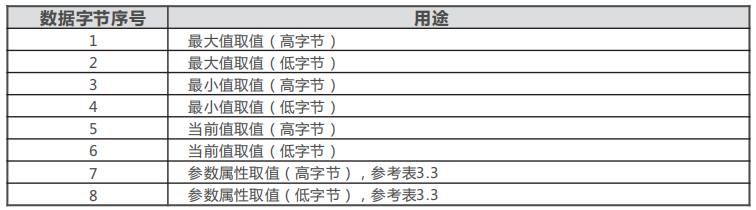
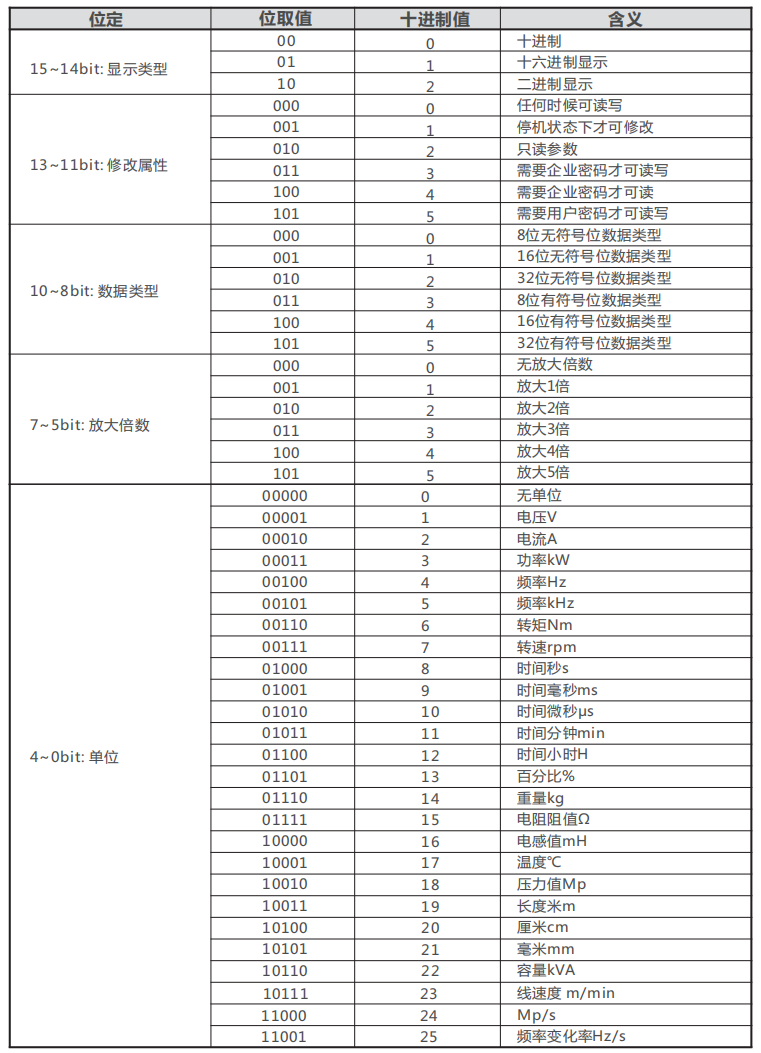
注意点:
パラメータプロパティには4つ(または5つ)の16ビットデータ値が含まれ、レジスタ数は4つ(または5)の整数倍でなければなりません。
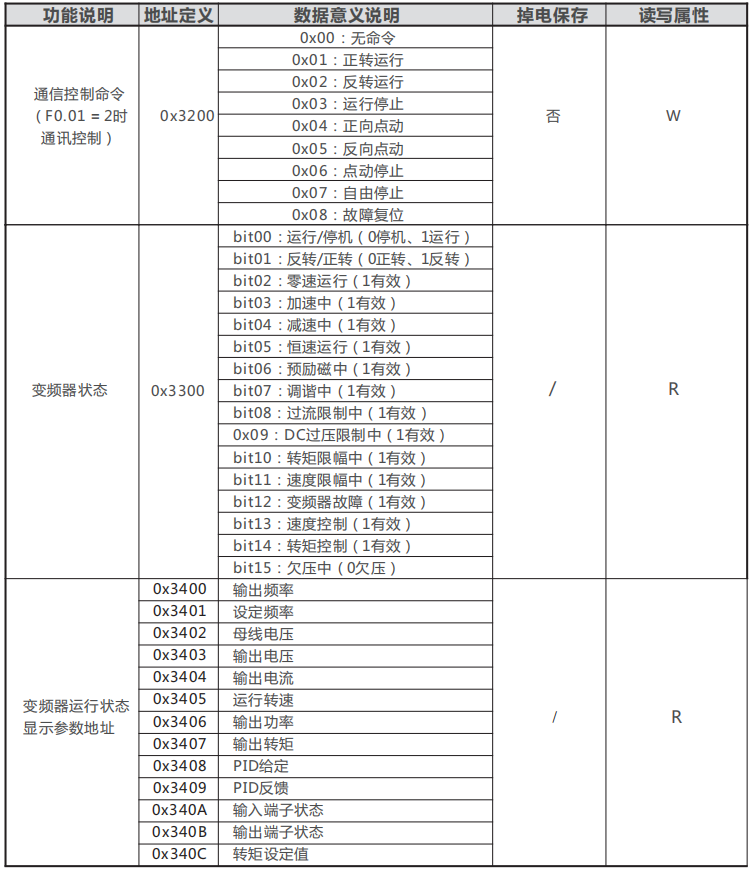
制御コマンド、ステータス情報、障害情報
Modbusマスタは、制御コマンドにより、制御されたインバータの起動、停止、動作周波数の設定などを行うことができます。インバータの状態パラメータ情報(動作周波数、出力電流、出力トルクなどのパラメータ)を対応するコマンドで取得し、制御されたインバータの障害情報を監視することができます。汎用パラメータアドレスマッピング規則3.5.2参照
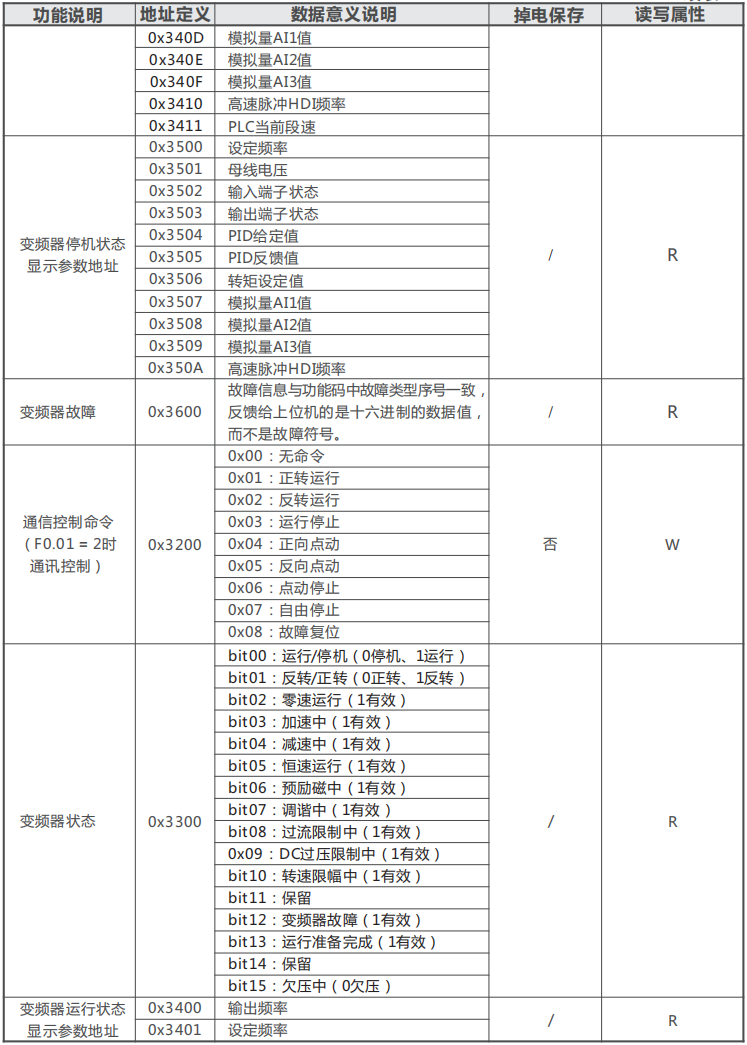
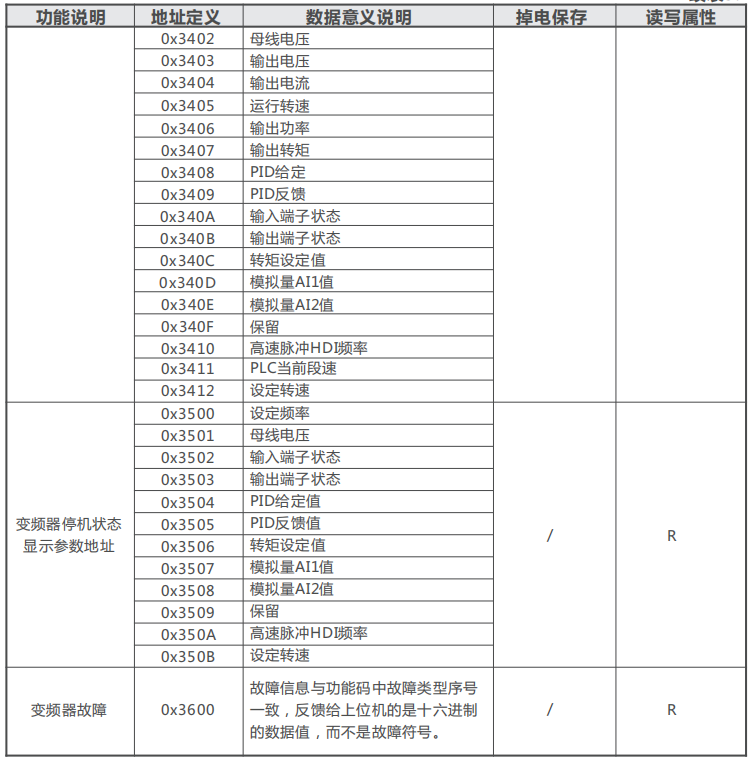
パラメータ管理
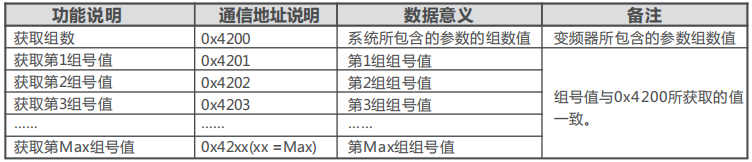
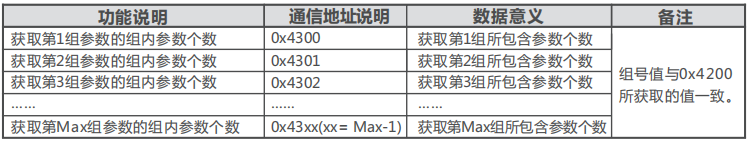
Modbusマスタは、対応するコマンドを介してCPUボードからシステムパラメータのグループ番号とグループ番号値を取得し、対応するグループのグループ内番号を取得することができます。通信機能コードは0x03”と規定し、通信アドレスは表のように定義した
配線の説明
トポロジ
リピータの設定なしRS-485-Modbusは、すべてのデバイスに直接接続(デイジータイプ)または短い分岐ケーブルで接続するトランクケーブルを備えています。
バスとも呼ばれるトランクケーブルは長い場合があります。両端はライン終端に接続する必要があります。複数のRS-485Modbus間でリピータを使用することもできます。ネットワーク内の各スレーブアドレスのアドレスは一意であり、Modbusシリアル通信を保証するための基礎となります。
長さは
幹線ケーブルのエンドツーエンドの長さを制限する必要があります。最大長は、ボーレート、ケーブル(仕様、容量、特性インピーダンス)、デイジーチェーン上の負荷数、およびネットワーク構成(2線式または4線式)に依存します。
高速ボーレート9600bps、AWG26(またはそれ以上)仕様のケーブルの場合、最大長は1000mです。
枝は短くなければならず、20mを超えてはならない。n個の分岐のマルチポート分岐器を使用する場合、各分岐の最大長さは40mをnで割ったものに制限する必要があります。
接地形態
“共通端”回路(信号とオプション電源の共通端)は、好ましくはバス全体の単一点接地に直接保護グランドに接続する必要があります。通常、このポイントはマスターまたはその分岐器にオプションです。
ケーブルケーブルは
シリアルリンク上のModbusケーブルはシールドされている必要がある。各ケーブルの一端では、シールドを保護地面に接続する必要があります。この端にコネクタを使用する場合は、コネクタハウジングをケーブルシールドに接続します。RS 485-Modbusは、バランスワイヤペアと3本目のワイヤ(共通端用)を使用する必要があります。
RS 485-Modbusでは、最大長(1000m)を使用できるように十分な幅のケーブル直径を選択する必要があります。
AWG24はModbusデータ伝送のニーズを満たします。
通信異常コードの定義
通信中に対応するエラー情報が検出されると、下位マシン(すなわちCPUボード)は機能コードの高い位置を“1”にし、対応するエラーコード(異常コード)をフィードバックして、上位マシンが現在のエラー原因を識別し、対応する定義を表に示す。
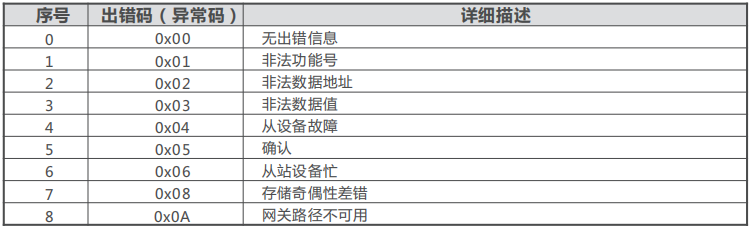
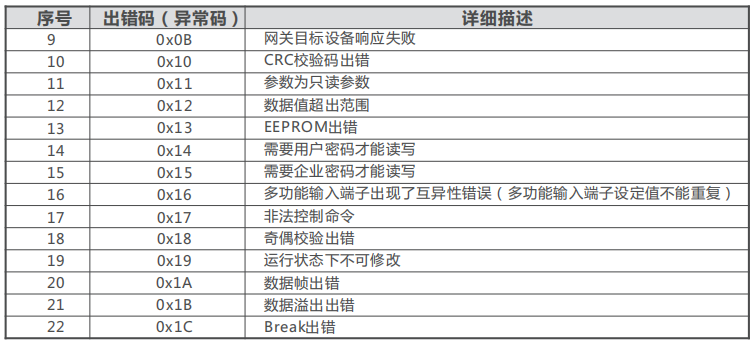
Modbus通信の例
通信の前に、まず関連する通信機能パラメータを設定し、上位コンピュータと下位コンピュータの通信アドレス、ボーレート、データフォーマットなどが一致するようにします。
例1:
インバータの開始設定周波数を変更する必要がある場合は、50.0 0 Hzを25.0 0 Hzに変更します。
ホストから送信されるデータ:
| インバータのアドレス | コマンドを書く。 | パラメータアドレス | データの内容 | CRCチェック |
| 01 | 06 | 00 05 | 09 C4 | 9E 08 |
ホストが受信するデータ:
| インバータのアドレス | コマンドを書く。 | パラメータアドレス | データの内容 | CRCチェック |
| 01 | 03 | 00 05 | 09 C4 | 9E 08 |
例2:
周波数コンバータF 0.0 0グループ制御モードを読み取る必要がある場合。
ホストから送信されるデータ:
| インバータのアドレス | Readコマンド。 | パラメータアドレス | データの数 | CRCチェック |
| 01 | 03 | 00 00 | 00 01 | 84 0A |
ホストが受信するデータ:
| インバータのアドレス | Readコマンド。 | パラメータアドレス | データの内容 | CRCチェック |
| 01 | 03 | 02 | 00 02 | 39 85 |
例3:
F 0.0 1(実行コマンドチャンネル選択)群を例にとると、入力コマンドがファンクションコードパラメータの設定範囲を超えている場合、入力コマンドが4で設定範囲0~2を超えている場合、エラー応答メッセージが表示されます。
ホストから送信されるデータ:
| インバータのアドレス | コマンドを書く。 | パラメータアドレス | データの内容 | CRCチェック |
| 01 | 06 | 00 01 | 00 04 | D9 C9 |
ホストが受信するデータ:
| インバータのアドレス | エラー応答コード | エラーコード | データの内容 | CRCチェック |
| 01 | 86 | 12 | 00 02 | C2 6D |


发表回复