
Modbus是一种单主站的主从通信模式,Modbus网络上只能有一个主站存在,主站在Modbus网络上没有地址,每个从站必须有唯一的地址,从站的地址范围为0 – 247,among them0为广播地址,从站的实际地址范围为1 – 247。Modbus RTU通信以主从的方式进行数据传输,在传输的过程中Modbus RTU主站是主动方,即主站发送数据请求报文到从站,Modbus RTU从站返回响应报文。
S7-1200以下模块支持 Modbus RTUCommunication:
|
通信模块/通信板
|
订货号
|
|
CM1241 RS232
|
6ES7 241-1AH32-0XB0
|
|
CM1241 RS485
|
6ES7 241-1CH30-0XB0
|
|
CM1241 RS422/485
|
6ES7 241-1CH32-0XB0
|
|
CB 1241 RS485
|
6ES7 241-1CH30-1XB0
|
注意
1. 使用通信模块CM 1241 RS232作为Modbus RTU主站时,只能与一个从站通讯。
2. 使用通信模块CM 1241 RS485作为Modbus RTU主站时,则允许建立最多与 32 个从站的通讯。
3. 使用通信板CB 1241 RS485时,CPU 固件必须为 V2.0 或更高版本,且使用软件必须为STEP 7 Basic V11 或STEP 7 Professional V11 以上更高版本。
随着 TIA PORATL 软件和 S7-1200 CPU 固件的不断更新,S7-1200 Modbus RTU 指令也出现了不同的版本。用户需要根据使用的软件和硬件,正确选择使用符合要求的 S7-1200 Modbus RTU 指令来实现 Modbus RTU Communication。
软件,硬件要求和指令版本说明如下。
软件STEP 7 V11 中的S7-1200 Modbus RTU 指令
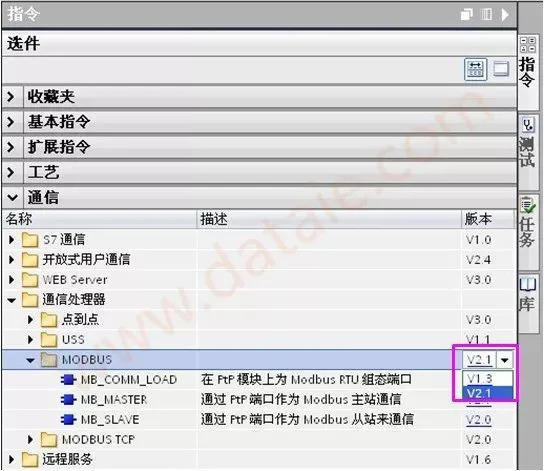
软件STEP 7 V11版本开始,可以从“指令”→“通信处理器”→“MODBUS”下直接调用 “MB_COMM_LOAD”和“MB_MASTER”或“MB_SLAVE”指令,如下图1所示:
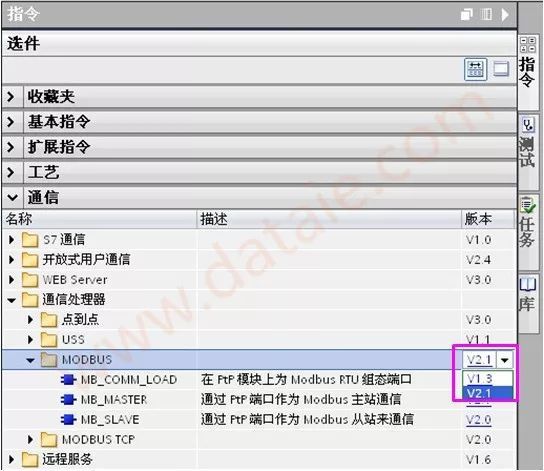
图1 Modbus RTU指令
Modbus RTU指令有两个版本:分别为V1 和V2。版本V1最初在 STEP 7 Basic V10.5 中提供;版本V2 在 STEP 7 Basic/Professional V11 中提供。
软件STEP 7 V13 SP1 中的S7-1200 Modbus RTU 指令
TIA V13 SP1版本软件中提供了2个版本的 Modbus RTU指令。如下图 2 所示:早期版本的 Modbus RTU 指令(图2. 中 MODBUS (V2.2))仅可通过 CM1241 通信模块或 CB1241 通信板进行 Modbus RTU Communication。新版本的Modbus RTU指令(图2. 中 MODBUS(RTU) V3.0)扩展了Modbus RTU的功能,该指令除了支持 CM1241 通信模块、CB1241 通信板,还支持PROFINET或PROFIBUSDistributed I/O 机架上的PTP通信模块实现 Modbus RTU Communication。
注意:新版本 Modbus RTU 指令的使用限制条件 新版本 Modbus RTU 指令通过CM1241通信模块或CB1241通信板进行Modbus RTU通信时,需要满足如下条件:a. S7-1200 CPU 的固件版本不能低于V4.1;b. CM1241通信模块 V2.1 以上或 CB1241。
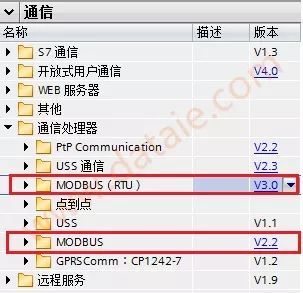
图2. 两个版本 Modbus RTU 指令
common problems

1、西门子不提供支持MODBUS-ASCII通信模式的的现成指令,需要用户自己用自由口模式编程。

2、Modbus RTU指令版本 V2 将参数“REQ”和“DONE”添加到“MB_COMM_LOAD”指令。而且,“MB_MASTER”和“MB_SLAVE ”指令的“MB_ADDR ”参数现在允许一个UInt值以进行扩展寻址。

3、不能在同一CPU 程序中同时使用V1(V1.x)和V2(V2.y)指令版本。用户程序的 Modbus 指令必须具有相同的主版本号;主版本组内的各个指令可具有不同的次版本号。

4、对S7-1200 通信模块CM1241组态并编程调用“MB_COMM_LOAD”指令,可将其设置为Modbus RTU通信模式。通过编程调用“MB_MASTER”指令,S7-1200 通信模块CM1241可作为Modbus RTUmaster,或调用“MB_SLAVE”指令,S7-1200 通信模块CM1241可作为Modbus RTUslave。

5、无论S7-1200 通信模块CM1241作为Modbus RTU主站还是从站,都需要调用“MB_COMM_LOAD”指令进行编程。

6、S7-1200 CM1241/CB1241 Modbus RTU 通信支持两位停止位。S7-1200 CM1241/CB1241属性里可以设置停止位,但是该模块用于 Modbus 通信时,此设置的停止位无效,需要在 Modbus_Commload 指令的背景DB里Static修改STOP_BITS停止位数值为2。
如下图3、4所示:
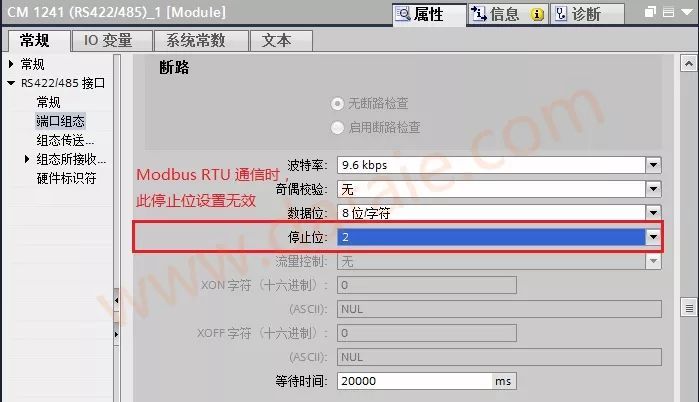
图3. CM1241 配置停止位参数
Modbus_Commload 指令的背景DB里Static修改STOP_BITS停止位数值为2(默认值=1)
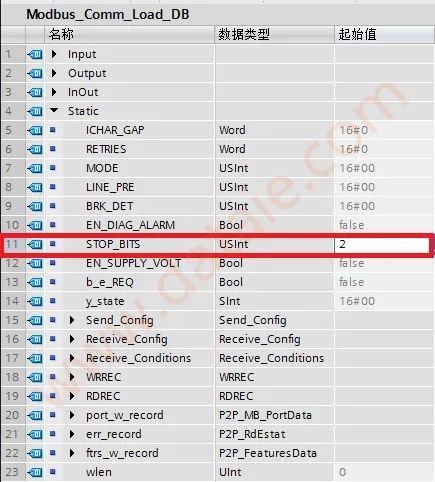
图4. 修改 Modbus RTU 通信停止位
Modbus RTU新版本指令介绍
TIA V13 SP1版本软件中提供了2个版本的Modbus RTU指令:
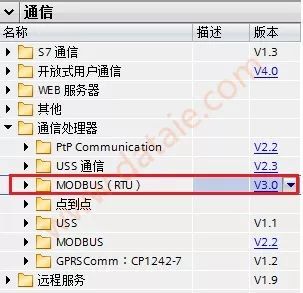
图1. 两个版本Modbus RTU指令
早期版本的Modbus RTU指令(图1中MODBUS (V2.2))仅可通过CM1241通信模块或CB1241通信板进行Modbus RTUCommunication。 新版本的Modbus RTU指令(图1中 MODBUS(RTU) V3.0)扩展了Modbus RTU的功能,该指令除了支持CM1241通信模块、CB1241通信板,还支持PROFINET或 PROFIBUSDistributedI/O机架上的PTP通信模块实现Modbus RTUCommunication。
新版本Modbus RTU指令所支持的PTP模块如下图2所示:
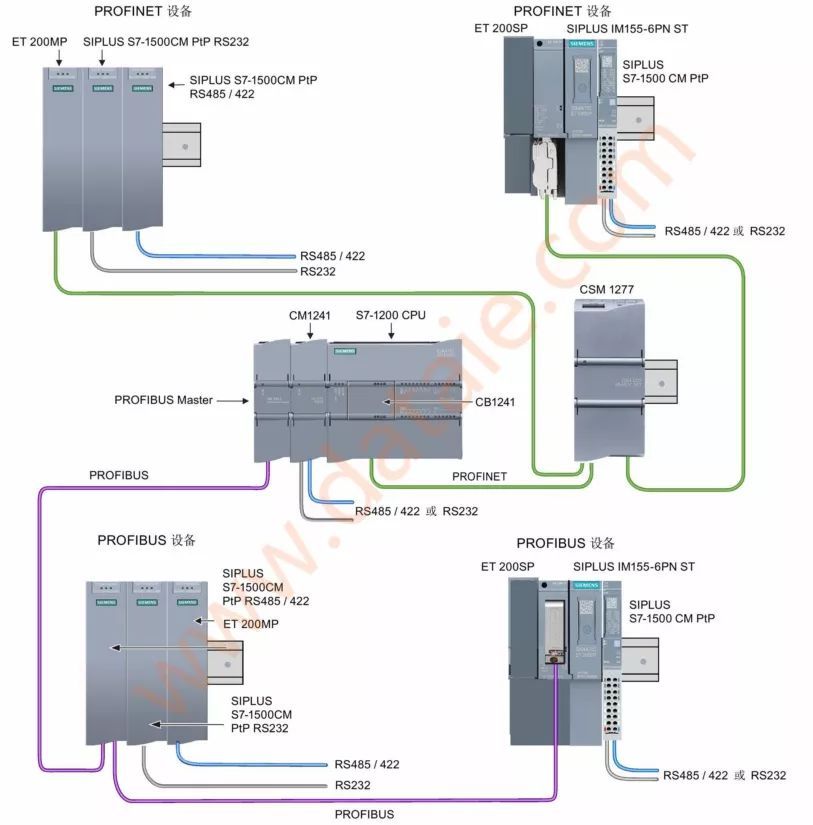
图2. 新版本 Modbus RTU指令所支持的PTP模块
新版Modbus RTU指令的使用
新版本Modbus RTU指令中包含Modbus RTU 主站指令和从站指令。本文以 CPU1217C+CM1241 RS422/485+ET200SP CM PTP 模块为例,介绍新版本 Modbus RTU 指令主从通信的编程步骤。 among themCPU机架CM1241 RS422/485作为Modbus RTUslave,分布式机架ET200SP中 CMPTP模块作为Modbus RTUmaster。网络结构图如下:
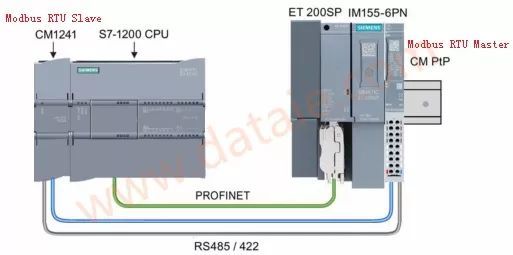
图3. Modubus RTU 网络通信结构图
使用到的硬件和软件如下:
硬件: ① CPU1217C(订货号:6ES7 217-1AG40-0XB0),固件版本V4.1.3 ② CM1241 RS422/485模块(订货号:6ES7 241-1CH32-0XB0),固件版本V2.1 ③ 24V 电源PS307(订货号:6ES7307-1KA02-0AA0) ④ ET200 SP IM155-6PN HF(订货号:6ES7155-6AU00-0CN0) ⑤ CM PTP模块(订货号:6ES7137-6AA00-0BA0)
软件: ① TIA V13 SP1 UP 9
一、设备组态
1
ConfigurationCM1241 RS422/485模块
打开设备视图,添加S7-1200CPU,并在硬件目录里找到“通信模块”→“点到点”→“CM1241(RS422/485)”,拖拽此模块至CPU左侧即可,如下图4所示:
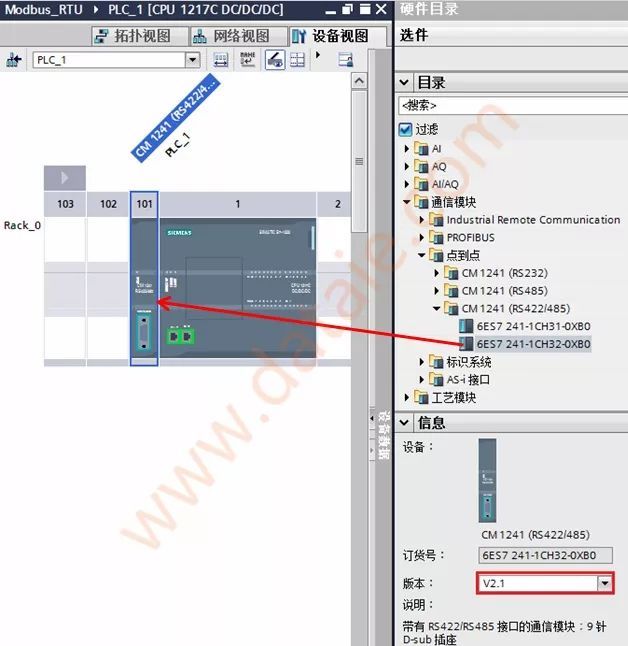
图4. 添加 CM 1241 RS422/485模块
需要注意:固件版本>=V2.1 的CM 1241 RS422/485模块,才支持新版本Modbus RTU指令。
接下来,在“设备视图”中用鼠标选中CM1241(RS422/485)模块,在“属性”→“端口组态”中配置此模块硬件接口参数, 本例以传输率=9.6Kbps,奇偶校验=无奇偶校验,data bit=8位字符,stop bit=1为例。如CM 1241 端口组态设置如下图5所示:
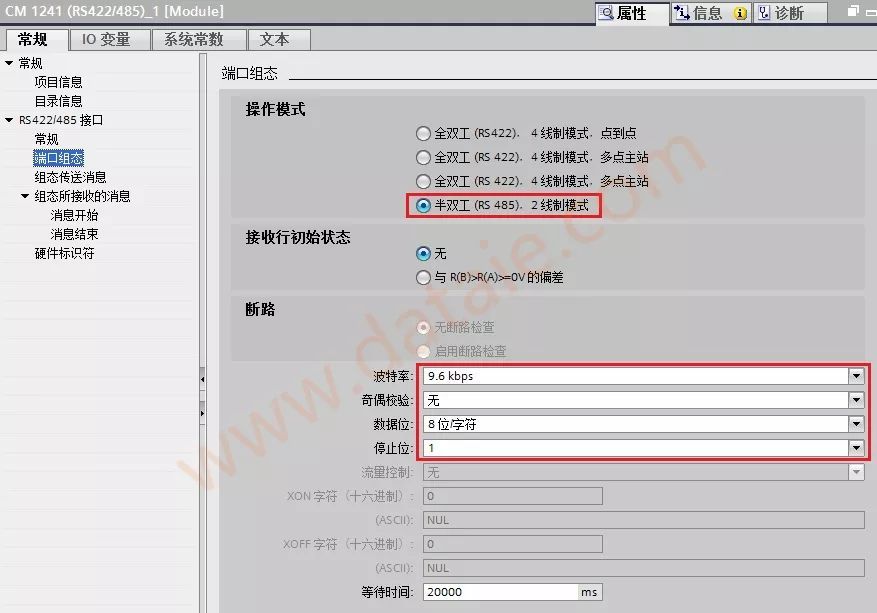
图5. CM1241 RS422/485 模块端口组态
最后在“硬件标识符”里确认一下硬件标识符为269(该参数在程序编程中会被使用),如下图6所示:
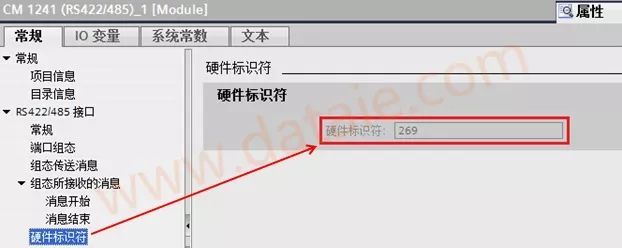
图6.硬件标识符
另外,S7-1200 还提供了系统和时钟存储器功能,为了便于后续指令,建议使能该功能。在CPU “属性”→“常规”→“系统和时钟存储器”使能系统和时钟存储器功能,如图7所示。
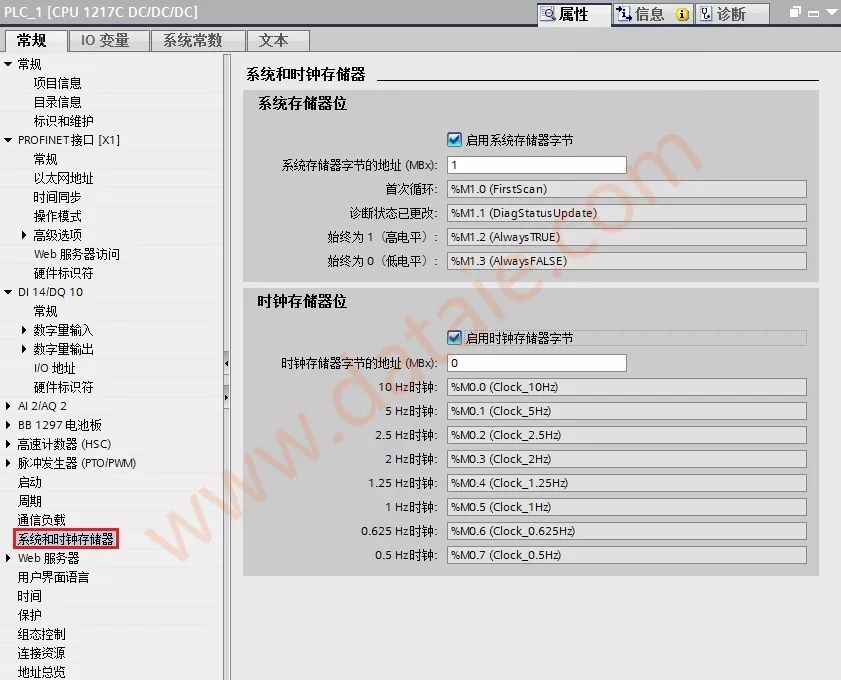
图7. 系统和时钟存储器功能
2
ConfigurationET200 SP CM PtP模块
a、插入一个ET200SP分布式站点。
打开网络视图并拖入一个ET200SP站点,并将其分配给相应的IOController(本例CPU1217C 为 IO Controller),如图8所示。
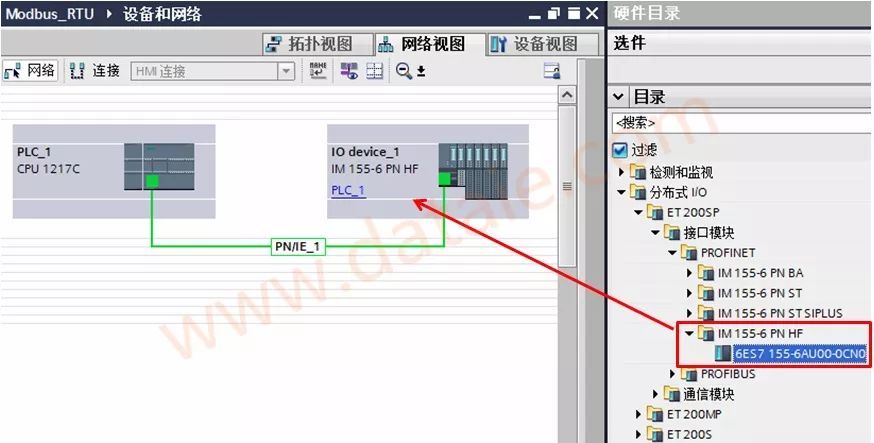
图8. 插入ET200SP站点
b、ConfigurationET200SP 站点。
在ET200SP的”设备视图”环境下,为ET200SP 站点添加信号、通信模块和服务器模块,在本例中只添加了CM PTP模块和服务器模块。 需要注意:ET200SP站点中,服务器模块是必须组态的。服务器模块随接口模块一起采购,无需单独购买。
ET200SP接口模块需要为其分配IP地址和Device Name, 有关ET200 SP DistributedIO 组态详细步骤,请参考《ET200 SP使用快速入门》。
《ET200 SP 使用快速入门》下载链接: https://support.industry.siemens.com/cs/cn/zh/view/78304711
在ET200SP”设备视图”中用鼠标选中CM PTP,在“属性”→“常规”→“Interface”→“操作模式”中配置此模块硬件接口参数, 本例设定“指定工作模式”:”半双工(RS485)2线制操作”;”接收线路的初始状态”:”无”。如下图9所示:
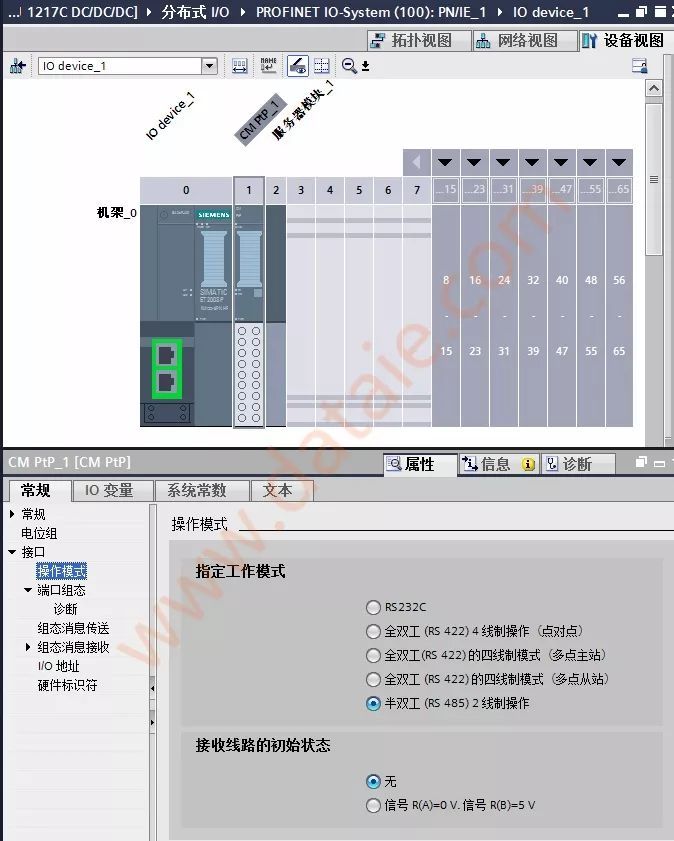
图9. CM PTP 操作模式
接下来,在“属性”→“常规”→“Interface”→“端口组态”中配置此模块端口组态参数, 本例设定”Protocol”:”Freeport/Modbus”;”端口参数”设置:传输率=9.6Kbps,奇偶校验=无奇偶校验,data bit=8位字符,stop bit=1为例。端口组态设置如下图10所示:
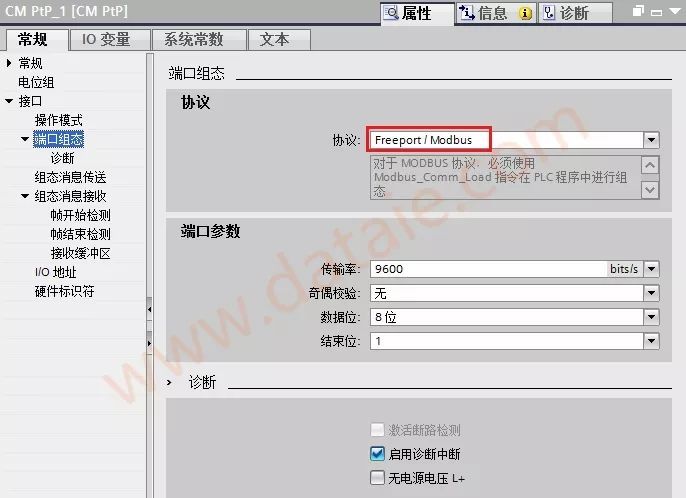
图10. CM PTP 端口组态
最后需要在“硬件标识符”里确认一下CM PTP 模块硬件标识符,该参数在程序编程中会被使用。 二、软件编程
1
Modbus RTU 主站编程
Modbus RTU主站编程需要调用Modbus_Comm_Load指令和Modbus_Master指令,among themModbus_Comm_Load指令通过Modbus RTU协议对通信模块进行组态,Modbus_Master指令可通过由Modbus_Comm_Load指令组态的端口作为Modbus主站进行通信,Modbus_Comm_Load指令的MB_DB参数必须连接到Modbus_Master指令的(静态)MB_DBparameter。
本例中分布式机架ET200SP中CM PTP模块作为Modbus RTUmaster,其相关编程步骤如下:
a、OB1中插入一个FC函数,并在函数中拖入Modbus_Comm_Load指令和Modbus_Master指令。如图11所示
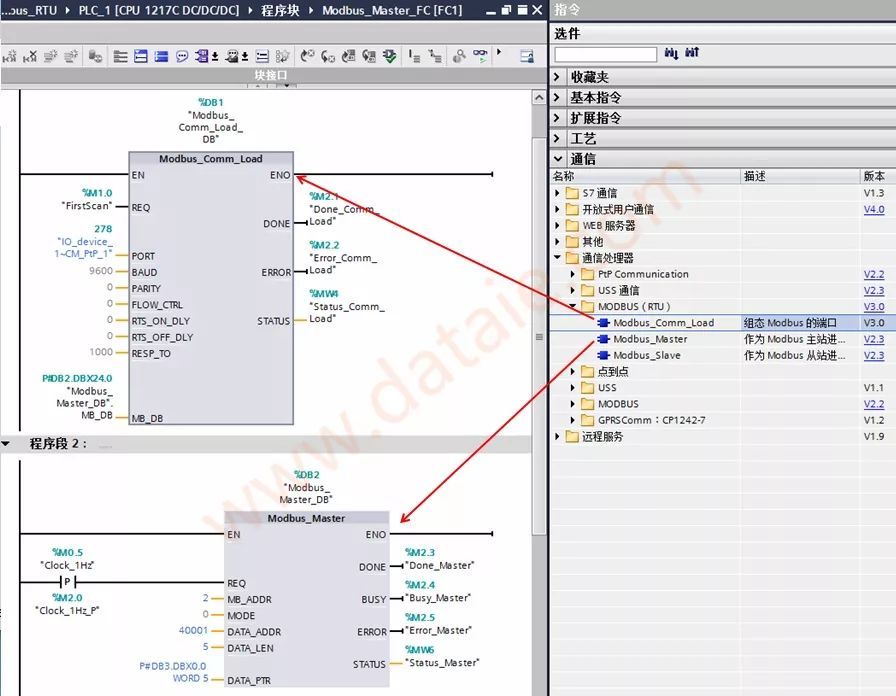
图11. 拖入Modbus RTU 主站指令
Modbus_Comm_Load指令各参数意义如下表1所示:
|
引脚
|
说明
|
|
REQ
|
上升沿触发
|
|
PORT
|
通信端口的硬件标识符
|
|
BAUD
|
波特率选择:3600,6000,12000,2400,4800,9600,19200,38400,57600,76800,115200
|
|
PARITY
|
奇偶检验选择:0-无;1-odd parity;2-even parity
|
|
FLOW_CTRL
|
流控制选择:0-(默认值)无流控制
|
|
RTS_ON_DLY
|
RTS延时选择:0-(默认值)
|
|
RTS_OFF_DLY
|
RTS关断延时选择:0-(默认值)
|
|
RESP_TO
|
响应超时:默认值 = 1000 ms。MB_MASTER 允许用于从站响应的时间(以毫秒为单位)。
|
|
MB_DB
|
对 Modbus_Master 或 Modbus_Slave 指令的背景数据块的引用。 MB_DB 参数必须与 Modbus_Master 或 Modbus_Slave 指令中的静态变量MB_DB 参数相连。
|
|
DONE
|
如果上一个请求完成并且没有错误,DONE 位将变为 TRUE 并保持一个周期。
|
|
ERROR
|
如果上一个请求完成出错,则 ERROR 位将变为 TRUE 并保持一个周期。STATUS 参数中的错误代码仅在 ERROR = TRUE 的周期内有效。
|
|
STATUS
|
端口组态错误代码,请参考TIA 软件在线帮助或S7-1200 系统手册。
|
表1 MB_COMM_LOAD指令参数意义 Modbus_Master指令各参数意义如下表2所示:
|
引脚
|
说明
|
|
EN
|
使能端
|
|
REQ
|
TRUE = 请求向 Modbus 从站发送数据 ,建议采用上升沿触发
|
|
MB_ADDR
|
Modbus RTUslave address。默认地址范围:0至247;扩展地址范围:0至65535。值0被保留用于将消息广播到所有Modbusslave。
|
|
MODE
|
模式选择:指定请求类型(读取或写入)。
|
|
DATA_ADDR
|
从站中的起始地址:指定Modbus从站中将供访问的数据的起始地址。
|
|
DATA_LEN
|
数据长度:指定要在该请求中访问的位数或字数。
|
|
DATA_PTR
|
数据指针:指向要进行数据写入或数据读取的标记或数据块地址。
|
|
DONE
|
完成位:上一请求已完成且没有出错后,DONE 位将保持为 TRUE 一个扫描周期时间。
|
|
BUSY
|
FALSE – Modbus_Master 无激活命令: TRUE – Modbus_Master 命令执行中
|
|
ERROR
|
对 Modbus_Master 或 Modbus_Slave 指令的背景数据块的引用。 MB_DB 参数必须与 Modbus_Master 或 Modbus_Slave 指令中的静态变量MB_DB 参数相连。
|
|
STATUS
|
如果上一个请求完成并且没有错误,DONE 位将变为 TRUE 并保持一个周期。
|
|
ERROR
|
如果上一个请求完成出错,则 ERROR 位将变为 TRUE 并保持一个周期。STATUS 参数中的错误代码仅在 ERROR = TRUE 的周期内有效。
|
|
STATUS
|
错误代码
|
表2 Modbus_Master指令参数意义
注意
① Modbus_Comm_Load指令不建议在启动组织块OB100中调用,建议在OB1中调用。Modbus_Comm_Load指令在OB1中调用时,其输入位“REQ”需使用上升沿触发,本例中该输入位采用 “FirstScan” 系统存储器位。 ② Modbus_Comm_Load指令背景数据块中的静态变量“MODE”用于描述PTP模块的工作模式,有效的工作模式包括:
· 0 = 全双工 (RS232)
· 1 = 全双工 (RS422) 四线制模式(点对点)
· 2 = 全全双工 (RS 422) 四线制模式(多点主站,CM PtP (ET 200SP))
· 3 = 全全双工 (RS 422) 四线制模式(多点从站,CM PtP (ET 200SP))
· 4 = 半双工 (RS485) 二线制模式
该静态变量“MODE”默认数据为0(RS232 全双工模式),需要根据CM PTP模块实际组态修改该数值,本例中CM PTP模块工作在RS485半双工模式需要将该数值修改为4,如图12所示。
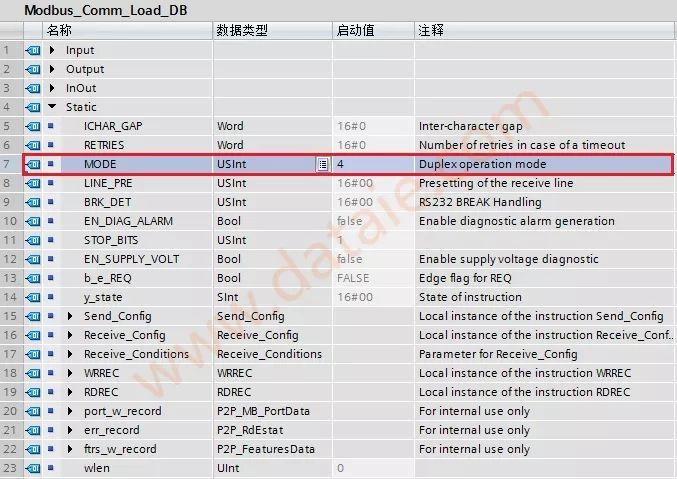
图12. Modbus_Comm_Load背景数据块静态变量“MODE”修改为4
③ Modbus_Master指令的“DATA_PTR”参数用于指向要进行数据写入或数据读取的数据区域地址,该数据区域支持优化访问的数据块或者非优化(标准的)数据块,建议采用非优化访问的数据块。 本例中使用的数据区为非优化访问的数据块,在数据块的属性中取消“优化的块访问”即可将数据块修改为非优化访问的数据块(鼠标右键数据块,Choice“属性”,Cancel“优化的块访问”),如图13所示。
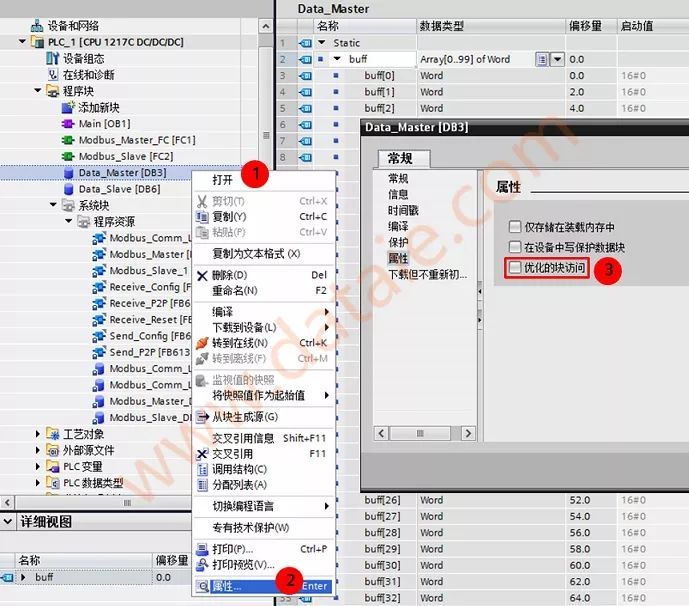
图13. 设置数据块为非优化访问
当Modbus_Master指令的“DATA_PTR”指向非优化访问的数据块时,该输入参数需要使用指针方式填写如P#DB3.DBX0.0 WORD 5 方式填写。 ④ 当Modbus RTU网络中存在多个modbus RTU从站或一个modbus RTU从站同时需要读操作和写操作,则需要调用多个Modbus_Master指令,Modbus_Master指令之间需要采用轮询方式调用。 下图14用于描述两个Modbus_Master指令轮询调用的方式。
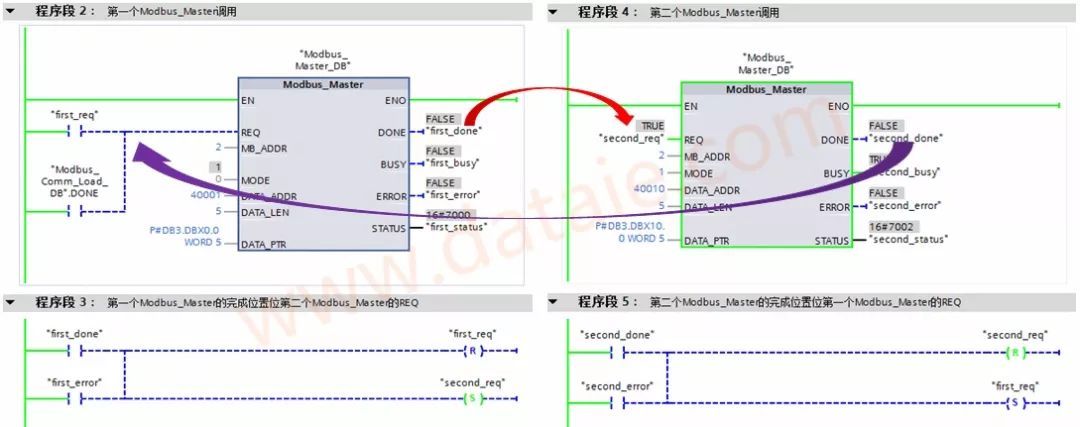
图14.Modbus_Master轮询调用方式
b、插入”Pull or plug of modules” 中断OB83。
本例中Modbus RTU主站模块安装在分布式IO站点上,因此程序中需要考虑分布式IO站点故障、CM PTP 模块插拔模块等故障。 DistributedIO站点中插出、拔入模块时,操作系统都会调用一次OB83。通过OB83接口区的输入变量“16#Event_Class”判断故障的模块和类型:事件类型16#39表示模块被拔出,事件类型16#38表示模块被插入。 CM PTP 模块被重新插入的时候,需要在中断OB83中调用Modbus_Comm_Load 指令对通信模块进行重新组态,如图15所示。
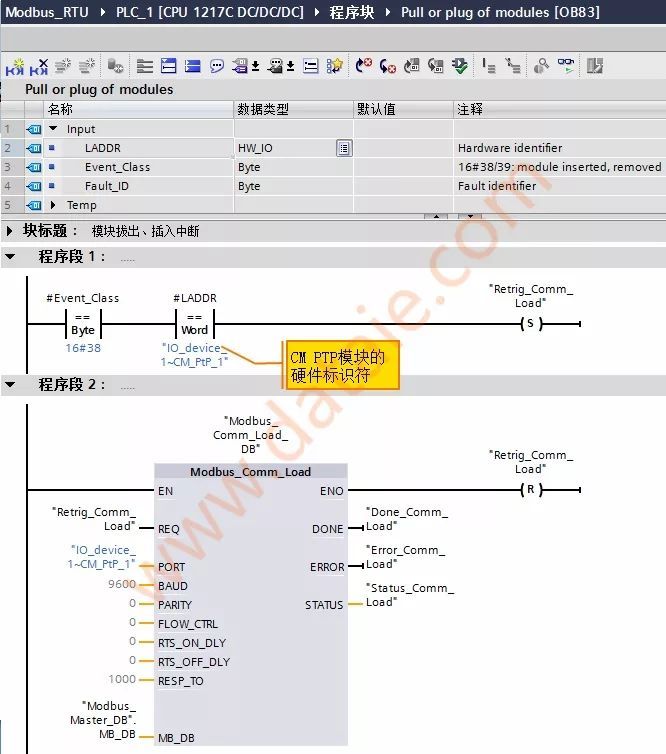
图15. OB83中再次调用Modbus_Comm_Load 指令
注意
① OB83 中调用Modbus_Comm_Load指令的背景数据块需要与OB1中调用的Modbus_Comm_Load指令的背景数据块相同。 ② CM PTP模块的硬件标识符也可以在”PLC变量”—>”系统常数”中查询,如图16. 所示。
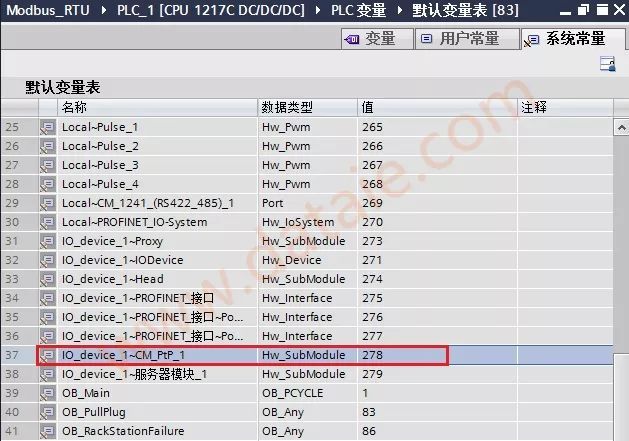
图16. 系统常量
c、插入”Rack or Station failure” 中断OB86。
DistributedIO站点故障和恢复时,操作系统都会调用一次OB86。通过OB86接口区的输入变量“16#Event_Class”判断故障的模块和类型:事件类型16#39表示站点故障,事件类型16#38表示站点恢复。 CM PTP 模块所在的IO站点恢复时,需要在中断OB86中调用Modbus_Comm_Load 指令对通信模块进行重新组态,如图17所示。
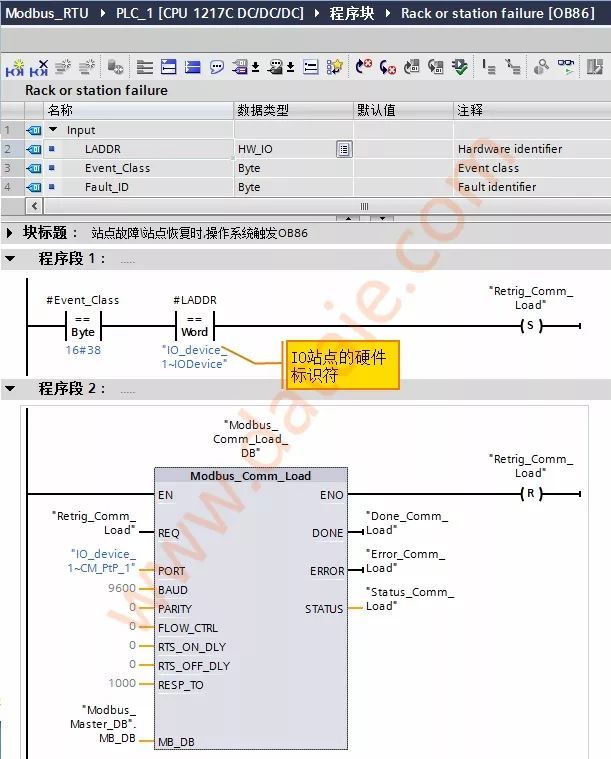
图17. OB86中调用Modbus_Comm_Load 指令
注意
①OB86 中调用Modbus_Comm_Load指令的背景数据块需要与OB1中调用的Modbus_Comm_Load指令的背景数据块相同。 ② DistributedIO 站点的硬件标识符也可以在”PLC变量”—>”系统常数”中查询。
2 Modbus RTU 从站编程
Modbus RTU从站编程需要调用Modbus_Comm_Load指令和Modbus_Slave指令,among themModbus_Comm_Load指令通过Modbus RTU协议对通信模块进行组态,Modbus_Slave指令可通过由Modbus_Comm_Load指令组态的端口作为Modbus从站进行通信,Modbus_Comm_Load指令的MB_DB参数必须连接到Modbus_Slaver指令的(静态)MB_DBparameter。
本例中CPU机架CM1241 RS422/485作为Modbus RTUslave,其相关编程步骤如下:
OB1中插入一个FC函数,并在函数中拖入Modbus_Comm_Load指令和Modbus_Slave指令。如图18所示
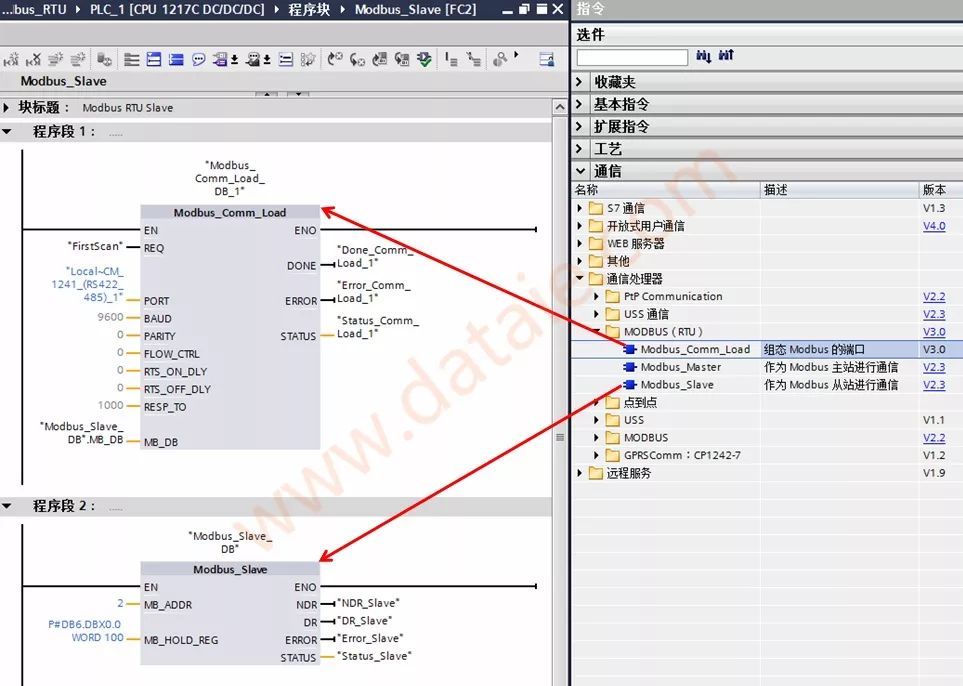
图18. 拖入Modbus RTU 从站指令
Modbus_Slave指令各参数意义如下表3所示:
|
引脚
|
说明
|
|
MB_ADDR
|
Modbus 从站的标准寻址: 标准寻址范围(1 to 247) 扩展寻址范围(0 to 65535)
|
|
MB_HOLD_REG
|
数据指针,指向Modbus 保持寄存器的地址, Modbus 保持寄存器可以为M存储区或DBdata area。 如果Modbus 保持寄存器为DBdata area,则DB数据区支持优化访问的数据块或非优化访问的数据块,建议采用非优化访问的数据块。
|
|
NDR
|
可用的新数据:
· FALSE – 无新数据 · TRUE – 表示新数据已由 Modbus 主站写入 如果上一个请求完成并且没有错误,NDR 位将变为 TRUE 并保持一个周期。 |
|
DR
|
Read switch status:
· FALSE – 无新数据 · TRUE –表示该指令已将 Modbus 主站接收到的数据存储在目标区域中。 如果上一个请求完成并且没有错误,DR 位将变为 TRUE 并保持一个周期。 |
|
ERROR
|
如果上一个请求完成出错,则 ERROR 位将变为 TRUE 并保持一个周期。如果执行因错误而终止,则 STATUS 参数中的错误代码仅在 ERROR = TRUE 的周期内有效。
|
|
STATUS
|
错误代码
|
表3 Modbus_Slave指令参数意义
注意
① Modbus_Comm_Load指令不建议在启动组织块OB100中调用,建议在OB1中调用。Modbus_Comm_Load指令在OB1中调用时,其输入位“REQ”需使用上升沿触发,本例中该输入位采用 “FirstScan” 系统存储器位。 ② Modbus_Comm_Load指令背景数据块中的静态变量“MODE”用于描述PTP模块的工作模式,有效的工作模式包括:
· 0 = 全双工 (RS232)
· 1 = 全双工 (RS422) 四线制模式(点对点)
· 2 = 全全双工 (RS 422) 四线制模式(多点主站,CM PtP (ET 200SP))
· 3 = 全全双工 (RS 422) 四线制模式(多点从站,CM PtP (ET 200SP))
· 4 = 半双工 (RS485) 二线制模式
该静态变量“MODE”默认数据为0(RS232 全双工模式),需要根据CM1241 RS422/485模块实际组态修改该数值,本例中CM1241 RS422/485模块工作在RS485半双工模式需要将该数值修改为4,如何修改“MODE”静态变量见图12.所示。
③ Modbus_Slave指令的“MB_HOLD_REG”用于指向Modbus保持寄存器的数据区域地址,该数据区域支持优化访问的数据块或者非优化(标准的)数据块,建议采用非优化访问的数据块。 本例中使用的数据区为非优化访问的数据块,固该输入参数需要使用指针方式填写如P#DB6.DBX0.0 WORD 100 方式填写。 如何在数据块的属性中取消“优化的块访问”,见图13. 所示。
将程序下载到PLC中,并使用Profibus DP通信电缆将CM1241 RS422/485与CM PTP串口模块连接起来,即可测试Modbus RTU通信了。
三、常见问题汇总
1. 新版本 Modbus RTU指令的使用是否存在些限制条件? 新版本 Modbus RTU指令通过CM1241通信模块或CB1241通信板进行Modbus RTU通信时,需要满足如下条件:
a. S7-1200 CPU 的固件版本不能低于V4.1;
b. CM1241通信模块或CB1241通信板的固件不能低于V2.1。
S7-1200 V4.0 固件CPU可以通过固件更新到V4.1版本,V2.0固件的CM1241通信模块也可以通过固件更新的方式更新到V2.1版本。
2 .Modbus_Comm_Load指令背景数据块中的静态变量“MODE”的作用是什么?为什么一般项目中,都需要对该变量进行修改? 新版本的Modbus RTU指令扩展了Modbus RTU的功能,该指令除了支持CM1241通信模块、CB1241通信板还支持PROFINET或PROFIBUSDistributedI/O机架上的PTP通信模块实现Modbus RTUCommunication。 而分布式I/O机架上的PTP通信模块可以支持多种工作模式,以ET200SP CM PtP模块(订货号:6ES7137-6AA00-0BA0)为例,其可以支持RS232、RS485以及RS422等多种工作模式。 Modbus_Comm_Load指令背景数据块中的静态变量“MODE”则用于定义PTP模块的工作模式。 “MODE”的默认数值为0,代表“全双工 (RS232)”工作模式,实际项目组态中则需要根据实际工作模式对该变量进行修改。
3. Modbus_Comm_Load指令能否在启动组织块OB100中调用?Modbus_Comm_Load指令不建议在启动组织块OB100中调用。新版本的Modbus RTU指令扩展了Modbus RTU的功能,该指令支持PROFINET或PROFIBUSDistributed I/O 机架上的PtP通信模块实现Modbus RTUCommunication。 操作系统需要调用读取数据记录和写入数据记录等指令来实现与分布式I/O机架上PtP模块的Modbus RTUCommunication。读取数据记录和写入数据记录指令为异步读写指令,指令的执行需要N个扫描周期,所以不建议Modbus_Comm_Load指令在启动组织块OB100中调用。
4. 如何查询Modbus RTU通信错误时的错误代码? 以Modbus_Master指令为例,当通信出现错误时,Modbus_Master指令的“ERROR”输出位将变为TRUE但是只保持一个扫描周期,所以通过TIA 软件程序监控时无法查询到错误。 Modbus_Master指令“STATUS”参数中的错误代码仅在“ERROR” = TRUE 的扫描周期内有效,为了获取了Modbus RTU通信错误的错误代码我们可以采用下图19. 方式编程。
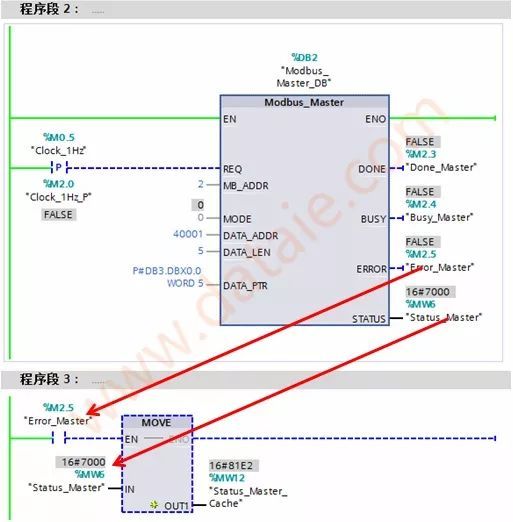
图19. 获取通讯错误代码STATUS


Leave a Reply