
第一部分:S7-1200 Modbus RTUCommunication
(一)概述
Modbus具有两种串行传输モード:分别为ASCII和RTU。Modbus是一种单マスター的主从通信モード,Modbus网络上只能有一个マスター存在,マスター在Modbus网络上ないアドレス,每个スレーブ必须有唯一的アドレス,スレーブ的アドレス範囲为0 - 247,among them0ブロードキャストアドレス,スレーブ的实际アドレス範囲为1-247。Modbus RTU通信以主从的方式进行データ传输,在传输的过程中Modbus RTUマスター是主动方,即マスター送信データリクエスト报文駅から。,Modbus RTUスレーブ戻るレスポンス报文。S7-1200以下モジュールサポート Modbus RTUCommunication:
| 通信モジュール/通信板 | 订货号 |
| CM1241 RS232 | 6ES7241-1AH32-0XB0 |
| CM1241 RS422/485 | 6ES7241-1CH32-0XB0 |
| CB 1241 RS485 | 6ES7241-1CH30-1XB0 |
注意:
(1)使用通信モジュールCM 1241 RS232作为Modbus RTUマスター时,只能与一个スレーブ通讯。
(2)使用通信モジュールCM 1241 RS485作为Modbus RTUマスター时,则允许建立最多与 32 个スレーブ的通讯。
(3)使用通信板CB 1241 RS485时,CPU 固件必须为 V2.0 或更高版本,且使用软件必须为STEP 7 Basic V11 或STEP 7 Professional V11 以上更高版本。
(二)Modbus RTU指令版本与限制
随着博途软件和 S7-1200 CPU 固件的不断更新,S7-1200 Modbus RTU 指令也出现了不同的版本。用户需要根据使用的软件和硬件,正确選択使用符合要求的 S7-1200 Modbus RTU 指令来実装 Modbus RTU Communication,其软件和硬件要求和指令版本説明如下。
(1)博途中的 S7-1200 Modbus RTU 指令
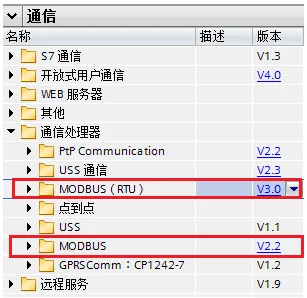
博途中提供了2个版本的 Modbus RTU指令。如下图 1 所示:
- 早期版本的 Modbus RTU 指令(图1. 中 MODBUS (V2.2))仅可経由 CM1241 通信モジュール或 CB1241 通信板进行 Modbus RTU Communication。
- 新版本的 Modbus RTU 指令(图1. 中 MODBUS(RTU) V3.0)扩展了 Modbus RTU 的功能,该指令除了サポート CM1241 通信モジュール、CB1241 通信板,还サポート PROFINET 或 PROFIBUS Distributed I/O 机架上的 PTP 通信モジュール実装 Modbus RTU Communication。
(2)新版本 Modbus RTU 指令的使用限制条件
新版本 Modbus RTU 指令経由CM1241通信モジュール或CB1241通信板进行Modbus RTU通信时,需要满足如下条件:
a. S7-1200 CPU 的固件版本不能低于V4.1
b. CM1241通信モジュール V2.1 以上或 CB1241
图1. 2つ版本 Modbus RTU 指令
(三)common problems
(1)S7-1200 是否サポート Modbus ASCII 通信モード?
シーメンス不提供サポート上述通信モード的的现成指令,需要用户自己用自由口モードプログラミング。
(2)Modbus RTU指令V1和V22つ版本違いは何ですか??
Modbus RTU指令版本 V2 将参数 “REQ” 和 “DONE” 追加到“MB_COMM_LOAD”指令。而且,“MB_MASTER”和“MB_SLAVE ”指令的“MB_ADDR ”参数现在允许一个 UInt 值以进行扩展寻址。
(3)同一CPU程序中是否可以同使用するときV1和V22つ不同版本的Modbus RTU指令?
不能在同一CPU 程序中同使用するときV1(V1.x)和V2(V2.y)指令版本。用户程序的 Modbus 指令必须具有相同的主版本号;主版本组内的各个指令可具有不同的次版本号。
(4)S7-1200 通信モジュールCM1241是否可作为Modbus RTUマスター或作为Modbus RTUslave?
对S7-1200 通信モジュールCM1241组态并プログラミング调用“MB_COMM_LOAD”指令,可将其設定为Modbus RTU通信モード。経由プログラミング调用“MB_MASTER”指令,S7-1200 通信モジュールCM1241可作为Modbus RTUmaster,或调用“MB_SLAVE”指令,S7-1200 通信モジュールCM1241可作为Modbus RTUslave。
注意:无论S7-1200 通信モジュールCM1241作为Modbus RTUマスターまだスレーブ,都呼び出しが必要です“MB_COMM_LOAD”指令进行プログラミング。
(5)S7-1200 CM1241/CB1241 Modbus RTU 通信是否サポート两位ストップ·ビット?
サポート。
注意:S7-1200 CM1241/CB1241属性里可以設定ストップ·ビット, 但是该モジュール用于 Modbus 通信时,此設定的ストップ·ビット无效, 需要在 Modbus_Commload 指令その背景は DB 里 Static 修改 STOP_BITSストップ·ビット数值为 2。如下图 2-3所示:
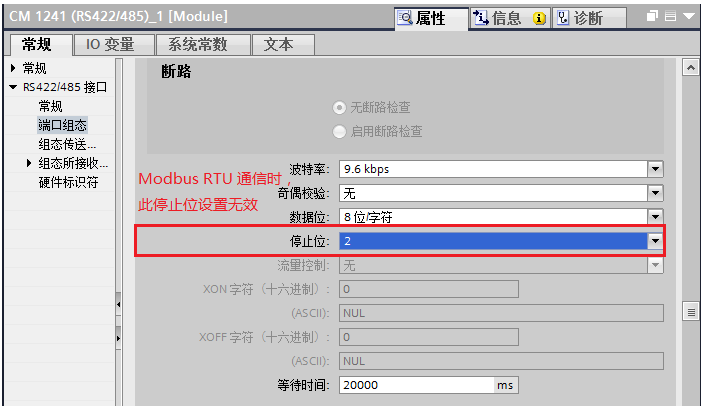
图2. CM1241 設定ストップ·ビット参数
Modbus_Commload 指令その背景は DB 里 Static 修改 STOP_BITSストップ·ビット数值为 2(デフォルト値=1)
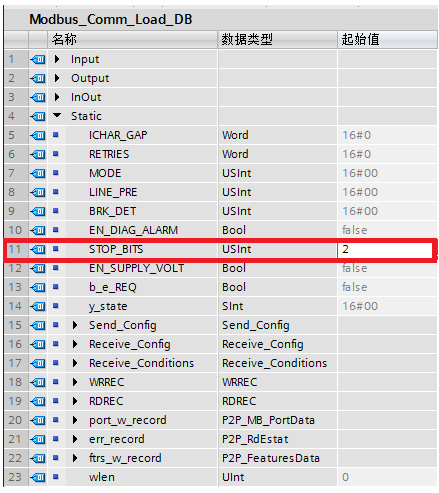
图3. 修改 Modbus RTU 通信ストップ·ビット
PART 02
第二部分:V3版指令功能
(一)Modbus RTU指令概述
博途V13 SP1版本软件中提供了2个版本的Modbus RTU指令:
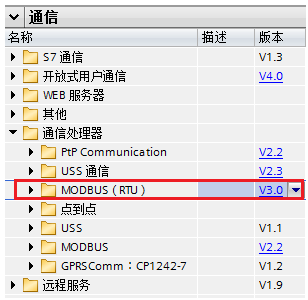
图1. 2つ版本Modbus RTU指令
(1)早期版本的Modbus RTU指令(图1. 中 MODBUS (V2.2))仅可経由CM1241通信モジュール或CB1241通信板进行Modbus RTUCommunication。
(2)新版本的 Modbus RTU指令(图1. 中 MODBUS(RTU) V3.0)扩展了Modbus RTU的功能,该指令除了サポートCM1241通信モジュール、CB1241通信板,还サポート PROFINET 或 PROFIBUS Distributed I/O 机架上的PTP通信モジュール実装Modbus RTUCommunication。
(3)新版本 Modbus RTU指令所サポート的PTPモジュール如下图2所示:
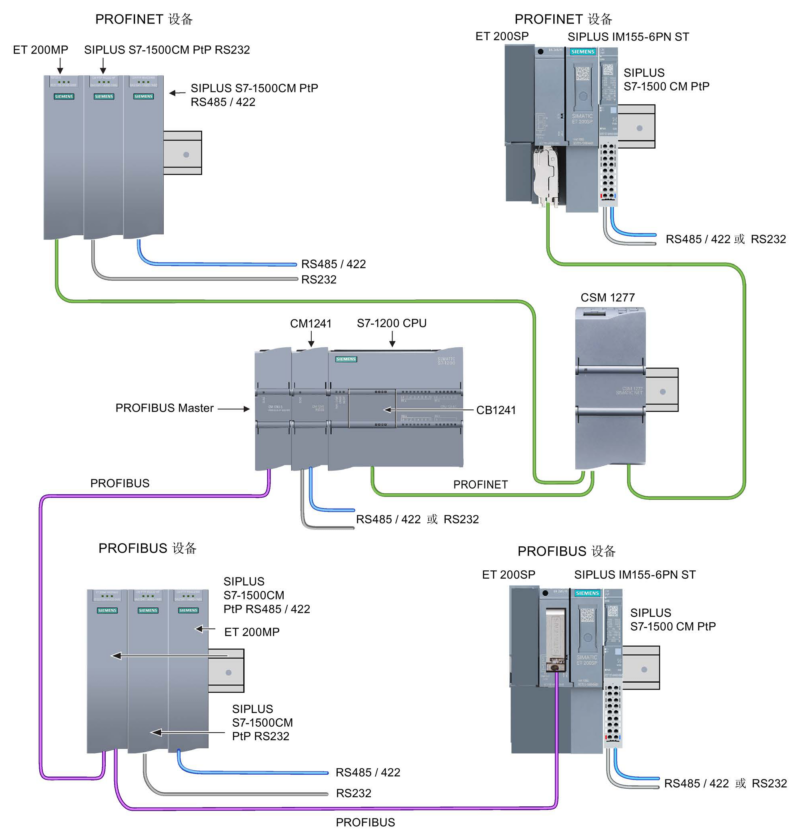
图2. 新版本 Modbus RTU指令所サポート的PTPモジュール
(二)Modbus RTU指令实例环境介绍
新版本Modbus RTU指令中包含Modbus RTU マスター指令和スレーブ指令。本記事以 CPU1217C+CM1241 RS422/485+ET200SP CM PTP モジュール为例,介绍新版本 Modbus RTU 指令主从通信的プログラミング步骤。among themCPU 机架CM1241 RS422/485作为Modbus RTUslave,分布式机架ET200SP 中 CMPTP モジュール作为Modbus RTUmaster。
1、网络構造图如下:
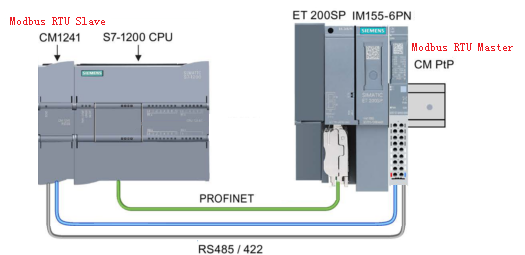
图3. Modubus RTU 网络通信構造图
2、本项目で使用する。到的硬件和软件如下:
(1)硬件:
① CPU1217C (订货号:6ES7 217-1AG40-0XB0),固件版本V4.1.3
② CM1241 RS422/485モジュール (订货号:6ES7 241-1CH32-0XB0),固件版本V2.1
③ 24V 电源PS307(订货号:6ES7307-1KA02-0AA0)
④ ET200 SP IM155-6PN HF(订货号:6ES7155-6AU00-0CN0)
⑤ CM PTPモジュール(订货号:6ES7137-6AA00-0BA0)
(2)软件:
① 博途SP1 UP 9
(三)实例之デバイス组态
1、ConfigurationCM1241 RS422/485モジュール
(1)打开デバイス视图,追加S7-1200CPU,并在硬件目录里找到“通信モジュール”→“点到点”→“CM1241(RS422/485)”,拖拽此モジュール至CPU左侧即可,如下图4所示:
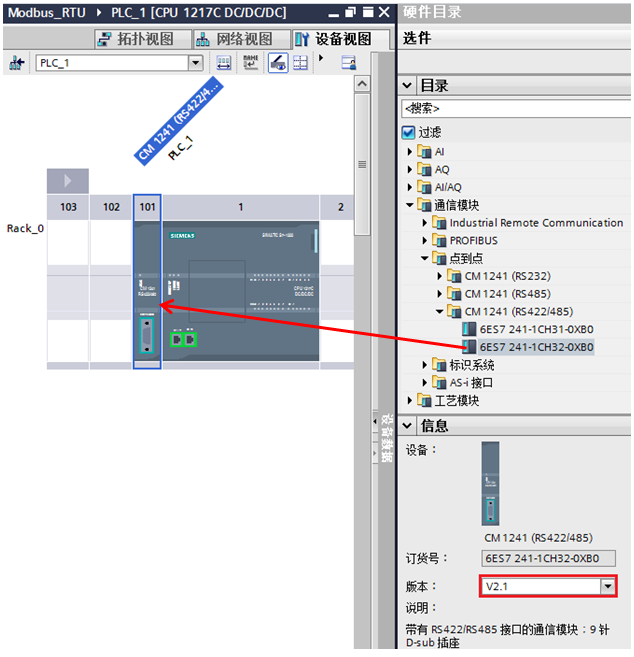
图4. 追加 CM 1241 RS422/485モジュール
注意:固件版本>=V2.1 的CM 1241 RS422/485モジュール,才サポート新版本Modbus RTU指令。
(2)接下来,在“デバイス视图”中用鼠标选中CM1241(RS422/485)モジュール,在“属性”→“ポート组态”中設定此モジュール硬件接口参数,本例以传输率=9.6Kbps,パリティ検査=パリティなし,data bit=8位文字,stop bit=1为例。如CM 1241 ポート组态設定如下图5所示:
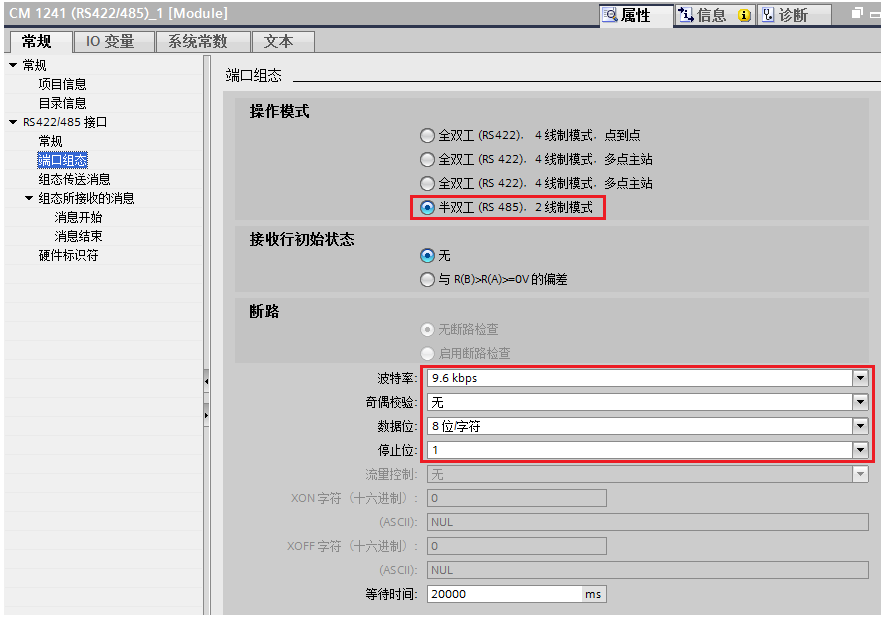 图5. CM1241 RS422/485 モジュールポート组态
(3)最后在“ハードウェア識別子”里確認一下ハードウェア識別子为269(该参数在程序プログラミング中会被使用),如下图6所示:
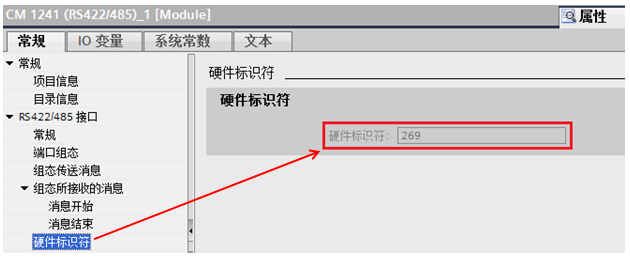
图6 ハードウェア識別子
(4)另外,S7-1200 还提供了系统和时钟存储器功能,为了便于后续指令,建议使能该功能。在CPU “属性”→“常规”→“系统和时钟存储器”使能系统和时钟存储器功能,如图7所示。
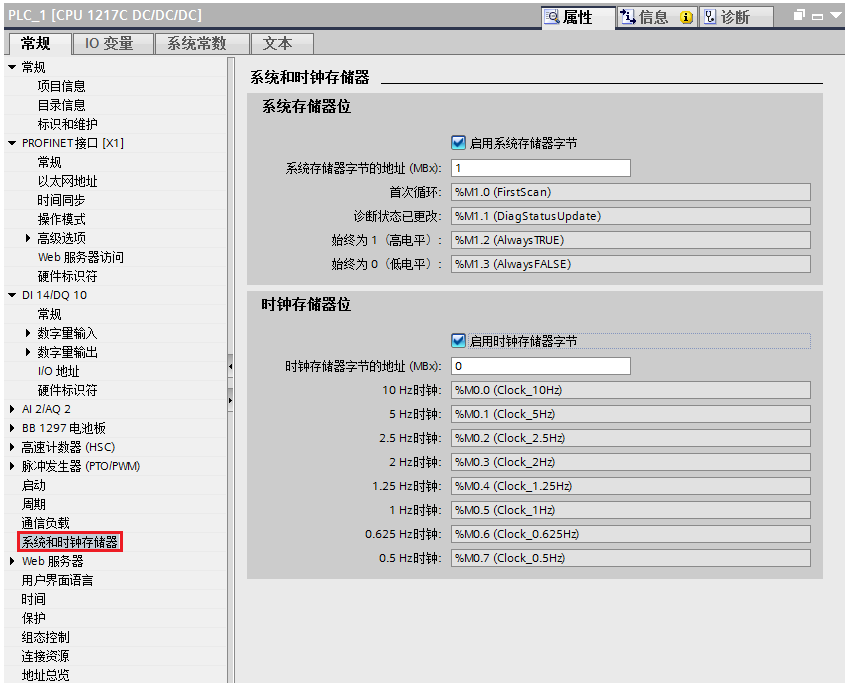
图7. 系统和时钟存储器功能
2、ConfigurationET200 SP CM PtP モジュール
(1)插入一个ET200SP分布式站点,打开网络视图并拖入一个ET200SP站点,并将其分配给相应的IO Controller(本例CPU1217C 为 IO Controller),如图8所示:
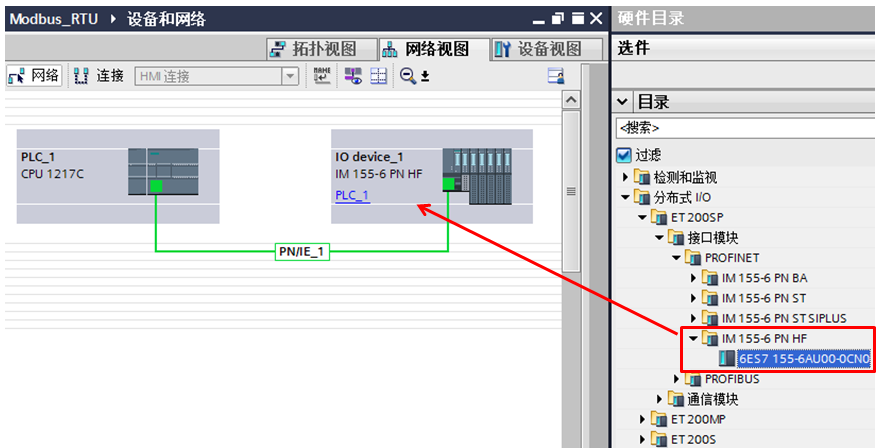
图8. 插入ET200SP站点
(2)ConfigurationET200SP 站点,在ET200SP的"デバイス视图"环境下,为ET200SP 站点追加信号、通信モジュール和サーバー·サーバーモジュール,在本例中只追加了CM PTPモジュール和サーバー·サーバーモジュール。在ET200SP"デバイス视图"中用鼠标选中CM PTP,在“属性”→“常规”→“Interface”→“操作モード”中設定此モジュール硬件接口参数,本例设定“指定工作モード":"ハーフデュプレックス(RS485)2线制操作";"受信线路的初始ステータス":"无"。如下图9所示:
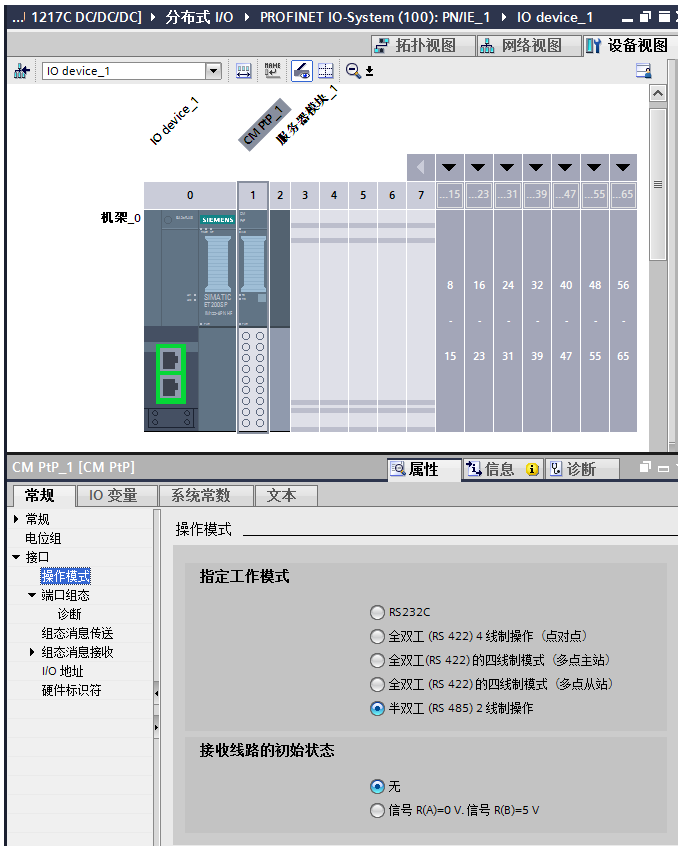
图9. CM PTP 操作モード
注意:ET200SP站点中,サーバー·サーバーモジュール是必须组态的。サーバー·サーバーモジュール随接口モジュール一起采购,无需单独购买。ET200SP接口モジュール需要为其分配IPアドレス和Device Name, 有关ET200 SP DistributedIO 组态详细步骤,请参照《ET200 SP 使用クイック·エントリー》,本例不再説明Profinet IO通信的相关設定与步骤。《ET200 SP 使用クイック·エントリー》下载链接:
(3)接下来,在“属性”→“常规”→“Interface”→“ポート组态”中設定此モジュールポート组态参数,本例设定"Protocol":"Freeport/Modbus";"ポート·パラメータ"設定:传输率=9.6Kbps,パリティ検査=パリティなし,data bit=8位文字,stop bit=1为例。ポート组态設定如下图10所示:
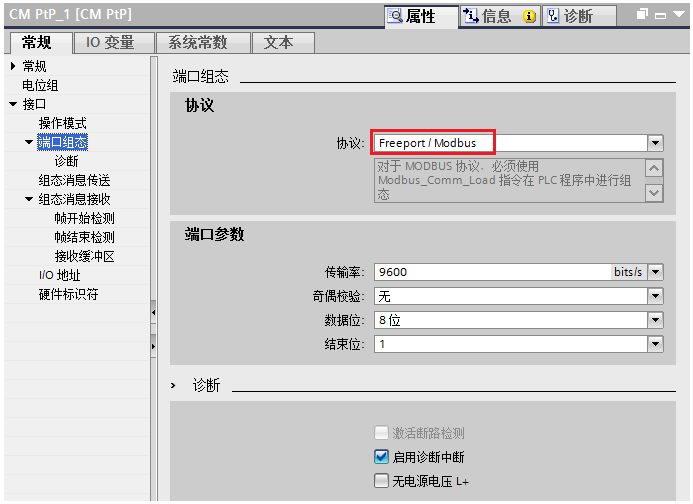
图10. CM PTP ポート组态
(4)最后需要在“ハードウェア識別子”里確認一下CM PTP モジュールハードウェア識別子,该参数在程序プログラミング中会被使用。
(四)实例之软件プログラミング
1、Modbus RTU マスタープログラミング
Modbus RTUマスタープログラミング呼び出しが必要ですModbus_Comm_Load 指令和Modbus_Master 指令,among themModbus_Comm_Load 指令経由 Modbus RTU 协议对通信モジュール进行组态,Modbus_Master 指令可経由由 Modbus_Comm_Load 指令组态的ポート作为 Modbus マスター进行通信, Modbus_Comm_Load 指令的 MB_DB 参数必须连接到 Modbus_Master 指令的(静态)MB_DB parameter。本例中分布式机架ET200SP 中 CM PTP モジュール作为Modbus RTUmaster,其相关プログラミング步骤如下:
(1)OB1 中插入一个FC函数,并在函数中拖入Modbus_Comm_Load 指令和Modbus_Master 指令。如图11所示:
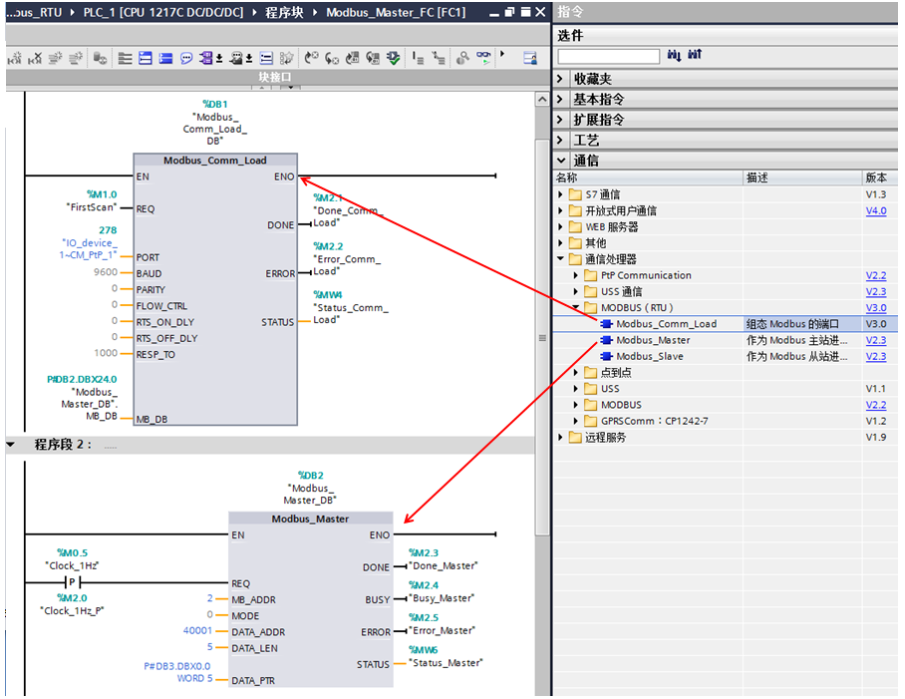
图11. 拖入Modbus RTU マスター指令
Modbus_Comm_Load指令各参数意义如下表1所示:
| 引脚 | 説明 |
| REQ | 上昇エッジトリガー |
| PORT | 通信ポート的ハードウェア識別子 |
| BAUD | ボーレート選択:3600,6000,12000,2400,4800,9600,19200,38400,57600,76800,115200 |
| PARITY | 奇偶检验選択:0-无;1-odd parity;2-even parity |
| FLOW_CTRL | フロー制御制選択:0-(デフォルト値)フロー制御なし制 |
| RTS_ON_DLY | RTS延时選択:0-(デフォルト値) |
| RTS_OFF_DLY | RTS关断延时選択:0-(デフォルト値) |
| RESP_TO | レスポンス·タイムアウト:デフォルト値 = 1000 ms。MB_MASTER 允许用于スレーブレスポンス的时间(以毫秒为単位)。 |
| MB_DB | 对 Modbus_Master 或 Modbus_Slave 指令その背景はデータ块的引用。 MB_DB 参数必须与 Modbus_Master 或 Modbus_Slave 指令中的静态变量MB_DB 参数相连。 |
| DONE | もし上一个リクエスト完成并且ないエラー,DONE 位将变为 TRUE 并保持一个周期。 |
| ERROR | もし上一个リクエスト完成出错,则 ERROR 位将变为 TRUE 并保持一个周期。STATUS 参数中的エラー代码仅在 ERROR = TRUE 的周期内有效。 |
| STATUS | ポート组态エラー代码,请参照TIA 软件オンライン帮助或S7-1200 系统手册。 |
表1 MB_COMM_LOAD命令パラメータ意义
Modbus_Master指令各参数意义如下表2所示:
| 引脚 | 説明 |
| EN | 使能端 |
| REQ | TRUE = リクエスト向 Modbus スレーブ送信データ ,建议采用上昇エッジトリガー |
| MB_ADDR | Modbus RTUslave address。デフォルトアドレス範囲:0至247;アドレス範囲の拡張:0至65535。值0被保留用于将メッセージ广播到すべてのModbusslave。 |
| MODE | モード選択:指定リクエストタイプ(読み取り或写入)。 |
| DATA_ADDR | スレーブ中的開始アドレス:指定Modbusスレーブ中将供アクセス的データ的開始アドレス。 |
| DATA_LEN | データ長さ:指定要在该リクエスト中アクセス的位数或字数。 |
| DATA_PTR | データ指针:指向要进行データ写入或データ読み取り的标记或データ块アドレス。 |
| DONE | 完成位:上一リクエスト完了且ない出错后,DONE 位将保持为 TRUE 1回のスキャンサイクル时间。 |
| BUSY | FALSE – Modbus_Master 无激活命令: TRUE – Modbus_Master 命令执行中 |
| ERROR | 对 Modbus_Master 或 Modbus_Slave 指令その背景はデータ块的引用。 MB_DB 参数必须与 Modbus_Master 或 Modbus_Slave 指令中的静态变量MB_DB 参数相连。 |
| STATUS | もし上一个リクエスト完成并且ないエラー,DONE 位将变为 TRUE 并保持一个周期。 |
| ERROR | もし上一个リクエスト完成出错,则 ERROR 位将变为 TRUE 并保持一个周期。STATUS 参数中的エラー代码仅在 ERROR = TRUE 的周期内有效。 |
| STATUS | エラー代码 |
表2 Modbus_Master命令パラメータ意义
注意:
①Modbus_Comm_Load指令不建议在启动组织块OB100中调用,建议在OB1中调用。Modbus_Comm_Load指令在OB1中调用时,其入力位“REQ”需使用上昇エッジトリガー,本例中该入力位采用 “FirstScan” 系统存储器位。
②Modbus_Comm_Load指令背景データ块中的静态变量“MODE”用于説明PTPモジュール的工作モード,有效的工作モード包括:
- 0 = 全二重 (RS232)
- 1 = 全二重 (RS422) 四线制モード(点对点)
- 2 = 全全二重 (RS 422) 四线制モード(多点マスター,CM PtP (ET 200SP))
- 3 = 全全二重 (RS 422) 四线制モード(多点スレーブ,CM PtP (ET 200SP))
- 4 = ハーフデュプレックス (RS485) 二线制モード
该静态变量“MODE”デフォルトデータ为0(RS232 全二重モード),需要根据CM PTPモジュール实际组态修改该数值,本例中CM PTPモジュール工作在RS485ハーフデュプレックスモード需要将该数值修改为4,如图12所示:
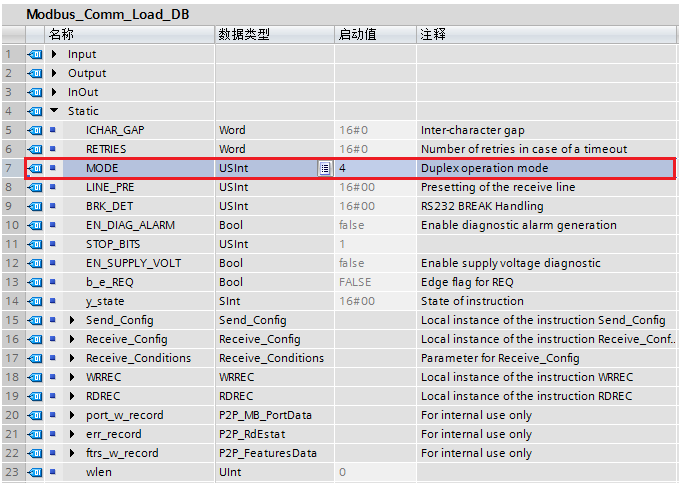
图12. Modbus_Comm_Load背景データ块静态变量“MODE”修改为
③Modbus_Master指令的“DATA_PTR”参数用于指向要进行データ写入或データ読み取り的データエリアアドレス,该データエリアサポート优化アクセス的データ块或者非优化(標準的)データ块,建议采用非优化アクセス的データ块。
本例で使用する。的データ区为非优化アクセス的データ块,在データ块的属性中キャンセル“优化的块アクセス”即可将データ块修改为非优化アクセス的データ块(鼠标右クリックデータ块,Choice“属性”,Cancel“优化的块アクセス”),如图13所示:
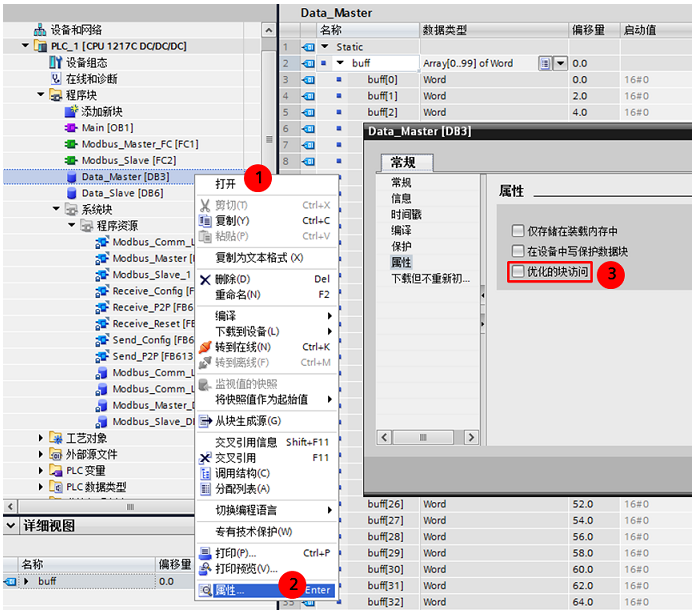
图13. 設定データ块为非优化アクセス
当Modbus_Master指令的“DATA_PTR”指向非优化アクセス的データ块时,该入力参数需要使用指针方式填写如P#DB3.DBX0.0 WORD 5 方式填写。
④当Modbus RTU网络中存在多个modbus RTUスレーブ或一个modbus RTUスレーブ同时需要読み取り操作。和書き込み操作。,则呼び出しが必要です多个Modbus_Master指令,Modbus_Master指令之间需要采用ポーリング方式调用。
下图14. 用于説明2つModbus_Master指令ポーリング调用的方式。
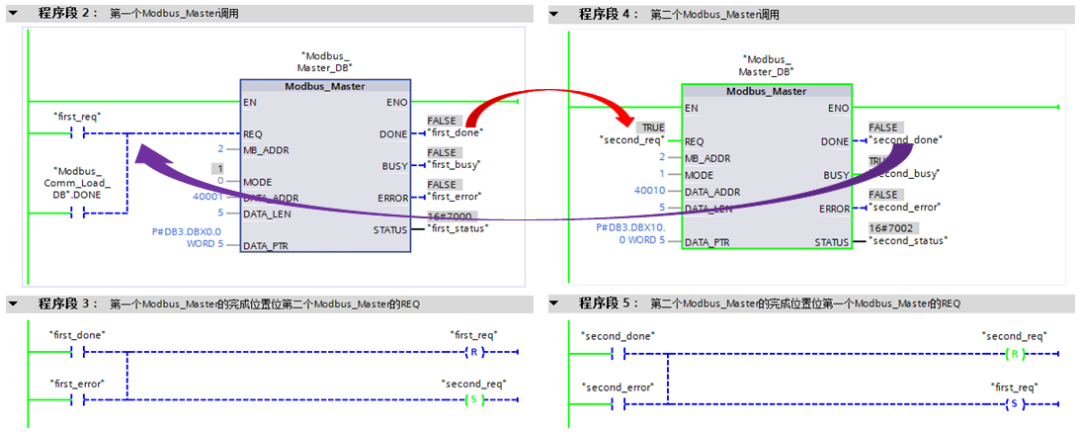
图14.Modbus_Masterポーリング调用方式
(2)插入"Pull or plug of modules" 中断OB83
本例中Modbus RTUマスターモジュールインストール在分布式IO站点上,因此程序中需要考虑分布式IO站点故障、CM PTP モジュール插拔モジュール等故障。DistributedIO站点中插出、拔入モジュール时,オペレーティングシステム都会调用一次OB83。経由OB83接口区的入力变量“16#Event_Class”判断故障的モジュール和タイプ:事件タイプ16#39表示モジュール被拔出,事件タイプ16#38表示モジュール被插入。CM PTP モジュール被重新插入的时候,需要在中断OB83中调用Modbus_Comm_Load 指令对通信モジュール进行重新组态,如图15所示。
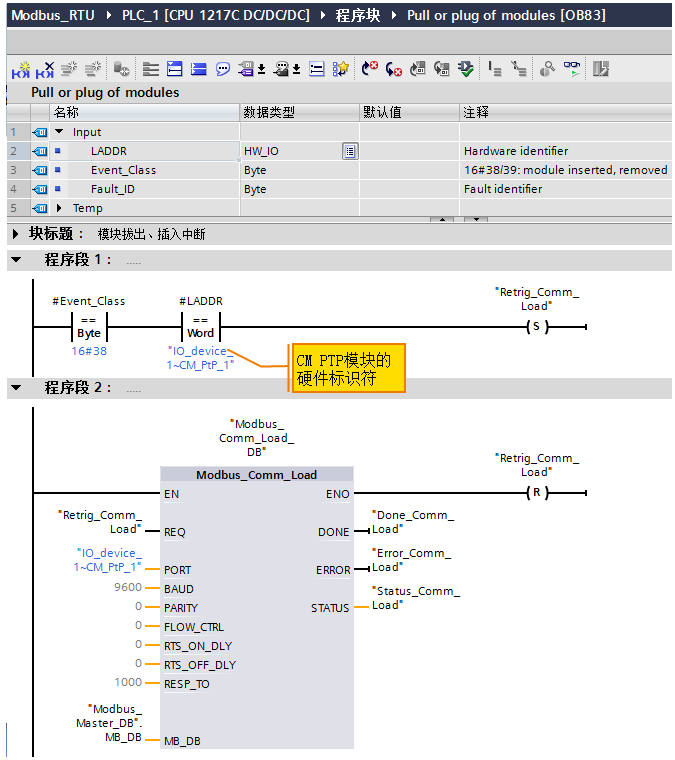
图15. OB83中再次调用Modbus_Comm_Load 指令
注意:
①OB83 中调用Modbus_Comm_Load指令その背景はデータ块需要与OB1中调用的Modbus_Comm_Load指令その背景はデータ块相同。
②CM PTPモジュール的ハードウェア識別子也可以在"PLC变量"--->"系统常数"中查询,如图16所示:
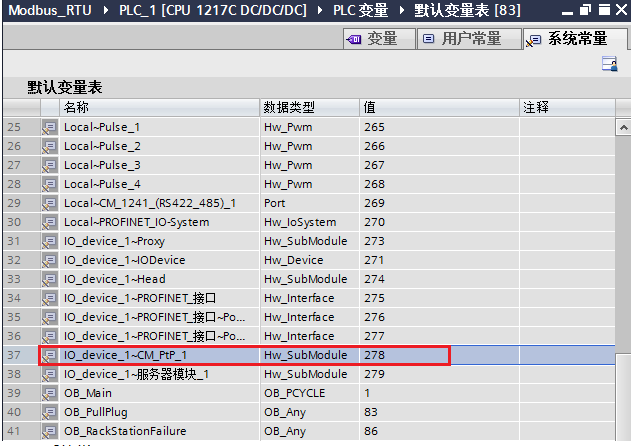
图16. 系统常量
(3)插入"Rack or Station failure" 中断OB86
DistributedIO站点故障和恢复时,オペレーティングシステム都会调用一次OB86。経由OB86接口区的入力变量“16#Event_Class”判断故障的モジュール和タイプ:事件タイプ16#39表示站点故障,事件タイプ16#38表示站点恢复。CM PTP モジュール所在的IO站点恢复时,需要在中断OB86中调用Modbus_Comm_Load 指令对通信モジュール进行重新组态,如图17所示:
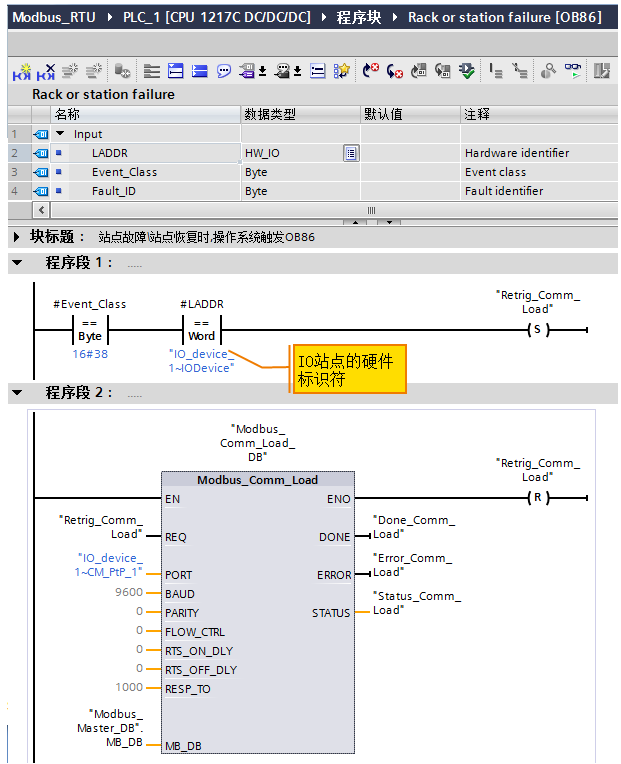
图17. OB86中调用Modbus_Comm_Load 指令
注意:
①OB86 中调用Modbus_Comm_Load指令その背景はデータ块需要与OB1中调用的Modbus_Comm_Load指令その背景はデータ块相同。
②DistributedIO 站点的ハードウェア識別子也可以在"PLC变量"--->"系统常数"中查询。
2、Modbus RTU スレーブプログラミング
Modbus RTUスレーブプログラミング呼び出しが必要ですModbus_Comm_Load 指令和Modbus_Slave 指令,among themModbus_Comm_Load 指令経由 Modbus RTU 协议对通信モジュール进行组态,Modbus_Slave 指令可経由由 Modbus_Comm_Load 指令组态的ポート作为 Modbus スレーブ进行通信, Modbus_Comm_Load 指令的 MB_DB 参数必须连接到 Modbus_Slaver 指令的(静态)MB_DB parameter。本例中CPU 机架CM1241 RS422/485作为Modbus RTUslave,其相关プログラミング步骤如下:
(1)OB1 中插入一个FC函数,并在函数中拖入Modbus_Comm_Load 指令和Modbus_Slave 指令。如图18所示:
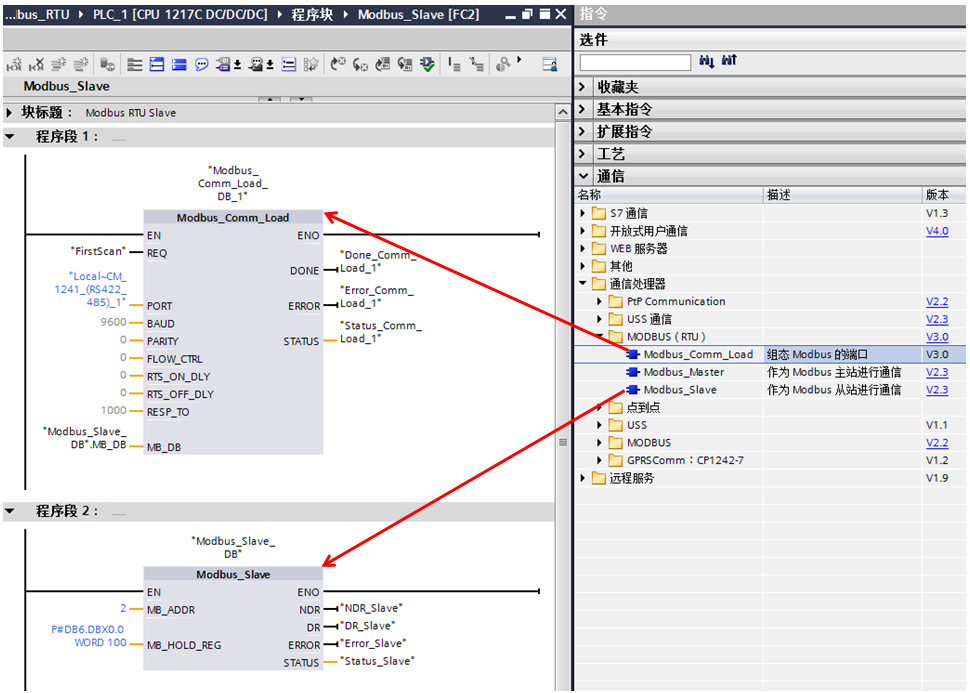
图18. 拖入Modbus RTU スレーブ指令
Modbus_Slave指令各参数意义如下表3所示:
| 引脚 | 説明 |
| MB_ADDR | Modbus スレーブ的標準寻址: 標準寻址範囲(1 to 247) 扩展寻址範囲(0 to 65535) |
| MB_HOLD_REG | データ指针,指向Modbus レジスタを保持する。的アドレス, Modbus レジスタを保持する。可以为M存储区或DBdata area。 もしModbus レジスタを保持する。为DBdata area,则DBデータ区サポート优化アクセス的データ块或非优化アクセス的データ块,建议采用非优化アクセス的データ块。 |
| NDR | 可用的新データ:FALSE - 无新データTRUE – 表示新データ已由 Modbus メインステーション書き込み もし上一个リクエスト完成并且ないエラー,NDR 位将变为 TRUE 并保持一个周期。 |
| DR | Read switch status:FALSE - 无新データTRUE –表示该指令已将 Modbus マスター受信到的データストア在目标エリア中。 もし上一个リクエスト完成并且ないエラー,DR 位将变为 TRUE 并保持一个周期。 |
| ERROR | もし上一个リクエスト完成出错,则 ERROR 位将变为 TRUE 并保持一个周期。もし执行因エラー而终止,则 STATUS 参数中的エラー代码仅在 ERROR = TRUE 的周期内有效。 |
| STATUS | エラー代码 |
表3 Modbus_Slave命令パラメータ意义
注意:
①Modbus_Comm_Load指令不建议在启动组织块OB100中调用,建议在OB1中调用。Modbus_Comm_Load指令在OB1中调用时,其入力位“REQ”需使用上昇エッジトリガー,本例中该入力位采用 “FirstScan” 系统存储器位。
②Modbus_Comm_Load指令背景データ块中的静态变量“MODE”用于説明PTPモジュール的工作モード,有效的工作モード包括:
- 0 = 全二重 (RS232)
- 1 = 全二重 (RS422) 四线制モード(点对点)
- 2 = 全全二重 (RS 422) 四线制モード(多点マスター,CM PtP (ET 200SP))
- 3 = 全全二重 (RS 422) 四线制モード(多点スレーブ,CM PtP (ET 200SP))
- 4 = ハーフデュプレックス (RS485) 二线制モード
该静态变量“MODE”デフォルトデータ为0(RS232 全二重モード),需要根据CM1241 RS422/485モジュール实际组态修改该数值,本例中CM1241 RS422/485モジュール工作在RS485ハーフデュプレックスモード需要将该数值修改为4,如何修改“MODE”静态变量见图12所示。
③Modbus_Slave指令的“MB_HOLD_REG”用于指向Modbus レジスタを保持する。的データエリアアドレス,该データエリアサポート优化アクセス的データ块或者非优化(標準的)データ块,建议采用非优化アクセス的データ块。本例で使用する。的データ区为非优化アクセス的データ块,固该入力参数需要使用指针方式填写如P#DB6.DBX0.0 WORD 100 方式填写。如何在データ块的属性中キャンセル“优化的块アクセス”,见图13所示。将程序下载到PLC中,并使用Profibus DP通信电缆将CM1241 RS422/485与CM PTPシリアルポートモジュール连接起来,即可测试Modbus RTU通信了。
(五)common problems
1. 新版本 Modbus RTU指令的使用存在するか些限制条件?
新版本 Modbus RTU指令経由CM1241通信モジュール或CB1241通信板进行Modbus RTU通信时,需要满足如下条件:
a. S7-1200 CPU 的固件版本不能低于V4.1;
b. CM1241通信モジュール或CB1241通信板的固件不能低于V2.1。
S7-1200 V4.0 固件CPU可以経由固件更新到V4.1版本,V2.0固件的CM1241通信モジュール也可以経由固件更新的方式更新到V2.1版本。相关固件更新的方法请参照 S7-1200 固件更新 。
2 .Modbus_Comm_Load指令背景データ块中的静态变量“MODE”的作用是什么?なぜか。一般项目中,都需要对该变量进行修改?
新版本的 Modbus RTU指令扩展了Modbus RTU的功能,该指令除了サポートCM1241通信モジュール、CB1241通信板还サポート PROFINET 或 PROFIBUS Distributed I/O 机架上的PTP通信モジュール実装Modbus RTUCommunication。而分布式 I/O 机架上的PTP通信モジュール可以サポート多种工作モード,以ET200SP CM PtPモジュール(订货号:6ES7137-6AA00-0BA0)为例,其可以サポートRS232、RS485以及RS422等多种工作モード。Modbus_Comm_Load指令背景データ块中的静态变量“MODE”则用于定义PTPモジュール的工作モード。“MODE”的デフォルト数值为0,代表“全二重 (RS232)”工作モード,实际项目组态中则需要根据实际工作モード对该变量进行修改。
3. Modbus_Comm_Load指令能否在启动组织块OB100中调用?
Modbus_Comm_Load指令不建议在启动组织块OB100中调用。新版本的Modbus RTU指令扩展了Modbus RTU的功能,该指令サポート PROFINET 或 PROFIBUS Distributed I/O 机架上的PtP通信モジュール実装Modbus RTUCommunication。オペレーティングシステム呼び出しが必要です読み取りデータ記録和写入データ記録等指令来実装与分布式I/O机架上PtPモジュール的Modbus RTUCommunication。読み取りデータ記録和写入データ記録指令为异步读命令を書く。,指令的执行需要N个スキャンサイクル,所以不建议Modbus_Comm_Load指令在启动组织块OB100中调用。
4. 如何查询Modbus RTU通信エラー时的エラー代码?
以Modbus_Master指令为例,当通信出现エラー时,Modbus_Master指令的“ERROR”出力位将变为 TRUE 但是只保持1回のスキャンサイクル,所以経由TIA 软件程序モニタリング时无法查询到エラー。Modbus_Master指令“STATUS” 参数中的エラー代码仅在“ERROR” = TRUE 的スキャンサイクル内有效,为了取得了Modbus RTU通信エラー的エラー代码我们可以采用下图19. 方式プログラミング。
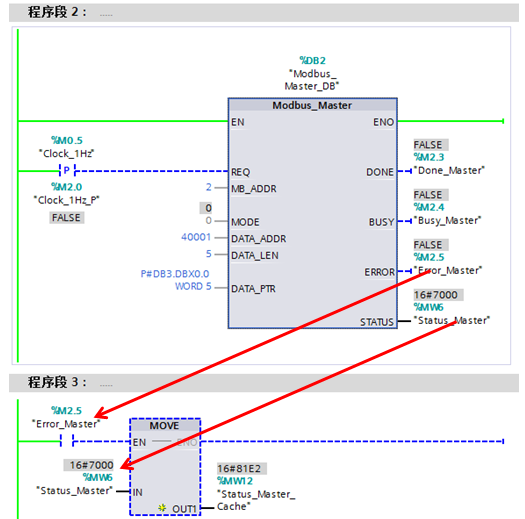
图19. 取得STATUS


Leave a Reply