1.はじめに
インダストリー 4.0の急速な発展において、エッジコンピューティングは、データをソースに近づけ、処理速度を向上させ、応答時間を短縮するための重要な技術となっています。この技術は、産業機器やセンサーからの大量のデータを効率的に処理し、リアルタイムの監視と制御を可能にするため、特に産業オートメーション分野で大きな可能性を秘めています。
エッジゲートウェイは、センサ、コントローラ、および中央処理システムを接続するブリッジとして機能し、データの取得と前処理だけでなく、データの暗号化と送信も担当し、送信中のデータのセキュリティと完全性を確保します。また、RS 485、イーサネットなどの複数のCommunicationプロトコルをサポートできるため、さまざまな産業環境で幅広く適用できます。
2.エッジゲートウェイの概要
2.1定義と機能
エッジゲートウェイは、センサーなどのデータ生成元とクラウドサーバーなどの中央データ処理施設の間に位置するデバイスです。その主な機能には、データの収集、前処理、保存、転送が含まれます。エッジゲートウェイは、データをローカルで処理することで、中央サーバーへのデータ転送要件を削減し、レイテンシを低減し、データ処理効率を向上させ、ネットワーク接続が悪い場合でもシステムを継続的に稼働させます。
2.2エッジゲートウェイと従来のゲートウェイの違い
従来のゲートウェイと比較して、エッジゲートウェイは処理能力とインテリジェンスが大幅に向上しています。従来のゲートウェイは通常データ転送のみを担当しますが、エッジゲートウェイは複雑なデータ分析と処理タスクを実行するためのより強力な計算能力を備えています。さらに、エッジゲートウェイは通常、データ暗号化やファイアウォールなどのより多くのセキュリティ対策を統合して、転送中にデータを安全に保ちます。
エッジゲートウェイを導入することで、企業は効率的な産業オートメーションとスマートマニュファクチャリングの実現に重要な、遅いデータ処理速度、長いシステム応答時間、データセキュリティの問題に効果的に対処できます。技術の進歩とアプリケーションの需要の増加に伴い、エッジゲートウェイの役割と機能は進化し続け、産業オートメーションにさらなる可能性と課題をもたらします。
最近のプロジェクトでは、Chenwei Entries EN6400エッジゲートウェイを使用しました。次に、実際のビジネス事例を組み合わせて、このエッジゲートウェイのアプリケーションと技術的な詳細を紹介します。
3. EN6400ゲートウェイの技術仕様と機能
使用する前に、ゲートウェイの詳細な技術仕様とパラメータを確認してください。
- ARMをコアとして、消費電力、計算能力、体積、熱性能のバランスが取れています。
- 入力電源の広い電圧範囲と反転防止機能
- Modbusデバイスへのアクセスをサポートする5つの独立した485インタフェース。
- 1チャンネルHD MI出力、簡単にモニターに接続。
- 1ウェイUSB 2.0、外部キーマウス、USBディスクが可能です。
- 1-way TFカード、拡張データストレージスペース。
- 有線イーサネットをサポートし、導入が容易です。
- コネクタはバネ式端子を採用しており、フリーハンドでハーネスを抜きdifferenceしするのに便利です。
- 板金ハウジング、保護等級IP30、頑丈、軽量、耐食性、レール設置に便利なDINタブオプション
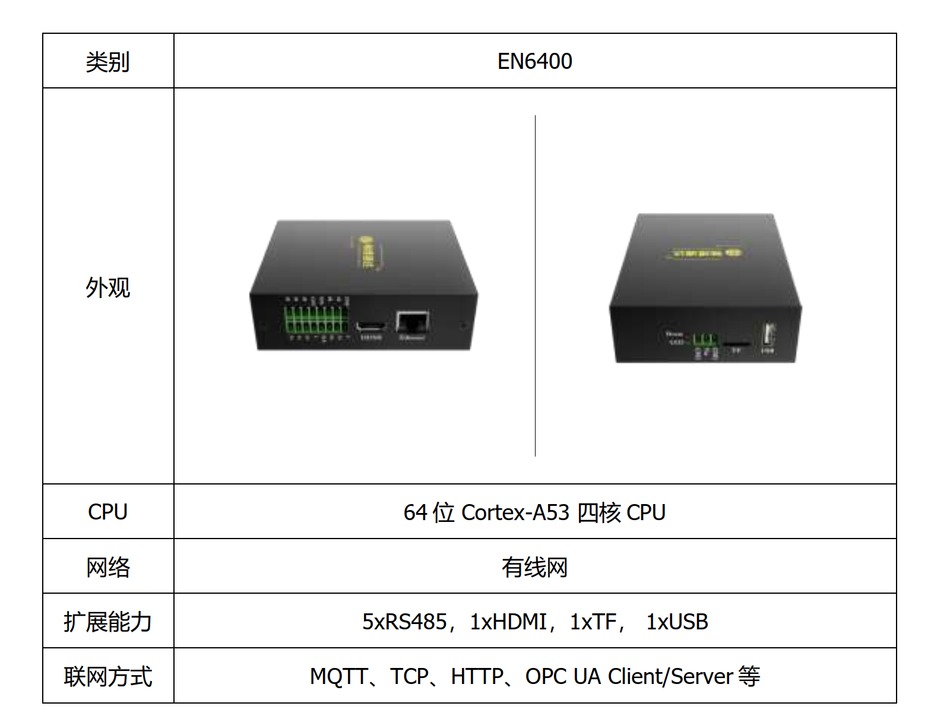
Communicationインターフェース
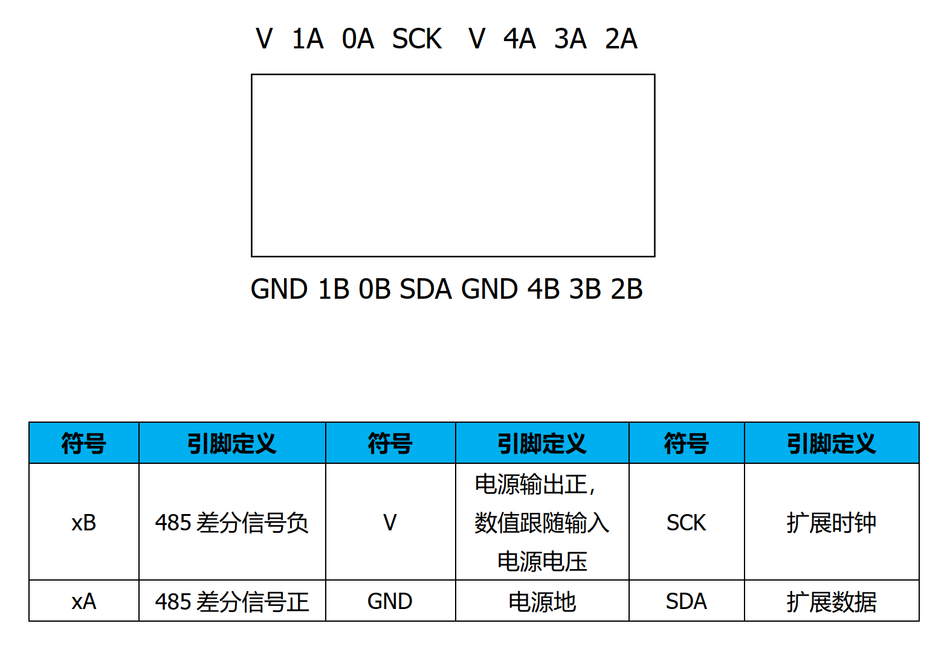
EN6400ゲートウェイには、内蔵のNode-REDがありますが、他のプラットフォームにも組み込むことができます。具体的には、次の図を参照して、ブートストラップを設定します。ゲートウェイのLAN IPはデフォルトで192.16 8.0.202です。
4.実戦プロジェクト。
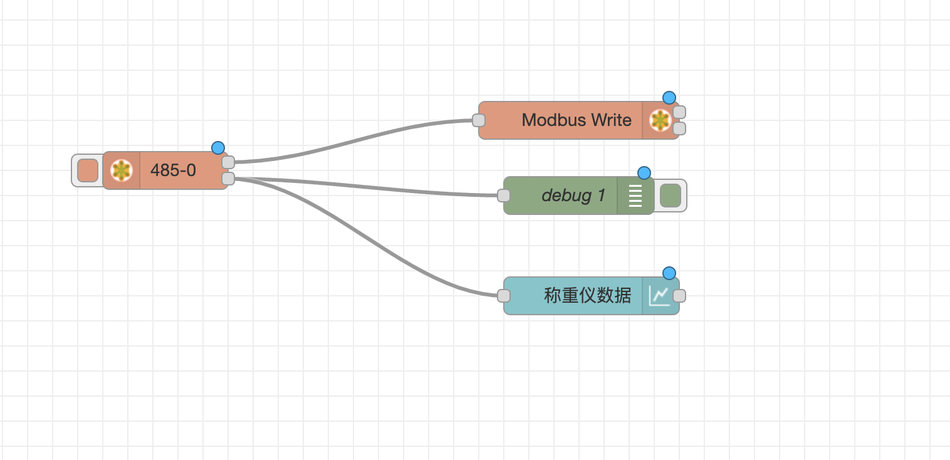
ハードウェア機器があまりないので、実際のテストでは、エッジゲートウェイを使用してRS 485経由で計量メータデータを収集し、エッジゲートウェイに内蔵されたNode-RED経由でシリアルデータを読み取り、ダッシュボードノードを使用して表示し、最後にModbus TCP経由でSiemens PLCにデータを書き込むシステムを設計します。実際のプロジェクトでエッジゲートウェイの利点をテストする。
全体の構造はこんな感じ。
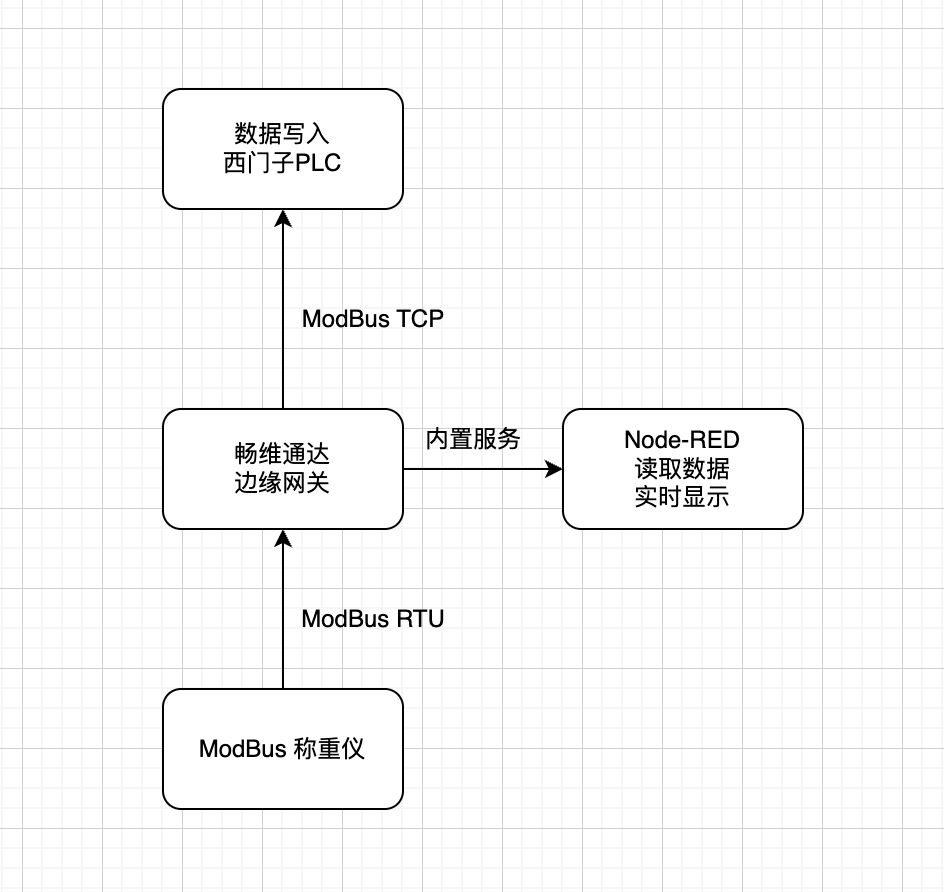
4.1 EN6400を使用したRS 485センサの取得
計量器の重量データを収集するためのModbus RTUCommunicationのための5つのRS 485インタフェースを介して計量器とエッジゲートウェイ、計量器はスレーブステーションを行い、計量器はスレーブステーションを行い、メータースレーブステーションアドレスは2、ボーレートは19200、8データビット、1ストップビット、検証なしです。
Node-REDが使用するノードはModbusノードで、毎秒デバイスデータを読み取ります。
以下は、ストリームファイル接続とノード構成です。
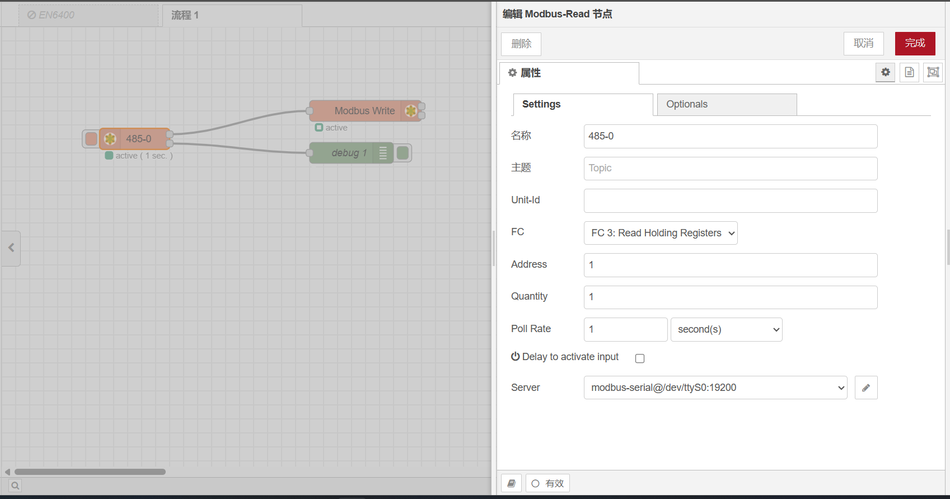
印刷の効果。
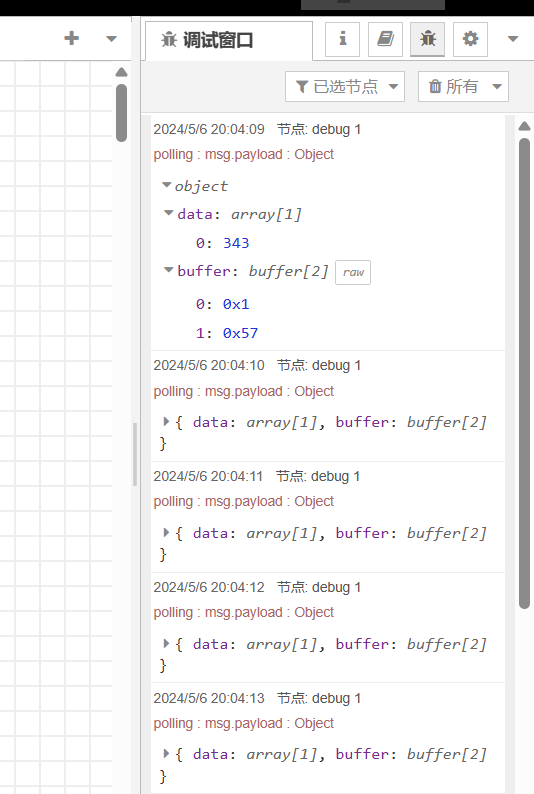
343は3.43 kgを意味する。
フルストリームコンテンツ。
[
  {
    "id""bf7de48e301a2645"
    “type”“tab”、
    “label”:“私のチェックシャツを持って来なさい”、
    “disabled”false
    “info”“”
    “env”]
  },
  {
    'id''df0b29fd65548a'
    “type”“modbus-read”、
    "z""bf7de48e301a2645"
    “name”“485-0”
    “topic”“”、
    “showStatusActivities”false
    “logIOActivities”false
    “showErrors”false
    “showWarnings”true
    “unitid”"
    “dataType”“HoldingRegister”
    “adr”“1”
    “quantity”“1”
    “rate”“1”
    “rateUnit”“s”、
    “delayOnStart”false
    “startDelayTime”“”、
    'server''9f669d2b1c2d58e3'
    “useIOFile”false、
    “ioFile”“”
    “useIOForPayload”false、
    “emptyMsgOnFail”false、
    “X”は190。
    'y' 160
    “w”[
      [
        “a 22 b 902052776 c1 d”
      ],
      [
        “ad 51 dea38739870 b”
      ]
    ]
  },
  {
    'id''a22b902052776c1d'
    “type”“modbus-write”
    "z""bf7de48e301a2645"
    “name”“”
    “showStatusActivities”false
    “showErrors”false
    “showWarnings”true
    “unitid”"
    “dataType”“HoldingRegister”
    “adr”“0”、
    “quantity”“1”
    “server”“97d630483ae5377e”
    “emptyMsgOnFail”false、
    “keepMsgProperties”false
    “delayOnStart”false
    “startDelayTime”“”、
    “x”520
    “y”120
    “w”[
      [],
      []
    ]
  },
  {
    “id”“ad51dea38739870b”
    “type”“debug”、
    "z""bf7de48e301a2645"
    "name""debug1"
    “active”true
    “tosidebar”true、
    “console”false
    “tostatus”false、
    “ete”“payload”
    “targetType”“msg”
    “statusVal”“”
    “statusType”“auto”
    “x”500
    “y”180
    [w "]
  },
  {
    'id''9f669d2b1c2d58e3'
    “type”“modbus-client”、
    “name”:“私の格子シャツを取って来”,
    “clienttype”“serial”
    “bufferCommands”true
    “stateLogEnabled”false
    “queueLogEnabled”false
    “failureLogEnabled”true
    “tcpHost”"127.0.0.1",
    "tcpPort": "502",
    "tcpType": "DEFAULT",
    "serialPort": "/dev/ttyS0",
    "serialType": "RTU",
    "serialBaudrate": "19200",
    "serialDatabits": "8",
    "serialStopbits": "1",
    "serialParity": "none",
    "serialConnectionDelay": "100",
    "serialAsciiResponseStartDelimiter": "0x3A",
    "unit_id": "2",
    "commandDelay": "1",
    "clientTimeout": "1000",
    "reconnectOnTimeout": true,
    "reconnectTimeout": "2000",
    "parallelUnitIdsAllowed": true,
    "showWarnings": true,
    "showLogs": true
  },
  {
    "id": "97d630483ae5377e",
    "type": "modbus-client",
    "name": "Fizz",
        "clienttype": "tcp",
        "bufferCommands": true,
        "stateLogEnabled": false,
        "queueLogEnabled": false,
        "failureLogEnabled": true,
        "tcpHost": "192.168.0.10",
        "tcpPort": "502",
        "tcpType": "DEFAULT",
        "serialPort": "/dev/ttyUSB",
        "serialType": "RTU-BUFFERD",
        "serialBaudrate": "9600",
        "serialDatabits": "8",
        "serialStopbits": "1",
        "serialParity": "none",
        "serialConnectionDelay": "100",
        "serialAsciiResponseStartDelimiter": "0x3A",
        "unit_id": 1,
        "commandDelay": 1,
        "clientTimeout": 1000,
        "reconnectOnTimeout": true,
        "reconnectTimeout": 2000,
        "parallelUnitIdsAllowed": true,
        "showWarnings": true,
        "showLogs": true
    }
]
4.2組み込みNode-REDを使用したグラフの表示
リアルタイムデータを表示するには、ダッシュボードをインストールする必要があります。ネットワークが良くないChapter 3のために、npmソースをHuaweiまたはTaobaoに設定できます。
完全なライン。
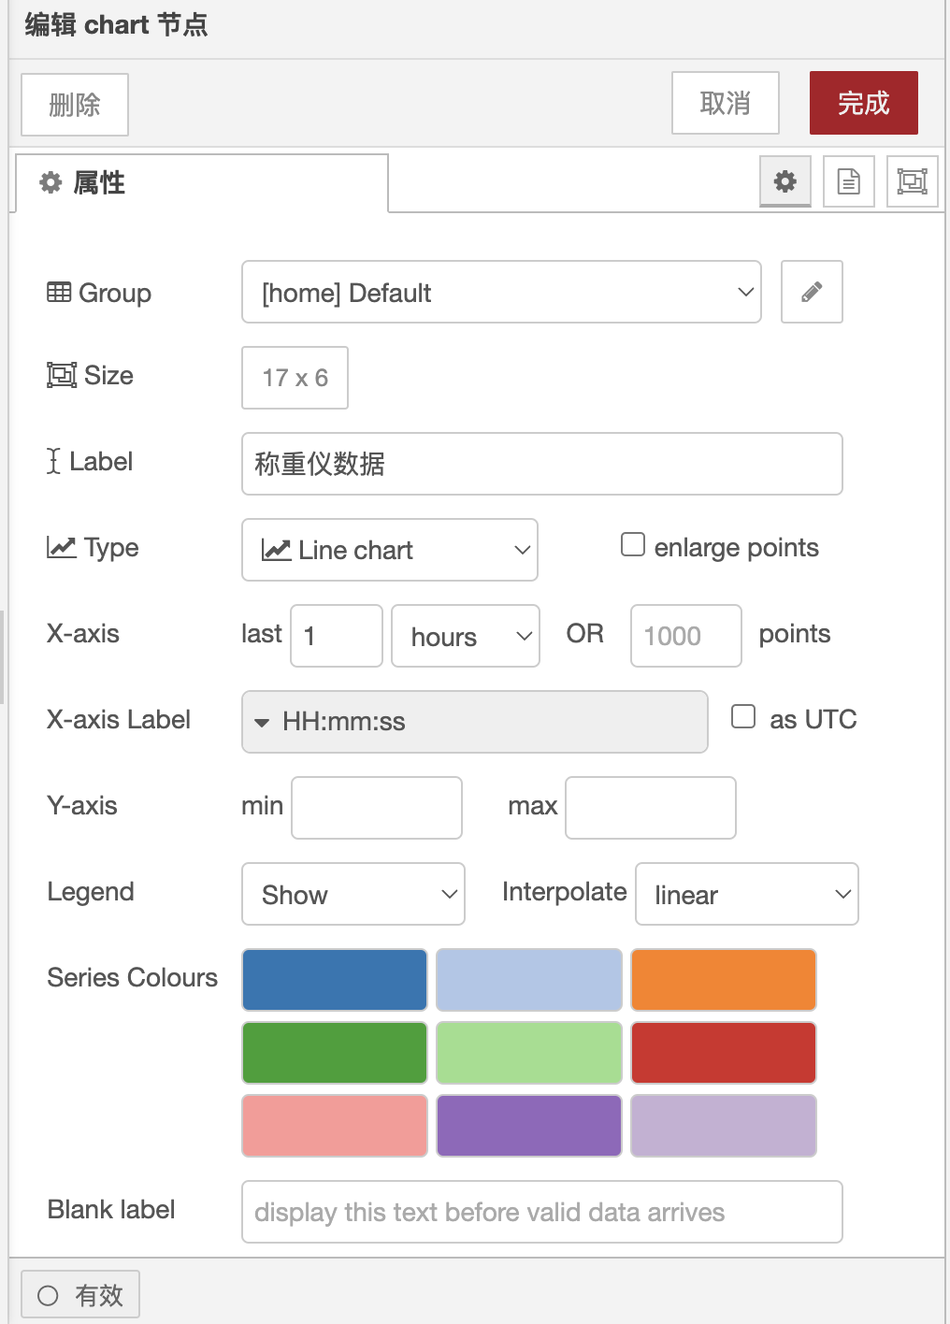
chartノードの構成は次のとおりです。
リアルタイムデータ表示は以下の通りです。
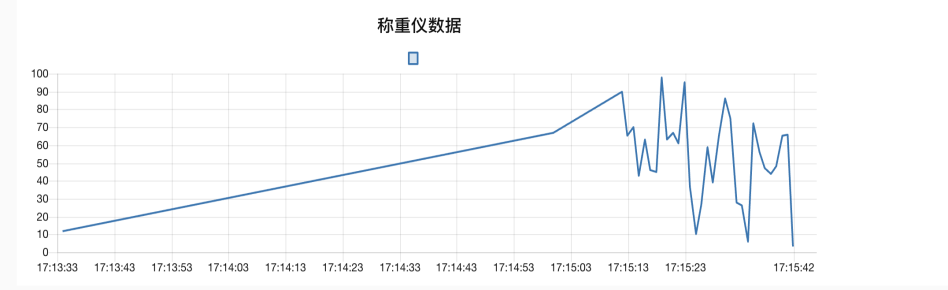
計量器にランダムに圧力をかけると、node-red UIでリアルタイムでデータを読み取ることができます。
uiのデフォルトのアクセスアドレスはhttp://192.168.0.202:1880/uiです。
(原文へのリンクはhttps//fizzz.blog.csdn.net/article/details/138586861、転載は元のクリエイターによるものです。 シャツを持ってきて 同意、違反)
4.3 PLCへのデータの書き込み
Node-REDのModbus Writeノードの役割は、Modbus TCPプロトコルを介してSiemens PLCにデータを書き込むことです。
Modbus Writeノードは以下の通り
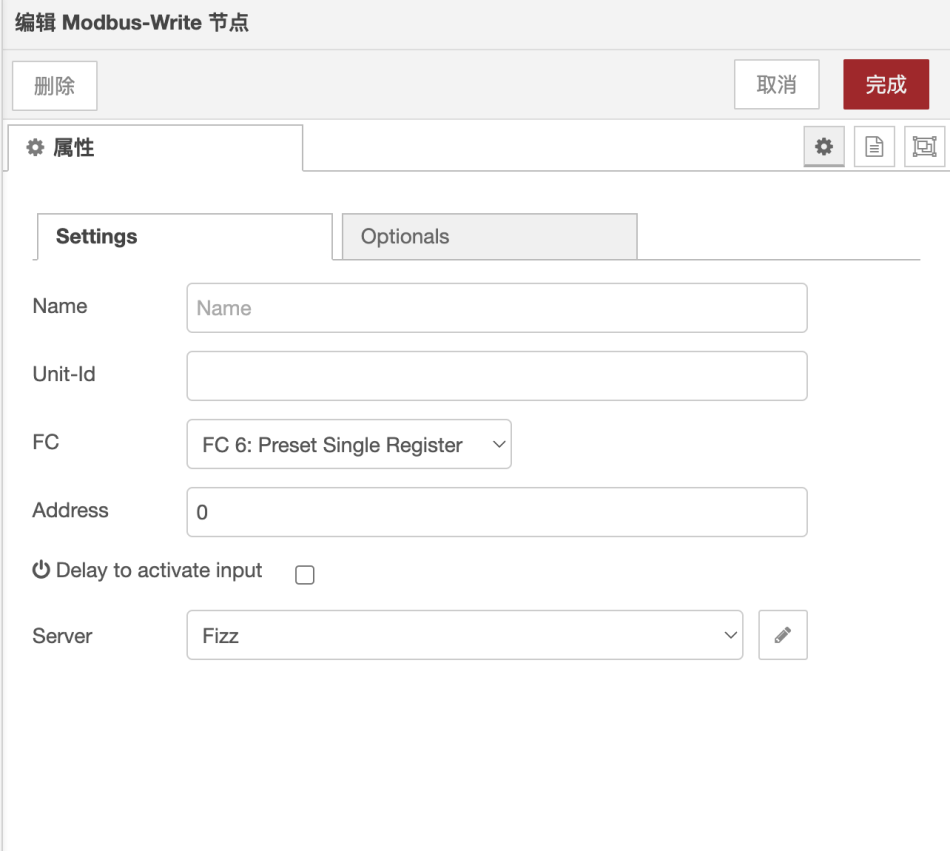
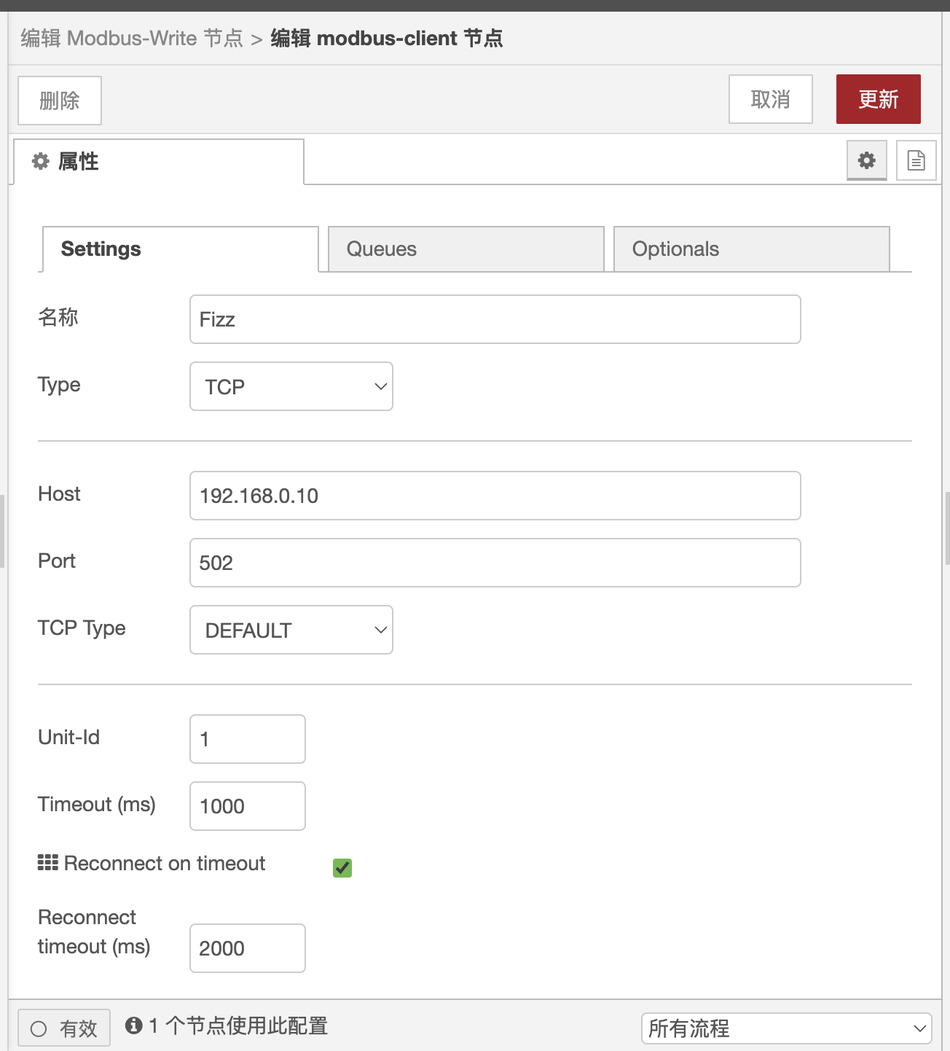
Modbusクライアントノードの構成
ゲートウェイが収集したデータはSiemens 200smartPLCに送信されます。
Communicationモードは、ゲートウェイがModbus TCPクライアント、200smartPLCがサーバです。
200smart PLCのVW0レジスタはModbus TCPのアドレス0です。
PLC VW0がデータを受信した後、内部処理はVD300に格納される実数に変換されます。
ゲートウェイとコンピュータをネットワークケーブルでスイッチに接続し、ローカルエリアネットワーク内でModbus TCPCommunicationを行うことができます。
PLCプログラムは以下の通り。
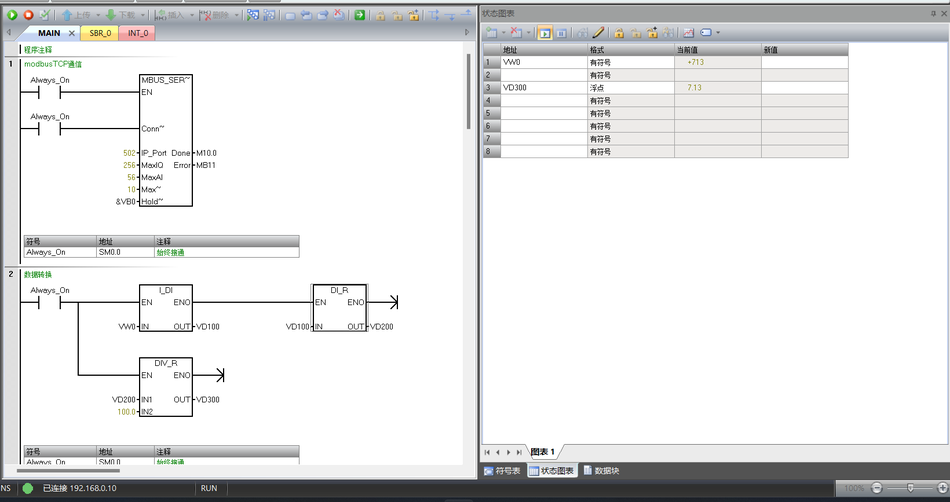
完全なPLCプログラムが必要な人は私に話すことができます(私のチェック柄のシャツを取る)
PLCプログラムの実行:
200 smart PLC用のプログラミングソフトウェアを開く:STEP 7-MicroWIN SMART
2. PLCのCPUモデルを選択し、PLCとのCommunicationを確立する
PLCプログラムを開き、インポート後にPLCにダウンロードし、ダウンロード後にPLCを起動します。
PLCプログラム監視とステータスチャート監視をクリックすると、プログラムの実行とPLCレジスタデータの変更をオンラインで監視できます。
5.プロジェクトの概要
全体的に、プロジェクトの実際の戦闘では、Changweiのエッジゲートウェイは非常にうまく動作します。多数のModbusインターフェースであれ、ブートストラップされたNode-REDであれ、ユーザーエクスペリエンスは非常に快適です。デフォルトのIPは192.16 8.0.2 02であるため、スイッチまたはルータが設定したネットワークセグメントが192.16 8.0から始まらない場合、IPを取得したり、ルータを変更したり、ゲートウェイのIP設定ファイルを変更したりすることはできません。


Leave a Reply